

Cum telephonum gestabile vibrat ob vocationem advenientem, notificationem, tactum claviaturae, vel interactionem hapticam, effectus simplex videtur—sed technologia post id mirum in modum perpolita est.
Motor vibrans telephonicorum signa electrica in motum mechanicum moderatum convertit. Per annos, haptica telephonorum gestabilium a motoribus ERM (Massae Eccentricae Rotantis) traditis ad solutiones LRA (Actuatorum Linearium Resonantiorum) responsiviores evoluta est, dum actuatores piezoelectrici aliam viam ad responsum hapticum accuratissimam et latam latitudinem frequentiae offerunt.
Quomodo igitur telephona vibrant? Quid interest inter ERM, LRA, et Piezo? Et quae technologia melior est pro telephoniis gestabilibus modernis?
Hic dux a Leader rem explicat ingeniariis, designatoribus productorum, et emptoribus OEM.
Quomodo motor vibrationis telephoni operatur?
Processus fundamentalis simplex est:
Signum Electricum → Motus Actuatoris → Vibratio Mechanica → Responsio Haptica
Cum telephonum mandatum accipit—exempli gratia, vocationem advenientem vel interactionem tactus—circuitus moderandi signum electricum ad actuatorem mittit. Actuator signum illud in motum mechanicum convertit, qui per involucrum telephoni transfertur et a manu vel digitis usoris sentitur.
Mechanismus ipse a technologia actuatoris pendet.
| Technologia | Quomodo Vibrationem Creat | Typica Character Haptica |
| ERM | Massam eccentricam rotat | Vibratio fortis, generalis usus |
| LRA | Massam lineariter ad resonantiam movet | Vibratio celeris, acuta, accurata |
| Piezo | Elementum piezoelectricum deformat | Responsio celerrima, accurata, latissimae frequentiae |
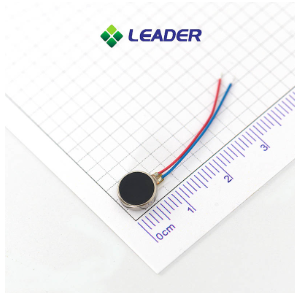
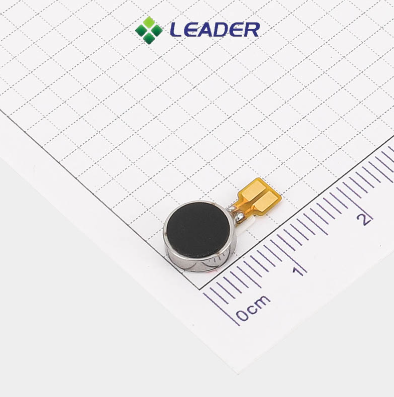
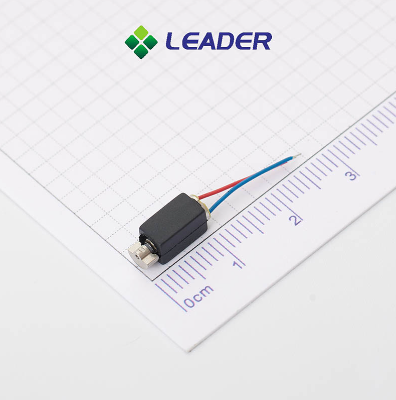
1. ERM: Motor Vibrationis Telephoni Traditionalis
ERM significat Massam Eccencricam Rotantem.
Una ex simplicissimis et stabilitissimis technologiis vibrationis est. ERM (Mechanismus Vibrationis Efficax)motor vibrationis nummorummassam parvam inaequalem axi rotanti adnexam utitur.
Cum motor rotatur, pondus eccentricum vim centrifugam generat. Quia massa a centro est, vis inde orta vibrationem producit.
Quomodo ERM Operatur
Potentia DC → Rotatio Motoris → Massa Eccentrica → Vibratio
Motores ERM compacti, viles, et relative faciles ad agendum esse possunt, quod eos late in prioribus generationibus telephonorum mobilium aliorumque instrumentorum electronicorum usui destinatorum adhibitos fecit.

Commoda ERM
- Structura mechanica simplex
- Efficax sumptibus
- Facilis gubernatio DC
- Vibratio fortis ad usum generalem
- Technologia fabricationis matura
- Praesto in formis compactis nummorum et cylindricorum

Limitationes ERM
Praecipua limitatio est quod vibratio directe cum celeritate motoris coniuncta est.
Quia massa eccentrica accelerare et tardare debet, motores ERM plerumque tardius incipiunt et sistunt quam recentiores technologiae hapticae. Vibratio etiam minus precisa videri solet pro brevibus et localibus effectibus hapticis.
Optime aptum ad: monita fundamentalia, instrumenta sumptibus sensibilia, res induendas, et applicationes ubi effectus haptici provecti non sunt requisitum primarium.
2. LRA: Cur Telephona Moderna Motoribus Vibrationis Linearis Utuntur
LRA significat Actuatorem Resonantem Linearem.
Loco ponderis eccentrici rotandi, rotator rotatorius longior (LRA) massam mobilem, fontem, et spiram electromagneticam adhibet. Massa secundum axem definitum huc illuc movetur.
Signum AC → Vis Electromagnetica → Motus Massae → Vibratio Linearis
Hoc datactuator resonans linearisvibrationem magis moderatam et directionalem comparatam cum exemplaribus ERM traditis. LRAs late cum tactu telephonorum gestabilium modernorum aliisque machinis quae celerem tactilem responsum requirunt coniunguntur.
LRA Resonantiam Requirit
Una magni momenti consideratio ingeniaria est: LRA designatus est ut circa frequentiam suam resonantiam operetur.Si frequentia impulsoris nimis longe a puncto resonantiae actuatoris movetur, emissio vibrationis significanter minui potest. Quam ob rem impulsor hapticus idoneus et consilium resonantiae sequendae in evolutione producti magni momenti sunt.
Cur LRA telephonis gestabilibus attractiva sit

- Maximum commodum est celeritas responsus et praecisio haptica.LRA bene designatum impulsus vibrationis breves et clare definitos producere potest. Hoc id aptum reddit ad:
- Responsio claviaturae
- Interactiones tactus
- Vocationes et notificationes advenientes
- Responsio interfaciei usoris systematis
- Moderationes camerae
- Ludus electronicus
- Responsio gestuum

3. Piezo: Alternativa pro Hapticis Altae Praecisionis
Actuatores piezoelectrici ab ERM et LRA aliter operantur.
Loco massae rotantis vel massae electromagneticae mobilis, technologia piezoelectrica effectum piezoelectricum adhibet. Applicatio signi electrici materiam piezoelectricam deformare facit, ita ut dislocatio mechanica fiat.
Signum Electricum → Deformatio Piezoelectrica → Motus Mechanicus → Responsio Haptica
Actuatores piezoelectrici responsum celerissimum et latiorem frequentiarum ambitum praebere possunt, quod eos attractivos reddit ad applicationes quae formas undarum hapticas complexiores et responsum valde localizatum requirunt.
ERM contra LRA contra Piezo: Uter Melior Est?
Non est victor singularis pro quolibet producto. Recta technologia pendet a qualitate haptica requisita, tempore responsionis, magnitudine, architectura potentiae, pretio, et requisitis moderationis.
| Characteristica | ERM | LRA | Piezo |
| Motus | Rotationalis | Linearis | Deformatio piezoelectrica |
| Responsum | Tardior | Celer | Celerrime |
| Praecisio haptica | Fundamentalis | Altus | Altissima |
| Frequentiae amplitudo | Relative latum | Resonantiae dependentem | Latus |
| Complexitatem impellere | Humilis | Medium | Altus |
| Sumptus typicus | Humilis | Medium | Superior |
| Potentia instrumentorum tenuium | Bonus | Bonus | Excellens |
| Optimum pro | Monita fundamentalia | Tactus telephonorum mobilium | Haptica provectior |
Cur LRAe optio popularis sunt pro telephoniis gestabilibus?
Fabricatoribus originalibus telephonorum gestabilium (OEM), LRA in medio loco attractivo sedet.
Comparatum cum ERM, potest praebere responsum hapticum celerius et moderatius sine eodem genere architecturae piezoelectricae altae tensionis requisito.
Telephona mobilia hodierna etiam tenuiora fiunt, dum interactionem usoris magis elaboratam postulant. Quod causas tales efficit ut:
· Celeris responsio· Sonitus humilis· Magnitudo compacta· Vibratio directionalis
· Productio constans· Consumptio energiae humilis· Praecisa gubernatio haptica
DuxSolutiones motorum vibrationis telephonicorum [inserere nonnullas informationes] et technologias ERM et LRA comprehendunt, cum factoribus formae compactae ad electronica portatilia designatis.
ERM contra LRA contra Piezo: Dux Electionis Celeris
- Sumptus est prioritas maxima
- Tantum monita vibrationis fundamentalia tibi necessaria sunt.
- Simplex impulsor DC praefertur
- Complexa responsio haptica non necessaria est.
- Celeris responsio haptica telephoni gestabilis tibi necessaria est.
- Vibratio accurata magni momenti est
- Spatium limitatum est
- Sonitus humilis interest
- Solutionem hapticam electromagneticam maturam requiris.
- Responsum celerrimum requiritur
- Undarum formam hapticam complexam requiris.
- Integratio tenuissima magni momenti est
- Haptica localizata vel altae definitionis requiritur.
- Systema tuum electronicam impulsorum magis sophisticam accommodare potest.
Quid emptores OEM inspiciant antequam motorem vibrationis telephonicam eligant?
- Breve tempus responsionis magni momenti est ad clicus claviaturae, responsa in UI, et alias interactiones in tempore reali.
Actuatores ERM, LRA, et piezoelectrici requisita electrica valde diversa habent. Actuator cum circuitu impulsori apto congruere debet.
Vis vibrationis requisita a massa telephoni, structura involucri, positione montis, et experientia usoris desiderata pendet.
Installatio mechanica sonitum perceptum magnopere afficere potest. Etiam bonus actuator sonitum inutilium producere potest si structura installationis male designata est.
Pro productis quae quotidie milia interactionum accipiunt, vita actuatoris una cum toto systemate impulsori et structura fulcimenti aestimanda est.
Conclusio: Motor Post Quamque Vibrationem Telephoni Mobilis
Quomodo igitur telephona vibrant?
Parvo actuatore utuntur ad signum electricum in motum mechanicum transformandum—sed technologia post hunc motum valde differre potest.
· ERM → vibratio simplex, oeconomica, probata
· LRA → celeris, accurata, efficax tactus telephoni gestabilis
· Piezo → sensus tactus provectus celerrimus et valde moderabilis
In multis proiectis hodiernis telephonorum gestabilium et instrumentorum portatilium, LRA aequilibrium firmum inter efficaciam, magnitudinem, integrationem, et sumptum praebet.
Ut peritusFabricator motorum microvibrationisDux ERM, LRA, motores vibrationis nummorum, et alias solutiones vibrationis personalizatas pro applicationibus OEM et ODM praebet.
Telephona gestabilia hodierna vulgo utunturMotores vibrationis linearis LRA..., dum motores ERM olim late ad monitiones vibrationis simplices adhibiti sunt. Actuarius exactus a consilio et generatione telephoni pendet.
Pro sensu haptico telephonicorum mobilium provecto,LRA plerumque meliorem responsionem et accuratiorem tactilem intuitum praebet.quam ERM traditionale. ERM manet attractivum ubi simplicitas et sumptus maioris momenti sunt.
Resonantia haptica (LRA) circa resonantiam mechanicam suam operatur, itaque signum impulsoris rite regendum est. Impulsor hapticus dedicatus formam undae requisitam generare potest et, pro ratione systematis, resonantiam ad constantem effectum sequi.
Ita. Dux evolvitur.Motores microvibrationis et motores vibrationis linearis LRApro applicationibus OEM, cum variis magnitudinibus, modis connexionis, optionibus montandi, et requisitis perfunctionis pro inceptis personalizatis praesto.
Consule Ducem Tuum Peritos
Adiuvamus te ut insidias vites ut qualitatem et valorem, quos motor micro-sine spazzolis requirit, tempore et sumptibus definitis praebeas.
Tempus publicationis: XV Kalendas Februarias, anno MMXXXV


