Motor LRA 20mm: Maior Haptica Efficacia pro Ludis Novae Generationis
Moderatores ludorum non iam simpliciter ad mandata cum pyxidibus transmittenda designantur.
Lusores moderni sentire exspectant quid intra ludum fiat.
Impetus teli, collisio vehiculi, vibratio machinae, explosio, interactio cum ambiente, vel actio impulsoris, omnia pars experientiae ludendi physicae per responsum hapticum fieri possunt.
Hic est ubi motor LRA 20mm altae efficacitatis magnam differentiam efficere potest.
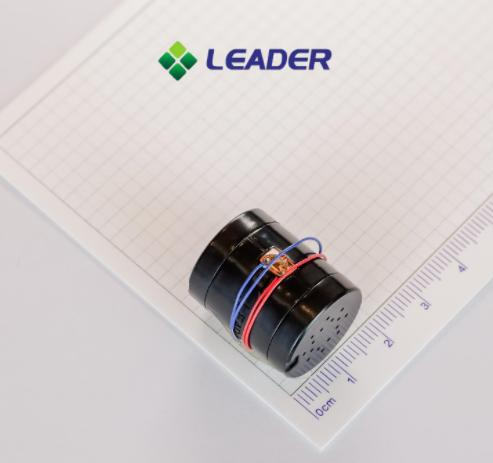
DucisLD2024Actuator resonans linearis, Ø20mm × 24mm, frequentiae ultra-latae, est destinatus ad applicationes quae responsum hapticum fortiorem, uberiorem, et magis controllabilem requirunt. Inter specificationes publicatas sunt impulsor undae sinusoidali AC 1.2 Vrms, frequentia nominalis 65±10Hz, vim vibrationis 2.5±0.5Grms, tempus ascensus maximi 50ms, tempus descensus maximi 80ms, et vita nominalis 1,000,000 cyclorum sub condicionibus probationis specificatis.
Dissimilia parvis LRA nummis similibus, quae vulgo ad apparatus gestabiles compactos et electronica mobilia selecta sunt, LD2024 circa diversum scopum functionis designatur:
Plus profunditatis vibrationis. Plus subtilitatis tactilis. Plus potestatis in experientia haptica.
⚡ LD2024 uno obtutu
| Diameter (mm): | 20 |
| Crassitudo (mm): | 24 |
| Tensio Aestimata (VAc): | 1.2 |
| Tensio Operativa (Vdc): | 0.1~1.2VrmsAC |
| Cursus Maximus Aestimatus (mA): | ducenti |
| Frequentia Aestimata (Hz): | 65±10Hz |
| Directio vibrationis: | Axis Z |
| Vis Vibrationis (Grms): | 2.5±0.5G |
| Tempus Ascensus (msec): | Maximum 50ms |
| Tempus Casus (msec): | Maximum 80ms |
| Tempus Vitae: | 1000000 cycli (1 cyclus: 2s accensus, 1s extinctus) |
Cur motor LRA 20mm?
Quaestio non est simpliciter:
"Cur LRA maior fiat?"
Quaestio maioris momenti est:
"Qualis experientia haptica fieri potest cum actuator ad maiorem vibrationis emissionem et latiorem moderationem designatus est?"
LRA parvae, 8mm et 10mm latae, optimae sunt ad usus ubi spatium valde angustum est. Late habentur pro horologiis gestabilibus, telephonis gestabilibus, electronicis portatilibus, aliisque instrumentis compactis.
Sed moderator ludorum necessitates mechanicas et experientiae usoris valde diversas habet.
Moderator habet:
- Plus spatii physici
- Maior area contactus cum manibus lusoris
- Exspectationes maiores pro responsis immersivis
- Effectus vibrationis complexiores
- Plures occasiones ad synchronizandum tactum cum sono et ludo
Quod causam validam pro actuatore haptico maiore creat.
LEADER LD2024 describit ut maiorem motorem linearem, 20 mm diametro, frequentiae ultra-latae, qui maiorem vibrationis responsionem praebet quam minor.LRA nummi generisproducta.
20mm contra 8mm / 10mm LRA: Quid interest?
Magnitudo motoris non interpretanda est ut unicum factorem actionem hapticam determinantem.
Attamen, cum architectura actuatoris, systema impulsionis, et applicatio rite congruunt, LRA maior designari potest ut classem experientiae tactilis diversam praebeat.
De differentia hoc modo cogita:
8mm / 10mm LRA
→ Compactum
→ Levis
→ Spatio-effectus
→ Idoneum ad tactilem responsum localizatum
→ Idoneum horologiis, telephoniis, instrumentis induendis et electronicis compactis
20mm LD2024
→ Structura activa maior
→ Sensatio vibrationis fortior
→ Sententia tactilis profundior
→ Ad effectus hapticos ditiores designatum
→ Aptius aptum moderatoribus ludorum electronicorum et machinis portatilibus immersivis
Positio Perfunctionis
| Characteristica | LRA parva 8–10mm | DUX 20mm LD2024 |
| Finis Designandi Primus | Miniaturizatio | Effectus hapticus |
| Magnitudo Typica Instrumenti | Instrumenta electronica compacta | Instrumenta portatilia / ludorum electronicorum |
| Experientia Vibrationis | Levis ad moderatum | Fortior, profundior responsio |
| Detalia Haptica | Pulsus tactiles accurati | Effectus haptici fortes et accurati |
| Spatium Mechanicum Disponibile | Valde limitatus | Flexibilior |
| Moderator Ludorum | Possibilis | Aptissime aptus |
| Indumenta | Excellens | Generaliter nimis magnum |
| VR / Ludi | Idoneum ad responsa localizata | Candidatus fortis ad responsa immersiva |
| Effectus Haptici Adaptabiles | Aurigae dependentem | Ad effectus frequentiae adaptabiles designatum |
| Conceptio Frequentiae Ultra-Latae | Exemplar limitatum | Positio nuclei LD2024 |
Clavis non est quod "20mm omnem LRA 8mm substituit."
Loco eius:
Amplificatores tactiles longi (LRA) 8mm et 10mm ad compactionem optimizantur. Amplificator tactilis longi LD2024 20mm ad experientiam hapticam ditiorem et validiorem in applicationibus cum spatio ampliore praesto optimizatur.
Motores Vibrationis 20mm LRA contra Motores Vibrationis ERM Traditionales
Motores ERM traditi ad applicationes vibrationis basicas utiles manent.
Sed principium operationis eorum fundamentaliter differt.
| Characteristica | Motor ERM | 20mm LRA |
| Principium Vibrationis | Massa eccentrica rotans | Massa linearis oscillans |
| Agere | DC | AC / forma undae moderata |
| Responsum | Generaliter tardius | Celeris responsio haptica |
| Praecisio Haptica | Moderatus | Altus |
| Imperium Frequentiae | Velocitate rotationis limitata | Circa frequentiam moderatam designatum |
| Formae Hapticae | Fundamentalis | Magis programmabilis |
| Imperium Frenandi | Limitata | Active regi potest |
| Applicationes Ludorum | Fragor fundamentalis | Haptica provectior |
| Immersio | Moderatus | Magnum potentiale |
| Optimus Usus | Monita vibrationis simplicia | Dives responsio haptica |
Texas Instruments animadvertit ERMs plerumque tardiores esse, dum LRAs, rite actae, responsum celeriorem et effectus hapticos accuratiores praebere posse.
DUX LRA Motor
| Modela | Magnitudo (mm) | Tensio Aestimata (V) | Currens Aestimatus (mA) | Frequentia (Hz) | Tensio electrica (Vrms) | Acceleratio (Grammae) |
| LD0825 | φ8*2.5mm | Unda sinusoidali ACS 1.8Vrms | 85mA Maximus | 235±5Hz | 0.1~1.9 Vrms AC | 0.6 grammata minimum |
| LD0832 | φ8*3.2mm | Unda sinusoidali ACS 1.8Vrms | 80mA Maximus | 235±5Hz | 0.1~1.9 Vrms AC | 1.2 grammata minimum |
| LD4512 | 4.0L × 12L 3.5Hmm | Unda sinusoidali ACS 1.8Vrms | 100mA Maximus | 235±10Hz | 0.1~1.85 Vrms AC | 0.30 grammata minimum |
| LD2024 | Diametros 20mm x 24T | Unda Sinusoidali 1.2VmsAc | 200mA Maximus | 65±10Hz | 0.1~1.2VrmsAC | 2.5±0.5G |
Quid LD2024 differt?
Prima differentia maior est positio applicationis.
LD2024 cum applicationibus talibus elaboratum estmoderatores ludorumet instrumenta haptica summae qualitatis in mente habent. LEADER inter applicationes suas destinatas moderatores ludorum electronicorum et specula realitatis virtualis nominatim enumerat.
Ludi electronici requisita tactilia multo complexiora quam simplex notificatio creat.
Exempli gratia:
| Eventus Ludorum | Effectus Hapticus Possibilis |
| Pressio Pugae | Pulsus brevis, acutus |
| Ignis Armorum | Vibratio acuta repetita |
| Explosio | Vibratio profunda fortis |
| Machina Vehiculi | Vibratio continua |
| Collisio | Impulsus impetus fortis |
| Superficies Viae | Textura repetita |
| Damnum | Pulsus brevis aggressivus |
| Effectus Ambientalis | Subtilis continua responsio |
Hoc significat actuatorem plus quam simpliciter vibrationem activare vel exactivare debere.
Pars ludi fieri debet.lingua sensoria.
Una ex proprietatibus propriis LD2024 est eiuspositionem frequentiae ultra-latae.
Frequentia in consilio haptico maximi momenti est, quia mutatio frequentiae vibrationis mutat modum quo vibratio percipitur.
Effectus frequentiae humilis sentiri potest:
Profundus · Gravis · Potens
dum effectus frequentiae altioris sentiri potest:
Acutior · Subtilior · Detalior
Dando designatoribus plus spatii ad frequentiam operandum, systema hapticum potentia latiorem seriem sensationum tactilium creare potest.
LD2024 a LEADER fabricata circa frequentiam aestimatam 65±10Hz specificatur, dum eius designatio frequentiae ultra-latae destinatur ad effectus hapticos ditiores, ultra simplicem experientiam vibrationis unius frequentiae, sustinendos.
Hoc unum ex maximis commodis LD2024 est.
Moderator ludorum modernus non necessario eandem vibrationem pro omni evento producere debet.
Systema actuatoris et rectoris ita designari potest ut variet:
- Frequentia
- Amplitudo
- Duratio
- Series impulsuum
- Modus incipiendi/sistendi
- Forma undae
Id significat eundem motorem in diversis effectibus hapticis participare posse.
Exemplum: Unus Motor, Experientiae Multae
Modus A — Confirmatio Mollis
Amplitudo lucis
Brevis duratio
Sensatio frequentiae altioris
↓
Modus B — Impetus Telorum
Magna amplitudo
Pulsus brevis
Frenatio acuta
↓
Modus C — Vibratio Machinae
Forma undae continuae
Amplitudo moderata
Oscillatio repetita
↓
Modus D — Explosio
Magna amplitudo
Forma undae multi-stadialis
Diuturnior duratio
Hic est ubi LD2024 ultra notionem traditionalem progreditur."motor vibrationis."
Fitactuator hapticus programmabilis.
Pro moderatore ludorum electronicorum, usores productum plerumque ambabus manibus tenent.
Energia igitur haptica per involucrum moderatoris transire et per palmas digitosque usoris perceptibilis manere debet.
LEADER LD2024 apud specificatVis vibrationis 2.5±0.5Grms, eum ad fortiorem tactilem sensum collocans.
Comparatum cum multo minore formato LRA 8mm/10mm, LD2024 designatum est ad experientiam vibrationis substantialiorem praebendam in applicationibus ubi spatium physicum et copia potentiae eam sustinere possunt.
Hoc praecipue utile esse potest ad:
- Magnae machinae ludorum
- Moderatores ludorum electronicorum
- Moderatores cursuum
- Moderatores simulationis volatus
- Moderatores realitatis virtualis (VR)
- Instrumenta manualia haptica
Haec distinctio magni momenti est.
Actuator hapticus potens non necessario vibrationem incommodam producere debet.
Finis est:
Alta productio + forma undae moderata + frequentia apta + montatura optimizata
Resultatum utrumque esse potest:
Potens
et
Optimus
eodem tempore.
Exempli gratia, moderator lusorius effectum validum frequentiae humilis ad explosionem uti potest, deinde statim ad effectum leviorem et acriorem ad interactionem cum clavi mutare.
Is discrimen est quod responsum hapticum magis realisticam videri facit.
Responsio haptica solum persuadens est cum tempore opportuno accidit.
Si lusor telum iaculatur et vibrationem post aliquot centena millisecunda sentit, effectus nexum cum evento amittit.
LD2024 cum tempore ascensus maximo specificatur50mset tempus maximum casus80mssub condicionibus a LEADER publicatis.
Coniunctio celeritatis responsionis et frenationis moderatae magni momenti est ad creandum:
Acutus
→
Discretum
→
Repetibilis
eventa haptica.
Moderni impulsores LRA etiam technicas overdrive, frenationis, et resonantiae vestigationis ad meliorem habitum transitorium adhibere possunt. Texas Instruments explicat vestigationem auto-resonantiae adiuvare posse ad celeriorem habitum initii et cessationis et effectus hapticos acutiores consequendos.
Moderatores lusorii strepitum mechanicum magnum ex bullis, impulsoribus, interruptoribus, ventilabris, et aliis componentibus generare possunt.
Motor hapticus igitur idealiter informationem tactilem conferre debet sine fonte audibili non invitato.
Indices DUCTORUMsonitus humilisinter praecipuas LD2024 proprietates.
Hoc praecipue utile est cum moderator adhibetur:
- Domi
- In ludis certantibus
- Cum auricularibus
- In ambitus realitatis virtualis (VR)
- In spatiis communibus
Propositum simplex est:
Plus senti. Minus audi.
Cur LEADER pro solutionibus LRA 20mm Eligendum Est?
Catalogus productorum LEADER et motores lineares digitales (LRA) miniaturae generis nummorum et maiorem motorem linearem frequentiae ultra-latae LD2024 complectitur.
Hoc permittit ingeniariis ut actuatorem secundum requisita vera producti eligant potius quam omnia instrumenta in eundem formam motoris cogant.
LD2024 sic collocatur:
20mm × 24mm
Frequentia Ultra-Lata
Vibratio Fortis
Celeris Responsus Hapticus
Sonitus Humilis
Frequentia Adaptabilis
LEADER etiam affirmat familiam suam motorum linearium variis configurationibus connexionum, inter quas filum plumbeum, FPCB, et versiones vere applicabiles, praeberi posse, cum longitudine fili et configurationibus connectorum pro inceptis idoneis adaptandis.
In proiectis OEM, hoc maiorem flexibilitatem per integrationem mechanicam et electricam creat.
Quaestiones Frequentes: Motor LRA 20mm
Motor LRA 20 mm est Actuator Resonans Linearis cum diametro circiter 20 mm. LD2024 LEADER dimensiones Ø20 × 24 mm habet et ad applicationes hapticas summae efficacitatis, inter quas moderatores lusorum et machinae VR pertinentes, destinatur.
Causa praecipua est effectus tactilis secundum applicationem. LRA minora compactionem praeferunt, dum LD2024 designatum est ut responsum tactile fortius et locupletius praebeat ubi actuator maior accommodari potest.
Ita. LEADER machinas ludorum electronicorum ut applicationem pro LD2024 nominat, et eius consilium vibrationem validam, responsum celerem, frequentiam adaptabilem, et strepitum humilem intendit.
LEADER specificationem vis vibrationis publicat2.5 ± 0.5 grammatapro LD2024. Vibratio realis percepta ab impulsore, monte, involucro, et applicatione pendet.
LD2024 cum frequentia adaptabili ut una ex praecipuis notis designatur. Ambitus hapticus utilis et effectus vibrationis finalis ab actuatore, impulsore, forma undae, et consilio systematis pendent.
LEADER tempus ascensionis maximum specificat50mset tempus maximum casus80mssub condicionibus probationis publicatis. Optimizatio rectoris etiam responsum hapticum finale afficere potest.
LD2024 ad hoc destinatum estMille cycli, cum DUX unum cyclum probationis definit ut duo secunda ON et unum secundum OFF.
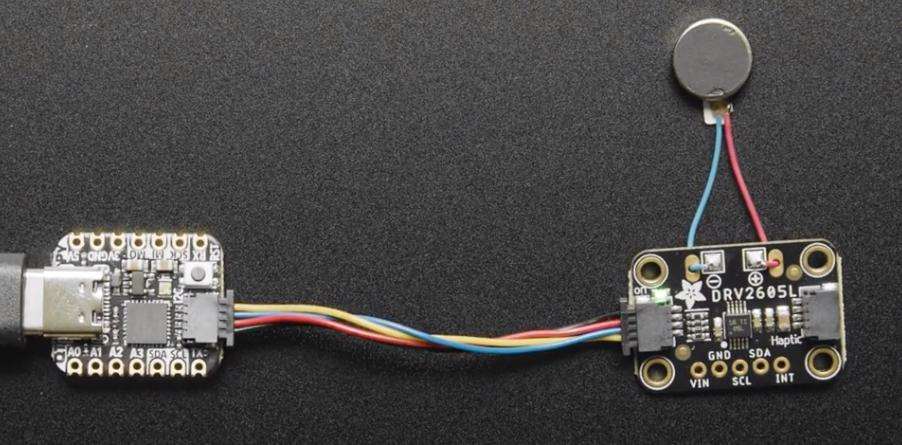
Ita. Actuator cum impulsore haptico et systemate moderationis idoneo integrari potest ad parametros variandos, ut frequentiam, amplitudinem, durationem, formam undae, overdrive et frenationem. Bibliotheca effectuum ipsa a systemate completo pendet.
Ad usus hapticos provectos, LRA potest praebere responsum tactile celeriorem et magis controllabilem. Motores ERM manent utiles ad usus simplices fremitus et vibrationis basicas.
Consule Ducem Tuum Peritos
Adiuvamus te ut insidias vites ut qualitatem et valorem, quos motor micro-sine spazzolis requirit, tempore et sumptibus definitis praebeas.
Tempus publicationis: XVII Kalendas Septembres, anno MMXXVI


