

Tí fóònù alágbèéká bá ń mì tìtì fún ìpè tí ń wọlé, ìfitónilétí, títẹ bọ́tìnnì tàbí ìbáṣepọ̀ haptic, ipa rẹ̀ máa ń rọrùn—ṣùgbọ́n ìmọ̀ ẹ̀rọ tí ó wà lẹ́yìn rẹ̀ jẹ́ èyí tí ó lọ́gbọ́n gan-an.
Mótò ìgbìyànjú fóònù kan máa ń yí àwọn àmì iná mànàmáná padà sí ìṣíṣẹ́ ẹ̀rọ tí a ń ṣàkóso. Láti ọ̀pọ̀ ọdún wá, àwọn haptics fóònù alágbèéká ti yípadà láti inú àwọn mọ́tò ERM (Eccentric Rotating Mass) ìbílẹ̀ sí àwọn ojútùú LRA (Linear Resonant Actuator) tí ó máa ń dáhùn sí i, nígbà tí àwọn actuators piezoelectric ń fúnni ní ọ̀nà mìíràn fún ìdáhùn haptic tí ó péye, tí ó sì wà ní ìpele gíga.
Nítorí náà, báwo ni àwọn fóònù ṣe ń mì? Kí ni ìyàtọ̀ láàárín ERM, LRA, àti Piezo? Àti ìmọ̀ ẹ̀rọ wo ló dára jù fún àwọn fóònù alágbèéká òde òní?
Ìtọ́sọ́nà láti ọ̀dọ̀ Leader yìí ṣàlàyé rẹ̀ fún àwọn onímọ̀ ẹ̀rọ, àwọn olùṣe apẹẹrẹ ọjà, àti àwọn olùrà OEM.
Báwo ni ẹ̀rọ ìgbóná fóònù ṣe ń ṣiṣẹ́?
Ilana ipilẹ jẹ ohun ti o rọrun:
Ifihan Itanna → Iṣipopada Amuṣiṣẹ → Gbigbọn Ẹrọ → Idahun Haptic
Tí fóònù bá gba àṣẹ kan—fún àpẹẹrẹ, ìpè tí ń wọlé tàbí ìbáṣepọ̀ ìfọwọ́kan—ẹ̀rọ ìṣàkóso náà máa ń fi àmì iná mànàmáná ránṣẹ́ sí aṣiṣẹ́ náà. Aṣiṣẹ́ náà máa ń yí àmì náà padà sí ìṣípo ẹ̀rọ, èyí tí a máa ń gbé nípasẹ̀ ilé fóònù náà tí ọwọ́ tàbí ìka ẹni tí ó ń lò sì máa ń fi ọwọ́ tàbí ìka rẹ̀ kàn án.
Ìṣiṣẹ́ gidi náà da lórí ìmọ̀ ẹ̀rọ actuator.
| Ìmọ̀-ẹ̀rọ | Báwo ló ṣe ń ṣẹ̀dá ìgbọ̀nsẹ̀ | Ohun kikọ Haptic deede |
| ERM | Ó yí ibi-ìwọ̀n tí kò ṣeé fojú rí padà | Gbigbọn ti o lagbara, ti gbogbo eniyan lo |
| LRA | Ó gbé ibi kan lọ sí ìlà ní ìró ohùn | Gbigbọn ti o yara, didan, deede |
| Piezo | Ó ń yí ohun èlò piezoelectric padà | Ìdáhùn tó yára gan-an, tó péye, tó sì kún fún ìfọ̀rọ̀wánilẹ́nuwò tó gbòòrò |
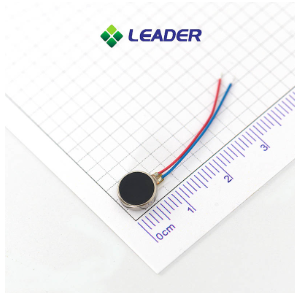
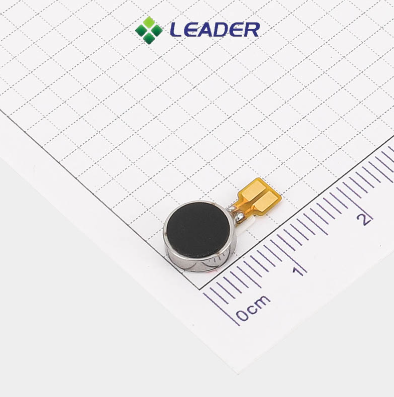
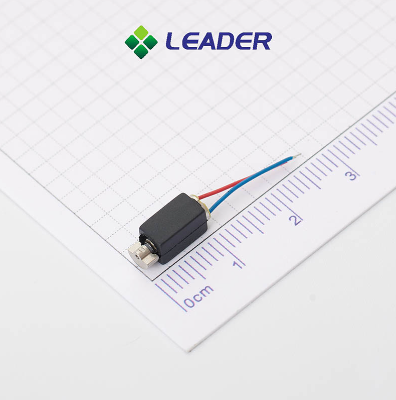
1. ERM: Mọ́tò Ìgbóná Fóònù Àtijọ́
ERM dúró fún Eccentric Rotating Mass.
Ó jẹ́ ọ̀kan lára àwọn ìmọ̀-ẹ̀rọ ìgbóná tí ó rọrùn jùlọ àti tí ó ti fìdí múlẹ̀ jùlọ.Mọ́tò ìgbóná owóń lo ìwọ̀n kékeré tí kò ní ìwọ́ntúnwọ́nsí tí a so mọ́ ọ̀pá tí ń yípo.
Nígbà tí mọ́tò náà bá yípo, ìwọ̀n tí kò ṣe pàtàkì máa ń mú agbára centrifugal jáde. Nítorí pé ìwọ̀n náà kò sí láàárín, agbára tí ó ń jáde máa ń mú kí ìró gbọ̀n-gbọ̀n-gbọ̀n-gbọ̀n-gbọ̀n-gbọ̀n.
Bawo ni ERM ṣe n ṣiṣẹ
Agbara DC → Yiyi Moto → Ibi-itọju Eccentric → Gbigbọn
Àwọn mọ́tò ERM lè jẹ́ kékeré, wọ́n lè má gbowó púpọ̀, wọ́n sì lè rọrùn láti wakọ̀, èyí tó mú kí wọ́n máa lò wọ́n ní àwọn ìgbà àtijọ́ ti àwọn fóònù alágbéká àti àwọn ẹ̀rọ itanna oníbàárà mìíràn.

Àwọn àǹfààní ti ERM
- Eto ẹrọ ti o rọrun
- Iye owo to munadoko
- Wiwakọ DC ti o rọrun
- Gbigbọn gbogbo-idi ti o lagbara
- Ìmọ̀ ẹ̀rọ ìṣelọ́pọ́ tó ti dàgbà
- Ó wà ní àwọn ọ̀nà ìṣàpẹẹrẹ owó kékeré àti ìrísí cylindrical

Awọn idiwọn ti ERM
Ààlà pàtàkì ni pé ìgbọ̀nsẹ̀ náà ní í ṣe pẹ̀lú iyàrá mọ́tò.
Nítorí pé ìwọ̀n tí ó yàtọ̀ gbọ́dọ̀ yára kí ó sì dínkù, àwọn mọ́tò ERM sábà máa ń ní ìhùwàsí ìbẹ̀rẹ̀/ìdádúró díẹ̀ ju àwọn ìmọ̀-ẹ̀rọ haptic tuntun lọ. Ìgbọ̀n náà kì í sábàá jẹ́ ohun tí ó péye fún àwọn ipa haptic kúkúrú tí a gbé kalẹ̀.
Ó dára jùlọ fún: àwọn ìkìlọ̀ ìpìlẹ̀, àwọn ẹ̀rọ tí ó ní ìfòyemọ̀ owó, àwọn ohun èlò tí a lè wọ̀, àti àwọn ohun èlò níbi tí àwọn ipa haptic tí ó ti lọ síwájú kìí ṣe ohun pàtàkì.
2. LRA: Ìdí tí àwọn fóònù òde òní fi ń lo àwọn ẹ̀rọ ìgbóná líníìrà
LRA dúró fún Linear Resonant Actuator.
Dípò kí LRA yí ìwọ̀n tí kò ṣe pàtàkì padà, ó ń lo ìwúwo tí ń gbéra, ìsun omi, àti ìsopọ̀ oníná mànàmáná. Ìwúwo náà ń gbéra sókè àti síwájú ní apá kan tí a ti sọ di mímọ̀.
Àmì AC → Agbára Ẹ̀rọ itanna → Ìṣípopo Ibi → Gbigbọn Líle
Èyí fúnniohun èlò ìṣiṣẹ́ ohùn onílànàGbigbọn tí ó ní ìdarí àti ìtọ́sọ́nà tí ó pọ̀ sí i ní ìfiwéra pẹ̀lú àwọn àpẹẹrẹ ERM ìbílẹ̀. Àwọn LRA ní ìbáṣepọ̀ pẹ̀lú haptics fóònù òde òní àti àwọn ẹ̀rọ mìíràn tí ó nílò ìdáhùn ìfọwọ́kàn kíákíá.
LRA nílò ìfarahàn
Ohun pàtàkì kan wà tí a gbéyẹ̀wò nípa ìmọ̀ ẹ̀rọ: a ṣe LRA láti ṣiṣẹ́ ní àyíká ìgbóhùnsáfẹ́fẹ́ rẹ̀.Tí ìgbóná ìwakọ̀ bá jìnnà jù sí ibi ìró ohùn actuator, ìjáde ìgbóná lè dínkù gidigidi. Ìdí nìyí tí ìró ohùn actuator àti ìlànà ìtọ́pinpin resonance fi ṣe pàtàkì nínú ìdàgbàsókè ọjà.
Kílódé tí LRA fi wúni lórí fún àwọn fóònù alágbèéká

- Àǹfààní tó tóbi jùlọ ni iyára ìdáhùn àti ìṣedéédé haptic.LRA tí a ṣe dáadáa lè mú kí ìlù ìgbì kúrú, tí a ti ṣàlàyé kedere. Èyí mú kí ó yẹ fún:
- Àbájáde kííbọọ̀dù
- Àwọn ìbáṣepọ̀ ìfọwọ́kàn
- Awọn ipe ti nwọle ati awọn iwifunni
- Àbájáde UI ètò
- Àwọn ìṣàkóso kámẹ́rà
- Awọn ere
- Ìdáhùn ìfarahàn

3. Piezo: Yiyan fun Awọn Haptics Ti o peye Giga
Àwọn ohun èlò ìṣe Piezoelectric ṣiṣẹ́ lọ́nà tí ó yàtọ̀ sí ti ERM àti LRA.
Dípò lílo ibi-iṣan tí ń yípo tàbí ibi-iṣan oníná-ẹ̀rọ, ìmọ̀-ẹ̀rọ piezo ń lo ipa piezoelectric. Lílo àmì iná mànàmáná máa ń fa kí ohun èlò piezoelectric bàjẹ́, èyí sì máa ń mú kí ìyípadà ẹ̀rọ wáyé.
Àmì Ìmọ́lẹ̀ → Ìyípadà Piezoelectric → Ìṣípopadà Ẹ̀rọ → Ìròyìn Haptic
Àwọn amúṣiṣẹ́ Piezo lè pèsè ìdáhùn kíákíá àti ìpele ìgbóhùnsáfẹ́fẹ́ tó gbòòrò, èyí tó mú kí wọ́n fani mọ́ra fún àwọn ohun èlò tó nílò àwọn ìgbì omi haptic tó díjú àti àbájáde tó wà ní àgbègbè tó ga.
ERM vs LRA vs Piezo: Èwo ló dára jù?
Kò sí olùborí kan ṣoṣo fún gbogbo ọjà. Ìmọ̀ ẹ̀rọ tó tọ́ sinmi lórí dídára haptic tí a nílò, àkókò ìdáhùn, ìwọ̀n, ètò agbára, iye owó, àti àwọn ohun tí a nílò láti ṣàkóso.
| Ẹ̀yà ara | ERM | LRA | Piezo |
| Ìṣípopo | Iyipo | Línárì | Àyípadà Piezoelectric |
| Ìdáhùn | Diedie | Yára | Yára gan-an |
| Ìpéye Haptic | Ìpìlẹ̀ | Gíga | Gíga gan-an |
| Ìwọ̀n ìgbàkúgbà | Gbigbe ni ibatan | Ti o da lori esi | Gígbòòrò |
| Ìṣòro ìwakọ̀ | Kekere | Alabọde | Gíga |
| Iye owo deede | Kekere | Alabọde | Gíga Jù |
| Agbara ẹrọ tinrin | Ó dára | Ó dára | O tayọ |
| Ti o dara julọ fun | Àwọn ìkìlọ̀ ìpìlẹ̀ | Àwọn haptics fóònù alágbèéká | Àwọn haptics tó ti ní ìlọsíwájú |
Kí ló dé tí LRA fi jẹ́ àṣàyàn tó gbajúmọ̀ fún àwọn fóònù alágbèéká?
Fún àwọn ilé iṣẹ́ OEM fóònù alágbéka, LRA wà ní àárín gbùngbùn tó fani mọ́ra.
Ní ìfiwéra pẹ̀lú ERM, ó lè pèsè ìdáhùn haptic tí ó yára àti tí ó túbọ̀ dájú láìsí pé ó nílò irú ìṣàpẹẹrẹ awakọ piezo gíga kan náà.
Àwọn fóònù alágbèéká òde òní tún ń dínkù sí i, wọ́n sì ń béèrè fún ìbáṣepọ̀ onígbàlódé. Èyí ló ń fa àwọn nǹkan bíi:
· Ìdáhùn kíákíá· Ariwo kekere· Ìwọ̀n kékeré· Gbigbọn itọsọna
· Ìjáde tó dúró ṣinṣin· Lilo agbara kekere· Iṣakoso haptic gangan
AṣáájúÀwọn ọ̀nà ìgbóná fóònù tí a fi ń lo ẹ̀rọ ìgbóná náà ní àwọn ìmọ̀ ẹ̀rọ ERM àti LRA, pẹ̀lú àwọn ohun èlò ìfọwọ́sowọ́pọ̀ tí a ṣe fún àwọn ẹ̀rọ itanna tí a fi ọwọ́ gbé.
ERM vs LRA vs Piezo: Ìtọ́sọ́nà Yíyan Kíákíá
- Iye owo jẹ pataki pataki
- Àwọn ìkìlọ̀ ìpìlẹ̀ lásán ni o nílò láti fi pamọ́ sí
- A fẹ awakọ DC ti o rọrun kan
- Àbájáde haptic tó díjú kò pọndandan
- O nilo esi iyara haptic foonuiyara
- Gbigbọn gidi ṣe pataki
- Ààyè ní ààlà
- Ariwo kekere ṣe pataki
- O nilo ojutu haptic elektromagnẹtiki ti o dagba
- Idahun kiakia ni a nilo
- O nilo awọn fọọmu haptic ti o ni idiju
- Ìṣọ̀kan tín-tín pupọ ṣe pàtàkì
- Àwọn haptics agbègbè tàbí àwọn ìtúmọ̀ gíga ni a nílò
- Ètò rẹ le gba awọn ẹrọ itanna awakọ ti o ni ilọsiwaju diẹ sii
Kí ni ó yẹ kí àwọn olùrà OEM ṣàyẹ̀wò kí wọ́n tó yan mọ́tò ìgbóná fóònù?
- Àkókò ìdáhùn kúkúrú ṣe pàtàkì fún àwọn ìtẹ̀sí keyboard, èsì UI, àti àwọn ìbáṣepọ̀ àkókò gidi mìíràn.
Àwọn ohun èlò ìṣiṣẹ́ ERM, LRA, àti piezo ní àwọn ohun èlò iná mànàmáná tó yàtọ̀ síra. A gbọ́dọ̀ so ohun èlò ìṣiṣẹ́ náà pọ̀ mọ́ ẹ̀rọ ìwakọ̀ tó yẹ.
Agbára ìgbọ̀nsẹ̀ tí a nílò sinmi lórí ìwọ̀n fóònù náà, bí ilé ṣe wà, ipò tí a gbé e kalẹ̀, àti ìrírí olùlò tí a fẹ́.
Fífi ẹ̀rọ sori ẹ̀rọ le ní ipa pataki lori ariwo ti a rii. Paapaa atupa ẹrọ to dara le ṣe ohun ti a ko fẹ ti eto fifi sori ẹrọ ko ba ṣe apẹrẹ ti ko dara.
Fún àwọn ọjà tí ó ń gba ẹgbẹẹgbẹ̀rún ìbáṣepọ̀ ojoojúmọ́, ó yẹ kí a ṣe àyẹ̀wò ìgbésí ayé actuator pẹ̀lú ètò ìwakọ̀ pípé àti ètò ìfìkọ́lé.
Ipari: Moto ti o wa lẹhin gbogbo gbigbọn foonuiyara
Nítorí náà, báwo ni àwọn fóònù ṣe ń gbọ̀n?
Wọ́n lo ohun èlò ìṣiṣẹ́ kékeré kan láti yí àmì iná mànàmáná padà sí ìṣípo ẹ̀rọ—ṣùgbọ́n ìmọ̀ ẹ̀rọ tí ó wà lẹ́yìn ìṣípo náà lè yàtọ̀ pátápátá.
· ERM → gbigbọn ti o rọrun, ti ko gbowolori, ti a fihan
· LRA → awọn haptics foonuiyara ti o yara, ti o peye, ti o munadoko
· Piezo → Awọn haptics to ti ni ilọsiwaju ti o yara pupọ ati ti o le ṣakoso pupọ
Fún ọ̀pọ̀lọpọ̀ iṣẹ́ àgbékalẹ̀ fóònù alágbèéká àti ẹ̀rọ amúlétutù òde òní, LRA ń pèsè ìwọ́ntúnwọ́nsí tó lágbára láàrín iṣẹ́, ìwọ̀n, ìṣọ̀kan, àti iye owó.
Gẹ́gẹ́ bí ẹni tó ní ìríríolupese ẹrọ gbigbọn kekere, Leader n pese ERM, LRA, awọn mọto gbigbọn owó, ati awọn ojutu gbigbọn miiran ti a ṣe adani fun awọn ohun elo OEM ati ODM.
Àwọn fóònù alágbékalẹ̀ òde òní ló sábà máa ń lòÀwọn mọ́tò ìgbóná LRA onílà, nígbà tí wọ́n ti ń lo àwọn mọ́tò ERM fún àwọn ìkìlọ̀ ìgbìyànjú ìgbìyànjú. Ìṣiṣẹ́ gangan sinmi lórí ìrísí àti ìṣẹ̀dá fóònù.
Fun awọn haptics foonuiyara to ti ni ilọsiwaju,LRA maa n funni ni idahun ti o dara julọ ati awọn esi ifọwọkan ti o peye diẹ siiju ERM ìbílẹ̀ lọ. ERM ṣì fani mọ́ra níbi tí ìrọ̀rùn àti owó ti ṣe pàtàkì jù.
LRA kan n ṣiṣẹ ni ayika resonance mechanical rẹ̀, nitorinaa ifihan agbara awakọ naa nilo lati ṣakoso ni deede. Awakọ haptic ti a yasọtọ le ṣe iranlọwọ lati ṣe agbekalẹ igbi ti a beere ati, da lori eto naa, resonance orin fun iṣẹ ṣiṣe deede.
Bẹ́ẹ̀ni. Aṣáájú ń dàgbàsókèàwọn mọ́tò ìgbóná kéékèèké àti àwọn mọ́tò ìgbóná LRAfún àwọn ohun èlò OEM, pẹ̀lú àwọn ìwọ̀n tó yàtọ̀ síra, àwọn ọ̀nà ìsopọ̀, àwọn àṣàyàn ìfìkọ́lé, àti àwọn ohun tí a nílò fún iṣẹ́ àdáni.
Kan si Awọn amoye Alakoso Rẹ
A n ran ọ lọwọ lati yago fun awọn ijamba lati pese didara ati idiyele ti nilo ẹrọ kekere brushless rẹ, ni akoko ati ni isunawo.
Àkókò ìfìwéránṣẹ́: Feb-15-2025


