

Kui nutitelefon vibreerib sissetuleva kõne, teavituse, klaviatuuri puudutuse või haptilise interaktsiooni korral, tundub efekt lihtne – aga selle taga olev tehnoloogia on üllatavalt keerukas.
Telefoni vibratsioonimootor muudab elektrilised signaalid kontrollitud mehaaniliseks liikumiseks. Aastate jooksul on nutitelefonide haptika arenenud traditsioonilistest ERM (ekstsentrilise pöörleva massi) mootoritest tundlikumate LRA (lineaarse resonantse ajamiga) lahenduste suunas, samas kui piesoelektrilised ajamid pakuvad teistsugust lähenemisviisi ülitäpse ja laia ribalaiusega haptilise tagasiside saamiseks.
Kuidas telefonid siis vibreerivad? Mis vahe on ERM-il, LRA-l ja Piezo-l? Ja kumb tehnoloogia on tänapäevaste nutitelefonide jaoks parem?
See Leaderi juhend selgitab asja nii inseneridele, tootekujundajatele kui ka originaalvaruosade tootjate ostjatele.
Kuidas telefoni vibratsioonimootor töötab?
Põhiprotsess on lihtne:
Elektriline signaal → Täiturmehhanismi liikumine → Mehaaniline vibratsioon → Haptiline tagasiside
Kui telefon saab käsu – näiteks sissetuleva kõne või puuteinteraktsiooni –, saadab juhtahel täiturmehhanismile elektrilise signaali. Täiturmehhanism muundab selle signaali mehaaniliseks liikumiseks, mis kandub läbi telefoni korpuse ja mida kasutaja käsi või sõrmed tunnevad.
Tegelik mehhanism sõltub ajami tehnoloogiast.
| Tehnoloogia | Kuidas see vibratsiooni tekitab | Tüüpiline haptiline iseloom |
| ERM | Pöörab ekstsentrilist massi | Tugev, üldotstarbeline vibratsioon |
| Kohalik ringkond | Liigutab massi resonantsi järgi lineaarselt | Kiire, terav ja täpne vibratsioon |
| Piezo | Deformeerib piesoelektrilist elementi | Väga kiire, täpne ja lairibaline tagasiside |
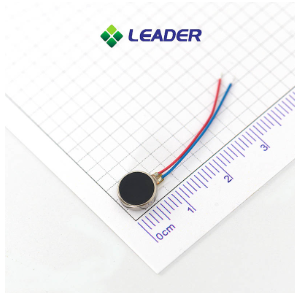
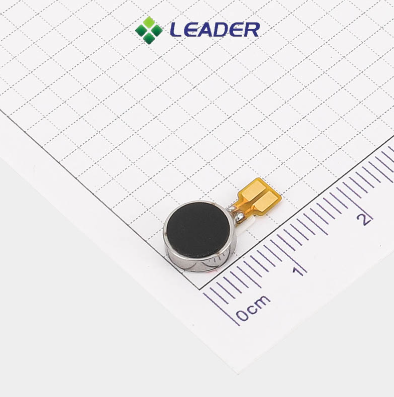
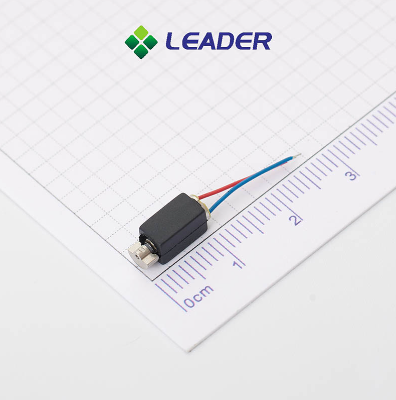
1. ERM: traditsiooniline telefoni vibratsioonimootor
ERM tähistab ekstsentrilist pöörlevat massi.
See on üks lihtsamaid ja väljakujunenud vibratsioonitehnoloogiaid. ERMmündivibratsioonimootorkasutab pöörleva võlli külge kinnitatud väikest tasakaalustamata massi.
Kui mootor pöörleb, tekitab ekstsentriline raskus tsentrifugaaljõu. Kuna mass asub tsentrist väljas, tekitab tekkiv jõud vibratsiooni.
Kuidas ERM töötab
Alalisvoolutoide → Mootori pöörlemine → Ekstsentriline mass → Vibratsioon
ERM-mootorid võivad olla kompaktsed, odavad ja suhteliselt hõlpsasti juhitavad, mistõttu neid kasutati laialdaselt varasemate põlvkondade mobiiltelefonides ja muus tarbeelektroonikas.

ERM-i eelised
- Lihtne mehaaniline struktuur
- Kulutõhus
- Lihtne alalisvooluga sõitmine
- Tugev üldotstarbeline vibratsioon
- Küps tootmistehnoloogia
- Saadaval kompaktsete müntide ja silindriliste formaatidena

ERM-i piirangud
Peamine piirang on see, et vibratsioon on otseselt seotud mootori kiirusega.
Kuna ekstsentriline mass peab kiirendama ja aeglustama, on ERM-mootoritel üldiselt aeglasem käivitus-/seiskamiskäitumine kui uuematel haptilistel tehnoloogiatel. Vibratsioon kipub lühikeste, lokaliseeritud haptiliste efektide korral tunduma ka vähem täpne.
Sobib kõige paremini: põhihoiatuste, kulutundlike seadmete, kantavate seadmete ja rakenduste jaoks, kus täiustatud haptilised efektid ei ole esmane nõue.
2. LRA: Miks tänapäeva telefonid kasutavad lineaarseid vibratsioonimootoreid
LRA tähistab lineaarset resonantsajamit.
Ekstsentrilise raskuse pööramise asemel kasutab LRA liikuvat massi, vedru ja elektromagnetilist mähist. Mass liigub edasi-tagasi mööda määratletud telge.
Vahelduvvoolu signaal → Elektromagnetiline jõud → Massi liikumine → Lineaarne vibratsioon
See annablineaarne resonantajamkontrollitum ja suunatud vibratsioon võrreldes traditsiooniliste ERM-disainidega. Kohalikke reljeefe (LRA-sid) seostatakse laialdaselt tänapäevaste nutitelefonide haptiliste andurite ja muude seadmetega, mis vajavad kiiret taktiilset tagasisidet.
LRA nõuab resonantsi
On üks oluline tehniline kaalutlus: LRA on loodud töötama oma resonantssageduse ümber.Kui ajami sagedus liigub ajami resonantspunktist liiga kaugele, võib vibratsiooni väljund märkimisväärselt väheneda. Seetõttu on tootearenduses oluline sobiv haptiline draiver ja resonantsi jälgimise strateegia.
Miks on LRA nutitelefonide jaoks atraktiivne

- Suurim eelis on reageerimiskiirus ja haptiline täpsus.Hästi disainitud lokaalne vibratsiooniaparaat (LRA) suudab tekitada lühikesi ja selgelt määratletud vibratsiooniimpulsse. See sobib järgmisteks otstarveteks:
- Klaviatuuri tagasiside
- Puutetundlikud interaktsioonid
- Sissetulevad kõned ja märguanded
- Süsteemi kasutajaliidese tagasiside
- Kaamera juhtnupud
- Mängud
- Žestide tagasiside

3. Piezo: alternatiiv ülitäpsetele haptilistele signaalidele
Piesoelektrilised ajamid töötavad erinevalt nii ERM-ist kui ka LRA-st.
Pöörleva massi või elektromagnetilise liikuva massi asemel kasutab piesotehnoloogia piesoelektrilist efekti. Elektrilise signaali rakendamine põhjustab piesoelektrilise materjali deformeerumise, tekitades mehaanilise nihke.
Elektriline signaal → Piesoelektriline deformatsioon → Mehaaniline liikumine → Haptiline tagasiside
Piesoelektrilised ajamid pakuvad äärmiselt kiiret reageerimisvõimet ja laiemat sagedusvahemikku, muutes need atraktiivseks rakenduste jaoks, mis vajavad keerukamaid haptilisi lainekujusid ja väga lokaliseeritud tagasisidet.
ERM vs LRA vs Piezo: kumb on parem?
Igal tootel pole ühte võitjat. Õige tehnoloogia sõltub nõutavast haptilisest kvaliteedist, reageerimisajast, suurusest, toitearhitektuurist, maksumusest ja juhtimisnõuetest.
| Funktsioon | ERM | Kohalik ringkond | Piezo |
| Liikumine | Pöörlev | Lineaarne | Piesoelektriline deformatsioon |
| Vastus | Aeglasem | Kiire | Väga kiire |
| Haptiline täpsus | Põhiline | Kõrge | Väga kõrge |
| Sagedusvahemik | Suhteliselt lai | Resonantsist sõltuv | Lai |
| Ajami keerukus | Madal | Keskmine | Kõrge |
| Tüüpiline maksumus | Madal | Keskmine | Kõrgem |
| Õhukese seadme potentsiaal | Hea | Hea | Suurepärane |
| Parim | Põhihoiatused | Nutitelefoni haptika | Täiustatud haptika |
Miks on kohalikud ja piirkondlikud omavalitsused nutitelefonide jaoks populaarne valik?
Nutitelefonide originaalseadmete tootjate jaoks on LRA atraktiivne kesktee.
Võrreldes ERM-iga pakub see kiiremat ja kontrollitumat haptilist tagasisidet ilma sama tüüpi kõrgepinge piesoelektrilise ajami arhitektuurita.
Kaasaegsed nutitelefonid muutuvad ka õhemaks, nõudes samal ajal keerukamat kasutajainteraktsiooni. See mõjutab järgmisi tegureid:
· Kiire reageerimine· Madal müratase· Kompaktne suurus· Suunatud vibratsioon
· Järjepidev väljund· Madal energiatarve· Täpne haptiline kontroll
Juhttelefoni vibratsioonimootori lahendused hõlmavad nii ERM- kui ka LRA-tehnoloogiaid ning on kompaktsete vormiteguritega, mis on loodud pihuseadmete jaoks.
ERM vs LRA vs Piezo: kiire valiku juhend
- Hind on peamine prioriteet
- Teil on vaja ainult põhilisi vibratsioonihoiatusi
- Eelistatud on lihtne alalisvooluajam
- Kompleksne haptiline tagasiside pole vajalik
- Vajad kiiret nutitelefoni haptilist tagasisidet
- Täpne vibratsioon on oluline
- Ruumi on piiratud
- Madal müratase on oluline
- Teil on vaja küpset elektromagnetilist haptilist lahendust
- Vajalik on äärmiselt kiire reageerimine
- Teil on vaja keerulisi haptilisi lainekujusid
- Väga õhuke integratsioon on oluline
- Vaja on lokaliseeritud või kõrglahutusega haptilisi signaale
- Teie süsteem mahutab keerukamaid ajamielektroonikuid
Mida peaksid OEM-ostjad enne telefoni vibratsioonimootori valimist kontrollima?
- Lühike reageerimisaeg on oluline klaviatuuriklõpsude, kasutajaliidese tagasiside ja muude reaalajas interaktsioonide jaoks.
ERM-, LRA- ja piesoelektrilistel ajamitel on väga erinevad elektrilised nõuded. Ajam peab olema sobitatud sobiva juhtahelaga.
Vajalik vibratsioonijõud sõltub telefoni massist, korpuse konstruktsioonist, kinnitusasendist ja soovitud kasutuskogemusest.
Mehaaniline paigaldus võib oluliselt mõjutada tajutavat müra. Isegi hea ajam võib tekitada soovimatut heli, kui paigaldusstruktuur on halvasti projekteeritud.
Toodete puhul, millega iga päev tuhandeid interaktsioone tehakse, tuleks ajami eluiga hinnata koos kogu ajamisüsteemi ja kinnitusstruktuuriga.
Kokkuvõte: iga nutitelefoni vibratsiooni taga olev mootor
Niisiis, kuidas telefonid vibreerivad?
Nad kasutavad väikest ajamit elektrilise signaali mehaaniliseks liikumiseks muutmiseks, kuid selle liikumise taga olev tehnoloogia võib olla väga erinev.
· ERM → lihtne, ökonoomne ja tõestatud vibratsioon
· LRA → kiire, täpne ja tõhus nutitelefoni haptika
· Piezo → ülikiire ja hästi juhitav täiustatud haptika
Paljude tänapäevaste nutitelefonide ja pihuarvutite projektide puhul pakub LRA tugevat tasakaalu jõudluse, suuruse, integratsiooni ja kulu vahel.
Kogenud inimesenaMikrovibratsioonimootorite tootjaLeader pakub ERM-i, LRA-d, mündivibratsioonimootoreid ja muid kohandatud vibratsioonilahendusi OEM- ja ODM-rakendustele.
Kaasaegsed nutitelefonid kasutavad tavaliseltLRA lineaarsed vibratsioonimootorid, samas kui ERM-mootoreid on ajalooliselt laialdaselt kasutatud tavaliste vibratsioonihoiatuste jaoks. Täpne ajam sõltub telefoni disainist ja põlvkonnast.
Täiustatud nutitelefoni haptika jaoksLRA pakub üldiselt paremat reageerimisvõimet ja täpsemat kombatavat tagasisidetkui traditsiooniline ERM. ERM jääb atraktiivseks valdkondades, kus lihtsus ja maksumus on olulisemad.
LRA töötab oma mehaanilise resonantsi ümber, seega tuleb ajamisignaali vastavalt juhtida. Spetsiaalne haptiline draiver aitab genereerida vajalikku lainekuju ja olenevalt süsteemist jälgida resonantsi järjepideva jõudluse tagamiseks.
Jah. Juht areneb.mikrovibratsioonimootorid ja LRA lineaarvibratsioonimootoridOEM-rakenduste jaoks, pakkudes erinevaid suurusi, ühendusviise, kinnitusvõimalusi ja jõudlusnõudeid kohandatud projektide jaoks.
Konsulteerige oma juhiekspertidega
Aitame teil vältida lõkse, et pakkuda kvaliteeti ja väärtust teie mikroharjadeta mootorivajadusele, õigeaegselt ja eelarve piires.
Postituse aeg: 15. veebruar 2025


