
Moderna ludregilo faras multe pli ol nur sendi butonkomandojn.
Kiam rolulo estas trafita, armilo pafiĝas, veturilo kraŝas, aŭ okazas eksplodo, ludantoj povas senti la okazaĵon per la regilo. Ĉi tiu fizika respondo aldonas plian tavolon al la ludsperto kaj helpas konekti vidajn kaj aŭdajn efikojn kun palpaj sensacioj.
En la centro de ĉi tiu sperto estas la vibromotoro de la ludregilo.
Du teknologioj estas aparte gravaj:ERM (Ekcentra Rotacianta Maso)kajLRA (Lineara Resonanca Aktuatoro).
Do, ERM kontraŭ LRA — kiu vibromotoro estas pli bona por ludregiloj?
La respondo dependas de la mekanika strukturo de la regilo, dezirataj vibradaj efikoj, respondpostuloj, potenca buĝeto, kostocelo kaj ĝenerala haptika strategio.
En ĉi tiu gvidilo, ni komparas ERM kaj LRA vibromotorojn kaj klarigas kial LRA-teknologio estas ĉiam pli alloga por alt-efikecaj ludregiloj.
Ŝlosilaj Konkludoj
Antaŭ ol eniri la teknikajn detalojn, jen la ĉefaj punktoj:
- ERM-motoroj uzas ekscentran rotaciantan mason por generi vibradon.
- LRA-motoroj uzas magneton, risorton kaj elektromagnetan volvaĵon por krei linian osciladon.
- ERM estas ĝenerale pli simpla kaj pli kostefika.
- LRA provizas pli rapidan kaj pli precizan haptikan retrosciigon.
- LRA povas liveri pli kontrolitajn vibradpadronojn kaj malaltigi perceptitan mekanikan bruon.
- Por baza bruada respondo, ERM ankoraŭ povas esti praktika solvo.
- Por altkvalitaj ludregiloj postulantaj detalan palpan respondon, LRA ofte estas la pli forta elekto.
- La ĝusta aktuatoro estu elektita laŭ la mekanika dezajno kaj haptikaj postuloj de la regilo.
1. Kio estas vibromotoro por ludregilo?
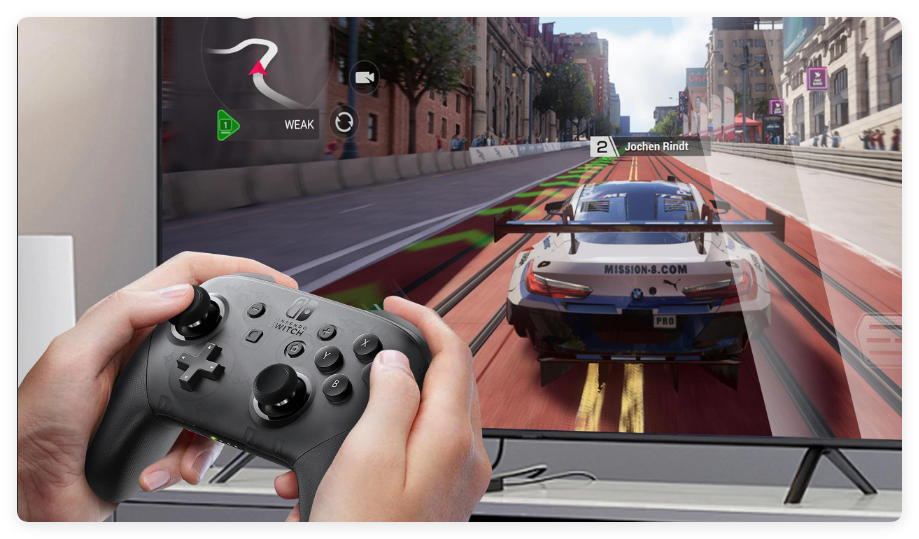
Vibradmotoro de ludregilo estas kompakta aktuatoro, kiu konvertas elektrajn signalojn en mekanikan vibradon.
Kiam la ludprogramaro sendas haptikan komandon, la elektronika cirkvito de la regilo funkciigas la motoron. La rezulta vibrado transdoniĝas tra la regila enfermaĵo al la manoj de la ludanto.
Ĉi tiu simpla mekanismo povas komuniki surprize grandan kvanton da informoj.
Ekzemple:
| Ludada Evento | Ebla Haptika Religo |
| Armilpafado | Mallonga, forta pulso |
| Eksplodo | Forta malaltfrekvenca bruo |
| Veturila motoro | Kontinua vibrado |
| Kolizio | Subita efiko |
| Karaktero-damaĝo | Mallonga averta pulso |
| Butona konfirmo | Malpeza palpa klako |
| Media interagado | Subtila vibrado |
| Ellasilreligo | Lokalizita palpa respondo |
Ju pli bone la aktuatoro povas reprodukti ĉi tiujn malsamajn vibradpadronojn, des pli mergiva la ludsperto povas fariĝi.
Tial la elekto devibra motoro por ludregiloestas multe pli ol simple elekti motoron kun la plej alta vibra forto.
2. ERM kontraŭ LRA: Kiel Ili Funkcias?
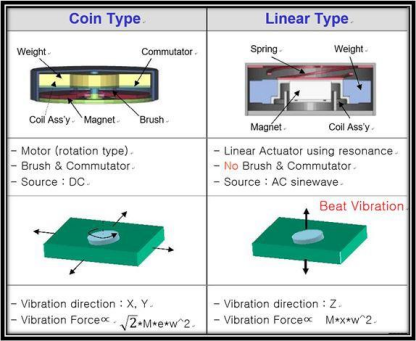
ERM Vibra Motoro
ERM signifas Ekscentran Rotaciantan Mason.
ERM-motoro uzas rotaciantan ŝafton kun intence malbalancita pezo. Kiam la ŝafto rotacias, la ekscentra maso generas centrifugan forton, produktante la vibradon sentitan de la ludanto.
La strukturo estas relative simpla kaj estis vaste uzata en porteblaj aparatoj, porteblaj aparatoj kaj ludregiloj.
Kiel ERM Kreas Vibradon
Elektra energio → Rotacio de motoro → Movado de ekscentra maso → Mekanika vibrado
La vibra frekvenco estas ĉefe rilata al la rotacia rapido de la motoro.
Tio donas al ERM-motoroj utilan kapablon generi malsamajn vibradnivelojn per ŝanĝo de motorrapideco.
LRA Vibra Motoro
LRA signifas Linearan Resonancan Aktuatoron.
Anstataŭ kontinue rotacii ekscentran pezon, LRA uzas moviĝantan mason, risorton kaj elektromagnetan volvaĵon. La interna maso oscilas laŭ difinita akso.
Kiel LRA Kreas Vibradon
Elektra signalo → Elektromagneta forto → Masoscilado → Lineara vibrado
Ĉar la moviĝanta maso sekvas kontrolitan linian movadon, LRA povas provizi tre respondeman kaj kontrolitan haptikan religon.
La produktaj informoj de LEADER priskribas LRA-motorojn kiel aktuatorojn, kiuj dependas de risort-subtenata movanta maso, kaj notas iliajn avantaĝojn por aplikoj postulantaj rapidan palpan respondon.
3. ERM kontraŭ LRA por Ludregiloj
Jen la plej grava komparo por inĝenieroj kaj produktaj dizajnistoj.
| Trajto | ERM | LRA |
| Funkciiga principo | Ekscentra rotacio | Lineara oscilado |
| Vibrada kontrolo | Modera | Alta |
| Respondo | Relative pli malrapida | Rapida |
| Komenco/haltigo-kontrolo | Malpli preciza | Pli preciza |
| Frekvenca kontrolo | Larĝa tra RPM | Resonanca frekvenco fokusita |
| Haptika detalo | Baza ĝis modera | Alta |
| Bruo | Ĝenerale pli alta | Ĝenerale pli malalta |
| Potenca efikeco | Modera | Ĝenerale pli bona ĉe resonanco |
| Mekanika komplekseco | Simpla | Pli specialigita |
| Kosto | Pli malalta | Pli alta |
| Altvaloraj haptikoj | Limigita | Bonega |
| Ludregilo-uzo | Baza bruado | Altnivela haptika retrosciigo |
Mallonge:
ERM estas optimumigita por simpleco kaj kosto, dum LRA estas optimumigita por precizeco, respondemeco kaj palpa kvalito.
4. Responda Tempo: Kial Ĝi Gravas en Ludado
Unu el la plej grandaj diferencoj inter ERM kaj LRA estas kiom rapide la aktuatoro povas respondi al kontrolsignalo.
En ludo, haptika retrosciigo ofte estas sinkronigita kun evento kiu daŭras nur frakcion de sekundo.
Ekzemple:
Pafo → vibrado
Efiko → vibro
Eksplodo → vibrado
Butonpremo → palpa respondo
Se la vibrado komenciĝas tro malfrue aŭ daŭras post kiam la evento jam finiĝis, la respondo sentiĝas malpli natura.
LRA-teknologio estas precipe alloga en ĉi tiuj aplikoj pro siaj rapidaj komenc-haltaj karakterizaĵoj.
La ekzistantaj informoj de LEADER pri LRA por videoludaj regiloj specife elstarigas rapidan respondon kaj sinkronigadon inter ludokazaĵoj kaj vibrada religo.
Kial Rapida Respondo Plibonigas Haptikon
Imagu vetkurludon.
Veturilo trafas barilon ĉe:
0 ms
La regilo ideale devus komenci sian palpan respondon preskaŭ tuj.
Ju pli mallonga la prokrasto inter la ludokazaĵo kaj la aktuario-respondo, des pli konektita la ludanto sentas sin al la virtuala medio.
5. Vibrada Kvalito: ERM kontraŭ LRA
Vibrada forto estas nur unu parto de bona ludsperto.
Pli grava demando estas:
Ĉu la regilo povas klare kaj konstante produkti malsamajn palpajn sentojn?
Konsideru la diferencon inter ĉi tiuj du scenaroj.
Baza ERM-Religo
Brrrrrrrrrr...
La ludanto sentas ĝeneralan bruon.
Altnivela LRA-Religo
Frapeto → Pulso → Forta frapo → Halto
La ludanto povas percepti malsamajn etapojn de la evento.
Ĉi tiu diferenco fariĝas aparte grava en modernaj ludoj, kie programistoj volas krei plurajn tavolojn de palpa religo.
La lineara movado kaj kontrolitaj funkciaj karakterizaĵoj de LRA igas ĝin taŭga por aplikoj postulantaj pli rafinitajn haptikajn efikojn.
6. Bruo kaj Ludanta Komforto
Alia grava konsidero estas mekanika bruo.
La vibromotoro estas fizike konektita al la regila enfermaĵo. Tial, la mekanika movado de la motoro povas produkti ambaŭ:
- vibrado sentita de la manoj
- aŭdebla mekanika bruo
Por ludregilo, troa motorbruo povas iĝi ĝena, precipe kiam la ludanto uzas aŭdilojn aŭ ludas en trankvila medio.
ERM-motoroj enhavas rotaciantan ekscentran mason, dum LRA-motoroj uzas linian osciladon. Kun taŭga mekanika dezajno kaj kontrolo, LRA povas provizi pli glatan palpan sperton kun pli malalta perceptita mekanika bruo.
LEADER specife identigas malaltan bruon kiel unu el la dezajnaj celoj de siaLD2024 ludregilo LRA.
7. Kial LRA estas alloga por altkvalitaj ludregiloj
La videoludada industrio moviĝas al pli kaj pli mergiva interagado.
Modernaj regiloj eble bezonos reprodukti:
- Malsamaj efikintensecoj
- Mallongaj palpaj pulsoj
- Kontinua vibrado
- Direktaj aŭ lokaj efikoj
- Ellasil-rilata religo
- Media retrosciigo
- Kompleksaj vibradaj sekvencoj
Tio kreas pli altajn postulojn por la aktuatoro.
Alt-efikecaLRA-motoro por ludregilojpovas oferti plurajn avantaĝojn.
Rapida komenco- kaj haltkonduto permesas al haptika retrosciigo atente sekvi ludokazaĵojn.
Lineara oscilado provizas pli kontroleblan palpan retrosciigon.
Taŭga LRA-dezajno povas helpi redukti nedeziratan mekanikan bruon.
Pli larĝa uzebla frekvenca gamo povas helpi krei malsamajn palpajn sentojn.
Kiam funkciigata ĉirkaŭ siaj resonancaj karakterizaĵoj, LRA povas provizi efikan vibradan eliron kun relative efika energiuzo.
8. LEADER LD2024: Destinita por Ludregilo Haptiko
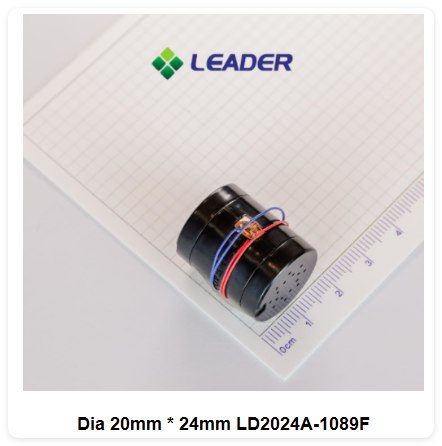
Por ludregiloj, kiuj postulas pli fortan kaj pli riĉan palpan respondon, LEADER ofertas laLD2024 ultra-larĝfrekvenca LRA.
La LD2024 estasØ20 mm × 24 mmlineara resonanca aktuatoro desegnita por aplikoj postulantaj pli fortan haptikan eligon kaj pli larĝan kontrolon.
Konkludo: ERM kontraŭ LRA por Ludregiloj
La vibromotoro eble estas malgranda komponanto ene de ludregilo, sed ĝi povas havi signifan influon sur la sperton de la ludanto.
ERM restas praktika solvo por regiloj, kiuj bezonas simplan kaj kostefikan bruadreligon.
Tamen, ĉar videoludaj spertoj fariĝas pli mergigaj, la postuloj por palpa retrosciigo fariĝas pli postulemaj.
LRA-teknologio ofertas avantaĝojn rilate al respondrapideco, vibradkontrolo, palpaj detaloj kaj ĝenerala haptika agado, igante ĝin alloga solvo por altkvalitaj kaj venontgeneraciaj ludregiloj.
Por aplikoj postulantaj pli fortan kaj pli riĉan palpan respondon, la LD2024 Ø20 mm LRA de LEADER provizas ekzemplon pri kiel pli granda lineara aktuatoro povas esti desegnita specife laŭ la postuloj de ludregiloj. Ĝiaj publikigitaj specifoj inkluzivas vibradan forton de 2,5 ± 0,5 Grms, taksitan frekvencon de 65 ± 10 Hz, maksimuman supreniran tempon de 50 ms kaj maksimuman malsupreniran tempon de 80 ms.
La ĝusta vibromotoro por ludregilo finfine dependas de la sperto, kiun vi volas, ke ludantoj sentu.
Ĉu vi bezonas vibromotoron por via sekva ludregilo?
LEADER povas helpi taksi la bezonatan vibradan forton, frekvencon, grandecon, tension, respondtempon kaj muntan konfiguracion por disvolvi taŭgan ERM- aŭ LRA-solvon.
KontaktoGVIDANTOpor via projekto pri vibromotoro de ludregilo.
ERM generas vibradon per ekscentra rotacianta maso, dum LRA generas vibradon per lineara oscilado de interna maso. LRA ĝenerale provizas pli rapidan kaj pli kontrolitan haptikan retrosciigon.
Por baza bruado, ERM povas esti ekonomia elekto. Por altkvalitaj ludregiloj postulantaj rapidan, precizan kaj detalan haptikan respondon, LRA ĝenerale pli taŭgas.
LRA-motoroj ofertas rapidan respondon, kontrolitan vibradon kaj bonajn palpajn detalojn, kio igas ilin taŭgaj por sinkronigi haptikan religon kun ludokazaĵoj.
Ludregiloj povas uzi malsamajn aktuatorajn teknologiojn, inkluzive de ERM kaj LRA. La elekto dependas de la dezajno de la regilo, la cela kosto kaj la postulata haptika sperto.
Ne nepre. Pli granda LRA povas provizi pli fortan palpan eligon, sed la plej bona grandeco dependas de la disponebla spaco de la regilo, la mekanika strukturo kaj la dezirata vibrada efikeco.
Jes. La elekto de motoro povas esti taksata laŭ dimensioj, tensio, vibra forto, frekvenco, respondotempo, muntmetodo kaj aliaj aplikaj postuloj.
Konsultu Viajn Gvidantojn Fakulojn
Ni helpas vin eviti la kaptilojn por liveri la kvaliton kaj valoron, kiujn via mikro-senbroŝa motoro bezonas, ĝustatempe kaj laŭbuĝete.
Afiŝtempo: 23-a de novembro 2024


