
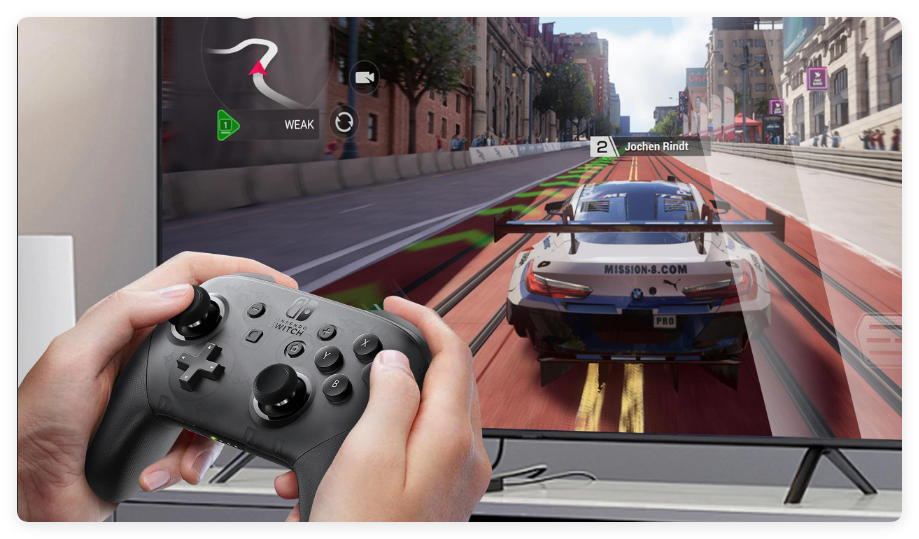
Un controlador de joc modern fa molt més que transmetre ordres de botó.
Quan un personatge rep un cop, es dispara una arma, un vehicle s'estavella o es produeix una explosió, els jugadors poden sentir l'esdeveniment a través del controlador. Aquesta retroalimentació física afegeix una altra capa a l'experiència de joc i ajuda a connectar els efectes visuals i auditius amb les sensacions tàctils.
Al centre d'aquesta experiència hi ha el motor de vibració del controlador de jocs.
Dues tecnologies són particularment importants:ERM (massa giratòria excèntrica)iLRA (Actuador Ressonant Lineal).
Aleshores, ERM vs LRA: quin motor de vibració és millor per als controladors de jocs?
La resposta depèn de l'estructura mecànica del controlador, els efectes de vibració desitjats, els requisits de resposta, el pressupost de potència, l'objectiu de cost i l'estratègia hàptica general.
En aquesta guia, comparem els motors de vibració ERM i LRA i expliquem per què la tecnologia LRA és cada cop més atractiva per als controladors de jocs d'alt rendiment.
Conclusions clau
Abans d'entrar en els detalls tècnics, aquí teniu els punts principals:
- Els motors ERM utilitzen una massa giratòria excèntrica per generar vibració.
- Els motors LRA utilitzen un imant, una molla i una bobina electromagnètica per crear oscil·lació lineal.
- L'ERM és generalment més senzill i més rendible.
- LRA proporciona una resposta hàptica més ràpida i precisa.
- L'LRA pot oferir patrons de vibració més controlats i reduir el soroll mecànic percebut.
- Per a un feedback bàsic de vibració, l'ERM encara pot ser una solució pràctica.
- Per a controladors de jocs premium que requereixen una resposta tàctil detallada, LRA sovint és l'opció més sòlida.
- L'actuador correcte s'ha de seleccionar d'acord amb el disseny mecànic del controlador i els requisits hàptics.
1. Què és un motor de vibració per a un controlador de jocs?
Un motor de vibració d'un controlador de jocs és un actuador compacte que converteix els senyals elèctrics en vibracions mecàniques.
Quan el programari del joc envia una ordre hàptica, el circuit electrònic del controlador acciona el motor. La vibració resultant es transfereix a través de la carcassa del controlador a les mans del jugador.
Aquest mecanisme senzill pot comunicar una quantitat sorprenentment gran d'informació.
Per exemple:
| Esdeveniment de jocs | Possible retroalimentació hàptica |
| Disparos d'armes | Pols curt i fort |
| Explosió | Fort brunzit de baixa freqüència |
| Motor del vehicle | Vibració contínua |
| Col·lisió | Impacte sobtat |
| Dany al personatge | Impuls d'advertència curt |
| Confirmació del botó | Clic tàctil lleuger |
| Interacció ambiental | Vibració subtil |
| Retroalimentació del disparador | Resposta tàctil localitzada |
Com millor pugui reproduir l'actuador aquests diferents patrons de vibració, més immersiva podrà ser l'experiència de joc.
És per això que la selecció d'unmotor de vibració del controlador de jocsés molt més que simplement triar un motor amb la força de vibració més alta.
2. ERM vs LRA: Com funcionen?
Motor de vibració ERM
ERM significa massa giratòria excèntrica.
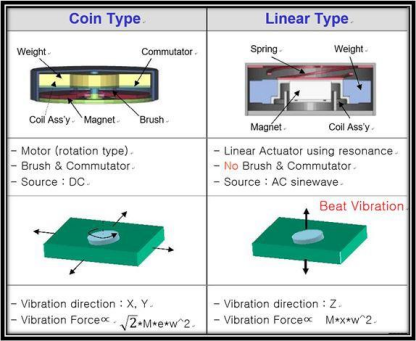
Un motor ERM utilitza un eix giratori amb un pes intencionadament desequilibrat. Quan l'eix gira, la massa excèntrica genera força centrífuga, produint la vibració que sent el jugador.
L'estructura és relativament simple i s'ha utilitzat àmpliament en dispositius mòbils, wearables i controladors de jocs.
Com l'ERM crea vibracions
Energia elèctrica → Rotació del motor → Moviment excèntric de la massa → Vibració mecànica
La freqüència de vibració està relacionada principalment amb la velocitat de rotació del motor.
Això dóna als motors ERM una capacitat útil per generar diferents nivells de vibració canviant la velocitat del motor.
Motor de vibració LRA
LRA significa actuador ressonant lineal.
En lloc de fer girar contínuament un pes excèntric, un LRA utilitza una massa mòbil, una molla i una bobina electromagnètica. La massa interna oscil·la al llarg d'un eix definit.
Com l'LRA crea vibracions
Senyal elèctric → Força electromagnètica → Oscil·lació de massa → Vibració lineal
Com que la massa en moviment segueix un moviment lineal controlat, l'LRA pot proporcionar una retroalimentació hàptica altament sensible i controlada.
La informació del producte de LEADER descriu els motors LRA com a actuadors que es basen en una massa mòbil suportada per ressort i assenyala els seus avantatges per a aplicacions que requereixen una resposta tàctil ràpida.
3. ERM vs LRA per a controladors de joc
Aquesta és la comparació més important per a enginyers i dissenyadors de productes.
| Característica | ERM | LRA |
| Principi de funcionament | Rotació excèntrica | Oscil·lació lineal |
| Control de vibracions | Moderat | Alt |
| Resposta | Relativament més lent | Ràpid |
| Control d'arrencada/aturada | Menys precís | Més precís |
| Control de freqüència | Ampli a través de RPM | Freqüència ressonant centrada |
| Detall hàptic | Bàsic a moderat | Alt |
| Soroll | Generalment més alt | Generalment més baix |
| Eficiència energètica | Moderat | Generalment millor en ressonància |
| Complexitat mecànica | Simple | Més especialitzat |
| Cost | Baix | Superior |
| Hàptica premium | Limitada | Excel·lent |
| Ús del controlador de jocs | Rumble bàsic | Retroalimentació hàptica avançada |
En resum:
L'ERM està optimitzat per a la simplicitat i el cost, mentre que l'LRA està optimitzat per a la precisió, la capacitat de resposta i la qualitat tàctil.
4. Temps de resposta: per què és important en els videojocs
Una de les majors diferències entre ERM i LRA és la rapidesa amb què l'actuador pot respondre a un senyal de control.
En un joc, la retroalimentació hàptica sovint es sincronitza amb un esdeveniment que només dura una fracció de segon.
Per exemple:
Tret → vibració
Impacte → vibració
Explosió → vibració
Premda de botó → resposta tàctil
Si la vibració comença massa tard o continua després que l'esdeveniment ja hagi acabat, la resposta és menys natural.
La tecnologia LRA és particularment atractiva en aquestes aplicacions per les seves característiques d'arrencada i parada ràpides.
La informació LRA del controlador de jocs existent de LEADER destaca específicament la resposta ràpida i la sincronització entre els esdeveniments de joc i la retroalimentació de vibració.
Per què la resposta ràpida millora la hàptica
Imagineu-vos un joc de curses.
Un vehicle xoca contra una barrera a:
0 ms
Idealment, el controlador hauria de començar la seva resposta tàctil gairebé immediatament.
Com més curt sigui el retard entre l'esdeveniment del joc i la resposta de l'actuador, més connectat se sentirà el jugador amb l'entorn virtual.
5. Qualitat de la vibració: ERM vs LRA
La força de la vibració és només una part d'una bona experiència de joc.
Una pregunta més important és:
Pot el controlador produir diferents sensacions tàctils de manera clara i consistent?
Considereu la diferència entre aquests dos escenaris.
Comentaris bàsics sobre l'ERM
Brrrrrrrrrrr...
El jugador sent un brunzit general.
Comentaris avançats de LRA
Toca → Pols → Impacte fort → Atura't
El jugador pot percebre les diferents etapes de l'esdeveniment.
Aquesta diferència esdevé especialment important en els jocs moderns on els desenvolupadors volen crear múltiples capes de retroalimentació tàctil.
El moviment lineal i les característiques de funcionament controlades de LRA el fan adequat per a aplicacions que requereixen efectes hàptics més refinats.
6. Soroll i comoditat del jugador
Una altra consideració important és el soroll mecànic.
El motor de vibració està connectat físicament a la carcassa del controlador. Per tant, el moviment mecànic del motor pot produir ambdues coses:
- vibració sentida per les mans
- soroll mecànic audible
Per a un controlador de jocs, el soroll excessiu del motor pot arribar a ser una distracció, sobretot quan el jugador fa servir auriculars o juga en un entorn tranquil.
Els motors ERM contenen una massa excèntrica giratòria, mentre que els motors LRA utilitzen oscil·lació lineal. Amb un disseny i control mecànic adequats, els LRA poden proporcionar una experiència tàctil més suau amb un soroll mecànic percebut més baix.
LEADER identifica específicament el baix soroll com un dels objectius de disseny del seuControlador de jocs LD2024 LRA.
7. Per què l'LRA és atractiu per als controladors de jocs premium
La indústria dels videojocs s'està movent cap a una interacció cada cop més immersiva.
Els controladors moderns poden necessitar reproduir:
- Diferents intensitats d'impacte
- Pulsos tàctils curts
- Vibració contínua
- Efectes direccionals o localitzats
- Retroalimentació relacionada amb el desencadenant
- Retroalimentació ambiental
- Seqüències de vibracions complexes
Això crea uns requisits més elevats per a l'actuador.
Un alt rendimentMotor LRA per a controladors de jocpot oferir diversos avantatges.
El comportament ràpid d'inici i aturada permet que la retroalimentació hàptica segueixi de prop els esdeveniments del joc.
L'oscil·lació lineal proporciona una resposta tàctil més controlable.
Un disseny adequat de l'LRA pot ajudar a reduir el soroll mecànic no desitjat.
Un rang de freqüències utilitzable més ampli pot ajudar a crear diferents sensacions tàctils.
Quan funciona al voltant de les seves característiques ressonants, l'LRA pot proporcionar una sortida de vibració efectiva amb un ús d'energia relativament eficient.
8. LEADER LD2024: Dissenyat per a la hàptica dels controladors de jocs
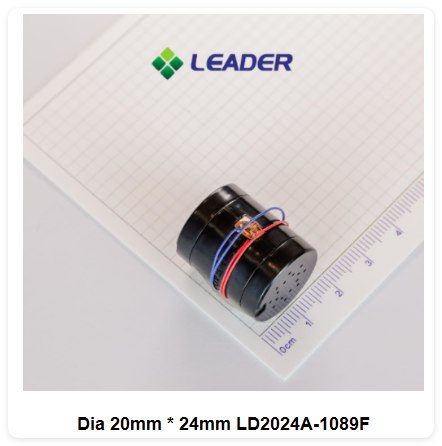
Per a controladors de jocs que requereixen una resposta tàctil més forta i rica, LEADER ofereixLRA de freqüència ultraampla LD2024.
L'LD2024 és unØ20 mm × 24 mmActuador ressonant lineal dissenyat per a aplicacions que requereixen una sortida hàptica més forta i un control més ampli.
Conclusió: ERM vs LRA per a controladors de joc
El motor de vibració pot ser un petit component dins d'un controlador de joc, però pot tenir una influència significativa en l'experiència del jugador.
L'ERM continua sent una solució pràctica per als controladors que necessiten una resposta de vibració senzilla i rendible.
Tanmateix, a mesura que les experiències de joc es tornen més immersives, els requisits de retroalimentació tàctil són cada cop més exigents.
La tecnologia LRA ofereix avantatges en velocitat de resposta, control de vibracions, detall tàctil i rendiment hàptic general, cosa que la converteix en una solució atractiva per a controladors de jocs premium i de nova generació.
Per a aplicacions que requereixen una resposta tàctil més forta i rica, l'LD2024 Ø20 mm LRA de LEADER proporciona un exemple de com es pot dissenyar un actuador lineal més gran específicament per als requisits d'un controlador de jocs. Les seves especificacions publicades inclouen una força de vibració de 2,5 ± 0,5 Grms, una freqüència nominal de 65 ± 10 Hz, un temps de pujada màxim de 50 ms i un temps de baixada màxim de 80 ms.
El motor de vibració adequat per al controlador de joc ve determinat, en última instància, per l'experiència que voleu que sentin els jugadors.
Necessites un motor de vibració per al teu proper controlador de jocs?
LEADER pot ajudar a avaluar la força de vibració, la freqüència, la mida, el voltatge, el temps de resposta i la configuració de muntatge necessàries per desenvolupar una solució ERM o LRA adequada.
ContacteLÍDERper al vostre projecte de motor de vibració de controlador de jocs.
L'ERM genera vibració a través d'una massa giratòria excèntrica, mentre que l'LRA genera vibració a través de l'oscil·lació lineal d'una massa interna. L'LRA generalment proporciona una retroalimentació hàptica més ràpida i controlada.
Per a un rumble bàsic, l'ERM pot ser una opció econòmica. Per a controladors de jocs premium que requereixen una resposta hàptica ràpida, precisa i detallada, l'LRA és generalment més adequat.
Els motors LRA ofereixen una resposta ràpida, vibració controlada i un bon detall tàctil, cosa que els fa adequats per sincronitzar la retroalimentació hàptica amb els esdeveniments del joc.
Els controladors de jocs poden utilitzar diferents tecnologies d'actuadors, com ara ERM i LRA. La selecció depèn del disseny del controlador, del cost objectiu i de l'experiència hàptica requerida.
No necessàriament. Un LRA més gran pot proporcionar una sortida tàctil més forta, però la millor mida depèn de l'espai disponible del controlador, l'estructura mecànica i el rendiment de vibració desitjat.
Sí. La selecció del motor es pot avaluar segons les dimensions, el voltatge, la força de vibració, la freqüència, el temps de resposta, el mètode de muntatge i altres requisits de l'aplicació.
Consulteu els vostres experts líders
T'ajudem a evitar els entrebancs per oferir la qualitat i el valor que necessites per al teu micromotor sense escombretes, a temps i dins del pressupost.
Data de publicació: 23 de novembre de 2024


