
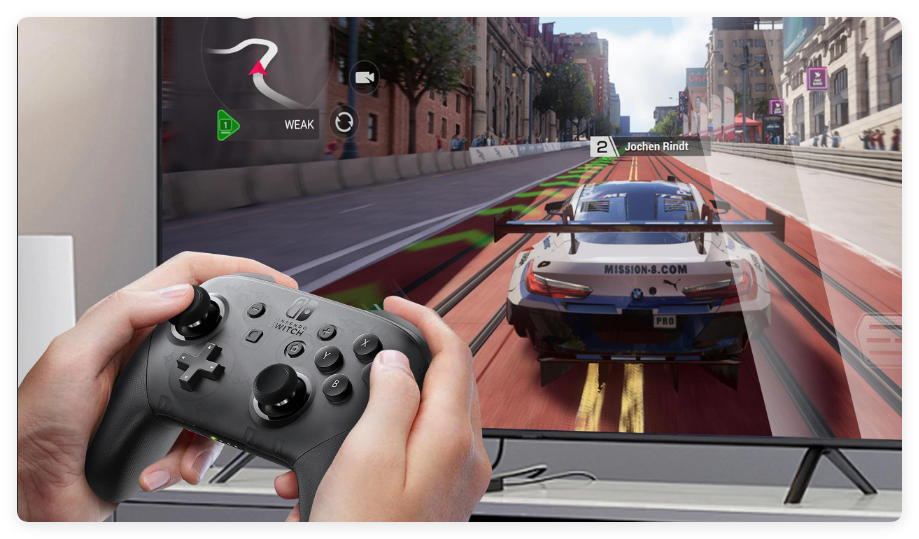
Häzirki zaman oýun kontrolleri düwme buýruklaryny ibermekden has köp zady edýär.
Gahrymana urlanda, ýarag ot açanda, ulag heläkçilige uçranda ýa-da partlama bolanda, oýunçylar wakany dolandyryjy arkaly duýup bilýärler. Bu fiziki seslenme oýun tejribesine başga bir gatlak goşýar we wizual we ses effektlerini taktil duýgular bilen baglanyşdyrmaga kömek edýär.
Bu tejribäniň merkezinde oýun kontrolleriniň titreme motory ýerleşýär.
Iki tehnologiýa aýratyn möhümdir:ERM (Eksentrik Aýlanýan Massa)weLRA (Çyzykly rezonansly aktuator).
Şeýlelikde, ERM ýa-da LRA — oýun kontrollerleri üçin haýsy wibrasiýa motory has gowy?
Jogap dolandyryjynyň mehaniki gurluşyna, islenýän titreme täsirlerine, jogap talaplaryna, energiýa býujetine, çykdajy maksadyna we umumy haptik strategiýa baglydyr.
Bu gollanmada biz ERM we LRA titreme motorlaryny deňeşdirýäris we LRA tehnologiýasynyň ýokary öndürijilikli oýun kontrollerleri üçin näme üçin barha özüne çekiji bolýandygyny düşündirýäris.
Esasy netijeler
Tehniki jikme-jikliklere geçmezden ozal, esasy nokatlar:
- ERM motorlary titreme döretmek üçin eksentrik aýlanýan massany ulanýarlar.
- LRA motorlary çyzykly yrgyldawuk döretmek üçin magnit, ýaz we elektromagnit spiral ulanýarlar.
- ERM, adatça, has ýönekeý we has tygşytlydyr.
- LRA has çalt we has takyk haptik teselli berýär.
- LRA has gözegçilikli titreme nusgalaryny we duýulýan mehaniki şowhuny azaldyp bilýär.
- Esasy gygyrdama seslenmesi üçin ERM henizem amaly çözgüt bolup biler.
- Jikme-jik duýgy bilen jogap bermegi talap edýän ýokary hilli oýun kontrollerleri üçin LRA köplenç has güýçli saýlawdyr.
- Dogry hereketlendiriji dolandyryjynyň mehaniki dizaýnyna we sensor talaplaryna laýyklykda saýlanmalydyr.
1. Oýun kontroller wibrasiýa motory näme?
Oýun kontrolleriniň titreme motory elektrik signallaryny mehaniki titreme öwürýän ykjam hereketlendirijidir.
Oýun programma üpjünçiligi sensorly buýruk iberende, dolandyryjynyň elektron zynjyry motory herekete getirýär. Netijede dörän titreme dolandyryjynyň korpusy arkaly oýunçynyň eline geçirilýär.
Bu ýönekeý mehanizm geň galdyryjy derejede köp maglumat berip bilýär.
Mysal üçin:
| Oýun çäresi | Mümkin bolan Taptik Teswir |
| Ýarag atyş | Gysga, güýçli puls |
| Partlama | Güýçli pes ýygylykly gümmürdeme |
| Ulagyň hereketlendirijisi | Üznüksiz titreme |
| Çaknyşyk | Birden täsir |
| Gahrymanyň zyýany | Gysga duýduryş pulsy |
| Düwme tassyklama | Ýeňil taktil basyş |
| Daşky gurşawyň özara täsiri | Inçe titreme |
| Tetikleýji seslenme | Ýerli duýgy reaksiýasy |
Ötüriji bu dürli titreşim nusgalaryny näçe gowy gaýtalap bilse, oýun tejribesi şonça-da özüne çekiji bolup biler.
Şonuň üçin hem saýlamakoýun kontroller titreme motorydiňe iň ýokary titreme güýji bolan motory saýlamakdan has köp zady aňladýar.
2. ERM we LRA: Olar nähili işleýär?
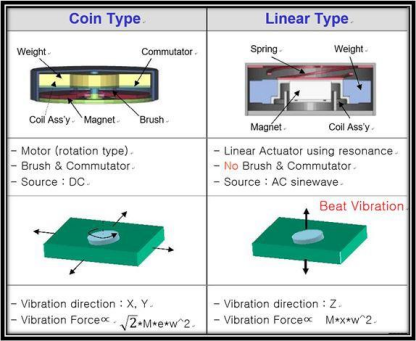
ERM Titreme Motory
ERM Ekssentrik Aýlanýan Massany aňladýar.
ERM motory bilkastlaýyn deňleşdirilmedik agramy bolan aýlanýan wal ulanýar. Wal aýlananda, eksentrik massa merkezden gaçyryş güýjüni döredýär we oýunçynyň duýýan titremesini döredýär.
Gurluşy deňeşdirme boýunça ýönekeý we mobil enjamlarda, geýilýän enjamlarda we oýun kontrollerlerinde giňden ulanylýar.
ERM titremegi nähili döredýär
Elektrik energiýasy → Motoryň aýlanmagy → Ekssentrik massa hereketi → Mehaniki titreme
Titreşme ýygylygy, esasan, motoryň aýlanma tizligi bilen baglanyşyklydyr.
Bu ERM motorlaryna motoryň tizligini üýtgetmek arkaly dürli titreme derejelerini döretmek üçin peýdaly mümkinçilik berýär.
LRA titreme motory
LRA Linear Rezonansly Aktuatory aňladýar.
Eksentrik agramy üznüksiz aýlamagyň ýerine, LRA hereket edýän massany, ýazy we elektromagnit spiralyny ulanýar. Içki massa kesgitlenen ok boýunça yrgyldaýar.
LRA titreşmäni nähili döredýär
Elektrik signaly → Elektromagnit güýç → Massa yrgyldawuklygy → Lineýar yrgyldawuklyk
Hereket edýän massa gözegçilik edilýän çyzykly hereketi yzarlaýandygy sebäpli, LRA ýokary derejede jogapkär we gözegçilik edilýän haptik teselli berip bilýär.
LEADER-iň önüm maglumatlarynda LRA motorlary ýazly hereket edýän massa daýanýan hereketlendirijiler hökmünde beýan edilýär we çalt taktil tesbigi talap edýän ulanyşlar üçin olaryň artykmaçlyklary bellenilýär.
3. Oýun kontrollerleri üçin ERM we LRA
Bu inženerler we önüm dizaýnerleri üçin iň möhüm deňeşdirmedir.
| Aýratynlyk | ERM | LRA |
| Işleýiş prinsipi | Ekssentrik aýlanma | Lineýar ossilling |
| Titreşim gözegçiligi | Ortaça | Ýokary |
| Jogap | Nisbeten haýal | Çalt |
| Başlat/Durma dolandyryşy | Has takyk däl | Has takyk |
| Çaltlyk gözegçiligi | Giň RPM arkaly | Rezonansly ýygylyga gönükdirilen |
| Tapmaça jikme-jiklikler | Esasyndan orta derejä çenli | Ýokary |
| Şowhun | Umuman, has ýokary | Umuman has pes |
| Energiýa netijeliligi | Ortaça | Umuman rezonansda has gowy |
| Mehaniki çylşyrymlylyk | Ýönekeý | Has ýöriteleşdirilen |
| Bahasy | Aşak | Ýokary |
| Premium haptikler | Çäklendirilen | Ajaýyp |
| Oýun kontrollerini ulanmak | Esasy gümmürdemek | Ösen haptik jogap beriş |
Gysgaça aýdylanda:
ERM ýönekeýligi we bahasy üçin optimizirlenen, LRA bolsa takyklygy, jogap bermegi we duýulýan hili üçin optimizirlenen.
4. Jogap beriş wagty: Oýunlarda näme üçin möhüm
ERM bilen LRA-nyň arasyndaky iň uly tapawutlaryň biri, hereketlendirijiniň dolandyryş signalyna nähili çalt jogap berip bilmegidir.
Oýunda, haptik jogap köplenç bir sekundyň diňe bir bölegine dowam edýän waka bilen sinhronlaşdyrylýar.
Mysal üçin:
Ýarag → titreme
Täsir → titreme
Partlama → titreme
Düwmä basyşy → taktil jogap
Eger titreme gaty giç başlasa ýa-da waka eýýäm gutarandan soň hem dowam etse, seslenme has tebigy däl ýaly duýulýar.
LRA tehnologiýasy çalt başlatma-durma aýratynlyklary sebäpli bu ulgamlarda has özüne çekijidir.
LEADER-iň bar bolan oýun kontroller LRA maglumatlary oýun wakalary bilen titreme jogabynyň arasynda çalt jogap bermegi we sinhronizasiýany aýratyn nygtaýar.
Çalt jogap beriş näme üçin sensor duýgylaryny gowulandyrýar
Ýaryş oýnuny göz öňüne getiriň.
Ulag şu ýerde päsgelçiliklere çarpýar:
0 ms
Dolandyryjy ideal ýagdaýda taktil jogabyny diýen ýaly derrew başlamaly.
Oýun wakasy bilen hereketlendirijiniň jogabynyň arasyndaky gijikme näçe gysga bolsa, oýunçy wirtual gurşawa şonça-da köp baglanyşly bolýar.
5. Titreşme hili: ERM we LRA
Titreşim güýji gowy oýun tejribesiniň diňe bir bölegidir.
Has möhüm sorag:
Dolandyryjy dürli duýgy duýgularyny aýdyň we yzygiderli döredip bilermi?
Bu iki senariýanyň arasyndaky tapawudy göz öňünde tutuň.
ERM-iň esasy pikirleri
Brrrrrrrrrrr...
Oýunçy umumy gürrüldini duýýar.
Ösen LRA seslenmesi
Bas → Puls → Güýçli täsir → Dur
Oýunçy wakanyň dürli tapgyrlaryny duýup bilýär.
Bu tapawut, esasanam, işläp düzüjileriň birnäçe gatlakly duýgy arkaly jogap bermek isleýän häzirki zaman oýunlarynda has möhüm bolýar.
LRA-nyň çyzykly hereketi we dolandyrylýan işleýiş aýratynlyklary ony has kämil haptik täsirleri talap edýän programmalar üçin amatly edýär.
6. Ses we oýunçynyň rahatlygy
Başga bir möhüm mesele bolsa mehaniki sesdir.
Titreşimli motor fiziki taýdan kontroller korpusyna birikdirilen. Şonuň üçin motoryň mehaniki hereketi aşakdakylaryň ikisini hem döredip biler:
- eller tarapyndan duýulan titreme
- eşidilýän mehaniki ses
Oýun kontrolleri üçin, esasanam oýunçy nauşnik ulanýan ýa-da asuda ýerde oýnaýan wagty, motoryň aşa köp sesi ünsüňizi sowup biler.
ERM motorlary aýlanýan eksentrik massany öz içine alýar, LRA motorlary bolsa çyzykly yrgyldawuklygy ulanýar. Degişli mehaniki dizaýn we dolandyryş bilen LRA has pes duýulýan mehaniki ses bilen has ýumşak duýgy tejribesini üpjün edip biler.
LEADER, öz dizaýn maksatlarynyň biri hökmünde pes sesi aýratyn kesgitleýärLD2024 oýun kontrolleri LRA.
7. Näme üçin LRA Premium oýun kontrollerleri üçin özüne çekiji?
Oýun senagaty barha çuňňur özara gatnaşyklara tarap barýar.
Häzirki zaman kontrollerleriniň köpeltmegi gerek bolup biler:
- Dürli täsir intensiwlikleri
- Gysga taktil impulslar
- Üznüksiz titreme
- Ugurly ýa-da ýerli täsirler
- Trigger bilen baglanyşykly pikir alyşmalar
- Daşky gurşawa täsirli pikirler
- Çylşyrymly titreme yzygiderlikleri
Bu bolsa hereketlendiriji üçin has ýokary talaplary döredýär.
Ýokary öndürijilikliOýun kontrollerleri üçin LRA motorybirnäçe artykmaçlyklary hödürläp biler.
Çalt başlamak we durmak hereketi, haptik seslenmeleriň oýun wakalaryny ýakyndan yzarlamagyna mümkinçilik berýär.
Linear yrgyldaw has dolandyryp bolýan taktil ters täsiri üpjün edýär.
LRA-nyň degişli dizaýny islenilmeýän mehaniki şowhuny azaltmaga kömek edip biler.
Giňişleýin ulanylyp bilinýän ýygylyk diapazony dürli taktil duýgulary döretmäge kömek edip biler.
Rezonans häsiýetleriniň töwereginde işlände, LRA energiýany deňeşdirme boýunça netijeli ulanmak bilen netijeli wibrasiýa çykaryşyny üpjün edip biler.
8. LEADER LD2024: Oýun kontrollerleriniň sensor täsirleri üçin niýetlenen
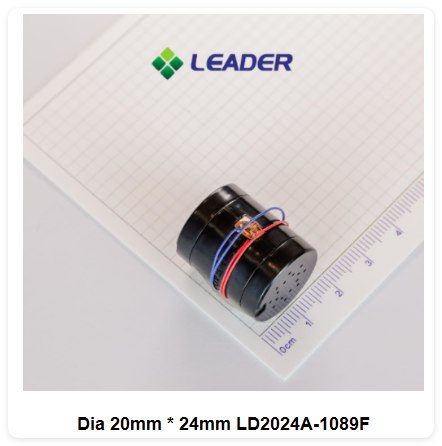
Güýçli we baý duýgy täsirini talap edýän oýun kontrollerleri üçin LEADER hödürleýärLD2024 ultra giň ýygylykly LRA.
LD2024 birØ20 mm × 24 mmhas güýçli haptik çykyş we giň dolandyryş talap edýän programmalar üçin niýetlenen çyzykly rezonansly aktuator.
Netije: Oýun kontrollerleri üçin ERM we LRA
Titreme motory oýun kontrolleriniň içinde kiçijik bölek bolup biler, ýöne ol oýunçynyň tejribesine uly täsir edip biler.
ERM, gönümel we tygşytly seslenme talap edýän kontrollerler üçin amaly çözgüt bolmagynda galýar.
Şeýle-de bolsa, oýun tejribesi has çuňňurlaşdygyça, taktil teselli üçin talaplar has-da talapkär bolýar.
LRA tehnologiýasy jogap tizliginde, titreme gözegçiliginde, taktil jikme-jikliklerde we umumy haptik öndürijilikde artykmaçlyklary hödürleýär, bu bolsa ony premium we täze nesil oýun kontrollerleri üçin özüne çekiji çözgüt edýär.
Güýçli we baý taktil teselli talap edýän programmalar üçin LEADER-iň LD2024 Ø20 mm LRA-sy has uly çyzykly hereketlendirijiniň oýun kontrollerleriniň talaplaryna laýyklykda nähili dizaýn edilip bilinjekdiginiň mysalyny görkezýär. Onuň çap edilen aýratynlyklaryna 2,5 ± 0,5 Grms titreme güýji, 65 ± 10 Hz nominal ýygylyk, iň ýokary 50 ms göterilme wagty we iň ýokary 80 ms düşme wagty girýär.
Oýun kontrolleriniň dogry titreme motory, oýunçylaryň duýmagyny isleýän tejribäňize baglydyr.
Indiki oýun kontrolleriňiz üçin wibrasiýa motory gerekmi?
LEADER laýyk ERM ýa-da LRA çözgüdini işläp düzmek üçin zerur bolan titreme güýjüni, ýygylygyny, ölçegini, naprýaženiýesini, jogap beriş wagtyny we gurnama konfigurasiýasyny bahalandyrmaga kömek edip biler.
AragatnaşykLIDERoýun kontrolleriňiziň titreme motor taslamasy üçin.
ERM eksentrik aýlanýan massa arkaly titreme döredýär, LRA bolsa içki massanyň çyzykly yrgyldawuklygy arkaly titreme döredýär. LRA, adatça, has çalt we has gözegçilikli haptik teselli berýär.
Esasy rumble üçin ERM ykdysady saýlaw bolup biler. Çalt, takyk we jikme-jik haptik jogap talap edýän ýokary hilli oýun kontrollerleri üçin LRA, adatça, has amatlydyr.
LRA motorlary çalt jogap bermegi, gözegçilik edilýän titremegi we gowy duýulýan jikme-jiklikleri hödürleýär, bu bolsa olary oýun wakalary bilen doptik pikir alyşmalary sinhronizirlemek üçin amatly edýär.
Oýun kontrollerleri ERM we LRA ýaly dürli aktuator tehnologiýalaryny ulanyp bilerler. Saýlamak kontrolleriň dizaýnyna, maksatly bahasyna we zerur bolan sensor tejribesine baglydyr.
Hökman däl. Has uly LRA has güýçli taktil çykyşy üpjün edip biler, ýöne iň gowy ölçeg dolandyryjynyň elýeterli giňişligine, mehaniki gurluşyna we islenýän titreme öndürijiligine baglydyr.
Hawa. Motoryň saýlanyşyny ölçeglerine, naprýaženiýesine, titreme güýjüne, ýygylygyna, jogap wagtyna, gurnama usulyna we beýleki ulanylyş talaplaryna görä bahalandyryp bolýar.
Liderleriňiziň hünärmenleri bilen maslahatlaşyň
Biz size mikro çotkasyz motoryň hilini we gymmatyny wagtynda we býujete laýyklykda üpjün etmek üçin kynçylyklaryň öňüni almaga kömek edýäris.
Ýerleşdirilen wagty: 2024-nji ýylyň 23-nji noýabry


