
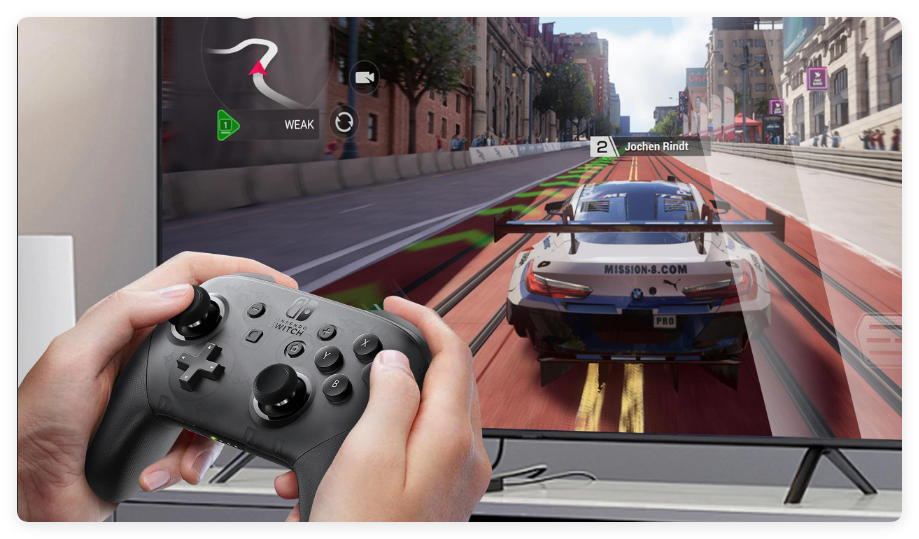
Kontroler kaulinan modéren ngalakukeun leuwih ti ngan saukur paréntah tombol kirim.
Nalika hiji karakter katarajang, pakarang némbak, kandaraan nabrak, atanapi ngabeledug, pamaén tiasa ngaraoskeun kajadian éta ngalangkungan controller. Eupan balik fisik ieu nambihan lapisan sanés kana pangalaman kaulinan sareng ngabantosan nyambungkeun épék visual sareng audio sareng sensasi taktil.
Di puseur pangalaman ieu aya motor geter pangontrol kaulinan.
Dua téknologi penting pisan:ERM (Massa Rotasi Ékséntrik)jeungLRA (Aktuator Résonansi Linier).
Janten, ERM vs LRA — motor geter mana anu langkung saé pikeun pangontrol kaulinan?
Jawabanna gumantung kana struktur mékanis kontroler, épék geteran anu dipikahoyong, sarat réspon, anggaran daya, target biaya sareng strategi haptik sacara umum.
Dina pituduh ieu, urang ngabandingkeun motor geter ERM sareng LRA sareng ngajelaskeun kunaon téknologi LRA beuki pikaresepeun pikeun kontroler kaulinan kinerja tinggi.
Inti tina Poin-poin Penting
Sateuacan ngabahas hal-hal téknis, ieu poin-poin pentingna:
- Motor ERM ngagunakeun massa anu muter ékséntrik pikeun ngahasilkeun geteran.
- Motor LRA ngagunakeun magnét, pegas, sareng koil éléktromagnétik pikeun nyiptakeun osilasi linier.
- ERM umumna langkung saderhana sareng langkung efektif biaya.
- LRA nyadiakeun eupan balik haptik anu langkung gancang sareng langkung tepat.
- LRA tiasa ngahasilkeun pola geteran anu langkung terkendali sareng noise mékanis anu langkung handap.
- Pikeun eupan balik rumble dasar, ERM masih tiasa janten solusi anu praktis.
- Pikeun kontroler kaulinan premium anu peryogi eupan balik taktil anu lengkep, LRA sering janten pilihan anu langkung kuat.
- Aktuator anu pas kedah dipilih numutkeun desain mékanis sareng sarat haptik kontroler.
1. Naon Ari Motor Geter Pangontrol Kaulinan?
Motor geter pikeun pangontrol kaulinan nyaéta aktuator kompak anu ngarobah sinyal listrik jadi geter mékanis.
Nalika parangkat lunak kaulinan ngirim paréntah haptik, sirkuit éléktronik pangontrol bakal ngagerakkeun motor. Geteran anu dihasilkeun ditransfer ngaliwatan wadah pangontrol ka leungeun pamaén.
Mékanisme basajan ieu tiasa nepikeun jumlah inpormasi anu ageung pisan.
Salaku conto:
| Acara Kaulinan | Kamungkinan Eupan Balik Haptik |
| Tembakan senjata | Denyut nadi pondok sareng kuat |
| Ledakan | Gemuruh frékuénsi handap anu kuat |
| Mesin kandaraan | Geteran kontinyu |
| Tabrakan | Dampak dadakan |
| Karusakan karakter | Pulsa peringatan pondok |
| Konfirmasi tombol | Klik taktil hampang |
| Interaksi lingkungan | Getaran anu lemes |
| Eupan balik pemicu | Réspon taktil lokal |
Beuki alus aktuator bisa ngahasilkeun deui pola geteran anu béda-béda ieu, beuki imersif pangalaman kaulinan éta.
Ieu sababna kunaon dipilihna hijimotor geter kontroler kaulinanleuwih ti saukur milih motor anu gaduh gaya geteran pangluhurna.
2. ERM vs LRA: Kumaha Cara Kerjana?
Motor Getaran ERM
ERM nangtung pikeun Massa Rotasi Ékséntrik.
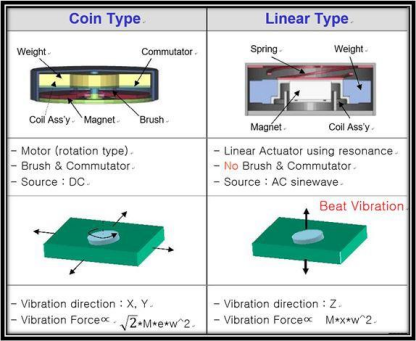
Motor ERM ngagunakeun aci anu muter kalayan beurat anu ngahaja teu saimbang. Nalika aci muter, massa ékséntrik ngahasilkeun gaya séntrifugal, ngahasilkeun geteran anu karasa ku pamaén.
Strukturna kawilang basajan sareng parantos seueur dianggo dina alat sélulér, alat anu tiasa dianggo, sareng pangontrol kaulinan.
Kumaha ERM Nyiptakeun Getaran
Énergi listrik → Rotasi motor → Gerakan massa ékséntrik → Getaran mékanis
Frékuénsi geteran utamana aya patalina jeung kecepatan puteran motor.
Ieu masihan motor ERM kamampuan anu mangpaat pikeun ngahasilkeun tingkat geteran anu béda-béda ku cara ngarobih kecepatan motor.
Motor Getaran LRA
LRA téh singgetan tina Linear Resonant Actuator.
Gantina muterkeun beurat ékséntrik sacara terus-terusan, LRA nganggo massa, pegas, sareng kumparan éléktromagnétik anu gerak. Massa internalna osilasi sapanjang sumbu anu ditetepkeun.
Kumaha LRA Nyiptakeun Getaran
Sinyal listrik → Gaya éléktromagnétik → Osilasi massa → Geteran linier
Kusabab massa anu bergerak nuturkeun gerakan linier anu dikontrol, LRA tiasa nyayogikeun eupan balik haptik anu responsif pisan sareng dikontrol.
Inpormasi produk LEADER ngajelaskeun motor LRA salaku aktuator anu ngandelkeun massa anu bergerak anu dirojong ku pegas sareng nyatet kaunggulanana pikeun aplikasi anu meryogikeun eupan balik taktil anu gancang.
3. ERM vs LRA pikeun Pangontrol Kaulinan
Ieu mangrupikeun babandingan anu paling penting pikeun insinyur sareng desainer produk.
| Fitur | ERM | LRA |
| Prinsip operasi | Rotasi ékséntrik | Osilasi linier |
| Kontrol geter | Sedeng | Luhur |
| Réspon | Relatif leuwih laun | Gancang |
| Kontrol ngamimitian/eureun | Kurang tepat | Leuwih tepat |
| Kontrol frékuénsi | Lega ngaliwatan RPM | Fokus frékuénsi résonansi |
| Detil haptik | Dasar nepi ka sedeng | Luhur |
| Sora | Sacara umum langkung luhur | Sacara umum langkung handap |
| Efisiensi daya | Sedeng | Sacara umum langkung saé dina résonansi |
| Kompleksitas mékanis | Basajan | Leuwih husus |
| Biaya | Handap | Leuwih luhur |
| Haptik premium | Kawates | Saé pisan |
| Panggunaan kontroler kaulinan | Gemuruh dasar | Eupan balik haptik canggih |
Pondokna:
ERM dioptimalkeun pikeun kesederhanaan sareng biaya, sedengkeun LRA dioptimalkeun pikeun presisi, responsif sareng kualitas taktil.
4. Waktu Réspon: Naha Penting dina Kaulinan
Salah sahiji bédana panggedéna antara ERM sareng LRA nyaéta sabaraha gancang aktuator tiasa ngaréspon kana sinyal kontrol.
Dina hiji kaulinan, eupan balik haptik sering disinkronkeun sareng kajadian anu ngan ukur lumangsung saketip detik.
Salaku conto:
Tembakan → geteran
Dampak → geteran
Ledakan → geteran
Pencét tombol → réspon taktil
Upami geteran mimiti telat teuing atanapi teras-terasan saatos kajadian réngsé, eupan balikna karasana kirang alami.
Téhnologi LRA utamana pikaresepeun dina aplikasi ieu kusabab karakteristik mimiti-eureunna anu gancang.
Inpormasi LRA pangontrol-kaulinan LEADER anu tos aya sacara khusus nyorot réspon sareng sinkronisasi anu gancang antara kajadian midangkeun sareng eupan balik geter.
Naha Réspon Gancang Ningkatkeun Haptics
Bayangkeun kaulinan balap.
Hiji kandaraan nabrak pager di:
0 ms
Sacara idéal, kontroler kudu langsung ngamimitian réspon taktilna.
Beuki pondok reureuh antara kajadian kaulinan sareng réspon aktuator, beuki karasa pamaén nyambung ka lingkungan virtual.
5. Kualitas Getaran: ERM vs LRA
Kakuatan geteran ngan ukur salah sahiji bagian tina pangalaman kaulinan anu saé.
Patarosan anu langkung penting nyaéta:
Naha pangontrol tiasa ngahasilkeun sensasi taktil anu béda-béda sacara jelas sareng konsisten?
Pertimbangkeun bédana antara dua skenario ieu.
Eupan Balik ERM Dasar
Brrrrrrrrrrrr...
Pamaén ngarasa gemuruh umum.
Eupan Balik LRA Lanjutan
Ketok → Denyut nadi → Dampak kuat → Eureun
Pamaén tiasa ningali tahapan anu béda-béda dina acara éta.
Bédana ieu janten penting pisan dina kaulinan modéren dimana pamekar hoyong nyiptakeun sababaraha lapisan eupan balik taktil.
Gerakan linier LRA sareng karakteristik operasi anu dikontrol ngajantenkeun éta cocog pikeun aplikasi anu meryogikeun épék haptik anu langkung disampurnakeun.
6. Sora jeung Kanyamanan Pamaén
Pertimbangan penting anu sanés nyaéta bising mékanis.
Motor geter sacara fisik disambungkeun kana wadah kontroler. Ku kituna, gerakan mékanis motor tiasa ngahasilkeun duanana:
- getaran anu karasa ku leungeun
- sora mékanis anu kadéngé
Pikeun controller kaulinan, bising motor anu kaleuleuwihi tiasa ngaganggu, khususna nalika pamaén nganggo headphone atanapi maén dina lingkungan anu sepi.
Motor ERM ngandung massa ékséntrik anu muter, sedengkeun motor LRA nganggo osilasi linier. Kalayan desain sareng kontrol mékanis anu pas, LRA tiasa nyayogikeun pangalaman taktil anu langkung lancar kalayan noise mékanis anu dirasa langkung handap.
LEADER sacara khusus ngaidentipikasi noise anu handap salaku salah sahiji tujuan desain naLD2024 kontroler kaulinan LRA.
7. Naha LRA Pikaresepeun pikeun Kontroler Kaulinan Premium
Industri kaulinan nuju ngaléngkah ka arah interaksi anu beuki imersif.
Pangontrol modéren panginten kedah ngahasilkeun deui:
- Intensitas dampak anu béda-béda
- Pulsa taktil pondok
- Geteran kontinyu
- Éfék arah atanapi lokal
- Eupan balik anu aya hubunganana sareng pemicu
- Eupan balik lingkungan
- Urutan geteran anu rumit
Ieu nyiptakeun sarat anu langkung luhur pikeun aktuator.
Kinerja anu luhurMotor LRA pikeun pangontrol kaulinantiasa nawiskeun sababaraha kaunggulan.
Paripolah ngamimitian sareng ngeureunkeun anu gancang ngamungkinkeun eupan balik haptik nuturkeun sacara saksama kajadian kaulinan.
Osilasi linier nyadiakeun eupan balik taktil anu langkung tiasa dikontrol.
Desain LRA anu merenah tiasa ngabantosan ngirangan noise mékanis anu teu dihoyongkeun.
Rentang frékuénsi anu langkung lega tiasa ngabantosan nyiptakeun sensasi taktil anu béda-béda.
Nalika dioperasikeun di sabudeureun karakteristik resonansina, LRA tiasa nyayogikeun kaluaran geteran anu efektif kalayan panggunaan énergi anu relatif efisien.
8. LEADER LD2024: Dirancang pikeun Haptics Kontroler Kaulinan
Pikeun pangontrol kaulinan anu peryogi eupan balik taktil anu langkung kuat sareng langkung beunghar, LEADER nawiskeunLRA frékuénsi ultra-lega LD2024.
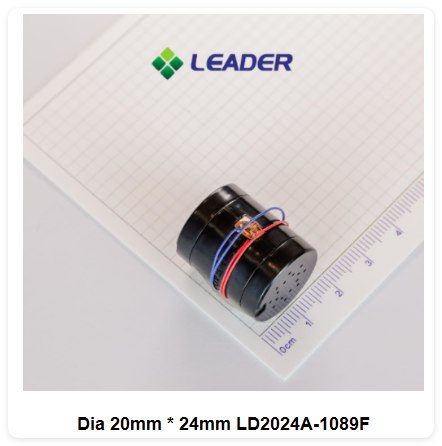
LD2024 nyaétaØ20 mm × 24 mmaktuator resonansi linier anu dirancang pikeun aplikasi anu meryogikeun kaluaran haptik anu langkung kuat sareng kontrol anu langkung lega.
Kacindekan: ERM vs LRA pikeun Pangontrol Kaulinan
Motor geter memang mangrupa komponén leutik di jero kontroler kaulinan, tapi éta bisa boga pangaruh anu signifikan kana pangalaman pamaén.
ERM tetep janten solusi praktis pikeun pangontrol anu peryogi eupan balik rumble anu lugas sareng hemat biaya.
Nanging, kumargi pangalaman kaulinan janten langkung imersif, sarat pikeun eupan balik taktil janten langkung nungtut.
Téhnologi LRA nawiskeun kaunggulan dina kecepatan réspon, kontrol geter, detil taktil sareng kinerja haptik sacara umum, jantenkeun solusi anu pikaresepeun pikeun kontroler kaulinan premium sareng generasi salajengna.
Pikeun aplikasi anu meryogikeun eupan balik taktil anu langkung kuat sareng langkung beunghar, LD2024 Ø20 mm LRA LEADER nyayogikeun conto kumaha aktuator linier anu langkung ageung tiasa dirancang khusus pikeun sarat kontroler kaulinan. Spésifikasi anu diterbitkeun kalebet gaya geter 2,5 ± 0,5 Grms, frékuénsi anu dipeunteun 65 ± 10 Hz, waktos naék maksimum 50 ms sareng waktos turun maksimum 80 ms.
Motor geter kontroler kaulinan anu pas pamustunganana ditangtukeun ku pangalaman anu anjeun hoyong rasakeun ku pamaén.
Butuh motor geter pikeun controller kaulinan anjeun salajengna?
LEADER tiasa ngabantosan meunteun gaya geteran, frékuénsi, ukuran, tegangan, waktos réspon sareng konfigurasi pemasangan anu diperyogikeun pikeun ngembangkeun solusi ERM atanapi LRA anu cocog.
KontakPAMIMPINkanggo proyék motor geter kontroler kaulinan anjeun.
ERM ngahasilkeun geteran ngaliwatan massa anu muter sacara ékséntrik, sedengkeun LRA ngahasilkeun geteran ngaliwatan osilasi linier tina massa internal. LRA umumna nyayogikeun eupan balik haptik anu langkung gancang sareng langkung terkendali.
Pikeun rumble dasar, ERM tiasa janten pilihan anu ekonomis. Pikeun kontroler kaulinan premium anu peryogi eupan balik haptic anu gancang, tepat sareng rinci, LRA umumna langkung cocog.
Motor LRA nawiskeun réspon anu gancang, geteran anu dikontrol, sareng detail taktil anu saé, anu ngajantenkeun éta cocog pikeun nyingkronkeun eupan balik haptik sareng kajadian kaulinan.
Kontroler kaulinan tiasa nganggo téknologi aktuator anu béda-béda, kalebet ERM sareng LRA. Pilihanana gumantung kana desain kontroler, biaya target sareng pangalaman haptik anu diperyogikeun.
Teu merta. LRA anu langkung ageung tiasa nyayogikeun kaluaran taktil anu langkung kuat, tapi ukuran anu pangsaéna gumantung kana rohangan anu sayogi dina kontroler, struktur mékanis sareng kinerja geteran anu dipikahoyong.
Muhun. Pilihan motor tiasa dievaluasi numutkeun dimensi, tegangan, gaya geter, frékuénsi, waktos réspon, metode pemasangan sareng sarat aplikasi anu sanésna.
Konsultasi ka Ahli Pamingpin Anjeun
Kami ngabantosan anjeun nyingkahan masalah pikeun nganteurkeun kualitas sareng nilai anu diperyogikeun ku motor micro brushless anjeun, tepat waktu sareng sesuai anggaran.
Waktos posting: 23 Nopémber 2024


