20mm LRA-Motoro: Pli Granda Haptika Elfaro por Venontgeneraciaj Ludoj
Ludregiloj jam ne estas desegnitaj simple por transdoni butonkomandojn.
Modernaj ludantoj atendas senti kio okazas ene de la ludo.
Armilkolizio, veturilkolizio, motorvibrado, eksplodo, media interagado aŭ ellasilago ĉiuj povas fariĝi parto de la fizika videoludada sperto per haptika religo.
Jen kie alt-efikeca 20mm LRA-motoro povas fari signifan diferencon.
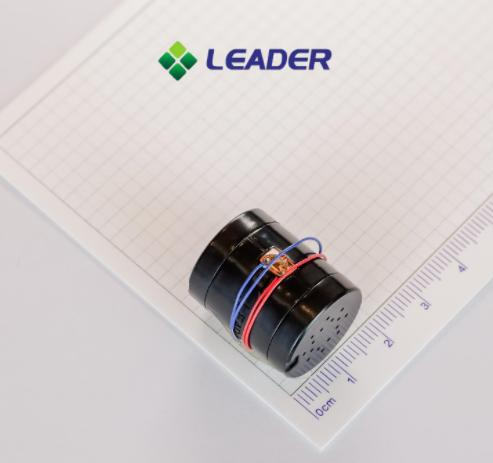
GVIDANTOLD2024estas Ø20mm × 24mm ultra-larĝfrekvenca lineara resonanca aktuatoro desegnita por aplikoj, kiuj postulas pli fortan, pli riĉan kaj pli kontroleblan haptikan retrokupladon. Ĝiaj publikigitaj specifoj inkluzivas 1.2 Vrms AC sinusondon, 65±10Hz nominalan frekvencon, 2.5±0.5Grms vibran forton, maksimuman supreniĝan tempon de 50ms, maksimuman falan tempon de 80ms, kaj nominalan vivdaŭron de 1,000,000 cikloj sub la specifitaj testkondiĉoj.
Male al la malgrandaj moner-specaj LRA-oj ofte elektitaj por kompaktaj porteblaj aparatoj kaj movebla elektroniko, la LD2024 estas desegnita ĉirkaŭ malsama rendimenta celo:
Pli da vibra profundo. Pli da palpa detalo. Pli da kontrolo super la haptika sperto.
⚡ LD2024 unuvide
| Diametro (mm): | 20 |
| Dikeco (mm): | 24 |
| Taksita Tensio (VAc): | 1.2 |
| Funkciiga tensio (Vdc): | 0.1~1.2VrmsAC |
| Taksita kurento MAKS (mA): | 200 |
| Taksita Frekvenco (Hz): | 65±10Hz |
| Direkto de vibrado: | Z-akso |
| Vibra Forto (Grms): | 2.5±0.5G |
| Leviĝtempo (ms): | Maksimume 50 ms |
| Faltempo (ms): | Maksimume 80 ms |
| Vivdaŭro: | 1000000 cikloj (1 ciklo: 2s ŝaltita, 1s malŝaltita) |
Kial 20mm LRA-motoro?
La demando ne estas simple:
"Kial pligrandigi LRA-on?"
La pli grava demando estas:
"Kia haptika sperto fariĝas ebla kiam la aktuatoro estas desegnita por pli alta vibrada eligo kaj pli larĝa kontrolo?"
Malgrandaj 8mm kaj 10mm LRA-oj estas bonegaj por aplikoj kie spaco estas ekstreme limigita. Ili estas vaste konsiderataj por inteligentaj horloĝoj, inteligentaj telefonoj, porteblaj elektronikaĵoj kaj aliaj kompaktaj aparatoj.
Sed ludregilo havas tre malsamajn mekanikajn kaj uzanto-spertajn postulojn.
Regilo havas:
- Pli da fizika spaco
- Pli granda kontakta areo kun la manoj de la ludanto
- Pli altaj atendoj por mergiva retrosciigo
- Pli kompleksaj vibradaj efikoj
- Pli da ŝancoj sinkronigi haptikon kun aŭdio kaj ludado
Tio kreas fortan kazon por pli granda haptika aktuatoro.
LEADER priskribas la LD2024 kiel pli grandan, 20mm-diametran ultra-larĝfrekvencan linearan motoron, kiu provizas pli grandan vibradan respondon ol ĝia pli malgrandamoner-tipa LRAproduktoj.
20mm kontraŭ 8mm / 10mm LRA: Kio estas la diferenco?
Gravas ne interpreti motorgrandecon kiel la solan faktoron determinantan haptikan rendimenton.
Tamen, kiam la aktuatora arkitekturo, transmisiosistemo kaj apliko estas ĝuste kongruaj, pli granda LRA povas esti desegnita por provizi malsaman klason de palpa sperto.
Pensu pri la diferenco tiel:
8mm / 10mm LRA
→ Kompakta
→ Malpeza
→ Spacŝparema
→ Taŭga por lokigita palpa retrosciigo
→ Ideala por horloĝoj, telefonoj, porteblaj aparatoj kaj kompaktaj elektronikaĵoj
20mm LD2024
→ Pli granda aktiva strukturo
→ Pli forta vibra sento
→ Pli profunda palpa retrosciigo
→ Dizajnita por pli riĉaj haptikaj efikoj
→ Pli bone taŭgas por ludregiloj kaj mergaj porteblaj aparatoj
Efikeca Poziciigo
| Trajto | Malgranda 8–10mm LRA | GVIDANTO 20mm LD2024 |
| Ĉefa Dezajna Celo | Miniaturigo | Haptika agado |
| Tipa Aparata Grandeco | Kompakta elektroniko | Mane teneblaj / ludaj aparatoj |
| Vibrada Sperto | Malpeza ĝis modera | Pli forta, pli profunda retrosciigo |
| Haptika Detalo | Precizaj palpaj pulsoj | Fortaj + detalaj haptikaj efikoj |
| Havebla Mekanika Spaco | Tre limigita | Pli fleksebla |
| Ludregilo | Ebla | Tre taŭga |
| Porteblaĵoj | Bonega | Ĝenerale supergranda |
| VR / Ludado | Taŭga por lokigita retrosciigo | Forta kandidato por mergiva retrosciigo |
| Alĝustigeblaj Haptikaj Efikoj | Ŝoforo dependa | Dizajnita por alĝustigeblaj frekvencaj efikoj |
| Ultra-Larĝa Frekvenca Koncepto | Limigite de modelo | Kerna LD2024-poziciigado |
La ŝlosilo ne estas, ke "20mm anstataŭigas ĉiun 8mm LRA-on."
Anstataŭe:
8mm kaj 10mm LRA-oj optimumigas kompaktecon. La 20mm LD2024 optimumigas por pli riĉa kaj pli forta haptika sperto en aplikoj kun pli da disponebla spaco.
20mm LRA kontraŭ Tradiciaj ERM Vibraj Motoroj
Tradiciaj ERM-motoroj restas utilaj por bazaj vibradaj aplikoj.
Sed ilia funkciprincipo estas principe malsama.
| Trajto | ERM-Motoro | 20mm LRA |
| Vibrada Principo | Rotacianta ekscentra maso | Lineara oscila maso |
| Veturi | DC | AC / kontrolita ondformo |
| Respondo | Ĝenerale pli malrapida | Rapida haptika respondo |
| Haptika Precizeco | Modera | Alta |
| Frekvenca Kontrolo | Limigite per rotacia rapido | Dizajnita ĉirkaŭ kontrolita frekvenco |
| Haptikaj Padronoj | Baza | Pli programebla |
| Bremsa Kontrolo | Limigita | Povas esti aktive kontrolata |
| Ludaj Aplikoj | Baza bruado | Progresinta haptiko |
| Mergado | Modera | Alta potencialo |
| Plej Bona Uzo | Simplaj vibraj alarmoj | Riĉa haptika retrosciigo |
Texas Instruments notas, ke ERM-oj estas ĝenerale pli malrapidaj, dum LRA-oj povas provizi pli rapidan respondon kaj pli precizajn haptikajn efikojn kiam konvene funkciigataj.
Gvidanto LRA Motoro
| Modeloj | Grandeco (mm) | Taksita Tensio (V) | Taksita kurento (mA) | Frekvenco (Hz) | Tensio (Vrms) | Akcelo (Gramoj) |
| LD0825 | φ8*2.5mm | 1.8VrmsACSinusondo | Maksimume 85mA | 235±5Hz | 0.1~1.9 Vrms AC | 0.6 Gramoj Min |
| LD0832 | φ8*3.2mm | 1.8VrmsACSinusondo | Maksimume 80mA | 235±5Hz | 0.1~1.9 Vrms AC | 1.2 Gramoj Min |
| LD4512 | 4.0L x 12L 3.5Hmm | 1.8VrmsACSinusondo | Maksimume 100mA | 235±10Hz | 0,1~1,85 Vrms AC | 0.30 Gramoj Min |
| LD2024 | Diametro 20mmx24T | 1.2VmsAc Sinusa ondo | Maksimume 200mA | 65±10Hz | 0.1~1.2VrmsAC | 2.5±0.5G |
Kio distingas la LD2024?
La unua grava diferenco estas la poziciigado de la aplikaĵo.
La LD2024 estis evoluigita kun aplikoj kiel ekzempleludregilojkaj altkvalitaj haptikaj aparatoj en menso. LEADER specife listigas ludregilojn kaj VR-okulvitrojn inter siaj celaj aplikoj.
Ludado kreas multe pli kompleksajn palpajn postulojn ol simpla sciigo.
Ekzemple:
| Ludada Evento | Ebla Haptika Efiko |
| Butona Premo | Mallonga, klara pulso |
| Armila Fajro | Akra ripetata vibrado |
| Eksplodo | Forta profunda vibrado |
| Veturila Motoro | Kontinua vibrado |
| Kolizio | Forta efikpulso |
| Vojsurfaco | Ripetanta teksturo |
| Difekto | Mallonga agresema pulso |
| Media Efiko | Subtila kontinua retrosciigo |
Tio signifas, ke la aktuatoro bezonas fari pli ol simple ŝalti aŭ malŝalti vibradon.
Ĝi devas fariĝi parto de la ludosensa lingvo.
Unu el la difinaj karakterizaĵoj de la LD2024 estas ĝiaultra-larĝfrekvenca poziciigado.
Frekvenco estas ekstreme grava en haptika dezajno ĉar ŝanĝi la vibradfrekvencon ŝanĝas kiel la vibrado estas perceptita.
Malaltfrekvenca efiko povas sentiĝi:
Profunda · Peza · Potenca
dum pli altfrekvenca efiko povas sentiĝi:
Pli akra · Pli fajna · Pli detala
Donante al dizajnistoj pli da spaco por labori kun frekvenco, la haptika sistemo povas potenciale krei pli larĝan gamon da palpaj sensacioj.
La LD2024 de LEADER estas specifita ĉirkaŭ taksita frekvenco de 65±10Hz, dum ĝia ultra-larĝfrekvenca dezajno celas subteni pli riĉajn haptikajn efikojn preter simpla unu-frekvenca vibrada sperto.
Ĉi tio estas unu el la plej gravaj vendargumentoj por la LD2024.
Moderna ludregilo ne nepre devus produkti la saman vibron por ĉiu evento.
La aktuatoro kaj ŝofora sistemo povas esti desegnitaj por varii:
- Frekvenco
- Amplitudo
- Daŭro
- Pulssekvenco
- Komenca/haltiga konduto
- Ondformo
Tio signifas, ke la sama motoro povas partopreni en malsamaj haptikaj efikoj.
Ekzemplo: Unu Motoro, Multoblaj Spertoj
Reĝimo A — Mola Konfirmo
Luma amplitudo
Mallonga daŭro
Pli altfrekvenca sento
↓
Reĝimo B — Armila Efiko
Alta amplitudo
Mallonga pulso
Subita bremsado
↓
Reĝimo C — Vibrado de la Motoro
Kontinua ondformo
Modera amplitudo
Ripetata oscilado
↓
Reĝimo D — Eksplodo
Alta amplitudo
Plurŝtupa ondformo
Pli longa daŭro
Jen kie la LD2024 transiras la tradician ideon de"vibra motoro."
Ĝi fariĝasprogramebla haptika aktuatoro.
Por ludregilo, uzantoj normale tenas la produkton per ambaŭ manoj.
La haptika energio tial devas vojaĝi tra la regila ŝelo kaj resti perceptebla tra la manplatoj kaj fingroj de la uzanto.
LEADER specifas la LD2024 ĉe2,5 ± 0,5 gramoj da vibra forto, poziciigante ĝin por pli forta palpa retrosciigo.
Kompare kun la multe pli malgranda 8mm/10mm LRA-formato, la LD2024 estas desegnita por liveri pli grandan vibradan sperton en aplikoj kie la fizika spaco kaj potenca buĝeto povas subteni ĝin.
Ĉi tio povas esti aparte valora por:
- Grandaj ludregiloj
- Arkadregiloj
- Vetkurregiloj
- Flugsimuladaj regiloj
- VR-regiloj
- Haptikaj porteblaj aparatoj
Jen grava distingo.
Potenca haptika aktuatoro ne nepre bezonas produkti malkomfortan vibradon.
La celo estas:
Alta eligo + kontrolita ondformo + taŭga frekvenco + optimumigita muntado
La rezulto povas esti ambaŭ:
Potenca
kaj
Bone
samtempe.
Ekzemple, ludregilo povus uzi fortan malaltfrekvencan efikon por eksplodo kaj poste tuj ŝanĝi al pli hela, pli akra efiko por butoninteragado.
Tiu kontrasto estas tio, kio igas haptikan retrosciigon ŝajni pli realisma.
Haptika retrosciigo estas konvinka nur kiam ĝi okazas en la ĝusta momento.
Se ludanto pafas armilon kaj sentas la vibradon plurajn centojn da milisekundoj poste, la efiko perdas sian ligon kun la okazaĵo.
La LD2024 estas specifita kun maksimuma pliiĝotempo de50mskaj maksimuma faltempo de80mslaŭ la publikigitaj kondiĉoj de LEADER.
La kombinaĵo de rapida respondo kaj kontrolita bremsado estas grava por krei:
Akra
→
Diskreta
→
Ripetebla
haptikaj okazaĵoj.
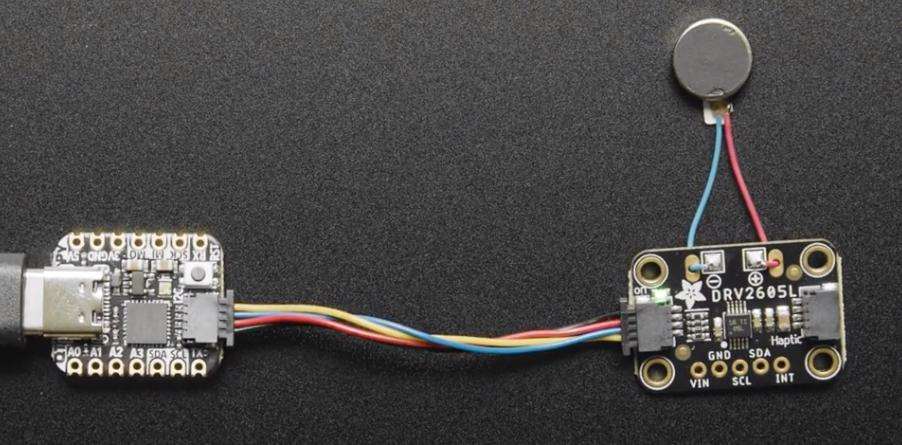
Modernaj LRA-peliloj ankaŭ povas uzi teknikojn de trorapidumo, bremsado kaj resonanca spurado por plibonigi paseman konduton. Texas Instruments klarigas, ke aŭtomata resonanca spurado povas helpi atingi pli rapidan komencan kaj haltigan konduton kaj pli akrajn haptikajn efikojn.
Ludregiloj povas generi konsiderindan mekanikan bruon de butonoj, ellasiloj, ŝaltiloj, ventoliloj kaj aliaj komponantoj.
La haptika motoro tial ideale kontribuu palpajn informojn sen iĝi nedezirata aŭdebla fonto.
GVIDANTO-listojmalalta bruointer la ĉefaj trajtoj de la LD2024.
Ĉi tio estas aparte utila kiam la regilo estas uzata:
- Hejme
- En konkurenciva videoludado
- Kun aŭdiloj
- En VR-medioj
- En komunaj spacoj
La celo estas simpla:
Sentu pli. Aŭdu malpli.
Kial elekti LEADER por 20mm LRA-solvoj?
La produkta paperaro de LEADER kovras kaj miniaturajn moner-tipajn LRA-ojn kaj la pli grandan ultra-larĝfrekvencan linearan motoron LD2024.
Ĉi tio permesas al inĝenieroj elekti aktuatoron laŭ la faktaj postuloj de la produkto anstataŭ devigi ĉiun aparaton en la saman motorformaton.
La LD2024 estas specife poziciigita kiel:
20mm × 24mm
Ultra-Larĝa Frekvenco
Forta Vibrado
Rapida Haptika Religo
Malalta Bruo
Alĝustigebla Frekvenco
LEADER ankaŭ deklaras, ke ĝia familio de linearaj motoroj povas esti provizita en malsamaj konektaj konfiguracioj, inkluzive de konduktilo, FPCB, kaj risort-munteblaj versioj, kun dratlongo kaj konektilkonfiguracioj agordeblaj por aplikeblaj projektoj.
Por OEM-projektoj, tio kreas pli da fleksebleco dum mekanika kaj elektra integriĝo.
Oftaj Demandoj: 20mm LRA Motoro
20mm LRA-motoro estas lineara resonanca aktuatoro kun diametro de proksimume 20mm. La LD2024 de LEADER mezuras Ø20 × 24mm kaj estas desegnita por alt-efikecaj haptik-aplikoj, inkluzive de ludregiloj kaj VR-rilataj aparatoj.
La ĉefa kialo estas la specifa haptika agado de la aplikaĵo. Pli malgrandaj LRA-oj prioritatigas kompaktecon, dum la LD2024 estas desegnita por provizi pli fortan kaj pli riĉan palpan respondon, kie pli granda aktuatoro povas esti akomodita.
Jes. LEADER specife identigas ludregilojn kiel aplikon por la LD2024, kaj ĝia dezajno fokusiĝas al forta vibrado, rapida respondo, alĝustigebla frekvenco kaj malalta bruo.
LEADER publikigas specifon pri vibrada forto de2,5 ± 0,5 gramojpor la LD2024. La efektiva perceptita vibrado dependas de la pelilo, muntado, loĝigo kaj apliko.
La LD2024 estas specifita kun alĝustigebla frekvenco kiel unu el siaj ĉefaj trajtoj. La uzebla haptika gamo kaj la fina vibrada efiko dependas de la aktuatoro, pelilo, ondformo kaj sistemdezajno.
LEADER specifas maksimuman leviĝtempon de50mskaj maksimuma faltempo de80mssub ĝiaj publikigitaj testkondiĉoj. Ŝoforoptimigo ankaŭ povas influi la finan haptikan respondon.
La LD2024 estas specifita por1,000,000 cikloj, kun LEADER difinanta unu testciklon kiel 2 sekundojn ŜALTITA kaj 1 sekundon MALŜALTITA.
Jes. La aktuatoro povas esti integrita kun taŭga haptika pelilo kaj stirsistemo por variigi parametrojn kiel frekvencon, amplitudon, daŭron, ondformon, troŝarĝon kaj bremsadon. La efektiva efektbiblioteko dependas de la kompleta sistemo.
Por progresintaj haptik-aplikoj, LRA povas oferti pli rapidan kaj pli kontroleblan palpan respondon. ERM-motoroj restas utilaj por simplaj bruaj kaj bazaj vibraj aplikoj.
Konsultu Viajn Gvidantojn Fakulojn
Ni helpas vin eviti la kaptilojn por liveri la kvaliton kaj valoron, kiujn via mikro-senbroŝa motoro bezonas, ĝustatempe kaj laŭbuĝete.
Afiŝtempo: 17-a de aŭgusto 2026


