Motor LRA de 20 mm: maior rendemento háptico para xogos de próxima xeración
Os controladores de xogos xa non están deseñados simplemente para transmitir comandos de botón.
Os xogadores modernos esperan sentir o que está a suceder dentro do xogo.
Un impacto de arma, unha colisión dun vehículo, unha vibración do motor, unha explosión, unha interacción ambiental ou a acción do gatillo poden converterse en parte da experiencia física de xogo a través da retroalimentación háptica.
Aquí é onde un motor LRA de alto rendemento de 20 mm pode marcar unha diferenza significativa.
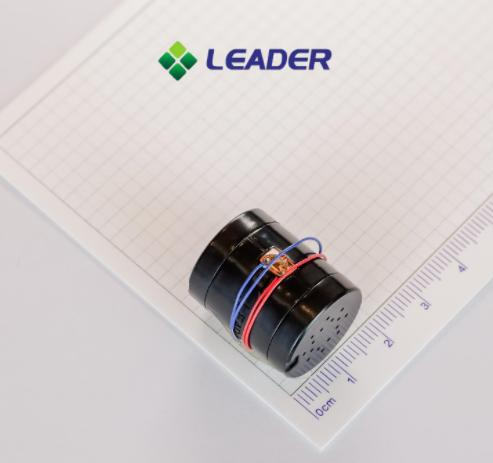
LÍDERLD2024é un actuador resonante lineal de frecuencia ultraancha de Ø20 mm × 24 mm deseñado para aplicacións que requiren unha retroalimentación háptica máis forte, rica e controlable. As súas especificacións publicadas inclúen un accionamento de onda sinusoidal de CA de 1,2 Vrms, unha frecuencia nominal de 65 ± 10 Hz, unha forza de vibración de 2,5 ± 0,5 Grms, un tempo de subida máximo de 50 ms, un tempo de caída máximo de 80 ms e unha vida útil nominal de 1 000 000 de ciclos nas condicións de proba especificadas.
A diferenza dos pequenos LRA de tipo moeda que se adoitan seleccionar para dispositivos portátiles compactos e electrónica móbil, o LD2024 está deseñado en torno a un obxectivo de rendemento diferente:
Máis profundidade de vibración. Máis detalles táctiles. Máis control sobre a experiencia háptica.
⚡ LD2024 dunha ollada
| Diámetro (mm): | 20 |
| Espesor (mm): | 24 |
| Tensión nominal (VAc): | 1.2 |
| Tensión de funcionamento (V CC): | 0,1~1,2 VrmsCA |
| Corrente nominal MÁX (mA): | 200 |
| Frecuencia nominal (Hz): | 65 ± 10 Hz |
| Dirección da vibración: | Eixo Z |
| Forza de vibración (Grms): | 2,5 ± 0,5 G |
| Tempo de subida (ms): | Máx. 50 ms |
| Tempo de caída (ms): | Máx. 80 ms |
| Tempo de vida: | 1000000 ciclos (1 ciclo: 2 s aceso, 1 s apagado) |
Por que un motor LRA de 20 mm?
A pregunta non é simplemente:
"Por que facer un LRA máis grande?"
A pregunta máis importante é:
"Que tipo de experiencia háptica se fai posible cando o actuador está deseñado para unha maior saída de vibración e un control máis amplo?"
Os pequenos LRA de 8 mm e 10 mm son excelentes para aplicacións onde o espazo é extremadamente limitado. Son amplamente considerados para reloxos intelixentes, teléfonos intelixentes, dispositivos electrónicos portátiles e outros dispositivos compactos.
Pero un controlador de xogos ten uns requisitos mecánicos e de experiencia de usuario moi diferentes.
Un controlador ten:
- Máis espazo físico
- Unha maior área de contacto coas mans do xogador
- Maiores expectativas para a retroalimentación inmersiva
- Efectos de vibración máis complexos
- Máis oportunidades para sincronizar a háptica co audio e a xogabilidade
Iso crea un forte argumento para un actuador háptico máis grande.
LEADER describe o LD2024 como un motor lineal de frecuencia ultraancha máis grande, de 20 mm de diámetro, que proporciona unha maior retroalimentación de vibración que o seu motor máis pequeno.LRA de tipo moedaprodutos.
LRA de 20 mm fronte a 8 mm/10 mm: cal é a diferenza?
É importante non interpretar o tamaño do motor como o único factor que determina o rendemento háptico.
Non obstante, cando a arquitectura do actuador, o sistema de accionamento e a aplicación se combinan axeitadamente, pódese deseñar un LRA máis grande para proporcionar unha clase diferente de experiencia táctil.
Pensa na diferenza deste xeito:
LRA de 8 mm / 10 mm
→ Compacto
→ Lixeiro
→ Aforro de espazo
→ Adecuado para a retroalimentación táctil localizada
→ Ideal para reloxos, teléfonos, dispositivos portátiles e electrónica compacta
20 mm LD2024
→ Estrutura activa máis grande
→ Sensación de vibración máis forte
→ Retroalimentación táctil máis profunda
→ Deseñado para efectos hápticos máis ricos
→ Máis axeitado para controladores de xogos e dispositivos portátiles inmersivos
Posicionamento de rendemento
| Característica | LRA pequeno de 8–10 mm | LÍDER 20mm LD2024 |
| Obxectivo principal do deseño | Miniaturización | Rendemento háptico |
| Tamaño típico do dispositivo | Electrónica compacta | Dispositivos portátiles/de xogos |
| Experiencia de vibración | Leve a moderado | Retroalimentación máis forte e profunda |
| Detalle háptico | Pulsos táctiles precisos | Efectos hápticos fortes e detallados |
| Espazo mecánico dispoñible | Moi limitado | Máis flexible |
| Controlador de xogos | Posible | Moi axeitado |
| Tecnoloxía vestible | Excelente | Xeralmente de gran tamaño |
| RV / Xogos | Adecuado para retroalimentación localizada | Bo candidato para a retroalimentación inmersiva |
| Efectos hápticos axustables | Dependente do condutor | Deseñado para efectos de frecuencia axustables |
| Concepto de frecuencia ultraancha | Limitado polo modelo | Posicionamento do núcleo LD2024 |
A clave non é que "20 mm substitúan cada LRA de 8 mm".
No seu lugar:
Os LRA de 8 mm e 10 mm optimízanse para a súa compacidade. O LD2024 de 20 mm optimízase para unha experiencia háptica máis rica e potente en aplicacións con máis espazo dispoñible.
Motores de vibración LRA de 20 mm fronte a motores de vibración ERM tradicionais
Os motores ERM tradicionais seguen sendo útiles para aplicacións básicas de vibración.
Pero o seu principio de funcionamento é fundamentalmente diferente.
| Característica | Motor ERM | 20 mm LRA |
| Principio de vibración | Masa excéntrica rotatoria | Masa oscilante lineal |
| Conducir | DC | CA / forma de onda controlada |
| Resposta | Xeralmente máis lento | Resposta háptica rápida |
| Precisión háptica | Moderado | Alto |
| Control de frecuencia | Limitado pola velocidade de rotación | Deseñado arredor de frecuencia controlada |
| Patróns hápticos | Básico | Máis programable |
| Control de freado | Limitada | Pódese controlar activamente |
| Aplicacións de xogos | Rumores básicos | Háptica avanzada |
| Inmersión | Moderado | Alto potencial |
| Mellor uso | Alertas de vibración sinxelas | Retroalimentación háptica rica |
Texas Instruments sinala que os ERM son xeralmente máis lentos, mentres que os LRA poden proporcionar unha resposta máis rápida e efectos hápticos máis precisos cando se controlan axeitadamente.
Motor LEADER LRA
| Modelos | Tamaño (mm) | Tensión nominal (V) | Corrente nominal (mA) | Frecuencia (Hz) | Voltaxe (Vrms) | Aceleración (Gramos) |
| LD0825 | φ8*2,5 mm | Onda sinusoidal AC de 1,8 Vrms | 85 mA máx. | 235 ± 5 Hz | 0,1~1,9 Vrms CA | 0,6 g mínimo |
| LD0832 | φ8*3,2 mm | Onda sinusoidal AC de 1,8 Vrms | 80 mA máx. | 235 ± 5 Hz | 0,1~1,9 Vrms CA | 1,2 g mínimo |
| LD4512 | 4,0L x 12L 3,5 Hmm | Onda sinusoidal AC de 1,8 Vrms | 100 mA máx. | 235 ± 10 Hz | 0,1~1,85 Vrms CA | 0,30 g mínimo |
| LD2024 | Diámetro 20 mm x 24 dentes | Onda sinusoidal de 1,2 VmsAC | 200 mA máx. | 65 ± 10 Hz | 0,1~1,2 VrmsCA | 2,5 ± 0,5 G |
Que fai que o LD2024 sexa diferente?
A primeira gran diferenza é o posicionamento da aplicación.
O LD2024 foi desenvolvido con aplicacións comocontroladores de xogose dispositivos hápticos de gama alta. LEADER inclúe especificamente os controladores de xogos e as lentes de realidade virtual entre as súas aplicacións obxectivo.
Os xogos crean requisitos táctiles moito máis complexos que unha simple notificación.
Por exemplo:
| Evento de xogos | Posible efecto háptico |
| Presión de botón | Pulso curto e nítido |
| Disparo de armas | Vibración repetida e aguda |
| Explosión | Vibración forte e profunda |
| Motor do vehículo | Vibración continua |
| Colisión | Impacto forte |
| Superficie da estrada | Textura repetitiva |
| Danos | Pulso curto e agresivo |
| Efecto ambiental | Retroalimentación sutil e continua |
Isto significa que o actuador precisa facer algo máis que simplemente activar ou desactivar a vibración.
Ten que formar parte do xogolinguaxe sensorial.
Unha das características que definen o LD2024 é a súaposicionamento de frecuencia ultraancha.
A frecuencia é extremadamente importante no deseño háptico porque cambiar a frecuencia de vibración cambia a forma en que se percibe a vibración.
Un efecto de baixa frecuencia pode sentirse:
Profundo · Pesado · Poderoso
mentres que un efecto de maior frecuencia pode sentirse:
Máis nítido · Máis fino · Máis detallado
Ao darlles aos deseñadores máis espazo para traballar coa frecuencia, o sistema háptico pode crear potencialmente unha gama máis ampla de sensacións táctiles.
O LD2024 de LEADER está especificado arredor dunha frecuencia nominal de 65 ± 10 Hz, mentres que o seu deseño de frecuencia ultraancha está pensado para soportar efectos hápticos máis ricos que van máis alá dunha simple experiencia de vibración dunha soa frecuencia.
Este é un dos puntos de venda máis importantes do LD2024.
Un mando de xogos moderno non debería producir necesariamente a mesma vibración para cada evento.
O sistema de actuador e controlador pode deseñarse para variar:
- Frecuencia
- Amplitude
- Duración
- Secuencia de pulsos
- Comportamento de inicio/parada
- Forma de onda
Iso significa que o mesmo motor pode participar en diferentes efectos hápticos.
Exemplo: Un motor, múltiples experiencias
Modo A: confirmación suave
Amplitude da luz
Duración curta
Sensación de alta frecuencia
↓
Modo B: Impacto da arma
Alta amplitude
Pulso curto
Freada brusca
↓
Modo C: vibración do motor
Forma de onda continua
Amplitude moderada
Oscilación repetida
↓
Modo D — Explosión
Alta amplitude
Forma de onda multietapa
Maior duración
Aquí é onde o LD2024 vai máis alá da idea tradicional dun"motor de vibración".
Convértese nunactuador háptico programable.
No caso dun mando de xogos, os usuarios normalmente suxeitan o produto con ambas as mans.
Polo tanto, a enerxía háptica debe viaxar a través da carcasa do controlador e seguir sendo perceptible a través das palmas e os dedos do usuario.
LEADER especifica o LD2024 enForza de vibración de 2,5 ± 0,5 g/m, posicionándoa para obter unha resposta táctil máis forte.
En comparación co formato LRA de 8 mm/10 mm, moito máis pequeno, o LD2024 está deseñado para ofrecer unha experiencia de vibración máis substancial en aplicacións onde o espazo físico e o orzamento de enerxía poden soportalo.
Isto pode ser especialmente valioso para:
- Controladores de xogos grandes
- Controladores de arcade
- Controladores de carreiras
- Controladores de simulación de voo
- Controladores de realidade virtual
- Dispositivos portátiles hápticos
Esta é unha distinción importante.
Un actuador háptico potente non ten que producir necesariamente unha vibración incómoda.
O obxectivo é:
Alta saída + forma de onda controlada + frecuencia axeitada + montaxe optimizada
O resultado pode ser ambos:
Poderoso
e
Ben
ao mesmo tempo.
Por exemplo, un controlador de videoxogos podería usar un efecto forte de baixa frecuencia para unha explosión e despois cambiar inmediatamente a un efecto máis lixeiro e nítido para a interacción dun botón.
Ese contraste é o que fai que a retroalimentación háptica pareza máis realista.
A retroalimentación háptica só é convincente cando ocorre no momento adecuado.
Se un xogador dispara unha arma e sente a vibración varios centos de milisegundos despois, o efecto perde a súa conexión co evento.
O LD2024 está especificado cun tempo de subida máximo de50 mse o tempo máximo de caída de80 mssegundo as condicións publicadas por LEADER.
A combinación dunha resposta rápida e unha freada controlada é importante para crear:
Afiado
→
Discreto
→
Repetible
eventos hápticos.
Os controladores LRA modernos tamén poden usar técnicas de sobremarcha, freada e seguimento de resonancia para mellorar o comportamento transitorio. Texas Instruments explica que o seguimento de autorresonancia pode axudar a conseguir un comportamento de inicio e parada máis rápido e efectos hápticos máis nítidos.
Os controladores de xogos poden xerar un ruído mecánico considerable procedente dos botóns, gatillos, interruptores, ventiladores e outros compoñentes.
Polo tanto, idealmente, o motor háptico debería achegar información táctil sen converterse nunha fonte audible non desexada.
Listas LEADERbaixo ruídoentre as principais características do LD2024.
Isto é especialmente útil cando se usa o controlador:
- Na casa
- Nos xogos competitivos
- Con auriculares
- En contornas de realidade virtual
- En espazos compartidos
O obxectivo é sinxelo:
Sente máis. Escoita menos.
Por que elixir LEADER para solucións LRA de 20 mm?
A carteira de produtos de LEADER abrangue tanto os LRA de tipo moeda en miniatura como o motor lineal de frecuencia ultraancha LD2024, de maior tamaño.
Isto permite aos enxeñeiros escoller un actuador segundo os requisitos reais do produto en lugar de forzar todos os dispositivos no mesmo formato de motor.
O LD2024 está posicionado especificamente como:
20 mm × 24 mm
Frecuencia ultraancha
Vibración forte
Retroalimentación háptica rápida
baixo ruído
Frecuencia axustable
LEADER tamén afirma que a súa familia de motores lineais pódese subministrar en diferentes configuracións de conexión, incluíndo cable de conexión, FPCB e versións de montaxe por resorte, con lonxitude de cable e configuracións de conectores personalizables para os proxectos aplicables.
Para os proxectos OEM, isto crea máis flexibilidade durante a integración mecánica e eléctrica.
Preguntas frecuentes: Motor LRA de 20 mm
Un motor LRA de 20 mm é un actuador resonante lineal cun diámetro aproximado de 20 mm. O LD2024 de LEADER mide Ø20 × 24 mm e está deseñado para aplicacións hápticas de alto rendemento, incluíndo controladores de xogos e dispositivos relacionados coa realidade virtual.
A razón principal é o rendemento háptico específico da aplicación. Os LRA máis pequenos priorizan a compacidade, mentres que o LD2024 está deseñado para proporcionar unha resposta táctil máis forte e rica onde se pode acomodar un actuador máis grande.
Si. LEADER identifica especificamente os controladores de xogos como unha aplicación para o LD2024, e o seu deseño céntrase nunha forte vibración, resposta rápida, frecuencia axustable e baixo ruído.
LEADER publica unha especificación da forza de vibración2,5 ± 0,5 gramospara o LD2024. A vibración real percibida depende do controlador, da montaxe, da carcasa e da aplicación.
O LD2024 está especificado cunha frecuencia axustable como unha das súas características principais. O rango háptico utilizable e o efecto de vibración final dependen do actuador, do controlador, da forma de onda e do deseño do sistema.
LEADER especifica un tempo máximo de subida de50 mse o tempo máximo de caída de80 msnas súas condicións de proba publicadas. A optimización do controlador tamén pode afectar a resposta háptica final.
O LD2024 está especificado para1.000.000 de ciclos, con LEADER definendo un ciclo de proba como 2 segundos aceso e 1 segundo apagado.
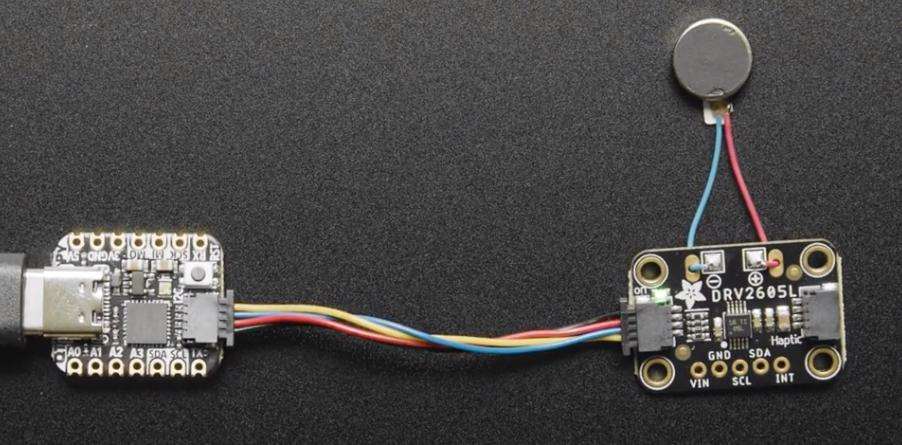
Si. O actuador pódese integrar cun controlador háptico e un sistema de control axeitados para variar parámetros como a frecuencia, a amplitude, a duración, a forma de onda, a sobremarcha e a freada. A biblioteca de efectos real depende do sistema completo.
Para aplicacións hápticas avanzadas, un LRA pode ofrecer unha resposta táctil máis rápida e controlable. Os motores ERM seguen sendo útiles para aplicacións sinxelas de vibración e retumbo.
Consulta cos teus expertos líderes
Axudámosche a evitar os erros para ofrecer a calidade e o valor que o teu micromotor sen escobillas necesita, a tempo e dentro do orzamento.
Data de publicación: 17 de agosto de 2026


