מנוע LRA בגודל 20 מ"מ: ביצועים חשופיים גדולים יותר לגיימינג מהדור הבא
בקרי משחקים כבר לא נועדו רק לשדר פקודות כפתור.
שחקנים מודרניים מצפים להרגיש מה קורה בתוך המשחק.
פגיעת נשק, התנגשות רכב, רעידות מנוע, פיצוץ, אינטראקציה סביבתית או פעולת טריגר - כל אלה יכולים להפוך לחלק מחוויית המשחק הפיזית באמצעות משוב האפטי.
כאן מנוע LRA בעל ביצועים גבוהים בקוטר 20 מ"מ יכול לעשות את ההבדל המשמעותי.
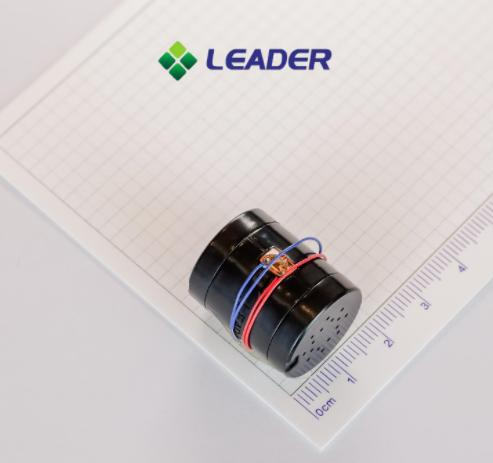
לידר'סLD2024הוא מפעיל תהודה ליניארית בעלת תדר רחב במיוחד בקוטר Ø20 מ"מ × 24 מ"מ, המיועד ליישומים הדורשים משוב הפטי חזק, עשיר וניתן לשליטה רבה יותר. המפרטים שפורסמו כוללים מנוע גל סינוס AC של 1.2 Vrms, תדר מדורג של 65±10Hz, כוח רטט של 2.5±0.5Grms, זמן עלייה מרבי של 50ms, זמן נפילה מרבי של 80ms, ואורך חיים מדורג של 1,000,000 מחזורים תחת תנאי הבדיקה שצוינו.
בניגוד ל-LRAs קטנים מסוג מטבעות הנבחרים בדרך כלל עבור מכשירים לבישים קומפקטיים ואלקטרוניקה ניידת, ה-LD2024 מתוכנן סביב יעד ביצועים שונה:
עומק רטט רב יותר. פרטים טקטיים רבים יותר. שליטה רבה יותר על החוויה ההפטית.
⚡ LD2024 במבט חטוף
| קוטר (מ"מ): | 20 |
| עובי (מ"מ): | 24 |
| מתח מדורג (VAc): | 1.2 |
| מתח הפעלה (VDC): | 0.1~1.2 וולט רמס AC |
| זרם מדורג מקסימלי (mA): | 200 |
| תדר מדורג (הרץ): | 65±10 הרץ |
| כיוון הרטט: | ציר Z |
| כוח רטט (Grms): | 2.5±0.5G |
| זמן עלייה (מילישניות): | מקסימום 50 מילישניות |
| זמן נפילה (מילישניות): | מקסימום 80 מילישניות |
| זמן חיים: | 1000000 מחזורים (מחזור אחד: 2 שניות דולק, שנייה אחת כבוי) |
למה מנוע LRA בקוטר 20 מ"מ?
השאלה אינה פשוטה:
"למה להגדיל את משטרת LRA?"
השאלה החשובה יותר היא:
"איזה סוג של חוויה הפטית מתאפשרת כאשר המפעיל מתוכנן לפלט רטט גבוה יותר ובקרה רחבה יותר?"
מעגלי LRA קטנים של 8 מ"מ ו-10 מ"מ מצוינים עבור יישומים בהם המקום מוגבל ביותר. הם נחשבים באופן נרחב עבור שעונים חכמים, סמארטפונים, מוצרי אלקטרוניקה ניידים ומכשירים קומפקטיים אחרים.
אבל לבקר גיימינג יש דרישות מכניות וחוויית משתמש שונות מאוד.
לבקר יש:
- יותר מרחב פיזי
- שטח מגע גדול יותר עם ידי השחקן
- ציפיות גבוהות יותר למשוב סוחף
- אפקטים מורכבים יותר של רטט
- הזדמנויות נוספות לסנכרון חוש המישוש עם אודיו ומשחקיות
זה יוצר טיעון חזק למפעיל הפטי גדול יותר.
חברת LEADER מתארת את ה-LD2024 כמנוע ליניארי גדול יותר, בקוטר 20 מ"מ, בעל תדר רחב במיוחד, המספק משוב רעידות גדול יותר מאשר מנוע קטן יותר.LRA מסוג מטבעמוצרים.
20 מ"מ לעומת 8 מ"מ / 10 מ"מ LRA: מה ההבדל?
חשוב לא לפרש את גודל המנוע כגורם היחיד הקובע את ביצועי התחושה.
עם זאת, כאשר ארכיטקטורת המפעיל, מערכת ההנעה והיישום מותאמים כראוי, ניתן לתכנן LRA גדול יותר כדי לספק חוויית מגע מסוג שונה.
תחשבו על ההבדל כך:
8 מ"מ / 10 מ"מ LRA
→ קומפקטי
קל משקל
→ חסכוני בשטח
מתאים למשוב מישושי מקומי
אידיאלי לשעונים, טלפונים, מכשירים לבישים ומכשירים אלקטרוניים קומפקטיים
20 מ"מ LD2024
→ מבנה פעיל גדול יותר
→ תחושת רטט חזקה יותר
→ משוב מישושי עמוק יותר
→ עוצב לאפקטים הפטיים עשירים יותר
מתאים יותר לבקרי משחקים ומכשירי כף יד סוחפים
מיצוב ביצועים
| תכונה | LRA קטן 8-10 מ"מ | לידר 20 מ"מ LD2024 |
| מטרת התכנון העיקרית | הַזעָרָה | ביצועים הפטיים |
| גודל מכשיר טיפוסי | אלקטרוניקה קומפקטית | מכשירי כף יד / משחקים |
| חוויית רטט | קל עד בינוני | משוב חזק ועמוק יותר |
| פירוט האפטיק | פולסים מדויקים למגע | אפקטים הפטיים חזקים ומפורטים |
| שטח מכני זמין | מוגבל מאוד | גמיש יותר |
| בקר משחקים | אֶפשָׁרִי | מתאים מאוד |
| מכשירים לבישים | מְעוּלֶה | בדרך כלל גדול מדי |
| מציאות מדומה / גיימינג | מתאים למשוב מקומי | מועמד חזק למשוב סוחף |
| אפקטים רגישים מתכווננים | תלוי בנהג | מיועד לאפקטים של תדר מתכוונן |
| קונספט תדרים רחב במיוחד | מוגבל על ידי דגם | מיקום ליבה LD2024 |
המפתח אינו ש"20 מ"מ מחליף כל LRA של 8 מ"מ".
במקום זאת:
חיבורי LRA של 8 מ"מ ו-10 מ"מ ממטבים את עצמם לקומפקטיות. ה-LD2024 של 20 מ"מ ממטב את עצמו לחוויית תחושה עשירה וחזקה יותר ביישומים עם יותר מקום פנוי.
מנועי רטט LRA 20 מ"מ לעומת מנועי רטט ERM מסורתיים
מנועי ERM מסורתיים נותרו שימושיים עבור יישומי רטט בסיסיים.
אבל עקרון הפעולה שלהם שונה באופן מהותי.
| תכונה | מנוע ERM | 20 מ"מ LRA |
| עקרון הרטט | מסה אקסצנטרית מסתובבת | מסה מתנדנדת ליניארית |
| לִנְהוֹג | DC | צורת גל AC / מבוקרת |
| תְגוּבָה | בדרך כלל איטי יותר | תגובה הפטית מהירה |
| דיוק הפטיק | לְמַתֵן | גָבוֹהַ |
| בקרת תדרים | מוגבל על ידי מהירות סיבוב | מתוכנן סביב תדר מבוקר |
| דפוסי האפטיקה | בְּסִיסִי | ניתן לתכנות בקלות רבה יותר |
| בקרת בלימה | מוּגבָּל | ניתן לשליטה אקטיבית |
| יישומי משחקים | רטט בסיסי | האפטיקה מתקדמת |
| טְבִילָה | לְמַתֵן | פוטנציאל גבוה |
| שימוש מיטבי | התראות רטט פשוטות | משוב הפטי עשיר |
טקסס אינסטרומנטס מציינת כי ERMs הם בדרך כלל איטיים יותר, בעוד ש-LRAs יכולים לספק תגובה מהירה יותר ואפקטים הפטיים מדויקים יותר כאשר הם מונעים כראוי.
לידר LRA מוטור
| מודלים | גודל (מ"מ) | מתח מדורג (V) | זרם מדורג (mA) | תֶדֶר (הרץ) | מֶתַח (Vrms) | תְאוּצָה (גרמס) |
| LD0825 | φ8*2.5 מ"מ | גל סינוס AC של 1.8 וולט rms | 85mA מקסימום | 235±5 הרץ | 0.1~1.9 מזגן Vrms | 0.6 גרם מינימום |
| LD0832 | φ8*3.2 מ"מ | גל סינוס AC של 1.8 וולט rms | 80mA מקסימום | 235±5 הרץ | 0.1~1.9 מזגן Vrms | 1.2 גרם מינימום |
| LD4512 | 4.0 רוחב x 12 ליטר 3.5 הֶמְמ | גל סינוס AC של 1.8 וולט rms | 100mA מקסימום | 235±10 הרץ | 0.1~1.85 מזגן Vrms | 0.30 גרם מינימום |
| LD2024 | קוטר 20 מ"מ x 24T | גל סינוס AC של 1.2Vms | 200mA מקסימום | 65±10 הרץ | 0.1~1.2 וולט רמס AC | 2.5±0.5G |
מה מייחד את ה-LD2024?
ההבדל העיקרי הראשון הוא מיקום האפליקציה.
ה-LD2024 פותח עם יישומים כגוןבקרי משחקומכשירים הפטיים מתקדמים. LEADER מפרטת במיוחד בקרי משחקים ומשקפי מציאות מדומה בין יישומי היעד שלה.
גיימינג יוצר דרישות טקטואליות מורכבות הרבה יותר מאשר הודעה פשוטה.
לְדוּגמָה:
| אירוע גיימינג | אפקט הפטיק אפשרי |
| לחיצת כפתור | דופק קצר וחד |
| ירי נשק | רטט חד וחזרתי |
| הִתְפּוֹצְצוּת | רטט עמוק וחזק |
| מנוע רכב | רטט רציף |
| הִתנַגְשׁוּת | דופק חזק של פגיעה |
| פני הכביש | מרקם חוזר |
| נֵזֶק | דופק קצר ואגרסיבי |
| השפעה סביבתית | משוב מתמשך ועדין |
משמעות הדבר היא שהמפעיל צריך לעשות יותר מאשר רק להפעיל או לכבות את הרטט.
זה צריך להפוך לחלק מהמשחקשפה חושית.
אחד המאפיינים המגדירים את LD2024 הוא שלומיקום בתדרים רחבים במיוחד.
תדר הוא בעל חשיבות רבה בתכנון הפטי מכיוון ששינוי תדר הרטט משנה את האופן שבו הרטט נתפס.
אפקט בתדר נמוך יכול להרגיש:
עמוק · כבד · עוצמתי
בעוד שאפקט בתדר גבוה יותר יכול להרגיש:
חד יותר · עדין יותר · מפורט יותר
על ידי מתן יותר מרחב למעצבים לעבוד עם תדירות, המערכת ההאפטית יכולה ליצור מגוון רחב יותר של תחושות מישושיות.
ה-LD2024 של LEADER מוגדר בתדר של 65±10 הרץ, בעוד שעיצוב התדרים האולטרה-רחב שלו נועד לתמוך באפקטים הפטיים עשירים יותר מעבר לחוויית רטט פשוטה בתדר יחיד.
זוהי אחת מנקודות המכירה החשובות ביותר עבור ה-LD2024.
בקר גיימינג מודרני לא בהכרח אמור לייצר את אותה הרטט בכל אירוע.
ניתן לתכנן את מערכת המפעיל והנהג כך שתשתנה בהתאם ל:
- תֶדֶר
- מִשׂרַעַת
- מֶשֶׁך
- רצף פולסים
- התנהגות התחלה/עצירה
- צורת גל
משמעות הדבר היא שאותו מנוע יכול להשתתף באפקטים הפטיים שונים.
דוגמה: מנוע אחד, חוויות מרובות
מצב א' - אישור רך
אמפליטודה של אור
משך זמן קצר
תחושה בתדר גבוה יותר
↓
מצב ב' - פגיעת נשק
משרעת גבוהה
דופק קצר
בלימה חדה
↓
מצב C - רטט מנוע
צורת גל רציפה
משרעת בינונית
תנודה חוזרת ונשנית
↓
מצב ד' - פיצוץ
משרעת גבוהה
צורת גל רב-שלבית
משך זמן ארוך יותר
כאן ה-LD2024 מתקדם מעבר לרעיון המסורתי של"מנוע רטט".
זה הופך למפעיל הפטיק הניתן לתכנות.
עבור בקר גיימינג, משתמשים בדרך כלל מחזיקים את המוצר בשתי ידיים.
לכן, האנרגיה ההאפטית צריכה לנוע דרך מארז הבקר ולהישאר מורגשת דרך כפות הידיים והאצבעות של המשתמש.
LEADER מציין את ה-LD2024 בכוח רטט של 2.5±0.5Grms, וממקם אותו לקבלת משוב מישושי חזק יותר.
בהשוואה לפורמט LRA הקטן בהרבה של 8 מ"מ/10 מ"מ, ה-LD2024 נועד לספק חוויית רטט משמעותית יותר ביישומים שבהם המרחב הפיזי ותקציב החשמל יכולים לתמוך בכך.
זה יכול להיות בעל ערך רב במיוחד עבור:
- בקרי משחק גדולים
- בקרי ארקייד
- בקרי מרוצים
- בקרי סימולציית טיסה
- בקרי VR
- מכשירים ניידים הפטיים
זהו הבחנה חשובה.
מפעיל האפטי חזק לא בהכרח צריך לייצר רטט לא נוח.
המטרה היא:
תפוקה גבוהה + צורת גל מבוקרת + תדר מתאים + הרכבה אופטימלית
התוצאה יכולה להיות גם וגם:
חָזָק
ו
עָדִין
באותו הזמן.
לדוגמה, בקר משחק יכול להשתמש באפקט חזק בתדר נמוך עבור פיצוץ ולאחר מכן לעבור מיד לאפקט קל וחד יותר עבור אינטראקציית כפתור.
הניגוד הזה הוא מה שגורם למשוב ההאפטי להרגיש מציאותי יותר.
משוב הפטי משכנע רק כשהוא קורה ברגע הנכון.
אם שחקן יורה בנשק ומרגיש את הרטט כמה מאות מילישניות לאחר מכן, האפקט מאבד את הקשר שלו לאירוע.
ל-LD2024 יש זמן עלייה מקסימלי של50 אלפיות השנייהוזמן הנפילה המרבי של80msתחת התנאים שפורסמו על ידי LEADER.
השילוב של תגובה מהירה ובלימה מבוקרת חשוב ליצירת:
חַד
→
נִבדָל
→
הָדִיר
אירועים הפטיים.
דרייברים מודרניים של LRA יכולים גם להשתמש בטכניקות של overdrive, בלימה ומעקב תהודה כדי לשפר את התנהגות המעבר. טקסס אינסטרומנטס מסבירה שמעקב תהודה אוטומטי יכול לסייע בהשגת התנהגות התנעה ועצירה מהירות יותר ואפקטים הפטיים חדים יותר.
בקרי משחקים יכולים לייצר רעש מכני ניכר מכפתורים, טריגרים, מתגים, מאווררים ורכיבים אחרים.
לכן, באופן אידיאלי, המנוע ההאפטי צריך לתרום מידע מישושי מבלי להפוך למקור שמע לא רצוי.
רשימות לידררעש נמוךבין התכונות העיקריות של LD2024.
זה שימושי במיוחד כאשר הבקר נמצא בשימוש:
- בבית
- במשחקים תחרותיים
- עם אוזניות
- בסביבות VR
- בחללים משותפים
המטרה פשוטה:
להרגיש יותר. לשמוע פחות.
למה לבחור ב-LEADER עבור פתרונות LRA בגודל 20 מ"מ?
תיק המוצרים של LEADER מכסה הן מנועי LRA מיניאטוריים מסוג מטבע והן את מנוע הליניארי הגדול יותר LD2024 בעל תדר רחב במיוחד.
זה מאפשר למהנדסים לבחור מפעיל בהתאם לדרישות בפועל של המוצר במקום לאלץ כל מכשיר לאותו פורמט מנוע.
ה-LD2024 ממוקם באופן ספציפי כך:
20 מ"מ × 24 מ"מ
תדר אולטרה רחב
רטט חזק
משוב האפטי מהיר
רעש נמוך
תדר מתכוונן
חברת LEADER מציינת גם כי משפחת המנועים הליניאריים שלה יכולה להגיע בתצורות חיבור שונות, כולל חוטי מוליך, FPCB וגרסאות הניתנות להרכבה על קפיץ, כאשר אורך החוט ותצורות המחבר ניתנות להתאמה אישית לפרויקטים הרלוונטיים.
עבור פרויקטים של יצרני ציוד מקורי (OEM), זה יוצר גמישות רבה יותר במהלך האינטגרציה המכנית והחשמלית.
שאלות נפוצות: מנוע LRA 20 מ"מ
מנוע LRA בקוטר 20 מ"מ הוא מפעיל תהודה ליניארי בקוטר של כ-20 מ"מ. ה-LD2024 של LEADER בגודל Ø20 × 24 מ"מ ומיועד ליישומים הפטיים בעלי ביצועים גבוהים, כולל בקרי משחקים ומכשירים הקשורים למציאות מדומה.
הסיבה העיקרית היא ביצועים הפטיים ספציפיים ליישום. LRAs קטנים יותר נותנים עדיפות לקומפקטיות, בעוד שה-LD2024 נועד לספק משוב מגע חזק ועשיר יותר כאשר ניתן להכיל מפעיל גדול יותר.
כן. LEADER מזהה ספציפית בקרי משחקים כיישום עבור ה-LD2024, ועיצובו מתמקד ברטט חזק, תגובה מהירה, תדר מתכוונן ורעש נמוך.
לידר מפרסם מפרט כוח רטט של2.5 ± 0.5 גרםעבור ה-LD2024. הרטט הנתפס בפועל תלוי בדרייבר, בהרכבה, במארז וביישום.
ה-LD2024 מצויד בתדר מתכוונן כאחת התכונות העיקריות שלו. טווח המישוש השמיש ואפקט הרטט הסופי תלויים במפעיל, בדרייבר, בצורת הגל ובתכנון המערכת.
LEADER מציין זמן עלייה מקסימלי של50 אלפיות השנייהוזמן הנפילה המרבי של80msבתנאי הבדיקה שפורסמו. אופטימיזציה של מנהלי התקנים יכולה גם להשפיע על התגובה ההפטית הסופית.
ה-LD2024 מיועד עבור1,000,000 מחזורים, כאשר LEADER מגדיר מחזור בדיקה אחד כ-2 שניות דלוק ו-2 שנייה כבוי.
כן. ניתן לשלב את המפעיל עם מערכת בקרה ודרייבר הפטית מתאימה כדי לשנות פרמטרים כגון תדר, משרעת, משך זמן, צורת גל, אובר-דרייב ובלימה. ספריית האפקטים בפועל תלויה במערכת כולה.
עבור יישומים חושיים מתקדמים, מנוע LRA יכול להציע משוב מישושי מהיר וניתן לשליטה רבה יותר. מנועי ERM נותרים שימושיים עבור יישומי רעידות ורעידות פשוטים.
התייעצו עם מומחי המנהיגות שלכם
אנו עוזרים לכם להימנע מהמכשולים כדי לספק את האיכות והערך הדרושים למנוע המיקרו-ללא-מברשות שלכם, בזמן ובתקציב.
זמן פרסום: 17 באוגוסט 2026


