Motor LRA de 20 mm: Melhor desempenho tátil para jogos da próxima geração.
Os controladores de jogos não são mais projetados simplesmente para transmitir comandos de botões.
Os jogadores modernos esperam sentir o que está acontecendo dentro do jogo.
O impacto de uma arma, uma colisão de veículos, a vibração do motor, uma explosão, a interação com o ambiente ou o acionamento de um gatilho podem se tornar parte da experiência física do jogo por meio do feedback háptico.
É aqui que um motor LRA de 20 mm de alto desempenho pode fazer uma diferença significativa.
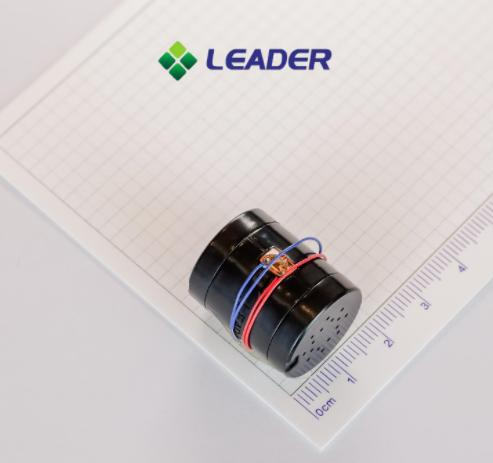
LÍDERLD2024É um atuador ressonante linear de frequência ultralarga de Ø20mm × 24mm, projetado para aplicações que exigem feedback háptico mais forte, rico e controlável. Suas especificações publicadas incluem um acionamento de onda senoidal CA de 1,2 Vrms, frequência nominal de 65±10Hz, força de vibração de 2,5±0,5Grms, tempo máximo de subida de 50ms, tempo máximo de descida de 80ms e uma vida útil nominal de 1.000.000 ciclos sob as condições de teste especificadas.
Ao contrário dos pequenos LRAs tipo moeda comumente escolhidos para dispositivos vestíveis compactos e eletrônicos móveis, o LD2024 foi projetado com um objetivo de desempenho diferente:
Mais profundidade de vibração. Mais detalhes táteis. Mais controle sobre a experiência háptica.
⚡ LD2024 em resumo
| Diâmetro (mm): | 20 |
| Espessura (mm): | 24 |
| Tensão nominal (VAc): | 1.2 |
| Tensão de operação (Vdc): | 0,1~1,2VrmsCA |
| Corrente nominal MÁXIMA (mA): | 200 |
| Frequência nominal (Hz): | 65±10Hz |
| Direção da vibração: | eixo Z |
| Força de vibração (Grms): | 2,5±0,5G |
| Tempo de subida (ms): | Máximo 50 ms |
| Tempo de queda (ms): | Máximo 80 ms |
| Vida: | 1.000.000 ciclos (1 ciclo: 2s ligado, 1s desligado) |
Por que um motor LRA de 20 mm?
A questão não é simplesmente:
"Por que aumentar o tamanho de uma LRA?"
A questão mais importante é:
"Que tipo de experiência háptica se torna possível quando o atuador é projetado para uma maior emissão de vibração e um controle mais amplo?"
Os pequenos LRAs de 8 mm e 10 mm são excelentes para aplicações onde o espaço é extremamente limitado. São amplamente considerados para smartwatches, smartphones, dispositivos eletrônicos portáteis e outros aparelhos compactos.
Mas um controle de jogos tem requisitos mecânicos e de experiência do usuário muito diferentes.
Um controlador possui:
- Mais espaço físico
- Uma área de contato maior com as mãos do jogador.
- Expectativas mais elevadas para feedback imersivo
- Efeitos de vibração mais complexos
- Mais oportunidades para sincronizar a resposta tátil com o áudio e a jogabilidade.
Isso cria um forte argumento a favor de um atuador háptico maior.
A LEADER descreve o LD2024 como um motor linear de frequência ultralarga maior, com 20 mm de diâmetro, que proporciona maior feedback de vibração do que seu modelo menor.LRA tipo moedaprodutos.
20 mm vs. 8 mm / 10 mm LRA: Qual a diferença?
É importante não interpretar o tamanho do motor como o único fator determinante do desempenho háptico.
No entanto, quando a arquitetura do atuador, o sistema de acionamento e a aplicação são devidamente combinados, um LRA maior pode ser projetado para proporcionar uma experiência tátil de outro nível.
Pense na diferença desta forma:
8 mm / 10 mm LRA
→ Compact
→ Leve
→ Otimização do espaço
→ Adequado para feedback tátil localizado
→ Ideal para relógios, celulares, dispositivos vestíveis e eletrônicos compactos
20mm LD2024
→ Estrutura ativa maior
→ Sensação de vibração mais forte
→ Feedback tátil mais profundo
→ Projetado para efeitos táteis mais ricos
→ Mais adequado para controles de jogos e dispositivos portáteis imersivos
Posicionamento de desempenho
| Recurso | Pequeno LRA de 8–10 mm | LÍDER 20mm LD2024 |
| Objetivo principal do projeto | Miniaturização | Desempenho háptico |
| Tamanho típico do dispositivo | Eletrônicos compactos | Dispositivos portáteis/de jogos |
| Experiência de vibração | Leve a moderada | Feedback mais forte e profundo |
| Detalhes táteis | Pulsos táteis precisos | Efeitos táteis fortes e detalhados |
| Espaço mecânico disponível | Muito limitado | Mais flexível |
| Controle de jogos | Possível | Altamente adequado |
| Dispositivos vestíveis | Excelente | Geralmente de tamanho grande |
| Realidade Virtual / Jogos | Adequado para feedback localizado | Forte candidato para feedback imersivo |
| Efeitos táteis ajustáveis | Dependente do motorista | Projetado para efeitos de frequência ajustável |
| Conceito de frequência ultralarga | Limitado pelo modelo | Posicionamento principal do LD2024 |
A questão principal não é que "20 mm substituem todos os 8 mm de LRA".
Em vez de:
Os sensores LRA de 8 mm e 10 mm são otimizados para maior compactação. O LD2024 de 20 mm proporciona uma experiência tátil mais rica e intensa em aplicações com mais espaço disponível.
Motores de vibração ERM tradicionais com LRA de 20 mm versus motores de vibração LRA.
Os motores ERM tradicionais continuam sendo úteis para aplicações básicas de vibração.
Mas o princípio de funcionamento deles é fundamentalmente diferente.
| Recurso | Motor ERM | 20mm LRA |
| Princípio da Vibração | massa excêntrica rotativa | Massa oscilante linear |
| Dirigir | DC | CA / forma de onda controlada |
| Resposta | Geralmente mais lento | Resposta háptica rápida |
| Precisão háptica | Moderado | Alto |
| Controle de frequência | Limitado pela velocidade de rotação | Projetado em torno de frequência controlada. |
| Padrões Hápticos | Básico | Mais programável |
| Controle de frenagem | Limitado | Pode ser controlado ativamente. |
| Aplicativos de jogos | vibração básica | háptica avançada |
| Imersão | Moderado | Alto potencial |
| Melhor uso | Alertas simples por vibração | Feedback tátil rico |
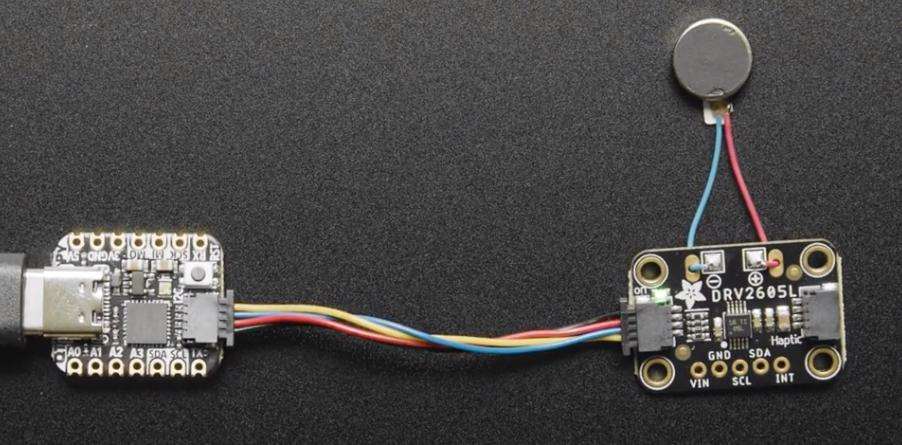
A Texas Instruments observa que os ERMs são geralmente mais lentos, enquanto os LRAs podem fornecer uma resposta mais rápida e efeitos táteis mais precisos quando acionados adequadamente.
Motor LRA LÍDER
| Modelos | Tamanho (mm) | Tensão nominal (V) | Corrente nominal (mA) | Freqüência (Hz) | Tensão (Vrms) | Aceleração (Grms) |
| LD0825 | φ8*2,5mm | Onda senoidal de 1,8 VrmsAC | 85 mA máx. | 235±5Hz | 0,1~1,9 Vrms AC | 0,6 g/m² |
| LD0832 | φ8*3,2mm | Onda senoidal de 1,8 VrmsAC | 80 mA máx. | 235±5Hz | 0,1~1,9 Vrms AC | 1,2 g/m² |
| LD4512 | 4,0L x 12A 3,5Hmm | Onda senoidal de 1,8 VrmsAC | 100 mA máx. | 235±10Hz | 0,1~1,85 Vrms AC | 0,30 g/m² |
| LD2024 | Diâmetro 20mm x 24 dentes | Onda senoidal de 1,2 VmsAC | 200 mA máx. | 65±10Hz | 0,1~1,2VrmsCA | 2,5±0,5G |
O que torna o LD2024 diferente?
A primeira grande diferença reside no posicionamento da aplicação.
O LD2024 foi desenvolvido com aplicações como:controladores de jogose pensando em dispositivos hápticos de alta qualidade. A LEADER lista especificamente controladores de jogos e óculos de realidade virtual entre suas aplicações-alvo.
Os jogos criam requisitos táteis muito mais complexos do que uma simples notificação.
Por exemplo:
| Evento de jogos | Possível efeito háptico |
| Pressionar botão | pulso curto e nítido |
| Tiro de arma | vibração repetida e aguda |
| Explosão | Vibração profunda e intensa |
| Motor do veículo | vibração contínua |
| Colisão | Pulso de impacto forte |
| Pavimento da estrada | Textura repetida |
| Dano | pulso curto e agressivo |
| Efeito ambiental | Feedback sutil e contínuo |
Isso significa que o atuador precisa fazer mais do que simplesmente ligar ou desligar a vibração.
Isso precisa se tornar parte do jogo.linguagem sensorial.
Uma das características que definem o LD2024 é o seuposicionamento de frequência ultralarga.
A frequência é extremamente importante no design háptico, pois alterar a frequência da vibração muda a forma como a vibração é percebida.
Um efeito de baixa frequência pode ser sentido da seguinte forma:
Profundo · Pesado · Poderoso
enquanto um efeito de frequência mais alta pode ser sentido:
Mais nítido · Mais preciso · Mais detalhado
Ao dar aos designers mais espaço para trabalhar com a frequência, o sistema háptico pode potencialmente criar uma gama mais ampla de sensações táteis.
O LD2024 da LEADER tem uma frequência nominal especificada em torno de 65±10Hz, enquanto seu design de frequência ultralarga visa proporcionar efeitos táteis mais ricos, que vão além de uma simples experiência de vibração de frequência única.
Este é um dos argumentos de venda mais importantes do LD2024.
Um controle de jogos moderno não deve necessariamente produzir a mesma vibração para todos os eventos.
O sistema de atuador e acionamento pode ser projetado para variar:
- Freqüência
- Amplitude
- Duração
- Sequência de pulsos
- Comportamento de início/parada
- forma de onda
Isso significa que o mesmo motor pode participar de diferentes efeitos táteis.
Exemplo: Um motor, múltiplas experiências
Modo A — Confirmação suave
amplitude da luz
Curta duração
Sensação de alta frequência
↓
Modo B — Impacto da Arma
Alta amplitude
pulso curto
Frenagem brusca
↓
Modo C — Vibração do motor
forma de onda contínua
Amplitude moderada
Oscilação repetida
↓
Modo D — Explosão
Alta amplitude
forma de onda multiestágio
Duração mais longa
É aqui que a LD2024 vai além da ideia tradicional de uma"motor de vibração."
Torna-se umatuador háptico programável.
No caso de um controle de jogos, os usuários normalmente seguram o produto com as duas mãos.
Portanto, a energia tátil precisa atravessar a caixa do controlador e permanecer perceptível através das palmas das mãos e dos dedos do usuário.
A LEADER especifica o LD2024 emForça de vibração de 2,5±0,5Grms, posicionando-o para uma resposta tátil mais forte.
Em comparação com o formato LRA de 8 mm/10 mm, muito menor, o LD2024 foi projetado para oferecer uma experiência de vibração mais substancial em aplicações onde o espaço físico e a potência disponível o suportam.
Isso pode ser particularmente valioso para:
- Controladores de jogos grandes
- Controladores de arcade
- Controladores de corrida
- Controladores de simulação de voo
- controladores de realidade virtual
- Dispositivos portáteis hápticos
Essa é uma distinção importante.
Um atuador háptico potente não precisa necessariamente produzir uma vibração desconfortável.
O objetivo é:
Alto desempenho + forma de onda controlada + frequência adequada + montagem otimizada
O resultado pode ser ambos:
Poderoso
e
Multar
ao mesmo tempo.
Por exemplo, um controle de videogame poderia usar um efeito forte de baixa frequência para uma explosão e, em seguida, mudar imediatamente para um efeito mais leve e nítido para a interação com um botão.
Esse contraste é o que faz com que o feedback tátil pareça mais realista.
O feedback háptico só é convincente quando ocorre no momento certo.
Se um jogador dispara uma arma e sente a vibração várias centenas de milissegundos depois, o efeito perde sua conexão com o evento.
O LD2024 é especificado com um tempo máximo de subida de50mse tempo máximo de queda de80mssob as condições publicadas pela LEADER.
A combinação de resposta rápida e frenagem controlada é importante para criar:
Afiado
→
Discreto
→
Repetível
eventos hápticos.
Os drivers LRA modernos também podem usar técnicas de overdrive, frenagem e rastreamento de ressonância para melhorar o comportamento transitório. A Texas Instruments explica que o rastreamento de autorressonância pode ajudar a obter partidas e paradas mais rápidas e efeitos táteis mais nítidos.
Os controles de jogos podem gerar um ruído mecânico considerável proveniente de botões, gatilhos, interruptores, ventoinhas e outros componentes.
Idealmente, o motor háptico deve contribuir com informações táteis sem se tornar uma fonte sonora indesejada.
listas de LÍDERESbaixo ruídoentre as principais características do LD2024.
Isso é particularmente útil quando o controlador está sendo usado:
- Em casa
- Em jogos competitivos
- Com fones de ouvido
- Em ambientes de realidade virtual
- Em espaços compartilhados
O objetivo é simples:
Sinta mais. Ouça menos.
Por que escolher a LEADER para soluções de LRA de 20 mm?
O portfólio de produtos da LEADER abrange tanto os LRAs em miniatura do tipo moeda quanto o motor linear de frequência ultralarga LD2024, de maior porte.
Isso permite que os engenheiros escolham um atuador de acordo com os requisitos reais do produto, em vez de forçar todos os dispositivos a usar o mesmo formato de motor.
O LD2024 está especificamente posicionado como:
20 mm × 24 mm
Frequência ultralarga
Vibração forte
Feedback háptico rápido
Baixo ruído
Frequência ajustável
A LEADER também afirma que sua família de motores lineares pode ser fornecida em diferentes configurações de conexão, incluindo versões com fio condutor, FPCB e montagem por mola, com comprimento do fio e configurações de conector personalizáveis para projetos específicos.
Para projetos OEM, isso proporciona maior flexibilidade durante a integração mecânica e elétrica.
FAQ: Motor LRA de 20 mm
Um motor LRA de 20 mm é um atuador ressonante linear com aproximadamente 20 mm de diâmetro. O LD2024 da LEADER mede Ø20 × 24 mm e foi projetado para aplicações hápticas de alto desempenho, incluindo controladores de jogos e dispositivos de realidade virtual.
O principal motivo é o desempenho háptico específico para cada aplicação. Os atuadores de resposta tátil menores priorizam a compactação, enquanto o LD2024 foi projetado para fornecer um feedback tátil mais forte e rico, permitindo a utilização de um atuador maior.
Sim. A LEADER identifica especificamente os controladores de jogos como uma aplicação para o LD2024, e seu design foca em vibração intensa, resposta rápida, frequência ajustável e baixo ruído.
A LEADER publica uma especificação de força de vibração de2,5 ± 0,5 gPara o LD2024. A vibração percebida real depende do driver, da montagem, da carcaça e da aplicação.
O LD2024 possui frequência ajustável como uma de suas principais características. A faixa tátil utilizável e o efeito de vibração final dependem do atuador, do driver, da forma de onda e do projeto do sistema.
LEADER especifica um tempo máximo de subida de50mse tempo máximo de queda de80mssob as condições de teste publicadas. A otimização do driver também pode afetar a resposta háptica final.
O LD2024 é especificado para1.000.000 ciclos, com a LEADER definindo um ciclo de teste como 2 segundos LIGADO e 1 segundo DESLIGADO.
Sim. O atuador pode ser integrado a um controlador háptico e sistema de controle adequados para variar parâmetros como frequência, amplitude, duração, forma de onda, sobrecarga e frenagem. A biblioteca de efeitos específica depende do sistema completo.
Para aplicações hápticas avançadas, um LRA pode oferecer feedback tátil mais rápido e controlável. Os motores ERM continuam úteis para vibrações simples e básicas.
Consulte seus especialistas em liderança.
Ajudamos você a evitar as armadilhas para entregar a qualidade e o valor que seu micromotor brushless precisa, dentro do prazo e do orçamento.
Data da publicação: 17 de agosto de 2026


