Motor LRA de 20 mm: Mayor rendimiento háptico para juegos de próxima generación.
Los mandos de videojuegos ya no están diseñados simplemente para transmitir comandos de botones.
Los jugadores modernos esperan sentir lo que sucede dentro del juego.
El impacto de un arma, la colisión de un vehículo, la vibración del motor, una explosión, la interacción con el entorno o la activación de un gatillo pueden formar parte de la experiencia de juego física mediante la retroalimentación háptica.
Aquí es donde un motor LRA de 20 mm de alto rendimiento puede marcar una diferencia significativa.
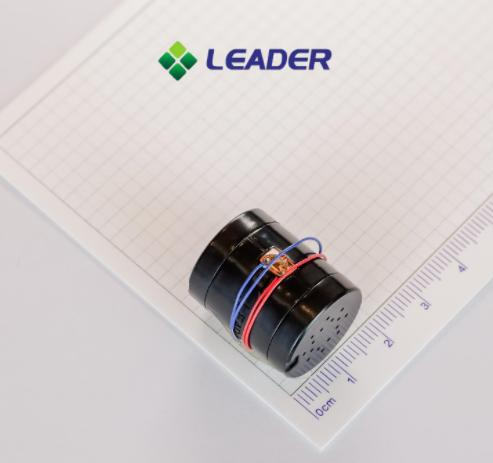
LÍDERLD2024Es un actuador resonante lineal de frecuencia ultraancha de Ø20 mm × 24 mm diseñado para aplicaciones que requieren una retroalimentación háptica más fuerte, rica y controlable. Sus especificaciones publicadas incluyen un accionamiento de onda sinusoidal de CA de 1,2 Vrms, una frecuencia nominal de 65 ± 10 Hz, una fuerza de vibración de 2,5 ± 0,5 Grms, un tiempo máximo de subida de 50 ms, un tiempo máximo de bajada de 80 ms y una vida útil nominal de 1.000.000 de ciclos bajo las condiciones de prueba especificadas.
A diferencia de los pequeños LRA tipo moneda que se suelen seleccionar para dispositivos portátiles compactos y electrónica móvil, el LD2024 está diseñado en torno a un objetivo de rendimiento diferente:
Mayor profundidad de vibración. Mayor detalle táctil. Mayor control sobre la experiencia háptica.
⚡ LD2024 de un vistazo
| Diámetro (mm): | 20 |
| Espesor (mm): | 24 |
| Tensión nominal (VAc): | 1.2 |
| Tensión de funcionamiento (Vcc): | 0,1~1,2 Vrms CA |
| Corriente nominal MÁX (mA): | 200 |
| Frecuencia nominal (Hz): | 65±10Hz |
| Dirección de la vibración: | Eje Z |
| Fuerza de vibración (grms): | 2,5 ± 0,5 g |
| Tiempo de subida (ms): | Máximo 50 ms |
| Tiempo de caída (ms): | Máximo 80 ms |
| Tiempo de vida: | 1.000.000 de ciclos (1 ciclo: 2 s encendido, 1 s apagado) |
¿Por qué un motor LRA de 20 mm?
La pregunta no es simplemente:
"¿Por qué ampliar la LRA?"
La pregunta más importante es:
"¿Qué tipo de experiencia háptica se hace posible cuando el actuador se diseña para una mayor salida de vibración y un control más amplio?"
Los pequeños LRA de 8 mm y 10 mm son excelentes para aplicaciones donde el espacio es extremadamente limitado. Se utilizan ampliamente en relojes inteligentes, teléfonos inteligentes, dispositivos electrónicos portátiles y otros dispositivos compactos.
Pero un mando de videojuegos tiene requisitos mecánicos y de experiencia de usuario muy diferentes.
Un controlador tiene:
- Más espacio físico
- Una mayor superficie de contacto con las manos del jugador.
- Mayores expectativas de retroalimentación inmersiva
- Efectos de vibración más complejos
- Más oportunidades para sincronizar la retroalimentación háptica con el audio y la jugabilidad.
Eso justifica plenamente la necesidad de un actuador háptico de mayor tamaño.
LEADER describe el LD2024 como un motor lineal de frecuencia ultraancha más grande, de 20 mm de diámetro, que proporciona una mayor retroalimentación de vibración que su versión más pequeña.LRA tipo monedaproductos.
LRA de 20 mm frente a 8 mm/10 mm: ¿Cuál es la diferencia?
Es importante no interpretar el tamaño del motor como el único factor que determina el rendimiento háptico.
Sin embargo, cuando la arquitectura del actuador, el sistema de accionamiento y la aplicación se combinan adecuadamente, se puede diseñar un actuador LRA de mayor tamaño para proporcionar una experiencia táctil de un tipo diferente.
Piensa en la diferencia de esta manera:
LRA de 8 mm / 10 mm
→ Compact
→ Ligero
→ Eficiente en cuanto al espacio
→ Adecuado para retroalimentación táctil localizada
→ Ideal para relojes, teléfonos, dispositivos portátiles y electrónica compacta.
LD2024 de 20 mm
→ Estructura activa más grande
→ Sensación de vibración más fuerte
→ Retroalimentación táctil más profunda
→ Diseñado para efectos hápticos más ricos
→ Más adecuado para mandos de videojuegos y dispositivos portátiles inmersivos.
Posicionamiento de rendimiento
| Característica | LRA pequeño de 8–10 mm | LÍDER 20 mm LD2024 |
| Objetivo de diseño principal | Miniaturización | Rendimiento háptico |
| Tamaño típico del dispositivo | Electrónica compacta | Dispositivos portátiles / de juego |
| Experiencia de vibración | De leve a moderado | Retroalimentación más fuerte y profunda |
| Detalle háptico | Pulsaciones táctiles precisas | Efectos hápticos fuertes y detallados |
| Espacio mecánico disponible | Muy limitado | Más flexible |
| Mando de juegos | Posible | Muy adecuado |
| Dispositivos portátiles | Excelente | Generalmente de gran tamaño |
| Realidad virtual / Videojuegos | Adecuado para comentarios localizados | Candidato idóneo para recibir retroalimentación inmersiva. |
| Efectos hápticos ajustables | Depende del conductor | Diseñado para efectos de frecuencia ajustables |
| Concepto de frecuencia ultraancha | Limitado por el modelo | Posicionamiento principal de LD2024 |
La clave no está en que "20 mm reemplacen a cada LRA de 8 mm".
En cambio:
Los LRA de 8 mm y 10 mm optimizan la compacidad. El LD2024 de 20 mm optimiza la experiencia háptica para ofrecer una experiencia más rica y potente en aplicaciones con mayor espacio disponible.
Motores antivibratorios LRA de 20 mm frente a motores antivibratorios ERM tradicionales
Los motores ERM tradicionales siguen siendo útiles para aplicaciones básicas de vibración.
Pero su principio de funcionamiento es fundamentalmente diferente.
| Característica | Motor ERM | LRA de 20 mm |
| Principio de vibración | Masa excéntrica giratoria | Masa oscilante lineal |
| Conducir | DC | CA / forma de onda controlada |
| Respuesta | Generalmente más lento | Respuesta háptica rápida |
| Precisión háptica | Moderado | Alto |
| Control de frecuencia | Limitado por la velocidad de rotación | Diseñado en torno a una frecuencia controlada. |
| Patrones hápticos | Básico | Más programable |
| Control de frenado | Limitado | Puede controlarse activamente |
| Aplicaciones de juegos | vibración básica | Háptica avanzada |
| Inmersión | Moderado | Alto potencial |
| Mejor uso | Alertas de vibración simples | Retroalimentación háptica rica |
Texas Instruments señala que los ERM son generalmente más lentos, mientras que los LRA pueden proporcionar una respuesta más rápida y efectos hápticos más precisos cuando se controlan adecuadamente.
LÍDER LRA Motor
| Modelos | Tamaño (mm) | Tensión nominal (V) | Corriente nominal (mA) | Frecuencia (Hz) | Voltaje (Vrms) | Aceleración (Grms) |
| LD0825 | φ8*2,5 mm | 1,8 VrmsAC Onda sinusoidal | 85 mA máximo | 235±5Hz | 0,1~1,9 Vrms CA | 0,6 gramos mínimo |
| LD0832 | φ8*3,2 mm | 1,8 VrmsAC Onda sinusoidal | 80 mA máximo | 235±5Hz | 0,1~1,9 Vrms CA | 1,2 gramos mínimo |
| LD4512 | 4,0 ancho x 12 largo 3.5Hmm | 1,8 VrmsAC Onda sinusoidal | 100 mA máximo | 235±10Hz | 0,1~1,85 Vrms CA | 0,30 gramos mínimo |
| LD2024 | Diámetro 20 mm x 24T | Onda sinusoidal de 1,2 Vms CA | 200 mA máximo | 65±10Hz | 0,1~1,2 Vrms CA | 2,5 ± 0,5 g |
¿Qué hace que el LD2024 sea diferente?
La primera gran diferencia radica en el posicionamiento de la aplicación.
El LD2024 fue desarrollado con aplicaciones tales como:mandos de juegoy teniendo en mente dispositivos hápticos de alta gama. LEADER menciona específicamente los controladores de juegos y las gafas de realidad virtual entre sus aplicaciones objetivo.
Los videojuegos generan requisitos táctiles mucho más complejos que una simple notificación.
Por ejemplo:
| Evento de juegos | Posible efecto háptico |
| Pulsación del botón | Pulso corto y nítido |
| Fuego de armas | Vibración repetida y aguda |
| Explosión | Vibración profunda e intensa |
| Motor del vehículo | Vibración continua |
| Colisión | Pulso de fuerte impacto |
| Superficie de la carretera | Textura repetitiva |
| Daño | Pulso corto y agresivo |
| Efecto ambiental | Retroalimentación continua sutil |
Esto significa que el actuador debe hacer algo más que simplemente encender o apagar la vibración.
Debe convertirse en parte del juego.lenguaje sensorial.
Una de las características definitorias del LD2024 es suposicionamiento de frecuencia ultra amplia.
La frecuencia es extremadamente importante en el diseño háptico porque cambiar la frecuencia de vibración modifica la forma en que se percibe dicha vibración.
Un efecto de baja frecuencia puede sentirse:
Profundo · Pesado · Potente
mientras que un efecto de mayor frecuencia puede sentirse:
Más nítido · Más fino · Más detallado
Al brindar a los diseñadores más margen para trabajar con la frecuencia, el sistema háptico puede potencialmente crear una gama más amplia de sensaciones táctiles.
El modelo LD2024 de LEADER está especificado para una frecuencia nominal de alrededor de 65 ± 10 Hz, mientras que su diseño de frecuencia ultra amplia está pensado para ofrecer efectos hápticos más ricos que una simple experiencia de vibración de frecuencia única.
Este es uno de los puntos de venta más importantes del LD2024.
Un mando de videojuegos moderno no tiene por qué producir la misma vibración en cada evento.
El sistema de actuador y controlador puede diseñarse para variar:
- Frecuencia
- Amplitud
- Duración
- secuencia de pulsos
- Comportamiento de inicio/parada
- forma de onda
Eso significa que el mismo motor puede participar en diferentes efectos hápticos.
Ejemplo: Un motor, múltiples experiencias
Modo A — Confirmación suave
amplitud de luz
Corta duración
Sensación de mayor frecuencia
↓
Modo B — Impacto de arma
Alta amplitud
pulso corto
Frenado brusco
↓
Modo C — Vibración del motor
forma de onda continua
Amplitud moderada
Oscilación repetida
↓
Modo D — Explosión
Alta amplitud
Forma de onda multietapa
Mayor duración
Aquí es donde el LD2024 va más allá de la idea tradicional de un"motor de vibración."
Se convierte en unactuador háptico programable.
Normalmente, los usuarios sujetan un mando de videojuegos con ambas manos.
Por lo tanto, la energía háptica debe viajar a través de la carcasa del controlador y permanecer perceptible a través de las palmas y los dedos del usuario.
LEADER especifica el LD2024 enFuerza de vibración de 2,5 ± 0,5 Grms, posicionándolo para una retroalimentación táctil más fuerte.
En comparación con el formato LRA de 8 mm/10 mm, mucho más pequeño, el LD2024 está diseñado para ofrecer una experiencia de vibración más sustancial en aplicaciones donde el espacio físico y el presupuesto de energía lo permitan.
Esto puede ser particularmente valioso para:
- mandos de juegos grandes
- mandos arcade
- controladores de carreras
- controladores de simulación de vuelo
- controladores de realidad virtual
- Dispositivos hápticos portátiles
Esta es una distinción importante.
Un actuador háptico potente no tiene por qué producir una vibración incómoda.
El objetivo es:
Alta potencia + forma de onda controlada + frecuencia adecuada + montaje optimizado
El resultado puede ser ambos:
Poderoso
y
Bien
al mismo tiempo.
Por ejemplo, un mando de videojuegos podría usar un efecto de baja frecuencia potente para una explosión y luego cambiar inmediatamente a un efecto más ligero y nítido para la interacción con un botón.
Ese contraste es lo que hace que la retroalimentación háptica se sienta más realista.
La retroalimentación háptica solo resulta convincente cuando se produce en el momento adecuado.
Si un jugador dispara un arma y siente la vibración varios cientos de milisegundos después, el efecto pierde su conexión con el evento.
El LD2024 se especifica con un tiempo de subida máximo de50 msy tiempo máximo de caída de80 msbajo las condiciones publicadas por LEADER.
La combinación de una respuesta rápida y un frenado controlado es importante para lograr:
Afilado
→
Discreto
→
Repetible
eventos hápticos.
Los controladores LRA modernos también pueden utilizar técnicas de sobremarcha, frenado y seguimiento de resonancia para mejorar el comportamiento transitorio. Texas Instruments explica que el seguimiento de autorresonancia puede ayudar a lograr arranques y paradas más rápidos y efectos hápticos más nítidos.
Los mandos de videojuegos pueden generar un ruido mecánico considerable debido a los botones, gatillos, interruptores, ventiladores y otros componentes.
Por lo tanto, lo ideal sería que el motor háptico aportara información táctil sin convertirse en una fuente de sonido no deseada.
Listas LEADERbajo ruidoentre las principales características del LD2024.
Esto resulta especialmente útil cuando se utiliza el controlador:
- En casa
- En los juegos competitivos
- Con auriculares
- En entornos de realidad virtual
- En espacios compartidos
El objetivo es simple:
Siente más. Escucha menos.
¿Por qué elegir LEADER para soluciones LRA de 20 mm?
La cartera de productos de LEADER abarca tanto los actuadores lineales reductores (LRA) en miniatura tipo moneda como el motor lineal de frecuencia ultraancha LD2024 de mayor tamaño.
Esto permite a los ingenieros elegir un actuador de acuerdo con los requisitos reales del producto, en lugar de obligar a que todos los dispositivos se ajusten al mismo formato de motor.
El LD2024 se posiciona específicamente como:
20 mm × 24 mm
Frecuencia ultraancha
Vibración fuerte
Retroalimentación háptica rápida
Bajo nivel de ruido
Frecuencia ajustable
LEADER también indica que su familia de motores lineales se puede suministrar en diferentes configuraciones de conexión, incluyendo versiones con cable, FPCB y con montaje sobre resorte, con longitud de cable y configuraciones de conector personalizables para los proyectos aplicables.
Para los proyectos de fabricantes de equipos originales (OEM), esto genera mayor flexibilidad durante la integración mecánica y eléctrica.
Preguntas frecuentes: Motor LRA de 20 mm
Un motor LRA de 20 mm es un actuador resonante lineal con un diámetro aproximado de 20 mm. El LD2024 de LEADER mide Ø20 × 24 mm y está diseñado para aplicaciones hápticas de alto rendimiento, como controladores de videojuegos y dispositivos de realidad virtual.
La razón principal radica en el rendimiento háptico específico de cada aplicación. Los actuadores LRA más pequeños priorizan la compacidad, mientras que el LD2024 está diseñado para proporcionar una retroalimentación táctil más intensa y rica, donde se puede alojar un actuador de mayor tamaño.
Sí. LEADER identifica específicamente los controladores de juegos como una aplicación para el LD2024, y su diseño se centra en una vibración fuerte, una respuesta rápida, una frecuencia ajustable y un bajo nivel de ruido.
LEADER publica una especificación de fuerza de vibración de2,5 ± 0,5 gramosPara el LD2024. La vibración percibida real depende del controlador, el montaje, la carcasa y la aplicación.
El LD2024 se caracteriza, entre otras cosas, por su frecuencia ajustable. El rango háptico útil y el efecto de vibración final dependen del actuador, el controlador, la forma de onda y el diseño del sistema.
LEADER especifica un tiempo de subida máximo de50 msy tiempo máximo de caída de80 msbajo las condiciones de prueba publicadas. La optimización del controlador también puede afectar la respuesta háptica final.
El LD2024 está especificado para1.000.000 de ciclos, donde LEADER define un ciclo de prueba como 2 segundos ENCENDIDO y 1 segundo APAGADO.
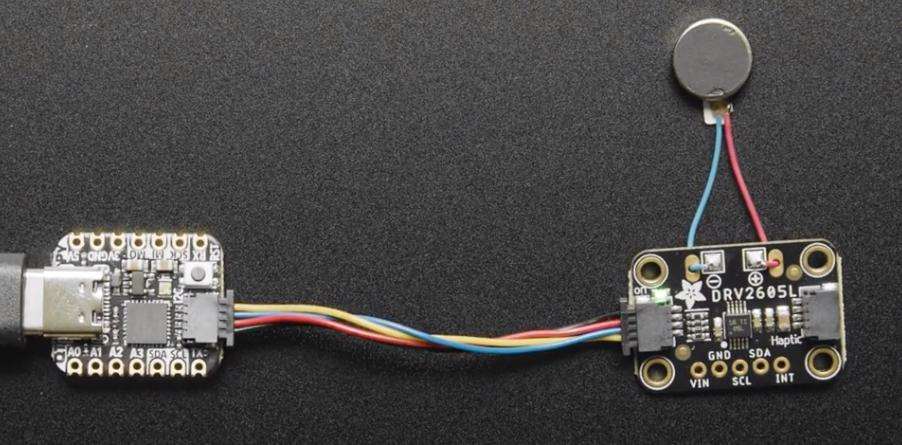
Sí. El actuador se puede integrar con un controlador háptico y un sistema de control adecuados para variar parámetros como la frecuencia, la amplitud, la duración, la forma de onda, la sobremarcha y el frenado. La biblioteca de efectos disponible depende del sistema completo.
Para aplicaciones hápticas avanzadas, un LRA puede ofrecer una retroalimentación táctil más rápida y controlable. Los motores ERM siguen siendo útiles para aplicaciones de vibración y ruido simples.
Consulte a sus expertos líderes.
Le ayudamos a evitar los obstáculos para ofrecerle la calidad y el valor que su micromotor sin escobillas necesita, a tiempo y dentro del presupuesto.
Fecha de publicación: 17 de agosto de 2026


