20 մմ LRA շարժիչ. ավելի մեծ հպտիկ կատարողականություն հաջորդ սերնդի խաղերի համար
Խաղային կառավարիչները այլևս նախատեսված չեն պարզապես կոճակներով հրամաններ փոխանցելու համար։
Ժամանակակից խաղացողները ակնկալում են զգալ խաղի ներսում կատարվողը։
Զենքի հարվածը, մեքենայի բախումը, շարժիչի թրթռումը, պայթյունը, շրջակա միջավայրի փոխազդեցությունը կամ ձգանի գործողությունը կարող են դառնալ ֆիզիկական խաղային փորձի մաս՝ հպտիկ հետադարձ կապի միջոցով։
Ահա թե որտեղ բարձր արդյունավետությամբ 20 մմ LRA շարժիչը կարող է էական տարբերություն ստեղծել։
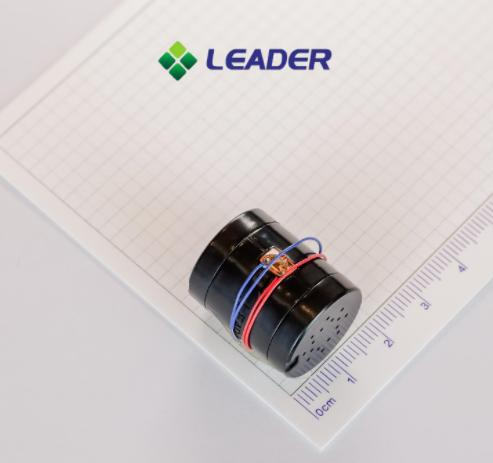
LEADER-իLD2024Ø20 մմ × 24 մմ գերլայն հաճախականությամբ գծային ռեզոնանսային ակտուատոր է, որը նախատեսված է այնպիսի կիրառությունների համար, որոնք պահանջում են ավելի ուժեղ, հարուստ և ավելի կառավարելի հապտիկ հետադարձ կապ: Դրա հրապարակված տեխնիկական բնութագրերը ներառում են 1.2 Vrms AC սինուսոիդային շարժիչ, 65±10Hz անվանական հաճախականություն, 2.5±0.5Grms տատանման ուժ, առավելագույն բարձրացման ժամանակ՝ 50 մվ, առավելագույն անկման ժամանակ՝ 80 մվ և 1,000,000 ցիկլի անվանական ծառայության ժամկետ՝ նշված փորձարկման պայմաններում:
Ի տարբերություն փոքր մետաղադրամ-տիպի LRA-ների, որոնք սովորաբար ընտրվում են կոմպակտ կրելի սարքերի և շարժական էլեկտրոնիկայի համար, LD2024-ը նախագծված է այլ կատարողականության նպատակի շուրջ.
Ավելի շատ թրթռման խորություն։ Ավելի շատ շոշափելի մանրամասներ։ Ավելի շատ վերահսկողություն շոշափողական փորձի նկատմամբ։
⚡ LD2024-ի համառոտ ակնարկ
| Տրամագիծ (մմ): | 20 |
| Հաստություն (մմ): | 24 |
| Գնահատված լարում (VAc): | 1.2 |
| Աշխատանքային լարում (Vdc): | 0.1~1.2VrmsAC |
| Գնահատված հոսանքը՝ MAX (մԱ): | 200 |
| Գնահատված հաճախականությունը (Հց): | 65±10 Հց |
| Թրթռման ուղղություն՝ | Z առանցք |
| Թրթռման ուժ (գրամ): | 2.5±0.5G |
| Վերելքի ժամանակը (մվրկ): | Առավելագույնը՝ 50 մվրկ |
| Ընկման ժամանակը (մվրկ): | Առավելագույնը՝ 80 մվրկ |
| Կյանքի տևողություն՝ | 1000000 ցիկլ (1 ցիկլ՝ 2 վրկ միացված, 1 վրկ անջատված) |
Ինչո՞ւ 20 մմ LRA շարժիչ։
Հարցը պարզապես այն չէ.
«Ինչո՞ւ ավելի մեծ դարձնել LRA-ն»։
Ավելի կարևոր հարցն այն է.
«Ի՞նչ տեսակի հպտիկ փորձառություն է հնարավոր դառնում, երբ ակտուատորը նախագծված է ավելի բարձր տատանումների ելքի և ավելի լայն կառավարման համար»։
Փոքր, 8 մմ և 10 մմ LRA-ները հիանալի են այն դեպքերում, երբ տարածքը չափազանց սահմանափակ է: Դրանք լայնորեն օգտագործվում են խելացի ժամացույցների, սմարթֆոնների, ձեռքի էլեկտրոնիկայի և այլ կոմպակտ սարքերի համար:
Սակայն խաղային կառավարիչը շատ տարբեր մեխանիկական և օգտագործողի փորձի պահանջներ ունի։
Կարգավորիչը ունի.
- Ավելի շատ ֆիզիկական տարածք
- Խաղացողի ձեռքերի հետ ավելի մեծ շփման մակերես
- Ավելի բարձր սպասումներ ներգրավող հետադարձ կապի համար
- Ավելի բարդ թրթռման էֆեկտներ
- Ավելի շատ հնարավորություններ հպտիկական էֆեկտները ձայնի և խաղի հետ համաժամեցնելու համար
Դա ամուր հիմք է ստեղծում ավելի մեծ հպտիկական ակտուատորի համար։
LEADER-ը LD2024-ը նկարագրում է որպես ավելի մեծ, 20 մմ տրամագծով գերլայն հաճախականությամբ գծային շարժիչ, որն ապահովում է ավելի մեծ տատանողական հետադարձ կապ, քան իր փոքր շարժիչը։մետաղադրամի տիպի LRAապրանքներ
20 մմ ընդդեմ 8 մմ / 10 մմ LRA. Ո՞րն է տարբերությունը:
Կարևոր է շարժիչի չափը չմեկնաբանել որպես հապտիկ կատարողականությունը որոշող միակ գործոն։
Սակայն, երբ ակտուատորի ճարտարապետությունը, շարժիչի համակարգը և կիրառումը պատշաճ կերպով համապատասխանում են, կարող է նախագծվել ավելի մեծ LRA՝ տարբեր դասի շոշափելի փորձառություն ապահովելու համար։
Մտածեք տարբերության մասին այսպես.
8մմ / 10մմ LRA
→ Կոմպակտ
→ Թեթև
→ Տարածքի խնայողություն
→ Հարմար է տեղայնացված շոշափելի հետադարձ կապի համար
→ Իդեալական է ժամացույցների, հեռախոսների, կրելի սարքերի և կոմպակտ էլեկտրոնիկայի համար
20 մմ LD2024
→ Ավելի մեծ ակտիվ կառուցվածք
→ Ավելի ուժեղ թրթռման զգացողություն
→ Ավելի խորը շոշափելի հետադարձ կապ
→ Նախատեսված է ավելի հարուստ հպտիկ էֆեկտների համար
→ Ավելի հարմար է խաղային կառավարիչների և իմերսիվ ձեռքի սարքերի համար
Արդյունավետության դիրքավորում
| Հատկանիշ | Փոքր 8–10 մմ LRA | LEADER 20մմ LD2024 |
| Հիմնական դիզայնի նպատակը | Մանրադիտացում | Հպտիկական կատարողականություն |
| Սարքի տիպիկ չափը | Կոմպակտ էլեկտրոնիկա | Ձեռքի / խաղային սարքեր |
| Թրթռման փորձ | Թեթևից մինչև միջին | Ավելի ուժեղ, խորը հետադարձ կապ |
| Հպտիկական մանրամասներ | Ճշգրիտ շոշափելի իմպուլսներ | Ուժեղ + մանրամասն հպտիկ էֆեկտներ |
| Հասանելի մեխանիկական տարածք | Շատ սահմանափակ | Ավելի ճկուն |
| Խաղային կառավարիչ | Հնարավոր է | Շատ հարմար |
| Կրելի սարքեր | Գերազանց | Ընդհանուր առմամբ մեծ չափսերով |
| VR / Խաղեր | Հարմար է տեղայնացված հետադարձ կապի համար | Հզոր թեկնածու՝ ներգրավիչ հետադարձ կապի համար |
| Կարգավորելի հպտիկ էֆեկտներ | Վարորդից կախված | Նախատեսված է կարգավորելի հաճախականության էֆեկտների համար |
| Գերլայն հաճախականության հայեցակարգ | Սահմանափակված է մոդելով | Հիմնական LD2024 դիրքավորում |
Գաղտնիքն այն չէ, որ «20 մմ-ը փոխարինում է յուրաքանչյուր 8 մմ LRA-ին»։
Փոխարենը՝
8 մմ և 10 մմ LRA-ները օպտիմալացնում են կոմպակտությունը: 20 մմ LD2024-ը օպտիմալացնում է ավելի հարուստ և ուժեղ հապտիկ փորձառություն ապահովելու համար ավելի մեծ տարածք ունեցող ծրագրերում:
20 մմ LRA ընդդեմ ավանդական ERM վիբրացիոն շարժիչների
Ավանդական ERM շարժիչները շարունակում են օգտակար լինել հիմնական թրթռման կիրառությունների համար։
Բայց դրանց գործողության սկզբունքը հիմնարարորեն տարբեր է։
| Հատկանիշ | ERM շարժիչ | 20 մմ LRA |
| Թրթռման սկզբունքը | Պտտվող էքսցենտրիկ զանգված | Գծային տատանվող զանգված |
| Վարել | DC | AC / կառավարվող ալիքային ձև |
| Պատասխան | Ընդհանուր առմամբ ավելի դանդաղ | Արագ հպտիկ արձագանք |
| Հապտիկ ճշգրտություն | Միջին | Բարձր |
| Հաճախականության կառավարում | Սահմանափակված է պտտման արագությամբ | Նախագծված է վերահսկվող հաճախականության շուրջ |
| Հպտիկական նախշեր | Հիմնական | Ավելի ծրագրավորվող |
| Արգելակման կառավարում | Սահմանափակ | Կարող է ակտիվորեն վերահսկվել |
| Խաղային հավելվածներ | Հիմնական դղրդյուն | Առաջադեմ հպտիկական էֆեկտներ |
| Ընկղմում | Միջին | Բարձր ներուժ |
| Լավագույն օգտագործում | Պարզ թրթռման ազդանշաններ | Հարուստ հպտիկ հետադարձ կապ |
Texas Instruments-ը նշում է, որ ERM-ները, որպես կանոն, ավելի դանդաղ են, մինչդեռ LRA-ները կարող են ապահովել ավելի արագ արձագանք և ավելի ճշգրիտ հպտիկ էֆեկտներ, երբ պատշաճ կերպով գործարկվեն։
LEADER LRA Motor
| Մոդելներ | Չափս (մմ) | Գնահատված լարում (Վ) | Գնահատված հոսանք (մԱ) | Հաճախականություն (Հց) | Լարում (Վիրտուալ իրականություն) | Արագացում (Գրմս) |
| LD0825 | φ8*2.5 մմ | 1.8VrmsACՍինուսոիդալ ալիք | 85մԱ առավելագույնը | 235±5 Հց | 0.1~1.9 Vrms օդորակիչ | 0.6 գրամ նվազագույն |
| LD0832 | φ8*3.2 մմ | 1.8VrmsACՍինուսոիդալ ալիք | 80մԱ առավելագույնը | 235±5 Հց | 0.1~1.9 Vrms օդորակիչ | 1.2 գրամ նվազագույն |
| LD4512 | 4.0 Լայնություն x 12 Լ 3.5 Հմմ | 1.8VrmsACՍինուսոիդալ ալիք | 100 մԱ առավելագույնը | 235±10 Հց | 0.1~1.85 Vrms օդորակիչ | 0.30 գրամ նվազագույն |
| LD2024 | Տրամագիծը՝ 20մմx24T | 1.2VmsAc սինուսոիդալ ալիք | 200 մԱ առավելագույնը | 65±10 Հց | 0.1~1.2VrmsAC | 2.5±0.5G |
Ի՞նչն է LD2024-ը տարբերում մյուսներից։
Առաջին կարևոր տարբերությունը կիրառման դիրքավորումն է։
LD2024-ը մշակվել է այնպիսի հավելվածներով, ինչպիսիք են՝խաղային կառավարիչներև բարձրակարգ հպտիկական սարքերի համար։ LEADER-ը իր թիրախային կիրառությունների շարքում հատկապես նշում է խաղային կառավարիչները և VR ակնոցները։
Խաղերը ստեղծում են շատ ավելի բարդ շոշափելի պահանջներ, քան պարզ ծանուցումը։
Օրինակ՝
| Խաղային միջոցառում | Հնարավոր հպտիկ էֆեկտ |
| Կոճակի սեղմում | Կարճ, կտրուկ զարկերակ |
| Զենքի կրակ | Կտրուկ կրկնվող թրթռում |
| Պայթյուն | Ուժեղ խորը թրթռում |
| Տրանսպորտային միջոցի շարժիչ | Անընդհատ թրթռում |
| Բախում | Ուժեղ հարվածային իմպուլս |
| Ճանապարհի մակերես | Կրկնվող հյուսվածք |
| Վնաս | Կարճ ագրեսիվ զարկերակ |
| Միջավայրի ազդեցությունը | Նուրբ շարունակական հետադարձ կապ |
Սա նշանակում է, որ ակտուատորը պետք է անի ավելին, քան պարզապես թրթռումը միացնելը կամ անջատելը։
Այն պետք է դառնա խաղի մի մասըզգայական լեզու.
LD2024-ի որոշիչ առանձնահատկություններից մեկը դրագերլայն հաճախականության դիրքավորում.
Հաճախականությունը չափազանց կարևոր է հապտիկ նախագծման մեջ, քանի որ տատանումների հաճախականության փոփոխությունը փոխում է, թե ինչպես է տատանումն ընկալվում։
Ցածր հաճախականության ազդեցությունը կարող է զգացվել.
Խորը · Ծանր · Հզոր
մինչդեռ ավելի բարձր հաճախականության էֆեկտը կարող է զգալ.
Ավելի սուր · Ավելի նուրբ · Ավելի մանրամասն
Դիզայներներին հաճախականությամբ աշխատելու ավելի շատ տարածք տալով՝ հպտիկ համակարգը կարող է պոտենցիալ ստեղծել շոշափելի զգացողությունների ավելի լայն շրջանակ։
LEADER-ի LD2024-ը նախատեսված է 65±10Hz նոմինալ հաճախականության համար, մինչդեռ դրա գերլայն հաճախականության դիզայնը նախատեսված է ապահովելու ավելի հարուստ հպտիկ էֆեկտներ՝ պարզ միահաճախական տատանումների փորձից զատ։
Սա LD2024-ի ամենակարևոր առավելություններից մեկն է։
Ժամանակակից խաղային կառավարիչը պարտադիր չէ, որ յուրաքանչյուր իրադարձության համար նույն թրթռումը առաջացնի։
Շարժիչի և շարժիչի համակարգը կարող է նախագծվել տարբեր կերպ.
- Հաճախականություն
- Ամպլիտուդ
- Տևողություն
- Իմպուլսային հաջորդականություն
- Սկսել/կանգնեցնել վարքագիծը
- Ալիքային ձև
Դա նշանակում է, որ նույն շարժիչը կարող է մասնակցել տարբեր հպտիկ էֆեկտների։
Օրինակ՝ Մեկ շարժիչ, բազմաթիվ փորձառություններ
Ռեժիմ A — Փափուկ հաստատում
Լույսի ամպլիտուդ
Կարճատև
Բարձր հաճախականության զգացողություն
↓
Ռեժիմ B — Զենքի հարված
Բարձր ամպլիտուդ
Կարճ զարկերակ
Կտրուկ արգելակում
↓
C ռեժիմ — Շարժիչի թրթռում
Անընդհատ ալիքաձև
Միջին ամպլիտուդ
Կրկնվող տատանում
↓
D ռեժիմ — Պայթյուն
Բարձր ամպլիտուդ
Բազմաստիճան ալիքաձև
Ավելի երկար տևողություն
Ահա թե որտեղ է LD2024-ը դուրս գալիս ավանդական գաղափարից։«վիբրացիոն շարժիչ»։
Այն դառնում էծրագրավորվող հապտիկ ակտիվատոր.
Խաղային կառավարիչի դեպքում օգտատերերը սովորաբար այն բռնում են երկու ձեռքերով։
Հետևաբար, հպտիկական էներգիան պետք է անցնի կառավարիչի պատյանով և մնա ընկալելի օգտատիրոջ ափերի և մատների միջոցով։
LEADER-ը նշում է LD2024-ը հետևյալ հասցեով.2.5 ± 0.5 գրամ տատանման ուժ, դիրքավորելով այն ավելի ուժեղ շոշափելի հետադարձ կապի համար։
Համեմատած շատ ավելի փոքր 8մմ/10մմ LRA ֆորմատի հետ, LD2024-ը նախագծված է ավելի զգալի թրթռման փորձ ապահովելու համար այն դեպքերում, երբ ֆիզիկական տարածքը և հզորության բյուջեն կարող են դա ապահովել։
Սա կարող է հատկապես արժեքավոր լինել հետևյալի համար.
- Մեծ խաղային կառավարիչներ
- Արկադային խաղերի կառավարիչներ
- Մրցարշավային կառավարիչներ
- Թռիչքի սիմուլյացիայի կառավարիչներ
- VR կառավարիչներ
- Հպտիկ ձեռքի սարքեր
Սա կարևոր տարբերություն է։
Հզոր հպտիկ ակտիվատորը պարտադիր չէ, որ անհարմար թրթռում առաջացնի։
Նպատակն է.
Բարձր ելքային հզորություն + կառավարվող ալիքային ձև + համապատասխան հաճախականություն + օպտիմալացված մոնտաժ
Արդյունքը կարող է լինել երկուսն էլ՝
Հզոր
և
Լավ
միևնույն ժամանակ
Օրինակ, խաղային կառավարիչը կարող է պայթյունի համար օգտագործել ուժեղ ցածր հաճախականության էֆեկտ, ապա անմիջապես անցնել ավելի թեթև, սուր էֆեկտի՝ կոճակի փոխազդեցության համար։
Հենց այդ հակադրությունն է, որ հպտիկ հետադարձ կապն ավելի իրատեսական է դարձնում։
Հպտիկական հետադարձ կապը համոզիչ է միայն այն դեպքում, երբ այն տեղի է ունենում ճիշտ պահին։
Եթե խաղացողը կրակում է զենքից և մի քանի հարյուր միլիվայրկյան անց զգում է թրթռումը, էֆեկտը կորցնում է իրադարձության հետ կապը։
LD2024-ը սահմանվում է առավելագույն բարձրացման ժամանակով50 մվև առավելագույն անկման ժամանակը80 մվLEADER-ի հրապարակված պայմանների համաձայն։
Արագ արձագանքման և վերահսկվող արգելակման համադրությունը կարևոր է հետևյալը ստեղծելու համար.
Սուր
→
Առանձին
→
Կրկնելի
հպտիկ իրադարձություններ։
Ժամանակակից LRA վարորդները կարող են նաև օգտագործել գերբեռնվածության, արգելակման և ռեզոնանսային հետևման տեխնիկաներ՝ անցումային վարքագիծը բարելավելու համար: Texas Instruments-ը բացատրում է, որ ավտոռեզոնանսային հետևումը կարող է օգնել հասնել ավելի արագ մեկնարկի և կանգառի վարքագծի և ավելի սուր հպտիկ էֆեկտների:
Խաղային կառավարիչները կարող են զգալի մեխանիկական աղմուկ առաջացնել կոճակներից, ակտիվացուցիչներից, անջատիչներից, օդափոխիչներից և այլ բաղադրիչներից։
Հետևաբար, իդեալականում հպտիկ շարժիչը պետք է նպաստի շոշափելի տեղեկատվությանը՝ առանց դառնալու անցանկալի լսելի աղբյուր։
LEADER ցուցակներցածր աղմուկLD2024-ի հիմնական առանձնահատկություններից մեկը։
Սա հատկապես օգտակար է, երբ օգտագործվում է կառավարիչը.
- Տանը
- Մրցակցային խաղերում
- Ականջակալներով
- VR միջավայրերում
- Համատեղ տարածքներում
Նպատակը պարզ է.
Զգացեք ավելին։ Լսեք ավելի քիչ։
Ինչո՞ւ ընտրել LEADER-ը 20 մմ LRA լուծումների համար։
LEADER-ի արտադրանքի տեսականին ներառում է ինչպես մանրանկարչական մետաղադրամային տիպի LRA-ներ, այնպես էլ ավելի մեծ LD2024 գերլայնհաճախականության գծային շարժիչը։
Սա թույլ է տալիս ինժեներներին ընտրել ակտուատոր՝ համաձայն արտադրանքի իրական պահանջների, այլ ոչ թե բոլոր սարքերը պարտադրել նույն շարժիչի ձևաչափի։
LD2024-ը հատկապես դիրքավորված է որպես՝
20 մմ × 24 մմ
Գերլայն հաճախականություն
Ուժեղ թրթռում
Արագ հպտիկ հետադարձ կապ
Ցածր աղմուկ
Կարգավորելի հաճախականություն
LEADER-ը նաև նշում է, որ իր գծային շարժիչների ընտանիքը կարող է մատակարարվել տարբեր միացման կոնֆիգուրացիաներով, ներառյալ՝ հաղորդալար, FPCB և զսպանակավոր ամրացվող տարբերակները, որոնց լարի երկարությունը և միակցիչի կոնֆիգուրացիաները կարող են հարմարեցվել համապատասխան նախագծերին։
OEM նախագծերի համար սա ավելի մեծ ճկունություն է ստեղծում մեխանիկական և էլեկտրական ինտեգրման ընթացքում։
Հաճախակի տրվող հարցեր. 20 մմ LRA շարժիչ
20 մմ LRA շարժիչը գծային ռեզոնանսային ակտուատոր է՝ մոտավորապես 20 մմ տրամագծով: LEADER-ի LD2024-ը չափում է Ø20 × 24 մմ և նախատեսված է բարձր արդյունավետությամբ հպտիկ կիրառությունների համար, ներառյալ խաղային կառավարիչները և VR-ին առնչվող սարքերը:
Հիմնական պատճառը կիրառման համար հատուկ հպտիկական կատարողականությունն է: Փոքր LRA-ները առաջնահերթություն են տալիս կոմպակտությանը, մինչդեռ LD2024-ը նախագծված է ավելի ուժեղ և հարուստ շոշափելի հետադարձ կապ ապահովելու համար, որտեղ կարող է տեղավորվել ավելի մեծ ակտուատոր:
Այո։ LEADER-ը հատուկ խաղային կառավարիչները նույնականացնում է որպես LD2024-ի կիրառություն, և դրա դիզայնը կենտրոնանում է ուժեղ թրթռման, արագ արձագանքի, կարգավորելի հաճախականության և ցածր աղմուկի վրա։
LEADER-ը հրապարակում է տատանման ուժի սպեցիֆիկացիան2.5 ± 0.5 գրամLD2024-ի համար: Իրականում ընկալվող թրթռումը կախված է շարժիչից, ամրակից, կորպուսից և կիրառությունից:
LD2024-ի հիմնական առանձնահատկություններից մեկը կարգավորվող հաճախականությունն է: Օգտագործելի հապտիկ տիրույթը և վերջնական տատանման ազդեցությունը կախված են ակտուատորից, դրայվերից, ալիքի ձևից և համակարգի դիզայնից:
LEADER-ը սահմանում է առավելագույն բարձրացման ժամանակը50 մվև առավելագույն անկման ժամանակը80 մվհրապարակված փորձարկման պայմաններում: Դրայվերի օպտիմալացումը կարող է նաև ազդել վերջնական հպտիկ արձագանքի վրա:
LD2024-ը նախատեսված է1,000,000 ցիկլ, որտեղ LEADER-ը սահմանում է մեկ փորձարկման ցիկլը որպես 2 վայրկյան միացված և 1 վայրկյան անջատված։
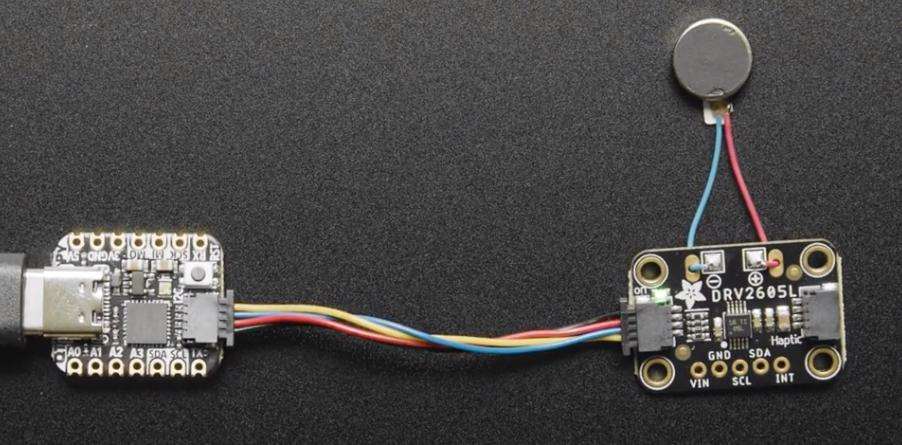
Այո։ Գործարկիչը կարող է ինտեգրվել համապատասխան հապտիկ դրայվերի և կառավարման համակարգի հետ՝ փոփոխելու այնպիսի պարամետրեր, ինչպիսիք են հաճախականությունը, ամպլիտուդը, տևողությունը, ալիքի ձևը, գերարագությունը և արգելակումը։ Իրական էֆեկտների գրադարանը կախված է ամբողջական համակարգից։
Առաջադեմ հպտիկ կիրառությունների համար LRA-ն կարող է ապահովել ավելի արագ և ավելի կառավարելի շոշափելի հետադարձ կապ: ERM շարժիչները շարունակում են օգտակար լինել պարզ դղրդյունի և հիմնական թրթռման կիրառությունների համար:
Խորհրդակցեք ձեր առաջատար մասնագետների հետ
Մենք կօգնենք ձեզ խուսափել թակարդներից՝ ժամանակին և բյուջեի սահմաններում ապահովելով որակը և գնահատելով ձեր միկրոանխոզանակ շարժիչի կարիքները։
Հրապարակման ժամանակը. Օգոստոսի 17-2026


