20 mm-ko LRA motorra: hurrengo belaunaldiko jokoetarako haptiko errendimendu handiagoa
Joko-kontrolagailuak ez daude jada botoi-komandoak bidaltzeko soilik diseinatuta.
Gaur egungo jokalariek jokoaren barruan gertatzen dena sentitzea espero dute.
Arma baten inpaktua, ibilgailu baten talka, motorraren bibrazioa, leherketa, ingurumenaren interakzioa edo abiarazlearen ekintza joko-esperientzia fisikoaren parte bihur daitezke feedback haptikoaren bidez.
Hemen da 20 mm-ko LRA motor errendimendu handiko batek aldea eragin dezakeena.
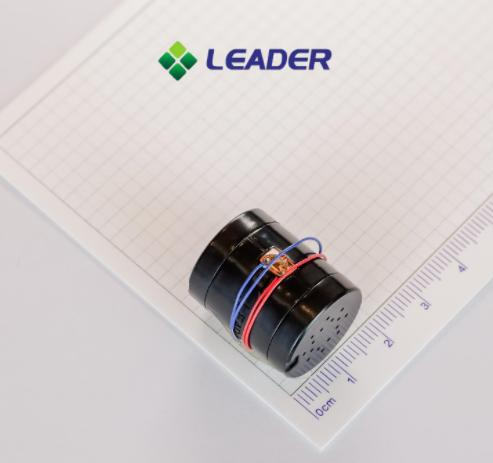
LIDERRENALD2024Ø20 mm × 24 mm-ko maiztasun ultra-zabaleko erresonantzia-eragile lineal bat da, feedback haptiko sendoagoa, aberatsagoa eta kontrolagarriagoa behar duten aplikazioetarako diseinatua. Argitaratutako zehaztapenen artean, 1,2 Vrms-ko AC uhin sinusoidal-unitatea, 65 ± 10 Hz-ko maiztasun nominala, 2,5 ± 0,5 Grms-ko bibrazio-indarra, 50 ms-ko igoera-denbora maximoa, 80 ms-ko jaitsiera-denbora maximoa eta 1.000.000 zikloko bizitza nominala daude, zehaztutako proba-baldintzetan.
Txanpon txiki motako LRAek ez bezala, eramangarri trinkoetarako eta elektronika mugikorretarako hautatu ohi dira, baina LD2024 errendimendu-helburu desberdin baten inguruan diseinatuta dago:
Bibrazio-sakonera handiagoa. Ukimen-xehetasun gehiago. Ukimen-esperientziaren gaineko kontrol handiagoa.
⚡ LD2024 begirada batean
| Diametroa (mm): | 20 |
| Lodiera (mm): | 24 |
| Tentsio nominala (VAc): | 1.2 |
| Funtzionamendu-tentsioa (Vdc): | 0,1~1,2 VrmsAC |
| Korronte nominala MAX (mA): | 200 |
| Maiztasun nominala (Hz): | 65±10Hz |
| Bibrazioaren norabidea: | Z ardatza |
| Bibrazio-indarra (Grms): | 2,5 ± 0,5G |
| Igoera-denbora (mseg): | Gehienez 50 ms |
| Jaitsiera-denbora (mseg): | Gehienez 80 ms |
| Bizitza-denbora: | 1000000 ziklo (ziklo 1: 2s piztuta, 1s itzalita) |
Zergatik 20 mm-ko LRA motor bat?
Galdera ez da soilik:
"Zergatik egin LRA bat handiagoa?"
Galdera garrantzitsuagoa da:
"Zer nolako esperientzia haptikoa da posible eragingailua bibrazio-irteera handiagoa eta kontrol zabalagoa lortzeko diseinatuta dagoenean?"
8 mm-ko eta 10 mm-ko LRA txikiak bikainak dira espazio oso mugatua dagoen aplikazioetarako. Oso kontuan hartzen dira erloju adimendunetarako, telefonoetarako, eskuzko elektronikarako eta beste gailu trinko batzuetarako.
Baina joko-kontrolagailu batek oso bestelako eskakizun mekaniko eta erabiltzaile-esperientzia ditu.
Kontrolatzaile batek honako hau dauka:
- Espazio fisiko gehiago
- Jokalariaren eskuekin kontaktu-eremu handiagoa
- Murgiltze-feedbackerako itxaropen handiagoak
- Bibrazio efektu konplexuagoak
- Aukera gehiago haptika audioarekin eta jokatzeko moduarekin sinkronizatzeko
Horrek aktuadore haptiko handiago baten aldeko argudio sendoa sortzen du.
LEADER-ek LD2024 motor lineal handiago eta 20 mm-ko diametroko maiztasun ultra-zabaleko gisa deskribatzen du, bere motor txikiagoak baino bibrazio-feedback handiagoa ematen duena.txanpon motako LRAproduktuak.
20 mm vs. 8 mm / 10 mm LRA: Zein da aldea?
Garrantzitsua da motorraren tamaina ez interpretatzea haptika-errendimendua zehazten duen faktore bakarra bezala.
Hala ere, aktuadorearen arkitektura, bultzada-sistema eta aplikazioa behar bezala bat datozenean, LRA handiago bat diseinatu daiteke ukimen-esperientzia mota desberdina eskaintzeko.
Pentsa ezazu aldea honela:
8 mm / 10 mm LRA
→ Trinkoa
→ Arina
→ Espazio-eraginkorra
→ Tokiko ukimen-feedbackerako egokia
→ Erlojuetarako, telefonoetarako, eramangarrietarako eta elektronika trinkoetarako aproposa
20 mm LD2024
→ Egitura aktibo handiagoa
→ Bibrazio sentsazio indartsuagoa
→ Ukimen-feedback sakonagoa
→ Ukipen-efektu aberatsagoak lortzeko diseinatua
→ Joko-kontrolagailuetarako eta eskuzko gailu murgilgarrietarako egokiagoa
Errendimenduaren kokapena
| Ezaugarria | 8-10 mm-ko LRA txikia | LEADER 20mm LD2024 |
| Diseinu Helburu Nagusia | Miniaturizazioa | Ukipen-errendimendua |
| Gailuaren tamaina tipikoa | Elektronika trinkoa | Eskuko / joko gailuak |
| Bibrazio Esperientzia | Arinetik ertainera | Feedback sendoagoa eta sakonagoa |
| Ukipen-xehetasuna | Ukimen-pultsu zehatzak | Efektu haptiko sendoak eta zehatzak |
| Eskuragarri dagoen espazio mekanikoa | Oso mugatua. | Malguagoa. |
| Jokoen kontrolagailua | Posiblea | Oso egokia |
| Jantzigarriak | Bikaina | Oro har, tamaina handikoa |
| VR / Jokoak | Tokiko feedbackerako egokia | Murgiltze-feedbackerako hautagai sendoa |
| Efektu haptiko erregulagarriak | Gidariaren menpekoa | Maiztasun efektu erregulagarrietarako diseinatua |
| Maiztasun Ultra Zabaleko Kontzeptua | Modeloak mugatuta | LD2024 nukleoaren kokapena |
Gakoa ez da "20 mm-k 8 mm-ko LRA guztiak ordezkatzen dituela".
Horren ordez:
8 mm-ko eta 10 mm-ko LRA-ak trinkotasuna lortzeko optimizatzen dira. 20 mm-ko LD2024-ak esperientzia haptiko aberatsagoa eta sendoagoa eskaintzen du espazio gehiago duten aplikazioetan.
20 mm-ko LRA vs. ERM bibrazio-motor tradizionalak
ERM motor tradizionalak oinarrizko bibrazio aplikazioetarako erabilgarriak izaten jarraitzen dute.
Baina haien funtzionamendu-printzipioa funtsean desberdina da.
| Ezaugarria | ERM Motorra | 20 mm-ko LRA |
| Bibrazio Printzipioa | Masa eszentriko birakaria | Masa oszilatzaile lineala |
| Gidatu | DC | AC / uhin-forma kontrolatua |
| Erantzuna | Oro har, motelagoa | Ukipen-erantzun azkarra |
| Haptiko Zehaztasuna | Moderatua | Altua |
| Maiztasun-kontrola | Biraketa-abiadurak mugatuta | Maiztasun kontrolatuaren inguruan diseinatua |
| Ukipen-ereduak | Oinarrizkoa | Programagarriagoa |
| Balaztatze-kontrola | Mugatua | Aktiboki kontrola daiteke |
| Joko aplikazioak | Oinarrizko burrunba | Ukipen aurreratua |
| Murgiltzea | Moderatua | Potentzial handia |
| Erabilera onena | Bibrazio alerta sinpleak | Ukipen-feedback aberatsa |
Texas Instrumentsek ohartarazi duenez, ERMak oro har motelagoak dira, eta LRAek, berriz, erantzun azkarragoa eta efektu haptiko zehatzagoak eman ditzakete behar bezala gidatzen direnean.
LEADER LRA Motorra
| Modeloak | Tamaina (mm) | Tentsio nominala (V) | Korronte nominala (mA) | Maiztasuna (Hz) | Tentsioa (Vrms) | Azelerazioa (Gramak) |
| LD0825 | φ8*2.5mm | 1.8VrmsACSinusoidal uhin | 85mA gehienez | 235±5Hz | 0,1~1,9 Vrms korronte alternoa | 0,6 gramo gutxienez |
| LD0832 | φ8*3.2mm | 1.8VrmsACSinusoidal uhin | 80mA gehienez | 235±5Hz | 0,1~1,9 Vrms korronte alternoa | 1,2 gramo gutxienez |
| LD4512 | 4,0Z x 12L 3,5 Hmm | 1.8VrmsACSinusoidal uhin | 100mA gehienez | 235 ± 10 Hz | 0,1~1,85 Vrms korronte alternoa | 0,30 gramo gutxienez |
| LD2024 | Diametroa 20mmx24T | 1.2VmsAc uhin sinusoidal | 200mA gehienez | 65±10Hz | 0,1~1,2 VrmsAC | 2,5 ± 0,5G |
Zerk egiten du desberdin LD2024?
Lehenengo desberdintasun nagusia aplikazioaren kokapena da.
LD2024 aplikazio hauekin garatu zen:joko-kontrolagailuaketa goi-mailako gailu haptikoak kontuan hartuta. LEADER-ek bereziki joko-kontrolagailuak eta errealitate birtualeko betaurrekoak zerrendatzen ditu bere aplikazio helburuen artean.
Jokoek jakinarazpen soil batek baino ukimen-eskakizun askoz konplexuagoak sortzen dituzte.
Adibidez:
| Joko Ekitaldia | Efektu haptiko posiblea |
| Botoi-sakatzea | Pultsu labur eta zorrotza |
| Arma Sua | Bibrazio zorrotz errepikatua |
| Leherketa | Bibrazio sakon eta indartsua |
| Ibilgailuaren motorra | Bibrazio jarraitua |
| Talka | Inpaktu-pultsu indartsua |
| Errepidearen gainazala | Ehundura errepikakorra |
| Kalteak | Pultsu oldarkor laburra |
| Ingurumen-efektua | Feedback etengabe sotila |
Horrek esan nahi du aktuadoreak bibrazioa piztu edo itzali baino gehiago egin behar duela.
Jokoaren parte bihurtu behar duzentzumen-hizkuntza.
LD2024-ren ezaugarri nagusietako bat damaiztasun ultra-zabaleko kokapena.
Maiztasuna oso garrantzitsua da diseinu haptikoan, bibrazio-maiztasuna aldatzeak bibrazioa nola hautematen den aldatzen duelako.
Maiztasun baxuko efektu bat senti daiteke:
Sakona · Astuna · Indartsua
maiztasun handiko efektu bat senti daitekeen bitartean:
Zorrotzagoa · Finagoa · Xehetasun gehiago
Diseinatzaileei maiztasunarekin lan egiteko leku gehiago emanez, sistema haptikoak sentsazio taktil sorta zabalagoa sor dezake.
LEADER-en LD2024 65 ± 10Hz-ko maiztasun nominalaren inguruan zehazten da, eta bere maiztasun ultra-zabaleko diseinua, berriz, maiztasun bakarreko bibrazio-esperientzia soil batetik haratagoko efektu haptiko aberatsagoak onartzeko pentsatuta dago.
Hau da LD2024-ren salmenta-puntu garrantzitsuenetako bat.
Joko-kontrolagailu moderno batek ez luke zertan bibrazio bera sortu behar ekitaldi guztietan.
Aktuadorea eta gidari-sistema honela diseinatu daitezke:
- Maiztasuna
- Anplitudea
- Iraupena
- Pultsu-sekuentzia
- Hasi/gelditu portaera
- Uhin-forma
Horrek esan nahi du motor berak efektu haptiko desberdinetan parte har dezakeela.
Adibidea: Motor bat, esperientzia anitz
A modua — Baieztapen leuna
Argiaren anplitudea
Iraupen laburra
Maiztasun handiko sentsazioa
↓
B modua — Armaren inpaktua
Anplitude handia
Pultsu laburra
Balaztatze zorrotzak
↓
C modua — Motorraren bibrazioa
Uhin-forma jarraitua
Anplitude moderatua
Oszilazio errepikatua
↓
D modua — Leherketa
Anplitude handia
Etapa anitzeko uhin-forma
Iraupen luzeagoa.
Hemen da LD2024-k ideia tradizionala gainditzen duen tokia."bibrazio-motorra".
bihurtzen daaktuadore haptiko programagarria.
Joko-kontrolagailu baten kasuan, erabiltzaileek normalean bi eskuekin eusten diote produktua.
Beraz, ukimen-energiak kontrolatzailearen karkasa zeharkatu eta erabiltzailearen esku-ahurretan eta hatzetan hautemangarri izan behar du.
LEADER-ek LD2024 zehazten du hemen:2,5 ± 0,5 Grms bibrazio indarra, ukimen-feedback sendoagoa lortzeko kokatuz.
8 mm/10 mm-ko LRA formatu askoz txikiagoarekin alderatuta, LD2024 bibrazio esperientzia nabarmenagoa eskaintzeko diseinatuta dago, espazio fisikoak eta potentzia-aurrekontuak hori onar dezaketen aplikazioetan.
Hau bereziki baliotsua izan daiteke honako hauetarako:
- Joko-kontrolagailu handiak
- Joko-aretoko kontrolagailuak
- Lasterketa kontrolagailuak
- Hegaldi simulazio kontrolatzaileak
- VR kontrolagailuak
- Eskuko gailu haptikoak
Bereizketa garrantzitsua da hau.
Ukipen-aktuadore indartsu batek ez du zertan bibrazio deseroso bat sortu.
Helburua hau da:
Irteera handia + uhin-forma kontrolatua + maiztasun egokia + muntaketa optimizatua
Emaitza biak izan daitezke:
Indartsua
eta
Fina
aldi berean.
Adibidez, joko-kontrolagailu batek maiztasun baxuko efektu indartsu bat erabil dezake leherketa bat egiteko eta berehala efektu arinago eta zorrotzago batera alda dezake botoi-elkarrekintza baterako.
Kontraste horrek egiten du ukipen-feedbacka errealistagoa.
Ukipen-feedbacka une egokian gertatzen denean bakarrik da sinesgarria.
Jokalari batek arma bat jaurti eta ehunka milisegundo geroago bibrazioa sentitzen badu, efektuak gertaerarekin duen lotura galtzen du.
LD2024-k gehienezko igoera-denbora du zehaztapen gisa:50 mseta gehienezko erorketa-denbora80 msLEADER-ek argitaratutako baldintzen arabera.
Erantzun azkarraren eta balaztatze kontrolatuaren konbinazioa garrantzitsua da honako hauek sortzeko:
Zorrotz
→
Diskretua
→
Errepikagarria
gertaera haptikoak.
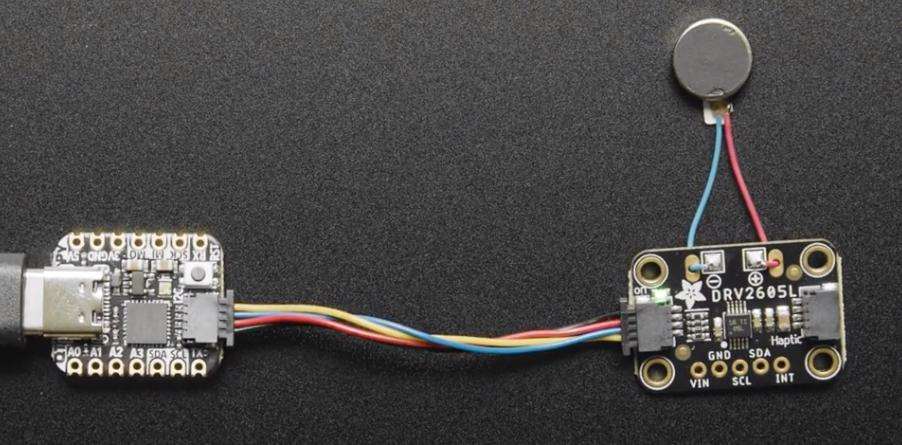
LRA kontrolatzaile modernoek overdrive, balaztatze eta erresonantzia jarraitzeko teknikak ere erabil ditzakete portaera iragankorra hobetzeko. Texas Instrumentsek azaltzen du auto-erresonantzia jarraitzeak abiarazteko eta gelditzeko portaera azkarragoa eta efektu haptiko zorrotzagoak lortzen lagun dezakeela.
Joko-kontrolagailuek zarata mekaniko handia sor dezakete botoiek, abiarazleek, etengailuek, haizagailuek eta beste osagai batzuek.
Beraz, idealki, motor haptikoak ukimen-informazioa eman beharko luke nahi ez den entzungailu-iturri bihurtu gabe.
LEADER zerrendakzarata gutxiLD2024-ren ezaugarri nagusien artean.
Hau bereziki erabilgarria da kontrolatzailea erabiltzen denean:
- Etxean
- Joko lehiakorretan.
- Entzungailuekin
- VR inguruneetan
- Espazio partekatuetan.
Helburua sinplea da:
Sentitu gehiago. Entzun gutxiago.
Zergatik aukeratu LEADER 20 mm-ko LRA irtenbideetarako?
LEADERren produktuen zorroak txanpon motako LRA txikiak eta LD2024 maiztasun ultra-zabaleko motor lineal handiagoa hartzen ditu barne.
Horri esker, ingeniariek produktuaren benetako eskakizunen arabera aukeratu dezakete aktuadore bat, gailu guztiak motor formatu berean jartzera behartu beharrean.
LD2024 zehazki honela kokatuta dago:
20 mm × 24 mm
Maiztasun ultra-zabala
Bibrazio sendoa
Ukipen-feedback azkarra
Zarata baxua
Maiztasun erregulagarria
LEADER-ek ere adierazten du bere motor lineal familia konexio konfigurazio desberdinetan hornitu daitekeela, besteak beste, kable bidezko konexioa, FPCB eta malguki bidez muntatzeko bertsioak, kablearen luzera eta konektoreen konfigurazioak proiektu egokietarako pertsonaliza daitezkeelarik.
OEM proiektuetarako, honek malgutasun handiagoa sortzen du integrazio mekaniko eta elektrikoan.
Maiz egiten diren galderak: 20 mm-ko LRA motorra
20 mm-ko LRA motorra gutxi gorabehera 20 mm-ko diametroa duen erresonantzia-aktuadore lineal bat da. LEADER-en LD2024-ak Ø20 × 24 mm neurtzen du eta errendimendu handiko aplikazio haptikoetarako diseinatuta dago, besteak beste, joko-kontrolagailuak eta errealitate birtualeko gailuak.
Arrazoi nagusia aplikazio espezifikoen haptika-errendimendua da. LRA txikiagoek trinkotasuna lehenesten dute, eta LD2024a, berriz, ukimen-feedback sendoagoa eta aberatsagoa emateko diseinatuta dago, non eragingailu handiago bat egokitu daitekeen.
Bai. LEADER-ek joko-kontrolagailuak identifikatzen ditu LD2024rako aplikazio gisa, eta bere diseinuak bibrazio sendoa, erantzun azkarra, maiztasun erregulagarria eta zarata gutxi ditu ardatz.
LEADERrek bibrazio-indarraren zehaztapena argitaratzen du2,5 ± 0,5 gramoLD2024rako. Benetako bibrazioa gidariaren, muntaiaren, karkasaren eta aplikazioaren araberakoa da.
LD2024aren ezaugarri nagusietako bat maiztasun erregulagarria da. Erabil daitekeen haptika-eremua eta azken bibrazio-efektua eragingailuaren, kontrolatzailearen, uhin-formaren eta sistemaren diseinuaren araberakoak dira.
LEADER-ek gehienezko igoera-denbora zehazten du50 mseta gehienezko erorketa-denbora80 msargitaratutako proba-baldintzetan. Gidariaren optimizazioak azken erantzun haptikoan ere eragina izan dezake.
LD2024 honetarako zehaztuta dago1.000.000 ziklo, LEADER-ek proba-ziklo bat 2 segundoz piztuta eta segundoz itzalita gisa definitzen duelarik.
Bai. Aktuadorea kontrol-sistema eta kontrolatzaile haptiko egoki batekin integra daiteke maiztasuna, anplitudea, iraupena, uhin-forma, overdrive eta balaztatzea bezalako parametroak aldatzeko. Benetako efektu-liburutegia sistema osoaren araberakoa da.
Aplikazio haptiko aurreratuetarako, LRA batek feedback taktil azkarragoa eta kontrolagarriagoa eskain dezake. ERM motorrak erabilgarriak izaten jarraitzen dute burrunba sinple eta oinarrizko bibrazio aplikazioetarako.
Kontsultatu zure lider adituei
Zure mikromotor eskuilarik gabekoak behar duen kalitatea eta balioa emateko arazoak saihesteko laguntzen dizugu, garaiz eta aurrekontuaren barruan.
Argitaratze data: 2026ko abuztuaren 17a


