มอเตอร์ LRA 20 มม.: ประสิทธิภาพการสัมผัสที่ดียิ่งขึ้นสำหรับเกมเมอร์ยุคใหม่
ปัจจุบันจอยเกมไม่ได้ถูกออกแบบมาเพื่อส่งคำสั่งกดปุ่มเพียงอย่างเดียวอีกต่อไปแล้ว
ผู้เล่นยุคใหม่คาดหวังที่จะรู้สึกถึงสิ่งที่เกิดขึ้นภายในเกม
การกระทบของอาวุธ การชนของยานพาหนะ การสั่นสะเทือนของเครื่องยนต์ การระเบิด การปฏิสัมพันธ์กับสิ่งแวดล้อม หรือการเหนี่ยวไกปืน ล้วนสามารถกลายเป็นส่วนหนึ่งของประสบการณ์การเล่นเกมทางกายภาพได้ผ่านการตอบสนองแบบสัมผัส
มอเตอร์ LRA ขนาด 20 มม. ประสิทธิภาพสูง จึงสามารถสร้างความแตกต่างได้อย่างมากในจุดนี้
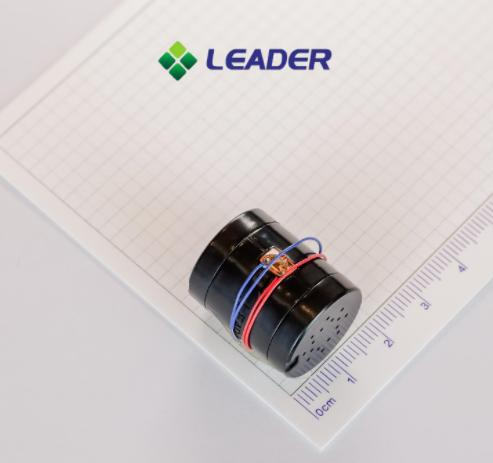
ผู้นำLD2024เป็นแอคทูเอเตอร์เชิงเส้นแบบเรโซแนนซ์ความถี่กว้างพิเศษ ขนาด Ø20 มม. × 24 มม. ออกแบบมาสำหรับงานที่ต้องการการตอบสนองแบบสัมผัสที่แข็งแกร่ง สมบูรณ์ และควบคุมได้ดียิ่งขึ้น ข้อมูลจำเพาะที่เผยแพร่ประกอบด้วย การขับเคลื่อนด้วยกระแสสลับแบบไซน์เวฟ 1.2 Vrms ความถี่ที่กำหนด 65±10 เฮิรตซ์ แรงสั่นสะเทือน 2.5±0.5 กรัมมิลลิวินาที เวลาเพิ่มขึ้นสูงสุด 50 มิลลิวินาที เวลาลดลงสูงสุด 80 มิลลิวินาที และอายุการใช้งานที่กำหนด 1,000,000 รอบ ภายใต้เงื่อนไขการทดสอบที่ระบุ
แตกต่างจาก LRA แบบเหรียญขนาดเล็กที่นิยมใช้ในอุปกรณ์สวมใส่และอุปกรณ์อิเล็กทรอนิกส์พกพา LD2024 ได้รับการออกแบบโดยมีเป้าหมายด้านประสิทธิภาพที่แตกต่างออกไป:
การสั่นสะเทือนที่ลึกกว่า รายละเอียดการสัมผัสที่มากกว่า การควบคุมประสบการณ์การสัมผัสที่ดียิ่งขึ้น
⚡ LD2024 โดยสังเขป
| เส้นผ่านศูนย์กลาง (มม.): | 20 |
| ความหนา (มม.): | 24 |
| แรงดันไฟฟ้าที่กำหนด (VAc): | 1.2 |
| แรงดันไฟฟ้าใช้งาน (โวลต์กระแสตรง): | 0.1~1.2VrmsAC |
| กระแสไฟฟ้าสูงสุดที่กำหนด (มิลลิแอมป์): | 200 |
| ความถี่ที่กำหนด (เฮิร์ตซ์): | 65±10Hz |
| ทิศทางการสั่น: | แกน Z |
| แรงสั่นสะเทือน (กรัม): | 2.5±0.5 กรัม |
| เวลาตอบสนอง (มิลลิวินาที): | สูงสุด 50 มิลลิวินาที |
| เวลาที่ตกลงมา (มิลลิวินาที): | สูงสุด 80 มิลลิวินาที |
| ตลอดชีพ: | 1,000,000 รอบ (1 รอบ: เปิด 2 วินาที ปิด 1 วินาที) |
ทำไมต้องใช้มอเตอร์ LRA ขนาด 20 มม.?
คำถามไม่ได้มีเพียงแค่ว่า:
"ทำไมต้องทำให้ LRA ใหญ่ขึ้น?"
คำถามที่สำคัญกว่าคือ:
"จะมีประสบการณ์สัมผัสแบบใดเกิดขึ้นได้บ้าง เมื่อตัวกระตุ้นได้รับการออกแบบให้มีการสั่นสะเทือนสูงขึ้นและควบคุมได้กว้างขึ้น?"
ตัวรับสัญญาณ LRA ขนาดเล็ก 8 มม. และ 10 มม. เหมาะอย่างยิ่งสำหรับการใช้งานในพื้นที่จำกัดมาก นิยมใช้ในสมาร์ทวอทช์ สมาร์ทโฟน อุปกรณ์อิเล็กทรอนิกส์พกพา และอุปกรณ์ขนาดกะทัดรัดอื่นๆ
แต่จอยเกมมีข้อกำหนดด้านกลไกและประสบการณ์การใช้งานที่แตกต่างออกไปมาก
ตัวควบคุมประกอบด้วย:
- พื้นที่ทางกายภาพมากขึ้น
- พื้นที่สัมผัสที่ใหญ่ขึ้นระหว่างมือของผู้เล่นกับตัวผู้เล่น
- ความคาดหวังที่สูงขึ้นสำหรับการตอบรับแบบมีส่วนร่วม
- เอฟเฟกต์การสั่นสะเทือนที่ซับซ้อนยิ่งขึ้น
- มีโอกาสมากขึ้นในการซิงโครไนซ์ระบบสัมผัสเข้ากับเสียงและรูปแบบการเล่นเกม
นั่นจึงเป็นเหตุผลสำคัญที่สนับสนุนให้ใช้แอคทูเอเตอร์แบบสัมผัสที่มีขนาดใหญ่ขึ้น
LEADER อธิบายว่า LD2024 เป็นมอเตอร์เชิงเส้นความถี่กว้างพิเศษขนาดใหญ่กว่า มีเส้นผ่านศูนย์กลาง 20 มม. ซึ่งให้การตอบสนองการสั่นสะเทือนที่ดีกว่ารุ่นที่เล็กกว่าLRA แบบเหรียญสินค้า.
เลนส์ LRA ขนาด 20 มม. เทียบกับ 8 มม. / 10 มม.: แตกต่างกันอย่างไร?
สิ่งสำคัญคืออย่าตีความขนาดของมอเตอร์ว่าเป็นปัจจัยเดียวที่กำหนดประสิทธิภาพการสัมผัส
อย่างไรก็ตาม เมื่อสถาปัตยกรรมของตัวกระตุ้น ระบบขับเคลื่อน และการใช้งานเข้ากันได้อย่างเหมาะสม ก็สามารถออกแบบ LRA ขนาดใหญ่ขึ้นเพื่อมอบประสบการณ์สัมผัสที่แตกต่างออกไปได้
ลองนึกถึงความแตกต่างในลักษณะนี้:
8 มม. / 10 มม. LRA
→ ขนาดกะทัดรัด
→ น้ำหนักเบา
→ ประหยัดพื้นที่
→ เหมาะสำหรับการตอบสนองทางสัมผัสเฉพาะจุด
→ เหมาะสำหรับนาฬิกา โทรศัพท์ อุปกรณ์สวมใส่ และอุปกรณ์อิเล็กทรอนิกส์ขนาดเล็ก
LD2024 ขนาด 20 มม.
→ โครงสร้างแอคทีฟขนาดใหญ่ขึ้น
→ สัมผัสการสั่นสะเทือนที่แรงขึ้น
→ การตอบสนองทางสัมผัสที่ลึกซึ้งยิ่งขึ้น
→ ออกแบบมาเพื่อมอบประสบการณ์การสัมผัสที่ดียิ่งขึ้น
→ เหมาะกับคอนโทรลเลอร์เกมและอุปกรณ์พกพาที่ให้ประสบการณ์เสมือนจริงมากกว่า
การวางตำแหน่งประสิทธิภาพ
| คุณสมบัติ | LRA ขนาดเล็ก 8–10 มม. | สายนำไฟฟ้า 20 มม. LD2024 |
| เป้าหมายการออกแบบหลัก | การย่อส่วน | ประสิทธิภาพการสัมผัส |
| ขนาดอุปกรณ์ทั่วไป | อุปกรณ์อิเล็กทรอนิกส์ขนาดกะทัดรัด | อุปกรณ์พกพา / อุปกรณ์เล่นเกม |
| ประสบการณ์การสั่นสะเทือน | เล็กน้อยถึงปานกลาง | ข้อเสนอแนะที่เข้มข้นและลึกซึ้งยิ่งขึ้น |
| รายละเอียดการสัมผัส | พัลส์สัมผัสที่แม่นยำ | เอฟเฟกต์สัมผัสที่ทรงพลังและละเอียด |
| พื้นที่ว่างสำหรับงานเครื่องกล | จำกัดมาก | มีความยืดหยุ่นมากขึ้น |
| จอยเกม | เป็นไปได้ | เหมาะสมอย่างยิ่ง |
| อุปกรณ์สวมใส่ | ยอดเยี่ยม | โดยทั่วไปแล้วจะมีขนาดใหญ่เกินไป |
| ไวร์รี / เกมมิ่ง | เหมาะสำหรับการรับฟังความคิดเห็นในพื้นที่ | เป็นตัวเลือกที่ยอดเยี่ยมสำหรับการให้ข้อเสนอแนะแบบเจาะลึก |
| เอฟเฟกต์สัมผัสที่ปรับได้ | ขึ้นอยู่กับคนขับ | ออกแบบมาเพื่อเอฟเฟ็กต์ความถี่ปรับได้ |
| แนวคิดความถี่กว้างพิเศษ | จำกัดโดยรุ่น | การวางตำแหน่งแกนหลัก LD2024 |
ประเด็นสำคัญไม่ได้อยู่ที่ว่า "20 มม. จะมาแทนที่ LRA ขนาด 8 มม. ทุกตัว"
แทน:
เซ็นเซอร์ LRA ขนาด 8 มม. และ 10 มม. ออกแบบมาเพื่อความกะทัดรัด ในขณะที่เซ็นเซอร์ LD2024 ขนาด 20 มม. ออกแบบมาเพื่อมอบประสบการณ์การสัมผัสที่สมบูรณ์และทรงพลังยิ่งขึ้นในแอปพลิเคชันที่มีพื้นที่ว่างมากกว่า
มอเตอร์สั่นสะเทือน LRA 20 มม. เทียบกับมอเตอร์สั่นสะเทือน ERM แบบดั้งเดิม
มอเตอร์ ERM แบบดั้งเดิมยังคงมีประโยชน์สำหรับการใช้งานด้านการสั่นสะเทือนขั้นพื้นฐาน
แต่หลักการทำงานของทั้งสองอย่างนั้นแตกต่างกันโดยพื้นฐาน
| คุณสมบัติ | มอเตอร์ ERM | 20 มม. LRA |
| หลักการสั่นสะเทือน | มวลหมุนเยื้องศูนย์ | มวลที่สั่นแบบเชิงเส้น |
| ขับ | DC | กระแสสลับ / รูปคลื่นควบคุม |
| การตอบสนอง | โดยทั่วไปจะช้ากว่า | การตอบสนองแบบสัมผัสที่รวดเร็ว |
| ความแม่นยำแบบสัมผัส | ปานกลาง | สูง |
| การควบคุมความถี่ | จำกัดด้วยความเร็วในการหมุน | ออกแบบโดยคำนึงถึงความถี่ที่ควบคุมได้ |
| รูปแบบการสัมผัส | พื้นฐาน | ตั้งโปรแกรมได้มากขึ้น |
| การควบคุมเบรก | จำกัด | สามารถควบคุมได้อย่างมีประสิทธิภาพ |
| แอปพลิเคชันเกม | การสั่นพื้นฐาน | ระบบสัมผัสขั้นสูง |
| การจุ่ม | ปานกลาง | ศักยภาพสูง |
| การใช้งานที่ดีที่สุด | การแจ้งเตือนด้วยการสั่นแบบง่ายๆ | ระบบตอบสนองสัมผัสที่สมบูรณ์แบบ |
บริษัท Texas Instruments ระบุว่าโดยทั่วไปแล้ว ERM จะตอบสนองช้ากว่า ในขณะที่ LRA สามารถให้การตอบสนองที่เร็วกว่าและเอฟเฟกต์สัมผัสที่แม่นยำกว่าเมื่อใช้งานร่วมกับอุปกรณ์ขับเคลื่อนที่เหมาะสม
ลีดเดอร์ แอลอาร์เอ มอเตอร์
| นางแบบ | ขนาด (มม.) | แรงดันไฟฟ้าที่กำหนด (V) | กระแสไฟฟ้าที่กำหนด (มิลลิแอมป์) | ความถี่ (เฮิร์ตซ์) | แรงดันไฟฟ้า (เวอร์มส์) | การเร่งความเร็ว (กรมส) |
| LD0825 | φ8*2.5 มม. | 1.8VrmsACSine wave | สูงสุด 85mA | 235±5 เฮิรตซ์ | 0.1~1.9 วีอาร์เอ็มเอ | 0.6 กรัม ขั้นต่ำ |
| LD0832 | φ8*3.2 มม. | 1.8VrmsACSine wave | สูงสุด 80mA | 235±5 เฮิรตซ์ | 0.1~1.9 วีอาร์เอ็มเอ | ขั้นต่ำ 1.2 กรัม |
| LD4512 | 4.0 กว้าง x 12 ยาว 3.5 มม. | 1.8VrmsACSine wave | สูงสุด 100mA | 235±10 เฮิรตซ์ | 0.1~1.85 วีอาร์เอ็มเอ | 0.30 กรัม ขั้นต่ำ |
| LD2024 | เส้นผ่านศูนย์กลาง 20 มม. x 24 ฟัน | คลื่นไซน์ 1.2VmsAc | สูงสุด 200mA | 65±10Hz | 0.1~1.2VrmsAC | 2.5±0.5 กรัม |
อะไรทำให้ LD2024 แตกต่าง?
ความแตกต่างหลักประการแรกคือ การวางตำแหน่งแอปพลิเคชัน
LD2024 ได้รับการพัฒนาขึ้นโดยคำนึงถึงการใช้งานต่างๆ เช่นจอยเกมและโดยคำนึงถึงอุปกรณ์สัมผัสระดับไฮเอนด์เป็นหลัก LEADER ระบุอย่างชัดเจนว่าคอนโทรลเลอร์เกมและแว่น VR เป็นกลุ่มเป้าหมายในการใช้งาน
การเล่นเกมสร้างความต้องการด้านการสัมผัสที่ซับซ้อนกว่าการแจ้งเตือนแบบธรรมดามาก
ตัวอย่างเช่น:
| กิจกรรมเกม | เอฟเฟกต์สัมผัสที่เป็นไปได้ |
| กดปุ่ม | จังหวะสั้น กระชับ |
| การยิงปืน | การสั่นสะเทือนที่รุนแรงและซ้ำๆ กัน |
| การระเบิด | การสั่นสะเทือนที่รุนแรงและลึกซึ้ง |
| เครื่องยนต์รถยนต์ | การสั่นสะเทือนอย่างต่อเนื่อง |
| การชนกัน | แรงกระแทกที่รุนแรง |
| พื้นผิวถนน | พื้นผิวซ้ำๆ |
| ความเสียหาย | จังหวะสั้นและรุนแรง |
| ผลกระทบต่อสิ่งแวดล้อม | ข้อเสนอแนะที่ละเอียดอ่อนอย่างต่อเนื่อง |
นั่นหมายความว่าตัวกระตุ้นจะต้องทำมากกว่าแค่เปิดหรือปิดการสั่นสะเทือน
มันจำเป็นต้องกลายเป็นส่วนหนึ่งของเกมภาษาประสาทสัมผัส.
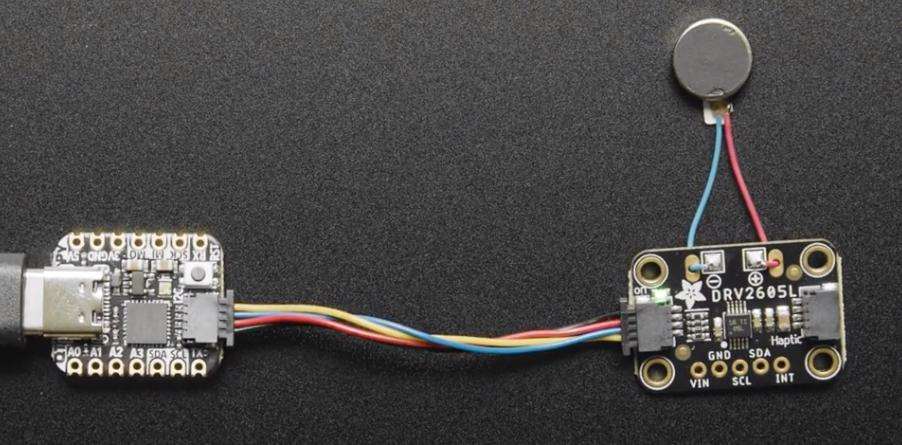
หนึ่งในคุณลักษณะเด่นของ LD2024 คือ...การกำหนดตำแหน่งความถี่กว้างพิเศษ.
ความถี่มีความสำคัญอย่างยิ่งในการออกแบบสัมผัส เนื่องจากความถี่ของการสั่นสะเทือนที่เปลี่ยนแปลงไปจะส่งผลต่อการรับรู้การสั่นสะเทือน
ผลกระทบจากความถี่ต่ำอาจทำให้รู้สึกได้ดังนี้:
ลึกซึ้ง · หนักแน่น · ทรงพลัง
ในขณะที่ผลกระทบจากความถี่สูงอาจทำให้รู้สึกได้ดังนี้:
คมชัดขึ้น · ละเอียดขึ้น · รายละเอียดมากขึ้น
การเปิดโอกาสให้นักออกแบบได้ทำงานกับความถี่มากขึ้น ระบบสัมผัสจึงมีศักยภาพในการสร้างความรู้สึกสัมผัสที่หลากหลายยิ่งขึ้น
LEADER LD2024 มีความถี่การทำงานโดยประมาณ 65±10 เฮิรตซ์ และการออกแบบความถี่กว้างพิเศษนี้มีจุดประสงค์เพื่อรองรับเอฟเฟกต์การสัมผัสที่สมบูรณ์ยิ่งขึ้น นอกเหนือจากประสบการณ์การสั่นสะเทือนแบบความถี่เดียวธรรมดา
นี่เป็นหนึ่งในจุดขายที่สำคัญที่สุดของ LD2024
จอยเกมสมัยใหม่ไม่จำเป็นต้องสร้างแรงสั่นสะเทือนแบบเดียวกันสำหรับทุกเหตุการณ์เสมอไป
ระบบแอคชูเอเตอร์และไดรเวอร์สามารถออกแบบให้มีความหลากหลายได้:
- ความถี่
- แอมพลิจูด
- ระยะเวลา
- ลำดับพัลส์
- พฤติกรรมการเริ่มต้น/หยุด
- รูปคลื่น
นั่นหมายความว่ามอเตอร์ตัวเดียวกันสามารถมีส่วนร่วมในเอฟเฟกต์สัมผัสที่แตกต่างกันได้
ตัวอย่าง: มอเตอร์หนึ่งตัว ประสบการณ์หลากหลาย
โหมด A — การยืนยันแบบอ่อน
แอมพลิจูดของแสง
ระยะเวลาสั้น
ความรู้สึกความถี่สูง
↓
โหมด B — แรงกระแทกของอาวุธ
แอมพลิจูดสูง
พัลส์สั้น
การเบรกอย่างกะทันหัน
↓
โหมด C — การสั่นสะเทือนของเครื่องยนต์
รูปคลื่นต่อเนื่อง
แอมพลิจูดปานกลาง
การสั่นซ้ำๆ
↓
โหมด D — การระเบิด
แอมพลิจูดสูง
รูปคลื่นหลายขั้นตอน
ระยะเวลานานขึ้น
นี่คือจุดที่ LD2024 ก้าวข้ามแนวคิดดั้งเดิมของ..."มอเตอร์สั่นสะเทือน"
มันกลายเป็นแอคทูเอเตอร์สัมผัสแบบตั้งโปรแกรมได้.
สำหรับจอยเกม ผู้ใช้มักจะจับผลิตภัณฑ์ด้วยมือทั้งสองข้าง
ดังนั้น พลังสัมผัสจึงจำเป็นต้องเดินทางผ่านตัวเรือนของตัวควบคุมและคงอยู่ในการรับรู้ผ่านฝ่ามือและนิ้วของผู้ใช้
LEADER ระบุ LD2024 ไว้ที่แรงสั่นสะเทือน 2.5±0.5 กรัม/วินาทีโดยจัดวางตำแหน่งเพื่อให้สัมผัสตอบสนองได้ดียิ่งขึ้น
เมื่อเทียบกับรูปแบบ LRA ขนาด 8 มม./10 มม. ที่มีขนาดเล็กกว่ามาก LD2024 ได้รับการออกแบบมาเพื่อมอบประสบการณ์การสั่นสะเทือนที่หนักแน่นกว่าในแอปพลิเคชันที่พื้นที่ทางกายภาพและงบประมาณด้านพลังงานเอื้ออำนวย
สิ่งนี้มีประโยชน์อย่างยิ่งสำหรับ:
- จอยเกมขนาดใหญ่
- จอยเกมอาร์เคด
- จอยเกมแข่งรถ
- ตัวควบคุมการจำลองการบิน
- คอนโทรลเลอร์ VR
- อุปกรณ์พกพาแบบสัมผัส
นี่เป็นความแตกต่างที่สำคัญ
อุปกรณ์กระตุ้นการสัมผัสที่มีประสิทธิภาพไม่จำเป็นต้องสร้างแรงสั่นสะเทือนที่ทำให้รู้สึกไม่สบายเสมอไป
เป้าหมายคือ:
กำลังขับสูง + รูปคลื่นที่ควบคุมได้ + ความถี่ที่เหมาะสม + การติดตั้งที่ปรับให้เหมาะสม
ผลลัพธ์อาจเป็นได้ทั้งสองอย่าง:
ทรงพลัง
และ
ดี
ในเวลาเดียวกัน
ตัวอย่างเช่น ตัวควบคุมเกมอาจใช้เอฟเฟ็กต์ความถี่ต่ำที่รุนแรงสำหรับการระเบิด แล้วเปลี่ยนไปใช้เอฟเฟ็กต์ที่เบาและคมชัดกว่าทันทีสำหรับการกดปุ่ม
ความแตกต่างนั้นเองที่ทำให้การตอบสนองทางสัมผัสดูสมจริงยิ่งขึ้น
การตอบสนองทางสัมผัสจะน่าเชื่อถือก็ต่อเมื่อเกิดขึ้นในจังหวะที่เหมาะสมเท่านั้น
หากผู้เล่นยิงอาวุธและรู้สึกถึงแรงสั่นสะเทือนหลังจากนั้นหลายร้อยมิลลิวินาที ผลกระทบดังกล่าวจะไม่มีความเกี่ยวข้องกับเหตุการณ์นั้นอีกต่อไป
LD2024 ระบุเวลาเพิ่มขึ้นสูงสุดไว้ที่50 มิลลิวินาทีและเวลาตกสูงสุดของ80 มิลลิวินาทีภายใต้เงื่อนไขที่ LEADER ได้ประกาศไว้
การผสมผสานระหว่างการตอบสนองที่รวดเร็วและการเบรกที่ควบคุมได้นั้นมีความสำคัญต่อการสร้าง:
คม
→
แยกส่วน
→
ทำซ้ำได้
เหตุการณ์สัมผัส
ไดรเวอร์ LRA สมัยใหม่ยังสามารถใช้เทคนิคโอเวอร์ไดรฟ์ การเบรก และการติดตามเรโซแนนซ์เพื่อปรับปรุงพฤติกรรมชั่วขณะได้อีกด้วย บริษัท Texas Instruments อธิบายว่าการติดตามเรโซแนนซ์อัตโนมัติสามารถช่วยให้การเริ่มต้นและหยุดทำงานเร็วขึ้น และให้เอฟเฟกต์สัมผัสที่คมชัดยิ่งขึ้น
อุปกรณ์ควบคุมเกมอาจก่อให้เกิดเสียงดังจากการทำงานของปุ่มกด ไกปืน สวิตช์ พัดลม และส่วนประกอบอื่นๆ เป็นจำนวนมาก
ดังนั้น มอเตอร์สัมผัสจึงควรให้ข้อมูลสัมผัสโดยไม่ก่อให้เกิดแหล่งกำเนิดเสียงที่ไม่พึงประสงค์
รายชื่อผู้นำเสียงรบกวนต่ำหนึ่งในคุณสมบัติหลักของ LD2024
วิธีนี้มีประโยชน์อย่างยิ่งเมื่อใช้งานตัวควบคุม:
- ที่บ้าน
- ในการแข่งขันเกม
- พร้อมหูฟัง
- ในสภาพแวดล้อมเสมือนจริง
- ในพื้นที่สาธารณะ
เป้าหมายนั้นง่ายมาก:
รู้สึกให้มากขึ้น ฟังให้น้อยลง
เหตุใดจึงควรเลือก LEADER สำหรับโซลูชัน LRA ขนาด 20 มม.?
กลุ่มผลิตภัณฑ์ของ LEADER ครอบคลุมทั้ง LRA ขนาดเล็กแบบเหรียญ และมอเตอร์เชิงเส้นความถี่กว้างพิเศษขนาดใหญ่รุ่น LD2024
วิธีนี้ช่วยให้วิศวกรสามารถเลือกแอคชูเอเตอร์ได้ตามความต้องการที่แท้จริงของผลิตภัณฑ์ แทนที่จะบังคับให้ทุกอุปกรณ์ใช้มอเตอร์รูปแบบเดียวกัน
LD2024 ถูกกำหนดตำแหน่งทางการตลาดไว้โดยเฉพาะดังนี้:
20 มม. × 24 มม.
ช่วงความถี่กว้างพิเศษ
การสั่นสะเทือนรุนแรง
การตอบสนองแบบสัมผัสที่รวดเร็ว
เสียงรบกวนต่ำ
ความถี่ที่ปรับได้
นอกจากนี้ LEADER ยังระบุว่ามอเตอร์เชิงเส้นของบริษัทสามารถจัดจำหน่ายได้ในรูปแบบการเชื่อมต่อที่หลากหลาย รวมถึงแบบใช้สายไฟ แบบ FPCB และแบบติดตั้งด้วยสปริง โดยสามารถปรับแต่งความยาวสายไฟและการกำหนดค่าตัวเชื่อมต่อให้เหมาะสมกับโครงการต่างๆ ได้
สำหรับโครงการ OEM นั้น จะช่วยเพิ่มความยืดหยุ่นในการประกอบชิ้นส่วนทางกลและทางไฟฟ้าได้มากขึ้น
คำถามที่พบบ่อย: มอเตอร์ LRA ขนาด 20 มม.
มอเตอร์ LRA ขนาด 20 มม. คือแอคทูเอเตอร์เชิงเส้นแบบเรโซแนนซ์ (Linear Resonant Actuator) ที่มีเส้นผ่านศูนย์กลางประมาณ 20 มม. รุ่น LD2024 ของ LEADER มีขนาด Ø20 × 24 มม. และได้รับการออกแบบมาสำหรับการใช้งานด้านสัมผัสที่มีประสิทธิภาพสูง รวมถึงคอนโทรลเลอร์เกมและอุปกรณ์ที่เกี่ยวข้องกับ VR
เหตุผลหลักคือประสิทธิภาพการสัมผัสที่เฉพาะเจาะจงกับการใช้งาน LRA ขนาดเล็กจะเน้นความกะทัดรัด ในขณะที่ LD2024 ถูกออกแบบมาเพื่อให้การตอบสนองทางสัมผัสที่แข็งแกร่งและสมบูรณ์ยิ่งขึ้น ในกรณีที่สามารถรองรับแอคทูเอเตอร์ขนาดใหญ่ได้
ใช่แล้ว LEADER ระบุอย่างชัดเจนว่าคอนโทรลเลอร์เกมเป็นแอปพลิเคชันหนึ่งสำหรับ LD2024 และการออกแบบของมันมุ่งเน้นไปที่การสั่นสะเทือนที่แรง การตอบสนองที่รวดเร็ว ความถี่ที่ปรับได้ และเสียงรบกวนต่ำ
LEADER เผยแพร่ข้อกำหนดเกี่ยวกับแรงสั่นสะเทือน2.5 ± 0.5 กรัมสำหรับ LD2024 การสั่นสะเทือนที่รับรู้ได้จริงนั้นขึ้นอยู่กับตัวขับเสียง การติดตั้ง ตัวเรือน และการใช้งาน
LD2024 มีคุณสมบัติเด่นอย่างหนึ่งคือสามารถปรับความถี่ได้ ช่วงการสัมผัสที่ใช้งานได้และเอฟเฟกต์การสั่นสะเทือนขั้นสุดท้ายขึ้นอยู่กับตัวกระตุ้น ตัวขับ รูปคลื่น และการออกแบบระบบ
LEADER ระบุเวลาเพิ่มขึ้นสูงสุดไว้ที่50 มิลลิวินาทีและเวลาตกสูงสุดของ80 มิลลิวินาทีภายใต้เงื่อนไขการทดสอบที่เผยแพร่ การปรับแต่งไดรเวอร์อาจส่งผลต่อการตอบสนองแบบสัมผัสขั้นสุดท้ายด้วยเช่นกัน
LD2024 ถูกกำหนดคุณสมบัติไว้สำหรับ1,000,000 รอบโดย LEADER กำหนดให้รอบการทดสอบหนึ่งรอบคือ เปิด 2 วินาที และปิด 1 วินาที
ใช่แล้ว ตัวกระตุ้นสามารถทำงานร่วมกับระบบขับเคลื่อนและควบคุมแบบสัมผัสที่เหมาะสม เพื่อปรับเปลี่ยนพารามิเตอร์ต่างๆ เช่น ความถี่ แอมพลิจูด ระยะเวลา รูปคลื่น การเร่งความเร็ว และการเบรก คลังเอฟเฟกต์ที่แท้จริงจะขึ้นอยู่กับระบบโดยรวม
สำหรับการใช้งานด้านการสัมผัสขั้นสูง มอเตอร์ LRA สามารถให้การตอบสนองทางสัมผัสที่รวดเร็วและควบคุมได้ดียิ่งขึ้น ในขณะที่มอเตอร์ ERM ยังคงมีประโยชน์สำหรับการสั่นแบบง่ายๆ และการสั่นสะเทือนขั้นพื้นฐาน
ปรึกษาผู้เชี่ยวชาญด้านผู้นำของคุณ
เราช่วยคุณหลีกเลี่ยงข้อผิดพลาด เพื่อส่งมอบคุณภาพและคุณค่าที่มอเตอร์ไร้แปรงถ่านขนาดเล็กของคุณต้องการ ตรงเวลา และตามงบประมาณ
วันที่โพสต์: 17 สิงหาคม 2569


