Motor LRA de 20 mm: major rendiment hàptic per a la nova generació de jocs
Els controladors de jocs ja no estan dissenyats simplement per transmetre ordres de botó.
Els jugadors moderns esperen sentir el que passa dins del joc.
Un impacte d'arma, una col·lisió d'un vehicle, una vibració del motor, una explosió, una interacció ambiental o una acció del disparador poden formar part de l'experiència física del joc a través de la retroalimentació hàptica.
Aquí és on un motor LRA d'alt rendiment de 20 mm pot marcar una diferència significativa.
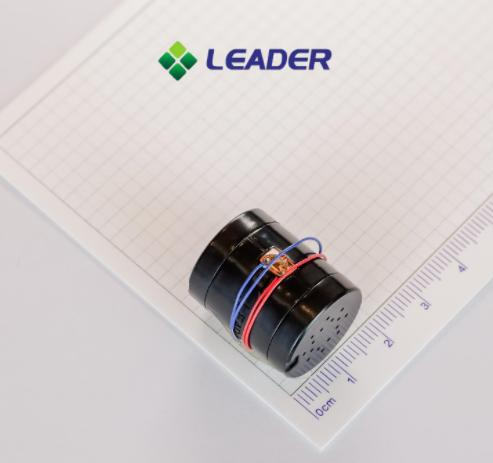
LÍDERLD2024és un actuador ressonant lineal de freqüència ultra ampla de Ø20 mm × 24 mm dissenyat per a aplicacions que requereixen una retroalimentació hàptica més forta, més rica i més controlable. Les seves especificacions publicades inclouen un accionament d'ona sinusoidal de CA d'1,2 Vrms, una freqüència nominal de 65 ± 10 Hz, una força de vibració de 2,5 ± 0,5 Grms, un temps de pujada màxim de 50 ms, un temps de baixada màxim de 80 ms i una vida útil nominal d'1.000.000 de cicles sota les condicions de prova especificades.
A diferència dels petits LRA tipus moneda que se solen seleccionar per a dispositius portables compactes i electrònica mòbil, l'LD2024 està dissenyat al voltant d'un objectiu de rendiment diferent:
Més profunditat de vibració. Més detall tàctil. Més control sobre l'experiència hàptica.
⚡ LD2024 d'un cop d'ull
| Diàmetre (mm): | 20 |
| Gruix (mm): | 24 |
| Tensió nominal (VAc): | 1.2 |
| Voltatge de funcionament (Vcc): | 0,1~1,2 VrmsCA |
| Corrent nominal MÀX (mA): | 200 |
| Freqüència nominal (Hz): | 65 ± 10 Hz |
| Direcció de la vibració: | Eix Z |
| Força de vibració (Grms): | 2,5 ± 0,5 G |
| Temps de pujada (ms): | Màxim 50 ms |
| Temps de caiguda (ms): | Màxim 80 ms |
| Temps de vida: | 1000000 cicles (1 cicle: 2 s encès, 1 s apagat) |
Per què un motor LRA de 20 mm?
La pregunta no és simplement:
"Per què fer un LRA més gran?"
La pregunta més important és:
"Quin tipus d'experiència hàptica és possible quan l'actuador està dissenyat per a una sortida de vibració més alta i un control més ampli?"
Els LRA petits de 8 mm i 10 mm són excel·lents per a aplicacions on l'espai és extremadament limitat. Són àmpliament considerats per a rellotges intel·ligents, telèfons intel·ligents, electrònica portàtil i altres dispositius compactes.
Però un controlador de jocs té uns requisits mecànics i d'experiència d'usuari molt diferents.
Un controlador té:
- Més espai físic
- Una àrea de contacte més gran amb les mans del jugador
- Expectatives més altes per a la retroalimentació immersiva
- Efectes de vibració més complexos
- Més oportunitats per sincronitzar la hàptica amb l'àudio i el joc
Això crea un cas fort per a un actuador hàptic més gran.
LEADER descriu l'LD2024 com un motor lineal de freqüència ultra ampla més gran, de 20 mm de diàmetre, que proporciona una resposta de vibració més gran que el seu motor més petit.LRA tipus monedaproductes.
LRA de 20 mm vs. 8 mm / 10 mm: quina és la diferència?
És important no interpretar la mida del motor com l'únic factor que determina el rendiment hàptic.
Tanmateix, quan l'arquitectura de l'actuador, el sistema d'accionament i l'aplicació coincideixen correctament, es pot dissenyar un LRA més gran per proporcionar una classe diferent d'experiència tàctil.
Pensa en la diferència d'aquesta manera:
8 mm / 10 mm LRA
→ Compacte
→ Lleuger
→ Eficient en espai
→ Apte per a la retroalimentació tàctil localitzada
→ Ideal per a rellotges, telèfons, dispositius portables i electrònica compacta
20 mm LD2024
→ Estructura activa més gran
→ Sensació de vibració més forta
→ Retroalimentació tàctil més profunda
→ Dissenyat per a efectes hàptics més rics
→ Més adequat per a controladors de jocs i dispositius portàtils immersius
Posicionament de rendiment
| Característica | LRA petit de 8–10 mm | LÍDER 20mm LD2024 |
| Objectiu de disseny principal | Miniaturització | Rendiment hàptic |
| Mida típica del dispositiu | Electrònica compacta | Dispositius portàtils / de jocs |
| Experiència de vibració | Lleuger a moderat | Feedback més fort i profund |
| Detall hàptic | Pulsos tàctils precisos | Efectes hàptics forts i detallats |
| Espai mecànic disponible | Molt limitat | Més flexible |
| Controlador de jocs | Possible | Molt adequat |
| Tecnologia portable | Excel·lent | Generalment de grans dimensions |
| RV / Jocs | Apte per a comentaris localitzats | Un candidat fort per a la retroalimentació immersiva |
| Efectes hàptics ajustables | Depenent del conductor | Dissenyat per a efectes de freqüència ajustables |
| Concepte de freqüència ultraampla | Limitat per model | Posicionament del nucli LD2024 |
La clau no és que "20 mm substitueixen cada LRA de 8 mm".
En comptes d'això:
Els auriculars LRA de 8 mm i 10 mm optimitzen la compacitat. El LD2024 de 20 mm optimitza una experiència hàptica més rica i potent en aplicacions amb més espai disponible.
Motors de vibració LRA de 20 mm vs. motors de vibració ERM tradicionals
Els motors ERM tradicionals continuen sent útils per a aplicacions bàsiques de vibració.
Però el seu principi de funcionament és fonamentalment diferent.
| Característica | Motor ERM | 20 mm LRA |
| Principi de vibració | Massa excèntrica giratòria | Massa oscil·lant lineal |
| Conduir | DC | CA / forma d'ona controlada |
| Resposta | Generalment més lent | Resposta hàptica ràpida |
| Precisió hàptica | Moderat | Alt |
| Control de freqüència | Limitat per la velocitat de rotació | Dissenyat al voltant de la freqüència controlada |
| Patrons hàptics | Bàsic | Més programable |
| Control de frenada | Limitada | Es pot controlar activament |
| Aplicacions de jocs | Rumble bàsic | Hàptica avançada |
| Immersió | Moderat | Alt potencial |
| Millor ús | Alertes de vibració simples | Retroalimentació hàptica rica |
Texas Instruments assenyala que els ERM són generalment més lents, mentre que els LRA poden proporcionar una resposta més ràpida i efectes hàptics més precisos quan es gestionen adequadament.
LEADER LRA Motor
| Models | Mida (mm) | Voltatge nominal (V) | Corrent nominal (mA) | Freqüència (Hz) | Voltatge (Vrms) | Acceleració (Grms) |
| LD0825 | φ8 * 2,5 mm | Ona sinusoidal AC d'1,8 Vrms | 85 mA màx. | 235 ± 5 Hz | 0,1~1,9 Vrms CA | 0,6 grams mínim |
| LD0832 | φ8 * 3,2 mm | Ona sinusoidal AC d'1,8 Vrms | 80 mA màx. | 235 ± 5 Hz | 0,1~1,9 Vrms CA | 1,2 grams mínim |
| LD4512 | 4,0W x 12L 3,5 Hmm | Ona sinusoidal AC d'1,8 Vrms | 100 mA màx. | 235 ± 10 Hz | 0,1~1,85 Vrms CA | 0,30 grams mínim |
| LD2024 | Diàmetre 20 mm x 24 dents | Ona sinusoidal d'1,2 VmsAc | 200 mA màx. | 65 ± 10 Hz | 0,1~1,2 VrmsCA | 2,5 ± 0,5 G |
Què fa que l'LD2024 sigui diferent?
La primera diferència important és el posicionament de l'aplicació.
L'LD2024 es va desenvolupar amb aplicacions com aracontroladors de joci dispositius hàptics d'alta gamma. LEADER enumera específicament els controladors de jocs i les ulleres de realitat virtual entre les seves aplicacions objectiu.
Els jocs creen uns requisits tàctils molt més complexos que una simple notificació.
Per exemple:
| Esdeveniment de jocs | Possible efecte hàptic |
| Prem el botó | Pols curt i nítid |
| Foc d'armes | Vibració repetida i aguda |
| Explosió | Vibració forta i profunda |
| Motor del vehicle | Vibració contínua |
| Col·lisió | Impuls d'impacte fort |
| Superfície de la carretera | Textura repetitiva |
| Danys | Pols curt i agressiu |
| Efecte ambiental | Retroalimentació subtil i contínua |
Això significa que l'actuador ha de fer més que simplement activar o desactivar la vibració.
Ha de formar part del jocllenguatge sensorial.
Una de les característiques que defineixen l'LD2024 és la sevaposicionament de freqüència ultra ampla.
La freqüència és extremadament important en el disseny hàptic perquè canviar la freqüència de vibració canvia com es percep la vibració.
Un efecte de baixa freqüència es pot sentir:
Profund · Pesat · Potent
mentre que un efecte de freqüència més alta es pot sentir:
Més nítid · Més fi · Més detallat
En donar als dissenyadors més espai per treballar amb la freqüència, el sistema hàptic pot crear potencialment una gamma més àmplia de sensacions tàctils.
L'LD2024 de LEADER s'especifica al voltant d'una freqüència nominal de 65 ± 10 Hz, mentre que el seu disseny de freqüència ultra ampla està pensat per suportar efectes hàptics més rics més enllà d'una simple experiència de vibració d'una sola freqüència.
Aquest és un dels punts de venda més importants de l'LD2024.
Un controlador de jocs modern no hauria de produir necessàriament la mateixa vibració per a cada esdeveniment.
El sistema d'actuador i controlador es pot dissenyar per variar:
- Freqüència
- Amplitud
- Durada
- Seqüència de polsos
- Comportament d'inici/aturada
- Forma d'ona
Això significa que el mateix motor pot participar en diferents efectes hàptics.
Exemple: Un motor, múltiples experiències
Mode A: confirmació suau
Amplitud de la llum
Curta durada
Sensació de freqüència més alta
↓
Mode B — Impacte d'arma
Alta amplitud
Pols curt
Frenada brusca
↓
Mode C — Vibració del motor
Forma d'ona contínua
Amplitud moderada
Oscil·lació repetida
↓
Mode D — Explosió
Alta amplitud
Forma d'ona multietapa
Durada més llarga
Aquí és on l'LD2024 va més enllà de la idea tradicional de"motor de vibració".
Es converteix en unactuador hàptic programable.
En el cas d'un controlador de jocs, els usuaris normalment l'agafen amb les dues mans.
Per tant, l'energia hàptica ha de viatjar a través de la carcassa del controlador i romandre perceptible a través dels palmells i els dits de l'usuari.
LEADER especifica l'LD2024 aForça de vibració de 2,5 ± 0,5 grams, posicionant-lo per a una resposta tàctil més forta.
En comparació amb el format LRA de 8 mm/10 mm, molt més petit, l'LD2024 està dissenyat per oferir una experiència de vibració més substancial en aplicacions on l'espai físic i el pressupost d'energia ho permeten.
Això pot ser particularment valuós per a:
- Controladors de jocs grans
- Controladors d'arcade
- Controladors de curses
- Controladors de simulació de vol
- Controladors de realitat virtual
- Dispositius de mà hàptics
Aquesta és una distinció important.
Un actuador hàptic potent no necessàriament ha de produir una vibració incòmoda.
L'objectiu és:
Alt rendiment + forma d'ona controlada + freqüència adequada + muntatge optimitzat
El resultat pot ser tots dos:
Potent
i
Fins
alhora.
Per exemple, un controlador de joc podria utilitzar un efecte fort de baixa freqüència per a una explosió i després canviar immediatament a un efecte més lleuger i nítid per a la interacció d'un botó.
Aquest contrast és el que fa que la retroalimentació hàptica sembli més realista.
La retroalimentació hàptica només és convincent quan es produeix en el moment adequat.
Si un jugador dispara una arma i sent la vibració uns quants centenars de mil·lisegons després, l'efecte perd la seva connexió amb l'esdeveniment.
L'LD2024 s'especifica amb un temps de pujada màxim de50 msi el temps màxim de caiguda de80 mssegons les condicions publicades per LEADER.
La combinació d'una resposta ràpida i una frenada controlada és important per crear:
Agut
→
Discret
→
Repetible
esdeveniments hàptics.
Els controladors LRA moderns també poden utilitzar tècniques de sobremarxa, frenada i seguiment de ressonància per millorar el comportament transitori. Texas Instruments explica que el seguiment d'autoressonància pot ajudar a aconseguir un comportament d'arrencada i aturada més ràpid i efectes hàptics més nítids.
Els controladors de jocs poden generar un soroll mecànic considerable a partir de botons, disparadors, interruptors, ventiladors i altres components.
Per tant, idealment, el motor hàptic hauria de contribuir amb informació tàctil sense convertir-se en una font audible no desitjada.
Llistes LEADERbaix sorollentre les principals característiques de l'LD2024.
Això és particularment útil quan s'utilitza el controlador:
- A casa
- En jocs competitius
- Amb auriculars
- En entorns de realitat virtual
- En espais compartits
L'objectiu és simple:
Sent més. Escolta menys.
Per què escollir LEADER per a solucions LRA de 20 mm?
La cartera de productes de LEADER cobreix tant els LRA de tipus moneda en miniatura com el motor lineal de freqüència ultraampla LD2024, més gran.
Això permet als enginyers triar un actuador segons els requisits reals del producte en lloc de forçar tots els dispositius al mateix format de motor.
L'LD2024 està posicionat específicament com a:
20 mm × 24 mm
Freqüència ultraampla
Vibració forta
Retroalimentació hàptica ràpida
Soroll baix
Freqüència ajustable
LEADER també afirma que la seva família de motors lineals es pot subministrar en diferents configuracions de connexió, incloent-hi cables de connexió, FPCB i versions muntables amb ressort, amb longitud de cable i configuracions de connector personalitzables per als projectes aplicables.
Per a projectes OEM, això crea més flexibilitat durant la integració mecànica i elèctrica.
Preguntes freqüents: Motor LRA de 20 mm
Un motor LRA de 20 mm és un actuador ressonant lineal amb un diàmetre aproximat de 20 mm. L'LD2024 de LEADER mesura Ø20 × 24 mm i està dissenyat per a aplicacions hàptiques d'alt rendiment, com ara controladors de jocs i dispositius relacionats amb la realitat virtual.
El motiu principal és el rendiment hàptic específic de l'aplicació. Els LRA més petits prioritzen la compacitat, mentre que l'LD2024 està dissenyat per proporcionar una resposta tàctil més forta i rica on es pot allotjar un actuador més gran.
Sí. LEADER identifica específicament els controladors de joc com una aplicació per a l'LD2024, i el seu disseny se centra en una forta vibració, una resposta ràpida, una freqüència ajustable i un baix soroll.
LEADER publica una especificació de força de vibració de2,5 ± 0,5 gramsper a l'LD2024. La vibració real percebuda depèn del controlador, el muntatge, la carcassa i l'aplicació.
L'LD2024 s'especifica amb una freqüència ajustable com una de les seves característiques clau. El rang hàptic utilitzable i l'efecte de vibració final depenen de l'actuador, el controlador, la forma d'ona i el disseny del sistema.
LEADER especifica un temps de pujada màxim de50 msi el temps màxim de caiguda de80 msen les condicions de prova publicades. L'optimització del controlador també pot afectar la resposta hàptica final.
L'LD2024 està especificat per a1.000.000 de cicles, amb LEADER definint un cicle de prova com a 2 segons ON i 1 segon OFF.
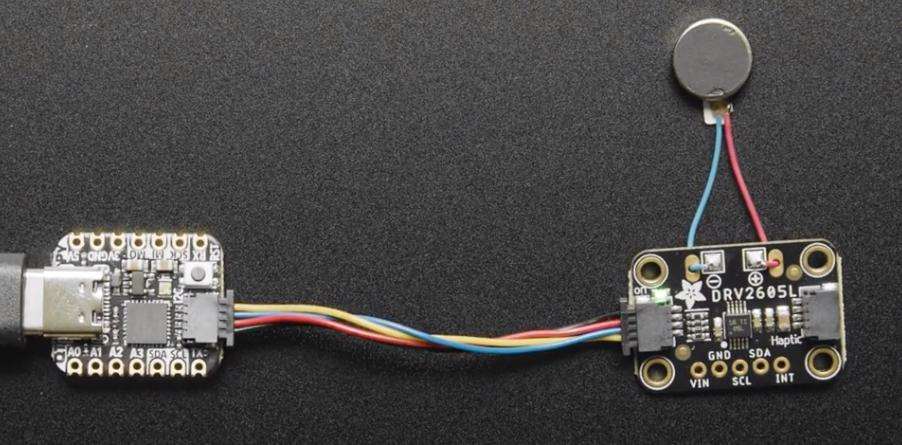
Sí. L'actuador es pot integrar amb un controlador hàptic i un sistema de control adequats per variar paràmetres com ara la freqüència, l'amplitud, la durada, la forma d'ona, la sobremarxa i la frenada. La biblioteca d'efectes real depèn del sistema complet.
Per a aplicacions hàptiques avançades, un LRA pot oferir una resposta tàctil més ràpida i controlable. Els motors ERM continuen sent útils per a aplicacions simples de vibració i vibració bàsica.
Consulteu els vostres experts líders
T'ajudem a evitar els entrebancs per oferir la qualitat i el valor que necessites per al teu micromotor sense escombretes, a temps i dins del pressupost.
Data de publicació: 17 d'agost de 2026


