

Enkonduko: Kial Religa Teknologio Gravas
Modernaj elektronikaj aparatoj bezonas pli ol vidajn ekranojn kaj sonon por komuniki kun uzantoj. De la subtila klako de tuŝekrano de inteligenta telefono ĝis la merga vibrado de ludregilo, fizika respondo helpas uzantojn interagi kun ciferecaj produktoj pli nature.
Du terminoj ofte aperas en produkta disvolviĝo:haptika retrosciigokajpalpa retrosciigoKvankam ili ofte estas uzataj interŝanĝeble, ili ne ĉiam priskribas precize la saman aferon.
Por inĝenieroj, produktaj dizajnistoj kaj originalaj ekipaĵoproduktantoj (OEM) aĉetantoj, kompreni la distingon helpas klarigi la elekton de aktuatoroj, mekanikan integriĝon, kontrolajn postulojn kaj la finan uzantosperton.
En ĉi tiu gvidilo, ni klarigas kiel funkcias haptika kaj palpa retrokuplado, komparas iliajn aplikojn, kaj esploras kiel ERM-motoroj, linearaj resonancaj aktuatoroj (LRA-oj), kaj piezoelektraj aktuatoroj subtenas malsamajn retrokuplajn postulojn.
1. Kio estas Haptika Religo?
Haptika retroligo estas teknologio, kiu uzas fizikajn sentojn por komuniki informojn al uzanto. Ĉi tiuj sentoj povas inkluzivi vibradon, movadon, premon, reziston aŭ forton.
En konsumelektroniko, vibrad-bazitaj haptikoj estas aparte oftaj. Saĝtelefono povas produkti mallongan vibron kiam mesaĝo alvenas, dum ludregilo povas generi malsamajn vibradpadronojn por reprezenti koliziojn, movadon aŭ mediajn efikojn.
Haptika retrosciigo povas plibonigi uzeblecon igante ciferecajn interagojn sentiĝi pli respondemaj. Ĝi ankaŭ povas redukti la bezonon rigardi ekranon kontinue, kio estas utila en porteblaj aparatoj, aŭtomobilaj interfacoj kaj industriaj kontroloj.
2. Kio estas palpebla retrosciigo?
Palpebla retrosciigo rilatas pli specife al sensacioj perceptitaj per tuŝo. Ĝi helpas uzantojn rekoni kontakton, konfirmi agon aŭ distingi inter malsamaj fizikaj interagoj.
Mekanika klavaro provizas palpan respondon per la fizika movado kaj rezisto de siaj klavoj. Tuŝekrano povas simuli butonpremon per mallonga vibrado, eĉ se la ekrano mem ne havas moviĝantan mekanikan butonon.
En elektronikaj produktoj, palpa religo povas esti generita per vibradmotoroj, piezoelektraj aktuatoroj, mekanikaj ŝaltiloj, aŭ speciale dizajnitaj surfacstrukturoj.
3. Haptika Religo kontraŭ Palpebla Religo: Ŝlosilaj Diferencoj
La ĉefa distingo estas la amplekso de la terminoj. Haptika retrosciigo estas la pli larĝa koncepto de komunikado per fizika sensacio, dum palpa retrosciigo fokusiĝas al sensacioj spertitaj per tuŝo.
Palpila religo povas tial esti konsiderata unu formo de haptika religo.
| Komparo | Haptika Religo | Palpila Religo |
| Difino | Larĝa kategorio de tuŝrilata fizika retrosciigo | Religo specife perceptita per tuŝo |
| Sensacioj | Vibrado, forto, moviĝo, premo kaj tuŝo | Klakoj, frapetoj, teksturo kaj lokigita vibrado |
| Ĉefa celo | Plibonigu interagadon, mergiĝon aŭ komunikadon | Konfirmu agojn kaj komuniku tuŝrilatajn informojn |
| Oftaj aparatoj | Ludregiloj, inteligentaj telefonoj, VR-sistemoj, aŭtomobilaj interfacoj | Tuŝekranoj, butonoj, klavaroj, porteblaj aparatoj |
| Eblaj teknologioj | ERM, LRA, piezo, fortreligaj aktuatoroj | Mekanikaj ŝaltiloj, ERM, LRA, piezo |
| Dezajna prioritato | Realismaj, esprimplenaj aŭ informaj sensacioj | Klaraj, rekoneblaj kaj konvene lokaj sensacioj |
Inĝeniera noto:Ĉi tiuj terminoj ne difinas du reciproke ekskluzivajn aparatarajn kategoriojn. La sama LRA-motoro povas produkti mallongan palpan klakon aŭ kontribui al pli kompleksa haptika efiko, depende de kiel la sistemo estas desegnita kaj kontrolata.
4. Teknologioj de Haptik-Aktuatoroj: ERM kontraŭ LRA kontraŭ Piezo
Elekti aktuatoron estas unu el la plej gravaj inĝenieraj decidoj en projekto pri haptika retrokuplado. Malsamaj teknologioj ofertas malsamajn kompromisojn rilate al respondo, kontrolebleco, pakaĵograndeco, kosto kaj komplekseco de integriĝo.
ERM-Motoroj: Praktika Elekto por Baza Vibrado
Motoro kun ekscentra rotacia maso (ERM) generas vibradon per rotacio de malcentra pezo. Ĉi tiu malekvilibro kreas mekanikan osciladon, kiu povas esti transdonita al la aparato-enfermaĵo.
ERM-motorojestas vaste uzataj en sciigsistemoj, enirnivelaj porteblaj aparatoj, kaj aliaj produktoj kiuj bezonas simplajn vibrajn alarmojn. Ili estas ĝenerale facile funkciigeblaj kaj povas oferti kostefikan solvon por simplaj respondpadronoj.
Plej taŭga por:Bazaj alarmoj, kost-sentema elektroniko, kaj aplikoj kie simpla vibrado sufiĉas.
LRA Motors: Por Preciza kaj Respondema Religo
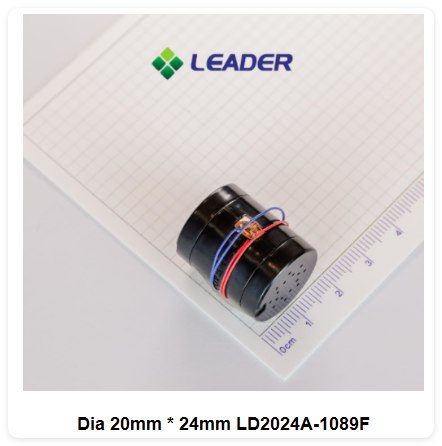
A lineara resonanca aktuatoro (LRA)uzas elektromagnetan sistemon por movi internan mason tien kaj reen ĉirkaŭ resonanca frekvenco. Male al ERM-motoro, LRA ne dependas de kontinua rotacio de ekscentra pezo.
LRA-oj ofte estas elektitaj kiam produkto postulas akran respondon, kontrolitan vibradan intensecon kaj ripeteblajn mallongdaŭrajn efikojn. Ili taŭgas por inteligentaj telefonoj, inteligentaj horloĝoj, ludregiloj kaj aliaj kompaktaj elektronikaj aparatoj.
Tamen, LRA-oj funkcias plej efike proksime de sia destinita resonanca frekvenco. La pelilo, muntostrukturo kaj mekanika enfermaĵo devas tial esti konsiderataj dum sistemevoluigo.
Tabelo de Komparo de Aktuatoroj
| Inĝeniera Faktoro | ERM-Motoro | LRA Motoro | Piezo-aktuatoro |
| Moviĝa mekanismo | Rotacianta ekscentra maso | Oscilanta interna maso | Materiala deformado |
| Religo-signo | Ĝenerala vibrado aŭ zumo | Klara, kontrolita vibrado | Loka, rapida respondo |
| Veturigaj postuloj | Relative simpla | Alterna veturado proksime de resonanco | Specialigita tensioŝoforo |
| Kontrolaj konsideroj | Rapido kaj vibrada intenseco estas ligitaj | Amplitudkontrolo kaj resonanca materio | Tensio-ondformo kaj mekanika ŝarĝo gravas |
| Tipaj aplikoj | Bazaj alarmoj, malaltkostaj elektronikaĵoj | inteligentaj telefonoj, porteblaj aparatoj, regiloj | Maldikaj ekranoj kaj specialigitaj interfacoj |
| Ĉefa konsidero pri dezajno | Komenca/haltiga konduto kaj vibrada kvalito | Resonanco, muntado, kaj ŝofora kongrueco | Tensio, delokiĝo, kaj integriĝo |
La efektiva rendimento dependas de la specifa aktuatoro, pelilo, firmvaro, muntmetodo kaj produkta enfermaĵo. La tabelo priskribas ĝeneralajn dezajnajn tendencojn anstataŭ garantiitajn specifojn.
5. Kiel elekti la ĝustan retroligan teknologion
Elektado de haptika solvo komenciĝas per la celita uzanto-sperto — ne simple la dimensioj aŭ taksita vibrada forto de la motoro.
Paŝo 1: Difinu la Senton, Kiun Vi Volas Krei
Determinu ĉu la produkto bezonas bazan alarmon, mallongan simulitan klakon, serion de apartaj pulsoj aŭ pli mergan efikon.
Simpla sciigo povus bone funkcii kun ERM-motoro. Altvalora inteligenta telefono aŭ portebla aparato, kiu bezonas klaran, ripeteblan respondon, povus profiti de LRA. Maldika interfaco postulanta lokalizitan deformadon povus esti pli bone taŭga por piezoteknologio.
Paŝo 2: Konfirmu Grandecon kaj Mekanikajn Limigojn
La disponebla spaco influas la formon de la aktuatoro, la muntpozicion kaj la vibradtransdonon. Inĝenieroj devus konsideri ne nur la dimensiojn de la komponanto, sed ankaŭ la gluan tavolon, la subtenan strukturon, la proksimajn komponantojn kaj la enfermaĵon.
Motoro, kiu funkcias bone sur testa fiksaĵo, povas sentiĝi malsama post instalado en la preta produkto. Testi la aktuatoron ene de la fakta enfermaĵo estas tial esenca.
Paŝo 3: Taksu Responda Tempo kaj Kontrolo
Por mallongaj retrokuplaj eventoj, la konduto de ekfunkciigo kaj haltigo estas grava. Malfrua aŭ daŭra vibrado povas igi ŝajnigan klakon malpli konvinka.
Por LRA-dezajnoj, inĝenieroj devus konfirmi la resonancan frekvencon, kongruecon kun la pelilo, kaj iujn ajn bezonatajn resonanc-spurajn aŭ bremsajn funkciojn. Ĉi tiuj faktoroj influas kiom konstante la aktuatoro reproduktas la celitan efikon.
Paŝo 4: Ekvilibrigi Energikonsumon kaj Koston
Baterifunkciaj aparatoj devas balanci vibradforton kun energikonsumo. Konsideru la provizan tension, pintan kurenton, aktivigan daŭron, retrokuplan frekvencon kaj atendatan ĉiutagan uzadon.
Aktuatoro kun pli alta unuoprezo povas ankoraŭ esti la pli bona elekto je sistemnivela se ĝi plenumas la postulojn de la uzantotravivaĵo kun malpli da restrukturado aŭ pli efika operacio.
Paŝo 5: Validigu Fidindecon kaj Produktadan Konsistencon
Antaŭ amasproduktado, testu vibradan eligon, respondkonsekvencon, akustikan bruon, energikonsumon kaj daŭripovon sub reprezentaj funkciaj kondiĉoj.
Por OEM/ODM-projektoj, ankaŭ konfirmu specimenan haveblecon, adaptokapablojn, kvalito-kontrolajn procedurojn kaj produktadtempojn kun la provizanto.
6. Aplikoj de Haptika kaj Palpebla Religo
Malsamaj produktoj bezonas malsamajn specojn de fizika respondo. La ĝusta dezajno dependas de kiel uzantoj interagas kun la aparato kaj kiom klare la sistemo devas komuniki ĉiun okazaĵon.
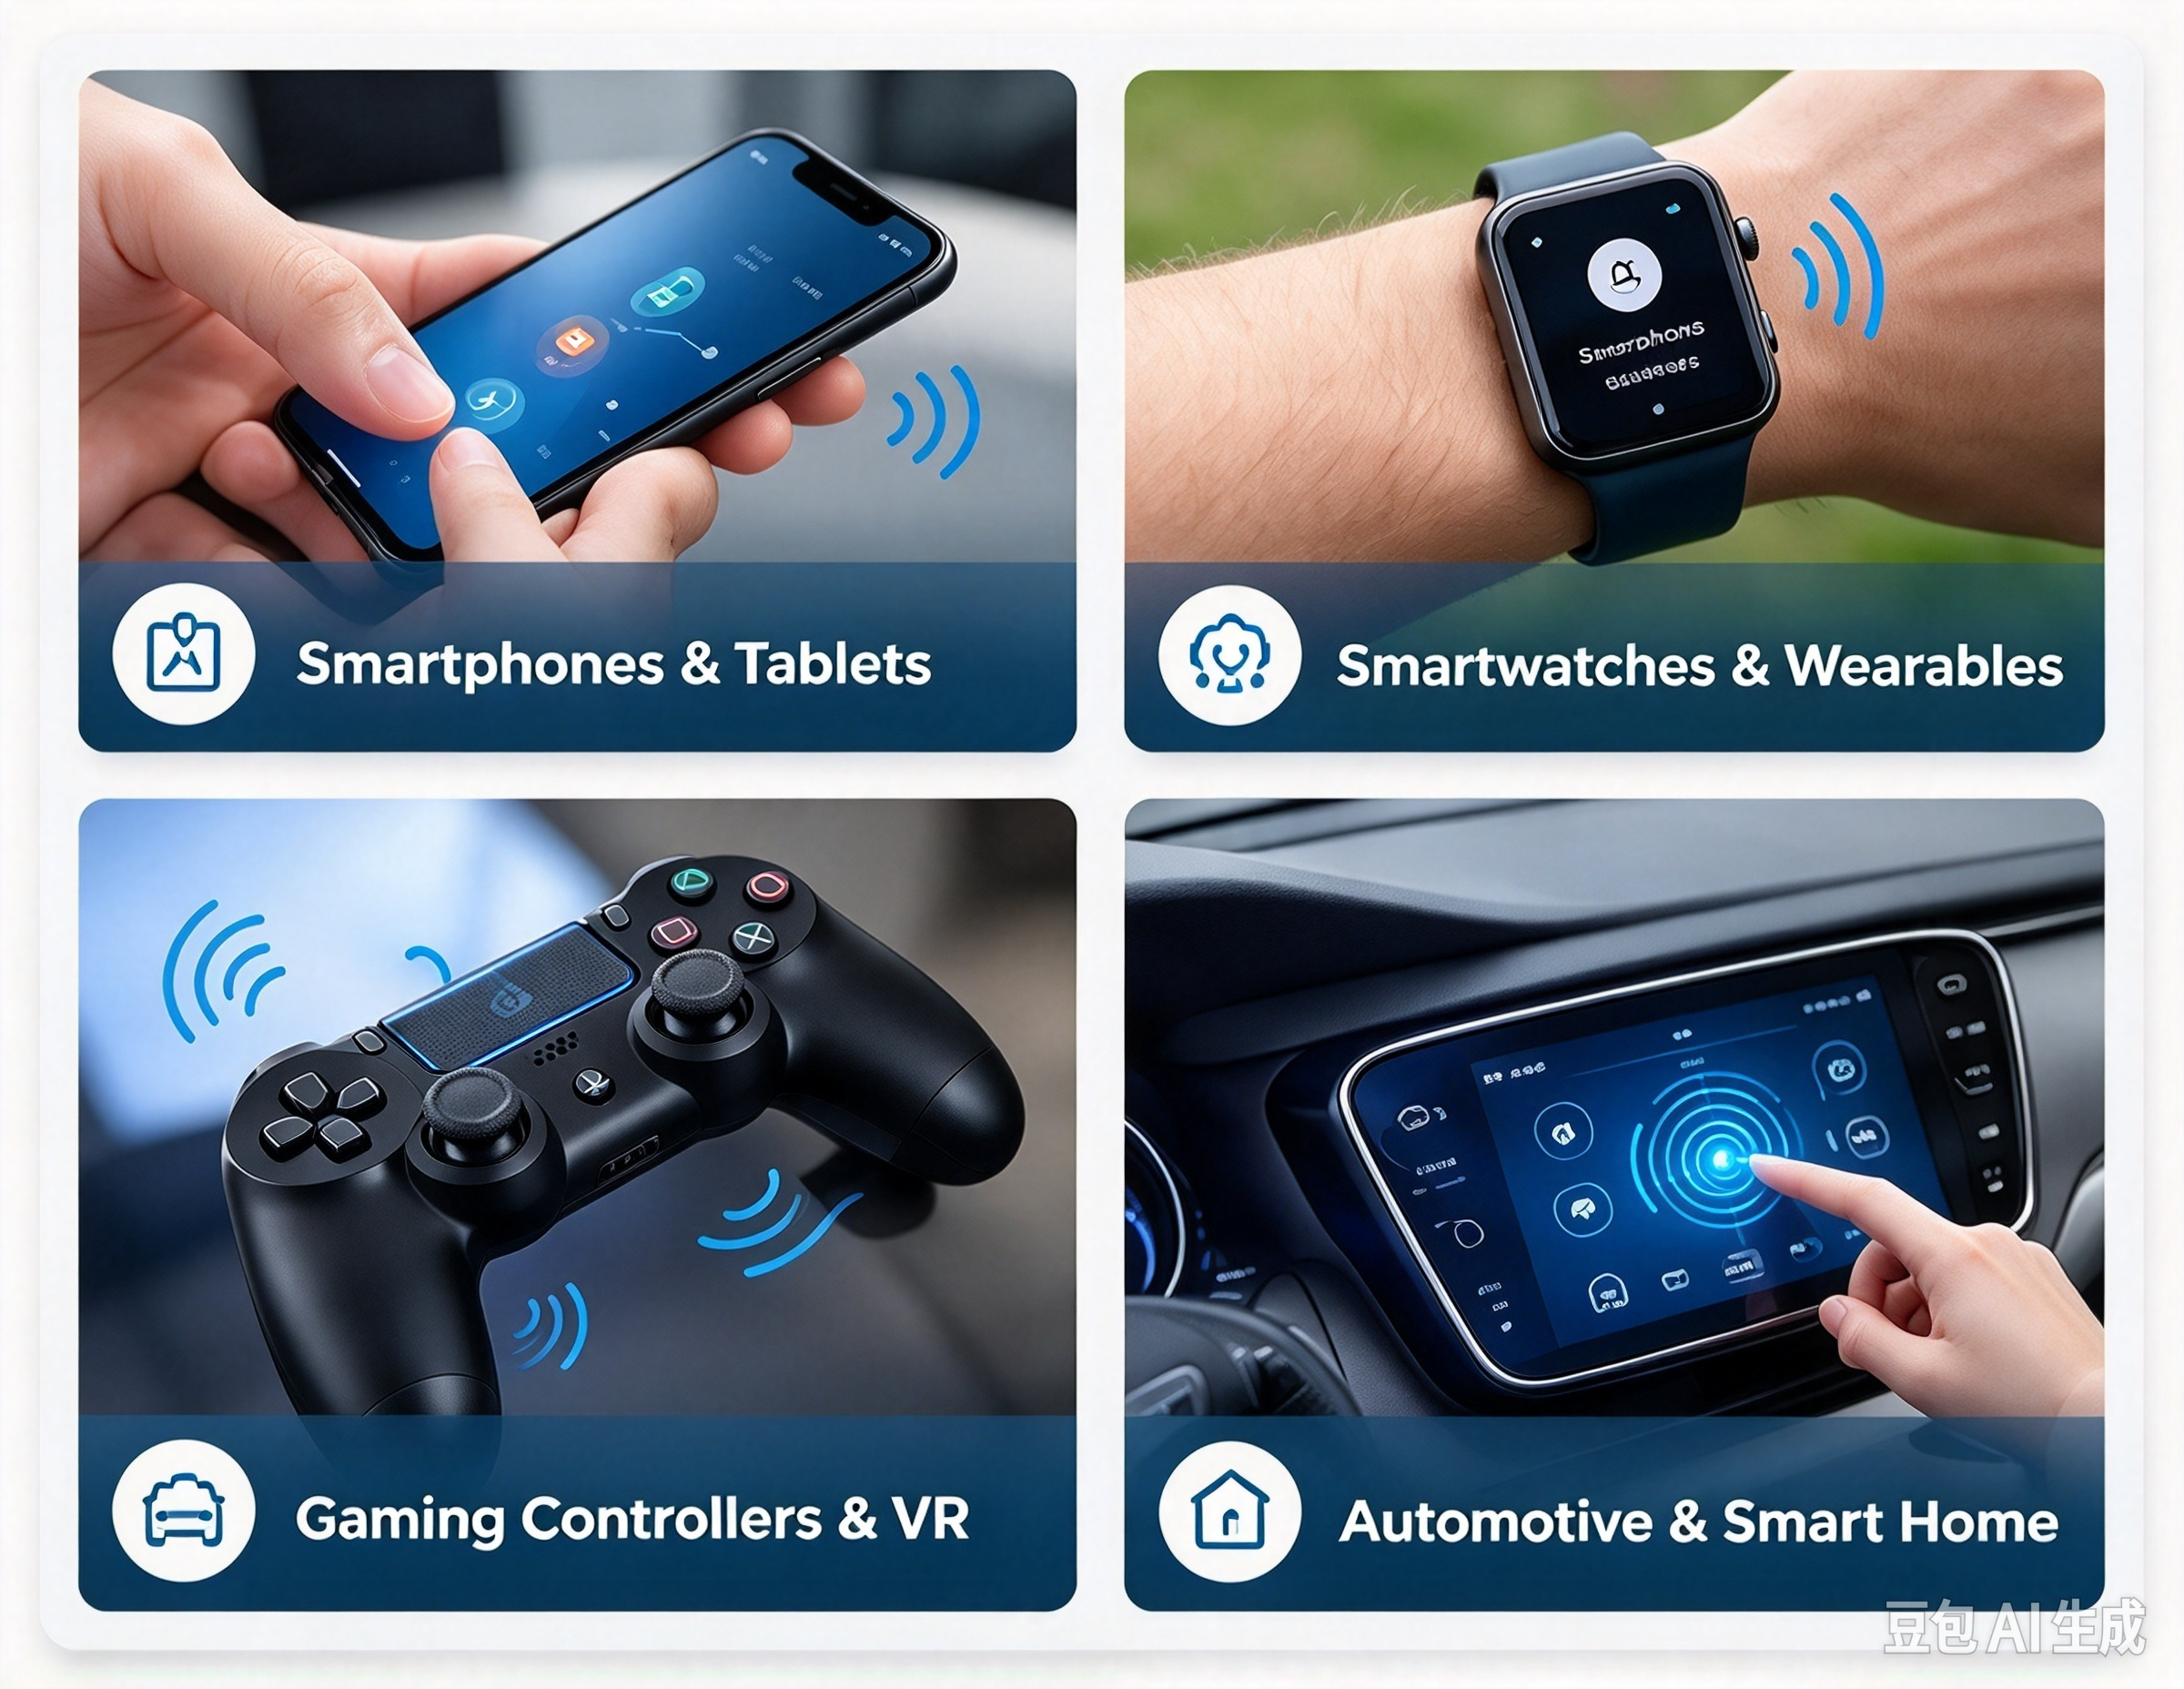
Smartphones kaj Tablojdoj
Poŝtelefonoj uzas haptikan respondon por klavarinteragoj, sistemaj sciigoj kaj virtualaj kontroloj. Bone dizajnita vibrado povas igi tuŝekranon sentiĝi pli respondema sen aldoni fizikajn butonojn.
LRA-motoroj estas ofta elekto por produktoj kiuj prioritatigas klaran kaj kontrolitan religon, kvankam la fina sento dependas de la kompleta aparatdezajno.
Inteligentaj horloĝoj kaj porteblaj aparatoj
Porteblaj aparatoj bezonas rimarkeblan respondon sen malkomfortigi aŭ nenecese malŝarĝi la baterion. Mallonga vibro povas komuniki pri alvenanta voko, memorigilo, navigacia instrukcio aŭ agada alarmo.
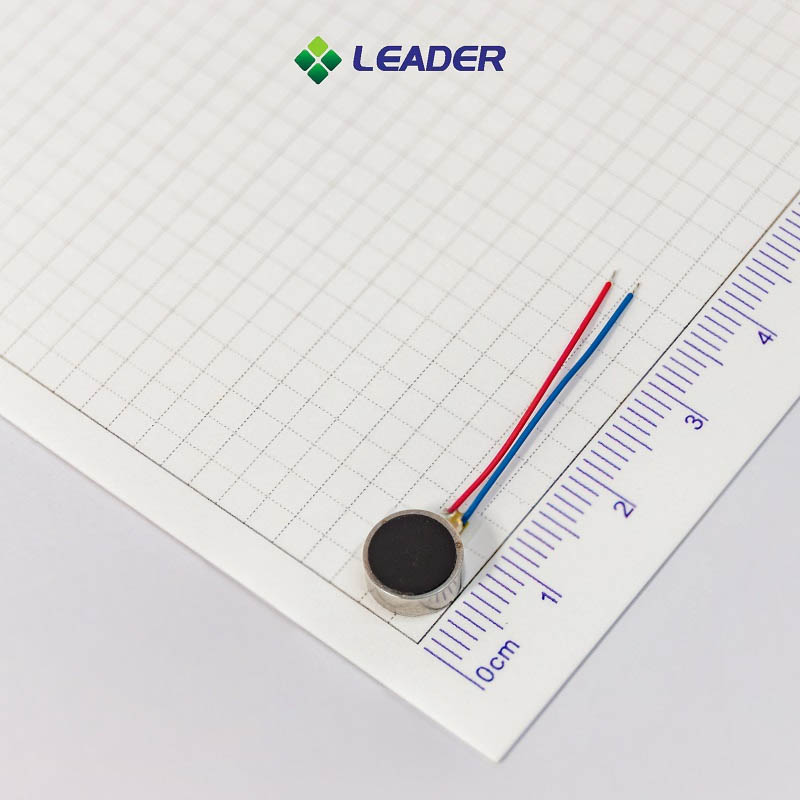
Kompaktaj monervibraj motoroj kaj aliaj miniaturaj aktuatoroj estas utilaj ebloj kiam spaco kaj pezo estas limigitaj.
Ludregiloj kaj VR-Aparatoj
Ludregiloj uzas vibradon por komuniki okazaĵojn kiel ekzemple kolizioj, movado aŭ mediaj ŝanĝoj. Pli progresintaj sistemoj povas kombini plurajn aktuatorojn aŭ uzi pliajn teknologiojn por produkti malsamajn sentojn.
La inĝeniera defio estas igi ĉiun efikon aparta kaj respondema evitante troan vibradon, nedeziratan bruon aŭ malkonsekvencan eligon.
Aŭtomobilaj kaj Inteligentaj Hejmaj Interfacoj
Aŭtomobilaj interfacoj povas uzi palpan respondon por konfirmi stirenigaĵojn aŭ komuniki elektitajn avertojn. Inteligentaj hejmaj aparatoj povas uzi mallongan vibradon aŭ klak-similan senton por konfirmi, ke komando estis registrita.
En ambaŭ aplikoj, la respondo estu klara kaj antaŭvidebla. Dizajnistoj devas ankaŭ konsideri mediajn kondiĉojn, produktovivdaŭron, sekurecajn postulojn, kaj la sekvojn de maltrafita aŭ ambigua respondo.
7. Kiel Testi Haptikan Religo-Efikecon
Fidinda validiga procezo devus taksi kaj mezureblajn inĝenierajn parametrojn kaj la senton spertitan de uzantoj.
| Testa Objekto | Kion taksi | Kial Ĝi Gravas |
| Akcelo | Vibrada akcelo ĉe difinita mezurpunkto | Indikas vibradan eliron sub specifaj kondiĉoj |
| Responda tempo | Tempo atingi kaj forlasi la celan eliron | Determinas kiom akre la retrosciigo komenciĝas kaj finiĝas |
| Energikonsumo | Funkciiga kurento kaj energio po okazaĵo | Helpas taksi la efikon de la baterio |
| Akustika bruo | Sono generita dum operacio | Identigas nedeziratajn aŭdeblajn artefaktojn |
| Daŭripovo | Eligo kaj funkcio post difinitaj funkcicikloj | Subtenas vivdaŭrajn kaj fidindecajn postulojn |
| Perceptita religo | Uzantrekono, klareco kaj komforto | Konfirmas ĉu la efiko funkcias en la celita apliko |
Uzu koherajn testkondiĉojn, inkluzive de la muntmetodo, enfermaĵo, proviza tensio, pelilaj agordoj kaj mezurloko. Por senchavaj komparoj, registru la testaranĝon kune kun la rezultoj.
Utila evoluiga procezo kombinas instrumentajn mezuradojn kun strukturita uzanta taksado. Forta akcelo sole ne garantias pli bonan palpan sperton; tempigo, ripeteblo, komforto kaj la kunteksto de la interagado ĉiuj gravas.
Ne ĝuste. Haptika retrokuplado estas la pli larĝa kategorio de fizika retrokuplado, inkluzive de vibrado, movado kaj forto. Palpebla retrokuplado fokusiĝas al sensacioj perceptitaj per tuŝo. La terminoj signife interkovriĝas en konsumelektroniko.
Ne en ĉiu situacio. LRA-oj ofte estas preferataj por klara, kontrolita respondo, dum ERM-motoroj povas esti praktika kaj ekonomia elekto por bazaj vibraj alarmoj. La plej bona elekto dependas de la bezonata sento, kosto, spaco, pelilo kaj potenco-buĝeto.
Jes. Vibrmotoro povas provizi mallongan fizikan respondon kiam uzanto premas virtualan butonon. La vibra padrono kaj mekanika kuplado devus esti desegnitaj por fari la interagadon klara sen krei troan bruon aŭ malkomforton.
Haptika aktuatoro estas larĝa termino por komponanto, kiu produktas fizikan retrokuplon. Vibromotoro estas unu tipo de aktuatoro, kiu kreas vibradon. Aliaj haptikaj aktuatoroj inkluzivas piezoelektrajn aparatojn kaj fortoregulajn mekanismojn.
Aĉetantoj devus konfirmi la deziratan senton de respondo, pakaĵograndecon, funkcian tension, kurentpostulojn, respondkarakterizaĵojn, kongruecon kun peliloj, muntkondiĉojn, dumvivajn celojn kaj produktadpostulojn. Provotestado en la celita enfermaĵo estas rekomendinda antaŭ fina elekto.
Elektu la Ĝustan Haptikan Solvon por Via Produkto
Haptika kaj palpa reago helpas transponti la interspacon inter ciferecaj komandoj kaj fizika interagado. Kvankam la terminoj interkovriĝas, kompreni ilian amplekson helpas inĝenierojn difini pli klarajn produktajn postulojn kaj elekti taŭgajn teknologiojn.
ERM-motoroj restas utilaj por simplaj vibradaj alarmoj, LRA-oj ofertas fortan opcion por respondema kaj kontrolita vibrado, kaj piezoelektraj aktuatoroj subtenas specialigitajn dezajnojn postulantajn lokalizitan mekanikan movadon.
Por produktaj programistoj, la plej efika solvo estas tiu, kiu ekvilibrigas uzanto-sperton, elektran rendimenton, mekanikan integriĝon, fidindecon kaj koston.
Gvidantoprovizas miniaturajn vibrajn motorajn solvojn por OEM kaj ODM-aplikoj, inkluzive de ERM-vibraj motoroj, liniaj motoroj, moner-vibraj motoroj kaj aliaj kompaktaj motordezajnoj.
Esploru niansolvoj por personigo de linearaj motorojaŭproduktsortimento de malgrandaj vibraj motoroj por diskuti aktuatorajn eblojn por via sekva projekto.
Konsultu Viajn Gvidantojn Fakulojn
Ni helpas vin eviti la kaptilojn por liveri la kvaliton kaj valoron, kiujn via mikro-senbroŝa motoro bezonas, ĝustatempe kaj laŭbuĝete.
Afiŝtempo: 1-a de decembro 2023


