

はじめに:フィードバック技術が重要な理由
現代の電子機器は、ユーザーとのコミュニケーションにおいて、視覚的な表示や音以上のものを必要としています。スマートフォンのタッチスクリーンの繊細なクリック音から、ゲームコントローラーの臨場感あふれる振動まで、物理的なフィードバックは、ユーザーがデジタル製品とより自然にインタラクトするのに役立ちます。
製品開発において頻繁に登場する2つの用語:触覚フィードバックそして触覚フィードバックこれらはしばしば同じ意味で使われますが、必ずしも全く同じものを指しているわけではありません。
エンジニア、製品設計者、OEMの購買担当者にとって、この違いを理解することは、アクチュエータの選定、機械的な統合、制御要件、そして最終的なユーザーエクスペリエンスを明確にするのに役立ちます。
このガイドでは、触覚フィードバックとハプティックフィードバックの仕組みを説明し、それぞれの応用例を比較し、ERMモーター、リニア共振アクチュエータ(LRA)、圧電アクチュエータがさまざまなフィードバック要件をどのようにサポートするかを探ります。
1. 触覚フィードバックとは?
触覚フィードバックとは、物理的な感覚を利用してユーザーに情報を伝える技術です。これらの感覚には、振動、動き、圧力、抵抗、力などが含まれます。
民生用電子機器において、振動を利用した触覚フィードバックは特に一般的です。スマートフォンはメッセージ受信時に短い振動を発し、ゲームコントローラーは衝撃、動き、環境効果などを表現するために様々な振動パターンを生成します。
触覚フィードバックは、デジタル操作の反応性を高めることでユーザビリティを向上させることができます。また、画面を継続的に見続ける必要性を減らすことができるため、ウェアラブルデバイス、自動車インターフェース、産業用制御システムなどにおいて有効です。
2. 触覚フィードバックとは?
触覚フィードバックとは、より具体的には触覚を通して知覚される感覚を指します。これは、ユーザーが接触を認識したり、動作を確認したり、異なる物理的な相互作用を区別したりするのに役立ちます。
メカニカルキーボードは、キーの物理的な動きと抵抗によって触覚フィードバックを提供する。タッチスクリーンは、ディスプレイ自体に可動式のメカニカルボタンがなくても、短い振動によってボタンの押下をシミュレートすることができる。
電子製品においては、触覚フィードバックは、振動モーター、圧電アクチュエータ、機械式スイッチ、または特別に設計された表面構造によって生成される場合がある。
3. ハプティックフィードバックと触覚フィードバック:主な違い
主な違いは、用語の範囲にある。ハプティックフィードバックは、身体感覚を通してコミュニケーションを行うというより広い概念であるのに対し、触覚フィードバックは、触覚を通して得られる感覚に焦点を当てている。
したがって、触覚フィードバックは、触覚フィードバックの一形態とみなすことができる。
| 比較 | 触覚フィードバック | 触覚フィードバック |
| 意味 | 触覚に関連する物理的フィードバックの幅広いカテゴリー | 触覚を通して特に知覚されるフィードバック |
| 感覚 | 振動、力、動き、圧力、触覚 | クリック音、タップ音、質感、局所的な振動 |
| 主な目的 | インタラクション、没入感、またはコミュニケーションを改善する | 操作を確認し、タッチ関連の情報を伝達する |
| 一般的なデバイス | ゲームコントローラー、スマートフォン、VRシステム、車載インターフェース | タッチスクリーン、ボタン、キーボード、ウェアラブル |
| 考えられる技術 | ERM、LRA、ピエゾ、フォースフィードバックアクチュエータ | 機械式スイッチ、ERM、LRA、ピエゾ |
| 設計上の優先事項 | 現実的、表現力豊か、または情報伝達力のある感覚 | 明確で、認識可能で、適切な場所に局在する感覚 |
技術ノート:これらの用語は、互いに排他的な2つのハードウェアカテゴリを定義するものではありません。同じLRAモーターでも、システムの設計と制御方法によっては、短い触覚クリック音を発したり、より複雑な触覚効果を生み出したりすることが可能です。
4. 触覚アクチュエータ技術:ERM vs LRA vs ピエゾ
アクチュエータの選定は、触覚フィードバックプロジェクトにおいて最も重要な技術的決定事項の一つです。様々な技術は、応答性、制御性、パッケージサイズ、コスト、統合の複雑さにおいて、それぞれ異なるトレードオフを提供します。
ERMモーター:基本的な振動対策に最適な実用的な選択肢
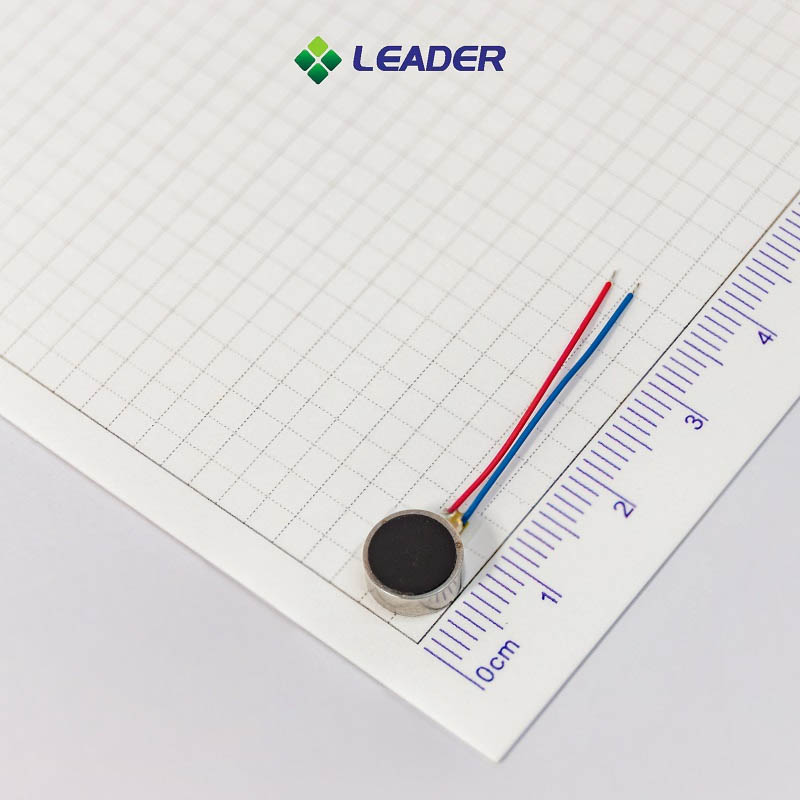
偏心回転質量(ERM)モーターは、中心からずれた重りを回転させることで振動を発生させます。この不均衡によって生じる機械的な振動が、装置の筐体に伝わる可能性があります。
ERMモーターこれらは、通知システム、エントリーレベルのウェアラブルデバイス、その他シンプルな振動アラートを必要とする製品で広く使用されています。一般的に駆動が容易で、シンプルなフィードバックパターンに対して費用対効果の高いソリューションを提供できます。
最適な用途:基本的なアラート、コスト重視の電子機器、および単純な振動で十分な用途。
LRAモーター:正確で応答性の高いフィードバックを実現
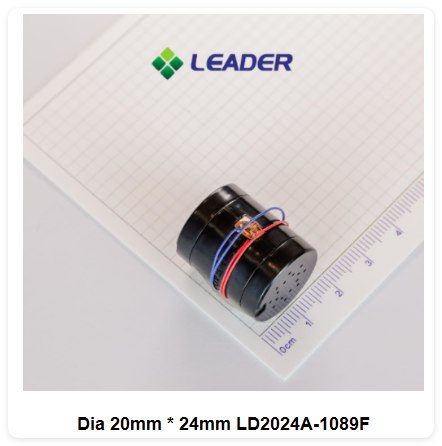
A 線形共振アクチュエータ(LRA)電磁システムを用いて内部の質量を共振周波数付近で往復運動させる。ERMモーターとは異なり、LRAは偏心錘を連続的に回転させる必要がない。
LRA(レーザー共振器)は、製品に鮮明なフィードバック、制御された振動強度、および再現性の高い短時間効果が必要な場合によく選ばれます。スマートフォン、スマートウォッチ、ゲームコントローラー、その他の小型電子機器に適しています。
しかし、LRAは設計共振周波数付近で最も効率的に動作します。そのため、システム開発時には、ドライバー、取り付け構造、および筐体の機械的特性を考慮する必要があります。
アクチュエータ比較表
| エンジニアリング要因 | ERMモーター | LRAモーター | ピエゾアクチュエータ |
| 運動機構 | 回転する偏心質量 | 振動する内部質量 | 材料の変形 |
| フィードバック特性 | 全体的な振動またはブーンという音 | 鮮明で制御された振動 | 局所的かつ迅速な対応 |
| 運転要件 | 比較的単純 | 共振付近での交互駆動 | 特殊電圧ドライバー |
| 制御に関する考慮事項 | 速度と振動強度は関連している | 振幅制御と共振は重要である | 電圧波形と機械的負荷が重要 |
| 代表的な用途 | 基本的なアラート、低価格の電子機器 | スマートフォン、ウェアラブル端末、コントローラー | 薄型ディスプレイと専用インターフェース |
| 主な設計上の考慮事項 | 始動/停止動作と振動品質 | 共振、取り付け、およびドライバーの互換性 | 電圧、変位、および積分 |
実際の性能は、アクチュエータ、ドライバ、ファームウェア、取り付け方法、および製品筐体によって異なります。この表は、保証された仕様ではなく、一般的な設計傾向を示しています。
5. 適切なフィードバック技術の選び方
触覚フィードバックソリューションの選択は、モーターの寸法や定格振動強度だけではなく、想定されるユーザーエクスペリエンスから始めるべきです。
ステップ1:作り出したい感覚を定義する
製品に必要なのは、基本的なアラート、短い擬似クリック音、一連の明確なパルス、あるいはより没入感のある効果のどれかを判断します。
シンプルな通知にはERMモーターが適しているかもしれません。鮮明で再現性の高いフィードバックが必要な高級スマートフォンやウェアラブル端末には、LRAが適しているでしょう。局所的な変形が必要な薄型インターフェースには、ピエゾ技術の方が適しているかもしれません。
ステップ2:サイズと機械的制約を確認する
利用可能なスペースは、アクチュエータの形状、取り付け位置、および振動伝達に影響を与えます。エンジニアは、部品の寸法だけでなく、接着層、支持構造、近隣の部品、および筐体についても考慮する必要があります。
テスト治具上で良好な性能を発揮するモーターでも、完成品に組み込んだ後は感触が異なる場合があります。そのため、アクチュエータを実際の筐体内でテストすることが不可欠です。
ステップ3:応答時間と制御を評価する
短いフィードバックイベントの場合、起動時と停止時の動作が重要です。振動が遅れたり、長く続いたりすると、擬似的なクリック音が不自然に感じられることがあります。
LRA(共振共振アクチュエータ)の設計においては、共振周波数、ドライバとの互換性、および必要な共振追従機能や制動機能などを確認する必要があります。これらの要素は、アクチュエータが意図した効果をどれだけ安定して再現できるかに影響します。
ステップ4:電力消費とコストのバランスを取る
電池駆動機器は、振動強度とエネルギー消費量のバランスを取る必要があります。供給電圧、最大電流、作動時間、フィードバック周波数、および想定される1日の使用時間を考慮してください。
単価の高いアクチュエータであっても、設計変更の手間が少なく、あるいは動作効率が向上するなど、ユーザーエクスペリエンスの要件を満たすのであれば、システムレベルではより優れた選択肢となる可能性がある。
ステップ5:信頼性と生産の一貫性を検証する
量産前に、代表的な動作条件下で、振動出力、応答の一貫性、音響ノイズ、消費電力、および耐久性を試験する。
OEM/ODMプロジェクトの場合は、サンプル入手可能性、カスタマイズ能力、品質管理手順、および生産リードタイムについてもサプライヤーに確認してください。
6. 触覚フィードバックの応用
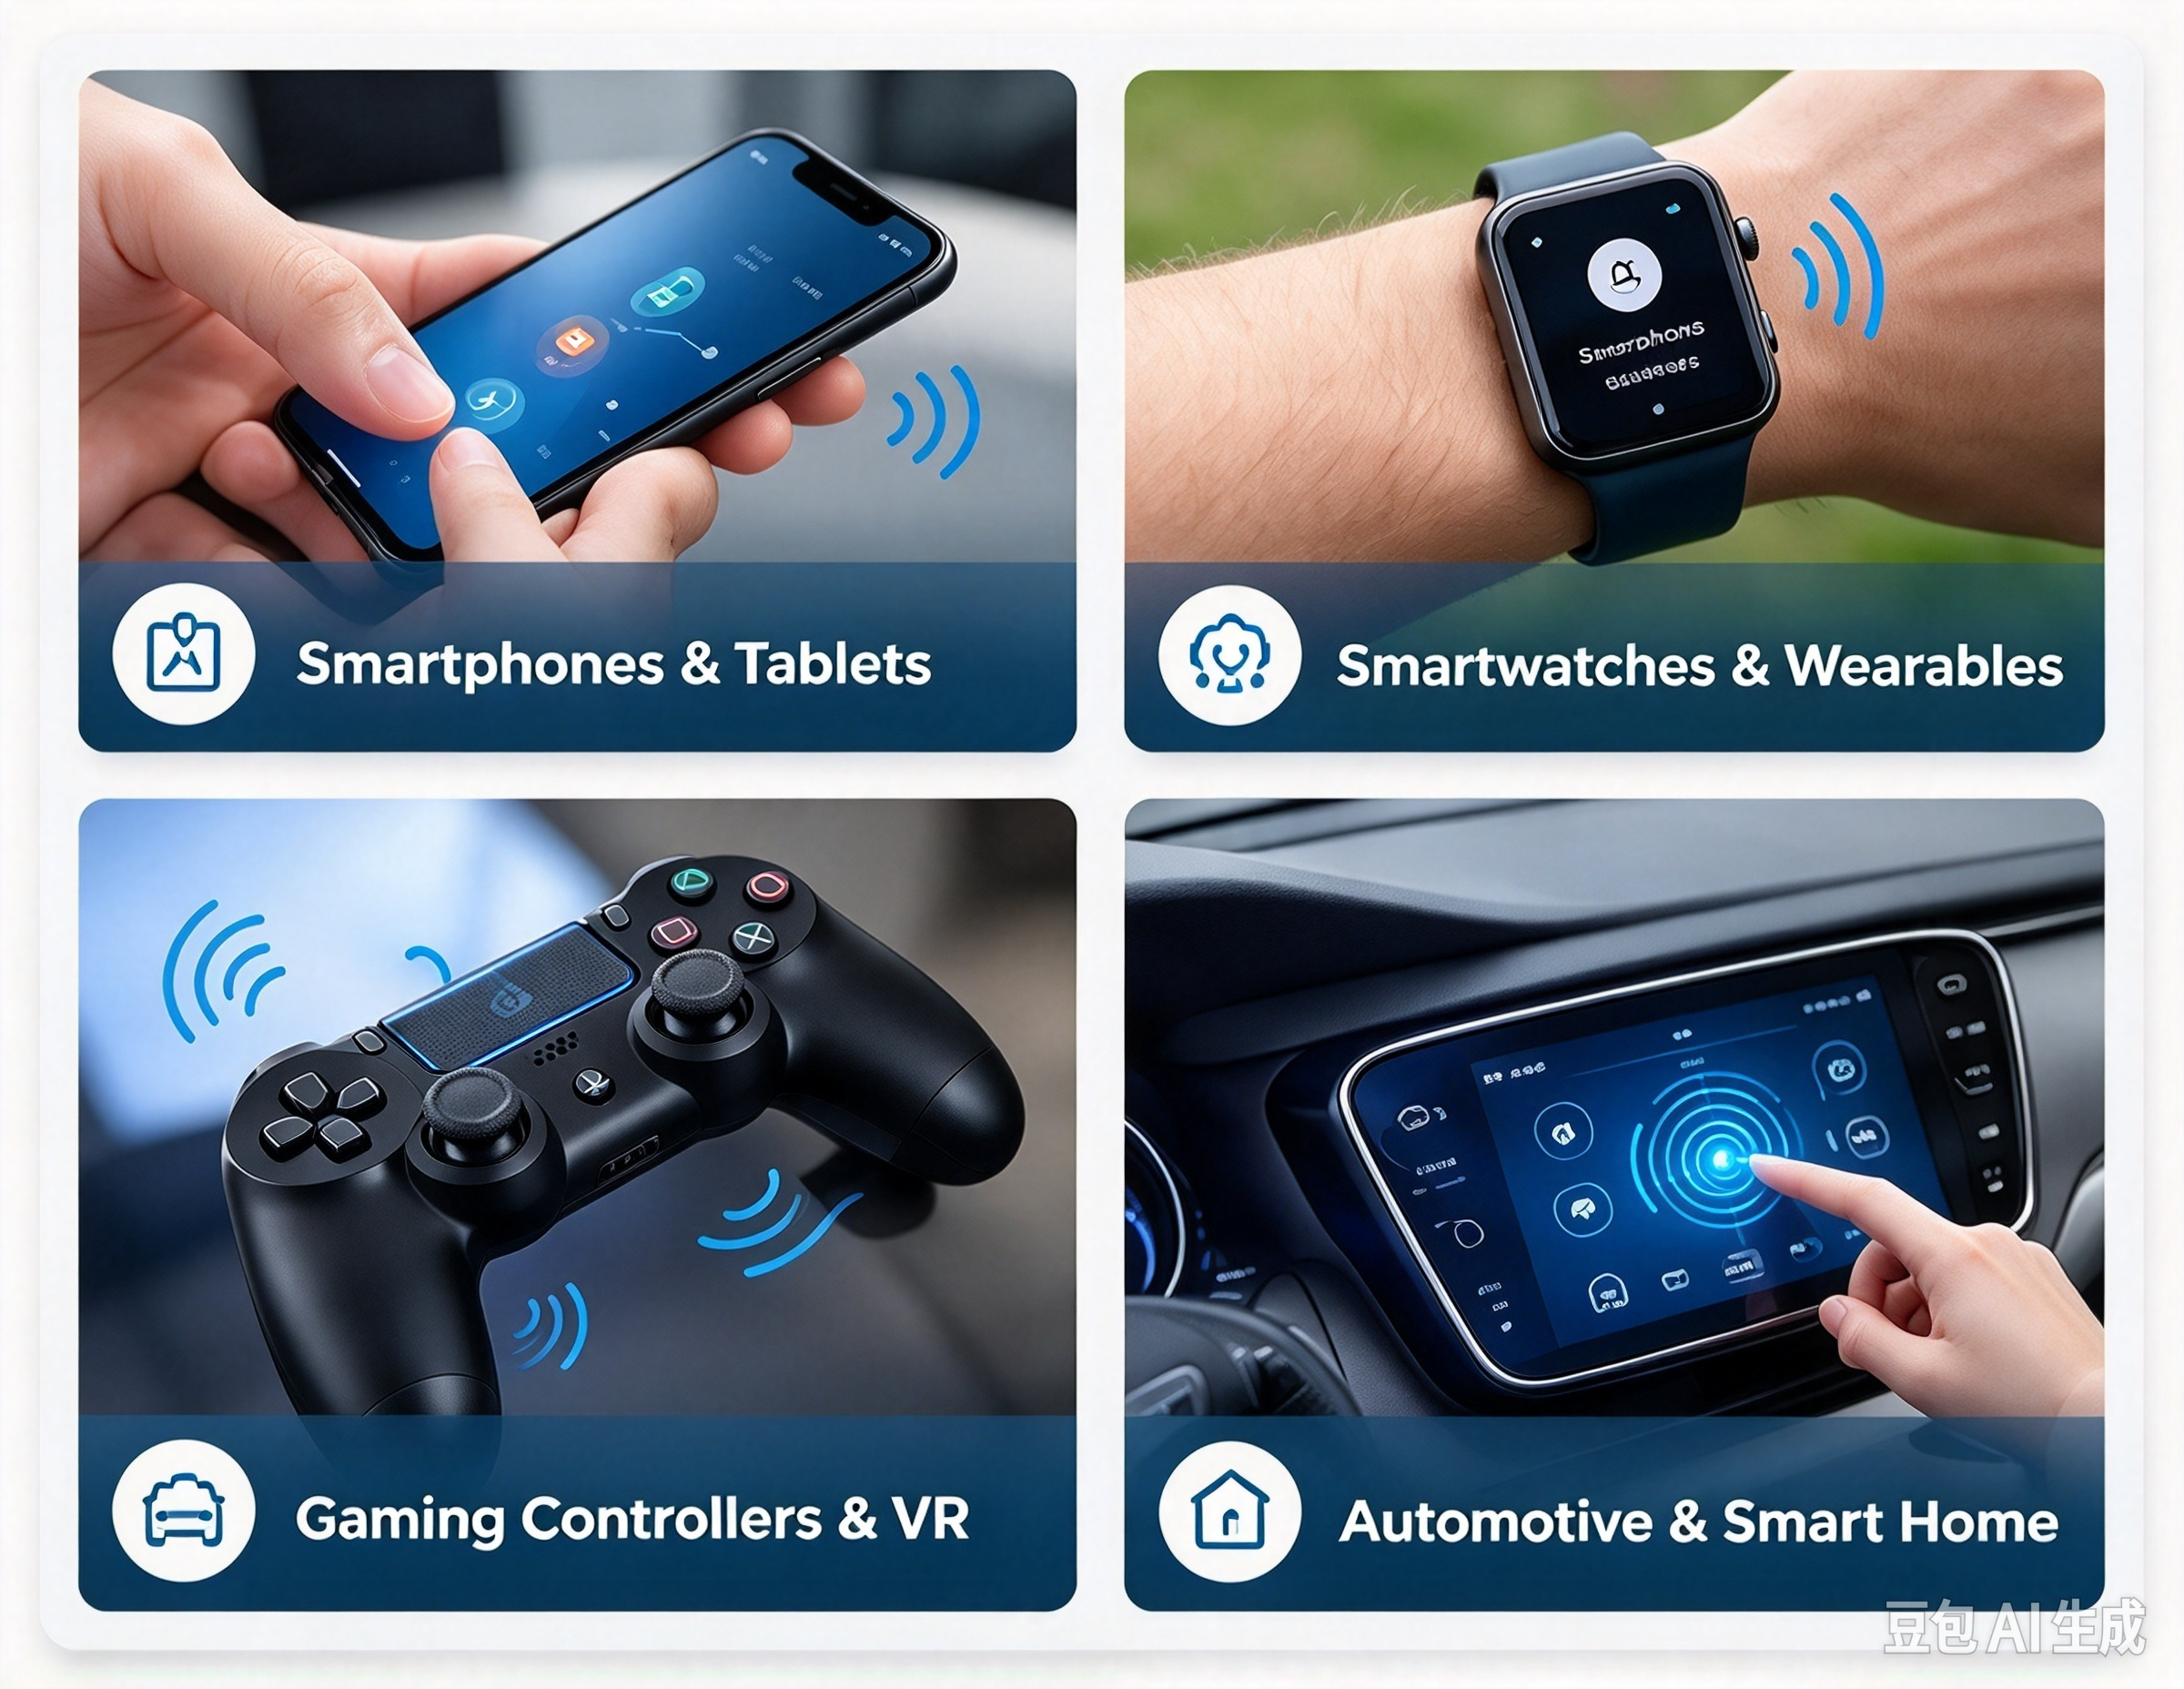
製品によって必要な物理的フィードバックの種類は異なります。適切な設計は、ユーザーがデバイスとどのようにインタラクトするか、そしてシステムが各イベントをどれだけ明確に伝える必要があるかによって決まります。
スマートフォンとタブレット
スマートフォンは、キーボード操作、システム通知、仮想コントロールなどに触覚フィードバックを利用しています。適切に設計された振動機能を使えば、物理ボタンを追加することなく、タッチスクリーンの反応性を向上させることができます。
LRAモーターは、シャープで制御されたフィードバックを重視する製品において一般的な選択肢ですが、最終的な感触はデバイス全体の設計によって異なります。
スマートウォッチとウェアラブルデバイス
ウェアラブルデバイスには、不快感を与えたり、バッテリーを不必要に消耗させたりすることなく、認識できるフィードバックが必要です。短い振動は、着信、リマインダー、ナビゲーション指示、アクティビティアラートなどを伝えることができます。
スペースや重量が限られている場合、小型のコイン型振動モーターやその他の小型アクチュエータは便利な選択肢となる。
ゲームコントローラーとVRデバイス
ゲームコントローラーは、衝撃、動き、環境変化などの事象を伝えるために振動を利用します。より高度なシステムでは、複数のアクチュエータを組み合わせたり、追加の技術を使用したりして、さまざまな感覚を生み出すことができます。
技術的な課題は、過度の振動、不要な騒音、または出力のばらつきを避けつつ、それぞれの効果を明確かつ応答性の高いものにすることである。
自動車およびスマートホームインターフェース
自動車のインターフェースでは、触覚フィードバックを使用して制御入力を確認したり、特定の警告を伝達したりすることができます。スマートホームデバイスでは、短い振動やクリックのような感覚を使用して、コマンドが登録されたことを確認する場合があります。
どちらの用途においても、フィードバックは明確かつ予測可能であるべきです。設計者は、環境条件、製品寿命、安全要件、そしてフィードバックの見落としや曖昧さによる影響も考慮する必要があります。
7. 触覚フィードバック性能のテスト方法
信頼性の高い検証プロセスでは、測定可能な工学的パラメータとユーザーが感じる感覚の両方を評価する必要がある。
| テスト項目 | 評価すべき事項 | なぜそれが重要なのか |
| 加速度 | 特定の測定点における振動加速度 | 指定された条件下での振動出力を示します |
| 応答時間 | 目標出力に到達し、そこから出るまでの時間 | フィードバックの開始と終了のタイミングを決定します |
| 消費電力 | イベントごとの動作電流とエネルギー | バッテリーへの影響を推定するのに役立ちます |
| 音響ノイズ | 動作中に発生する音 | 不要な可聴ノイズを特定します |
| 耐久性 | 定義された動作サイクル後の出力と機能 | 寿命と信頼性の要件に対応 |
| 知覚されたフィードバック | ユーザーの認識、明瞭さ、快適さ | 意図した用途において効果が正しく発揮されるかを確認する。 |
取り付け方法、筐体、電源電圧、ドライバ設定、測定場所など、一貫した試験条件を使用してください。有意義な比較を行うため、試験設定と結果の両方を記録してください。
効果的な開発プロセスは、計測機器による測定と体系的なユーザー評価を組み合わせたものである。強い加速度だけでは、より優れた触覚体験を保証するものではない。タイミング、再現性、快適性、そして操作の文脈など、すべてが重要となる。
厳密には違います。ハプティックフィードバックは、振動、動き、力などを含む、より広範な物理的フィードバックのカテゴリーです。触覚フィードバックは、触覚を通して知覚される感覚に焦点を当てています。これらの用語は、家電製品において大きく重複しています。
必ずしもすべての状況に当てはまるわけではありません。LRAは、シャープで制御されたフィードバックが必要な場合に好まれることが多い一方、ERMモーターは、基本的な振動アラートには実用的で経済的な選択肢となります。最適な選択肢は、必要な感覚、コスト、設置スペース、ドライバー、および電力予算によって異なります。
はい。振動モーターは、ユーザーが仮想ボタンをタップした際に、短時間の物理的な反応を提供できます。振動パターンと機械的な結合は、過度の騒音や不快感を与えることなく、操作を明確にするように設計する必要があります。
触覚アクチュエータとは、物理的なフィードバックを生み出す部品の総称である。振動モーターは、振動を生み出すアクチュエータの一種である。その他の触覚アクチュエータには、圧電素子や力覚フィードバック機構などがある。
購入者は、希望するフィードバック感、パッケージサイズ、動作電圧、電流要件、応答特性、ドライバとの互換性、取り付け条件、寿命目標、および生産要件を確認する必要があります。最終選定前に、予定の筐体でのサンプルテストを実施することをお勧めします。
製品に最適な触覚ソリューションを選びましょう
触覚フィードバックとハプティックフィードバックは、デジタルコマンドと物理的なインタラクションの間のギャップを埋めるのに役立ちます。これらの用語は重複する部分もありますが、その範囲を理解することで、エンジニアはより明確な製品要件を定義し、適切な技術を選択することができます。
ERMモーターはシンプルな振動アラートに依然として有用であり、LRAは応答性と制御性に優れた振動を実現する有力な選択肢であり、圧電アクチュエータは局所的な機械的動作を必要とする特殊な設計をサポートする。
製品開発者にとって最も効果的なソリューションとは、ユーザーエクスペリエンス、電気的性能、機械的統合性、信頼性、そしてコストのバランスが取れたものである。
リーダー当社は、ERM振動モーター、リニアモーター、コイン型振動モーター、その他の小型モーター設計など、OEMおよびODM用途向けの小型振動モーターソリューションを提供しています。
当サイトをご覧くださいリニアモーターのカスタマイズソリューションまたは小型振動モーター製品群 次回のプロジェクトにおけるアクチュエータの選択肢についてご相談ください。
リーダーの専門家に相談してください
当社は、お客様がマイクロブラシレスモーターに必要な品質と価値を、納期と予算内で実現できるよう、落とし穴を回避できるようお手伝いいたします。
投稿日時:2023年12月1日


