

Giriş: Näme üçin pikir alyşma tehnologiýasy möhüm?
Häzirki zaman elektron enjamlary ulanyjylar bilen aragatnaşyk saklamak üçin diňe wizual displeýlerden we sesden başga-da köp zatlara mätäç. Smartfonyň sensor ekranynyň inçe basyşyndan başlap, oýun kontrolleriniň immersiw titremesine çenli, fiziki seslenme ulanyjylara sanly önümler bilen has tebigy gatnaşykda bolmaga kömek edýär.
Önümi işläp düzmekde iki termin köp duş gelýär:haptik jogapwetaktil jogapOlar köplenç bir-biriniň ornuny tutup ulanylsa-da, hemişe bir zady doly düşündirmeýärler.
Inženerler, önüm dizaýnerleri we OEM alyjylary üçin tapawudy düşünmek aktuatoryň saýlanyşyny, mehaniki integrasiýany, dolandyryş talaplaryny we ahyrky ulanyjy tejribesini anyklaşdyrmaga kömek edýär.
Bu gollanmada biz dokunma we taktil teswileriň nähili işleýändigini düşündirýäris, olaryň ulanylyşyny deňeşdirýäris we ERM hereketlendirijileriniň, çyzykly rezonansly aktuatorlaryň (LRA) we pýezoelektrik aktuatorlaryň dürli teswi talaplaryny nähili goldaýandygyny öwrenýäris.
1. Tapgyrly jogap näme?
Taptik teslim ulanyja maglumat ýetirmek üçin fiziki duýgulary ulanýan tehnologiýadyr. Bu duýgular titreme, hereket, basyş, garşylyk ýa-da güýç bolup biler.
Sarp ediji elektronikasynda titreme esasly haptikler has köp duş gelýär. Smartfon habar gelende gysga titreme döredip biler, oýun dolandyryjysy bolsa täsirleri, hereketi ýa-da daşky gurşawyň täsirlerini görkezmek üçin dürli titreme nusgalaryny döredip biler.
Sensorly jogap beriş sanly özara täsirleri has jogapkär duýdurmak arkaly ulanyş aňsatlygyny ýokarlandyryp biler. Şeýle hem, ekrana yzygiderli seretmegiň zerurlygyny azaldyp biler, bu bolsa geýilýän enjamlarda, awtoulag interfeýslerinde we senagat dolandyryşlarynda peýdalydyr.
2. Taktil teslim näme?
Taktil jogap has anyk aýdylanda, degmek arkaly duýulýan duýgulara degişlidir. Ol ulanyjylara kontakty tanamaga, hereketi tassyklamaga ýa-da dürli fiziki täsirleri tapawutlandyrmaga kömek edýär.
Mehaniki klawiatura öz düwmeleriniň fiziki hereketi we garşylygy arkaly duýulýan seslenme üpjün edýär. Sensor ekran, displeýiň özünde hereket edýän mehaniki düwme bolmasa-da, gysga wagtlyk titreme arkaly düwmäniň basylmagyny simulýasiýa edip bilýär.
Elektron önümlerde taktil ters täsir wibrasiýa motorlary, pýezoelektrik aktuatorlar, mehaniki açarlar ýa-da ýörite dizaýn edilen ýüz gurluşlary arkaly döredilip bilner.
3. Tapmaça täsir we Taktil täsir: Esasy tapawutlar
Esasy tapawut terminleriň ulanylyş çägidir. Tapmaça jogap fiziki duýgy arkaly aragatnaşygyň giň düşünjesidir, taktil jogap bolsa degmek arkaly duýulýan duýgulara gönükdirilendir.
Şonuň üçin taktil tesbih tesbihiň bir görnüşi hasaplanyp bilner.
| Deňeşdirme | Taptik seslenme | Taktil seslenme |
| Kesgitleme | Degiş bilen baglanyşykly fiziki teswirleriň giň kategoriýasy | Teswir, aýratyn hem, degmek arkaly duýulýar |
| Duýgular | Titreme, güýç, hereket, basyş we degme | Çykyşlar, kakyşlar, tekstura we ýerli titreme |
| Esasy maksat | Özara gatnaşygy, çümdürilişi ýa-da aragatnaşygy gowulandyryň | Hereketleri tassyklaň we degişme bilen baglanyşykly maglumatlary habar beriň |
| Umumy enjamlar | Oýun kontrollerleri, smartfonlar, VR ulgamlary, awtoulag interfeýsleri | Sensor ekranlar, düwmeler, klawiaturalar, geýilýän enjamlar |
| Mümkin tehnologiýalar | ERM, LRA, pýezo, güýç bilen yzyna gaýtaryş hereketlendirijileri | Mehaniki açarlar, ERM, LRA, pýezo |
| Dizaynyň ileri tutulýan ugry | Realistik, eksprestiw ýa-da maglumat beriji duýgular | Aýdyň, tanalýan we degişli derejede ýerli duýgylar |
Inženerçilik belligi:Bu adalgalar biri-birini aýyrýan iki sany enjam kategoriýasyny kesgitlemeýär. Şol bir LRA motory, ulgamyň nähili dizaýn edilendigine we dolandyrylýandygyna baglylykda, gysga taktil çyrtlamany döredip ýa-da has çylşyrymly haptik täsire goşant goşup biler.
4. Sensorly hereketlendiriji tehnologiýalar: ERM we LRA, Pýezo
Aktiwatory saýlamak, haptik teslim taslamasynda iň möhüm inženerçilik çözgütleriniň biridir. Dürli tehnologiýalar jogap bermekde, dolandyryp bilmekde, gaplamanyň ölçeginde, bahasynda we integrasiýanyň çylşyrymlylygynda dürli özara ylalaşyklary hödürleýär.
ERM Motorlary: Esasy Titreşme üçin Amaly Saýlaw
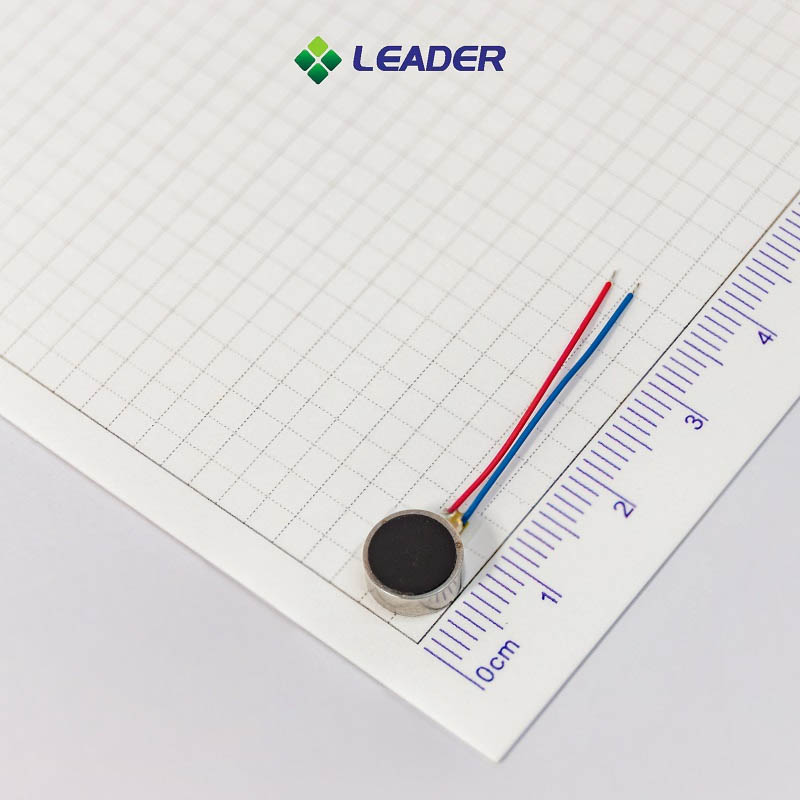
Eksentrik aýlanýan massa (ERM) hereketlendirijisi merkezden daşary agramy aýlamak arkaly titreme döredýär. Bu deňagramsyzlyk enjamyň korpusyna geçirilip bilinýän mehaniki titreme döredýär.
ERM motorlaryhabar beriş ulgamlarynda, giriş derejesindäki geýilýän enjamlarda we gönümel wibrasiýa duýduryşlaryny talap edýän beýleki önümlerde giňden ulanylýar. Olar, adatça, sürmek aňsat we ýönekeý pikir alyşma nusgalary üçin tygşytly çözgüt hödürläp bilýärler.
Iň amatlysy:Esasy duýduryşlar, çykdajylara duýgur elektronika we ýönekeý titreme ýeterlik bolan ulanylyşlar.
LRA Motors: Takyk we jogapkärli pikir alyşmalar üçin
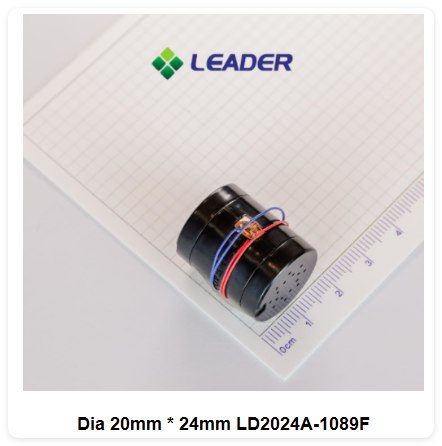
A çyzykly rezonansly aktuator (LRA)içki massany rezonans ýygylygynyň töwereginde öňe we yza hereketlendirmek üçin elektromagnit ulgamyny ulanýar. ERM motoryndan tapawutlylykda, LRA eksentrik agramy üznüksiz aýlamaga bagly däl.
LRA-lar köplenç önüm aýdyň seslenme, gözegçilik edilýän titreme intensiwligi we gaýtalanýan gysga möhletli täsirleri talap edende saýlanýar. Olar smartfonlar, akylly sagatlar, oýun kontrollerleri we beýleki ykjam elektron enjamlar üçin amatlydyr.
Şeýle-de bolsa, LRA-lar özleriniň dizaýn edilen rezonans ýygylygynyň golaýynda has netijeli işleýärler. Şonuň üçin ulgam işlenip düzülende sürüji, gurnama gurluşy we mehaniki korpus göz öňünde tutulmalydyr.
Aktuatorlary deňeşdirmek tablisasy
| Inženerçilik faktory | ERM Motor | LRA Motor | Pýezoaktiw aktuator |
| Hereket mehanizmi | Aýlanýan eksentrik massa | Titreýän içki massa | Materialyň deformasiýa |
| Teswirleme gahrymany | Umumy titreme ýa-da zyňňyldama | Aýdyň, gözegçilikli titreme | Ýerli, çalt jogap |
| Sürüji talaplary | Nisbeten ýönekeý | Rezonansyň golaýyndaky üýtgeýän hereketlendiriji | Ýöriteleşdirilen naprýaženiýe sürüjisi |
| Gözegçilik meseleleri | Tizlik we titreme intensiwligi baglanyşyklydyr | Amplituda gözegçiligi we rezonans maddasy | Voltaž tolkun görnüşi we mehaniki ýük maddasy |
| Tipik ulanylyşlar | Esasy duýduryşlar, arzan elektronika | Smartfonlar, geýilýän enjamlar, kontrollerler | Inçe displeýler we ýöriteleşdirilen interfeýsler |
| Esasy dizaýn meselesi | Başlatma/durma hereketi we titreme hili | Rezonans, gurnama we sürüjiniň utgaşyklylygy | Voltaž, süýşme we integrasiýa |
Hakyky iş görkezijisi anyk hereketlendirijiden, sürüjiden, programma üpjünçiliginden, gurnama usulyndan we önümiň korpusyndan baglydyr. Tablisa kepillendirilen tehniki häsiýetnamalardan has köp umumy dizaýn meýillerini beýan edýär.
5. Dogry pikir alyşma tehnologiýasyny nädip saýlamaly
Taptik çözgüdi saýlamak diňe motoryň ölçeglerinden ýa-da nominal titreme güýjünden däl-de, eýsem maksatly ulanyjy tejribesinden başlanýar.
1-nji ädim: Döretmek isleýän duýguňyzy kesgitläň
Önümiň esasy duýduryşa, gysga simulýasiýa edilen basyşa, dürli impulslaryň tapgyryna ýa-da has çuňňur täsire mätäçdigini anyklaň.
Ýönekeý bildiriş ERM motory bilen gowy işläp biler. Aýdyň, gaýtalanýan seslenme talap edýän ýokary hilli smartfon ýa-da geýilýän enjam LRA-dan peýdalanyp biler. Ýerli deformasiýany talap edýän inçe interfeýs pýezo tehnologiýasyna has laýyk gelip biler.
2-nji ädim: Ölçegi we mehaniki çäklendirmeleri tassyklaň
Elýeterli giňişlik hereketlendirijiniň forma faktoryna, gurnama ýerine we titreme geçirijiligine täsir edýär. Inženerler diňe bir komponentiň ölçeglerini däl, eýsem ýelmeşýän gatlagy, goldaw gurluşyny, golaýdaky komponentleri we korpusy hem göz öňünde tutmalydyrlar.
Synag enjamynda gowy işleýän motor taýýar önüme gurnalandan soň başgaça duýulyp biler. Şonuň üçin hereketlendirijini hakyky korpusda synagdan geçirmek möhümdir.
3-nji ädim: Jogap beriş wagtyny we gözegçiligi bahalaň
Gysga jogap wakalary üçin başlama we durma hereketi möhümdir. Gijikdirilen ýa-da dowamly titreme simulýasiýa edilen basyşyň ynamly däl ýaly görünmegine sebäp bolup biler.
LRA dizaýnlary üçin inženerler rezonans ýygylygyny, sürüjiniň gabat gelmegini we zerur bolan rezonans yzarlaýyş ýa-da tormozlama funksiýalaryny tassyklamalydyrlar. Bu faktorlar hereketlendirijiniň niýetlenen täsiri nähili yzygiderli gaýtalaýandygyna täsir edýär.
4-nji ädim: Energiýa sarp edilişini we bahasyny deňleşdiriň
Batareýa bilen işleýän enjamlar titreşim güýjüni energiýa sarp edilişi bilen deňleşdirmelidir. Üpjünçilik naprýaženiýesini, iň ýokary toguny, işjeňleşdiriş dowamlylygyny, teswiziýanyň ýygylygyny we garaşylýan gündelik ulanylyşyny göz öňünde tutuň.
Has ýokary birlik bahasy bolan hereketlendiriji, eger ol ulanyjy tejribesiniň talaplaryna laýyk gelse we az täzeden dizaýn edilse ýa-da has netijeli işlese, ulgam derejesindäki has gowy saýlaw bolup biler.
5-nji ädim: Ygtybarlylygy we önümçilik yzygiderliligini barlaň
Köpçülikleýin öndürilmezden öň, wekilçilikli iş şertlerinde titreme çykyşyny, jogap yzygiderliligini, akustik şowhuny, energiýa sarp edilişini we çydamlylygyny synagdan geçiriň.
OEM/ODM taslamalary üçin, üpjün ediji bilen nusganyň elýeterliligini, özleşdirme mümkinçiliklerini, hil gözegçiligi amallaryny we önümçilik möhletlerini hem tassyklaň.
6. Tapgyr we Taktil Ters Berişiň Ulanylyşy
Dürli önümler dürli görnüşli fiziki teselli maglumatlaryna mätäç. Dogry dizaýn ulanyjylaryň enjam bilen nähili özara täsirleşýändigine we ulgamyň her bir wakany nähili aýdyň beýan etmelidigine baglydyr.
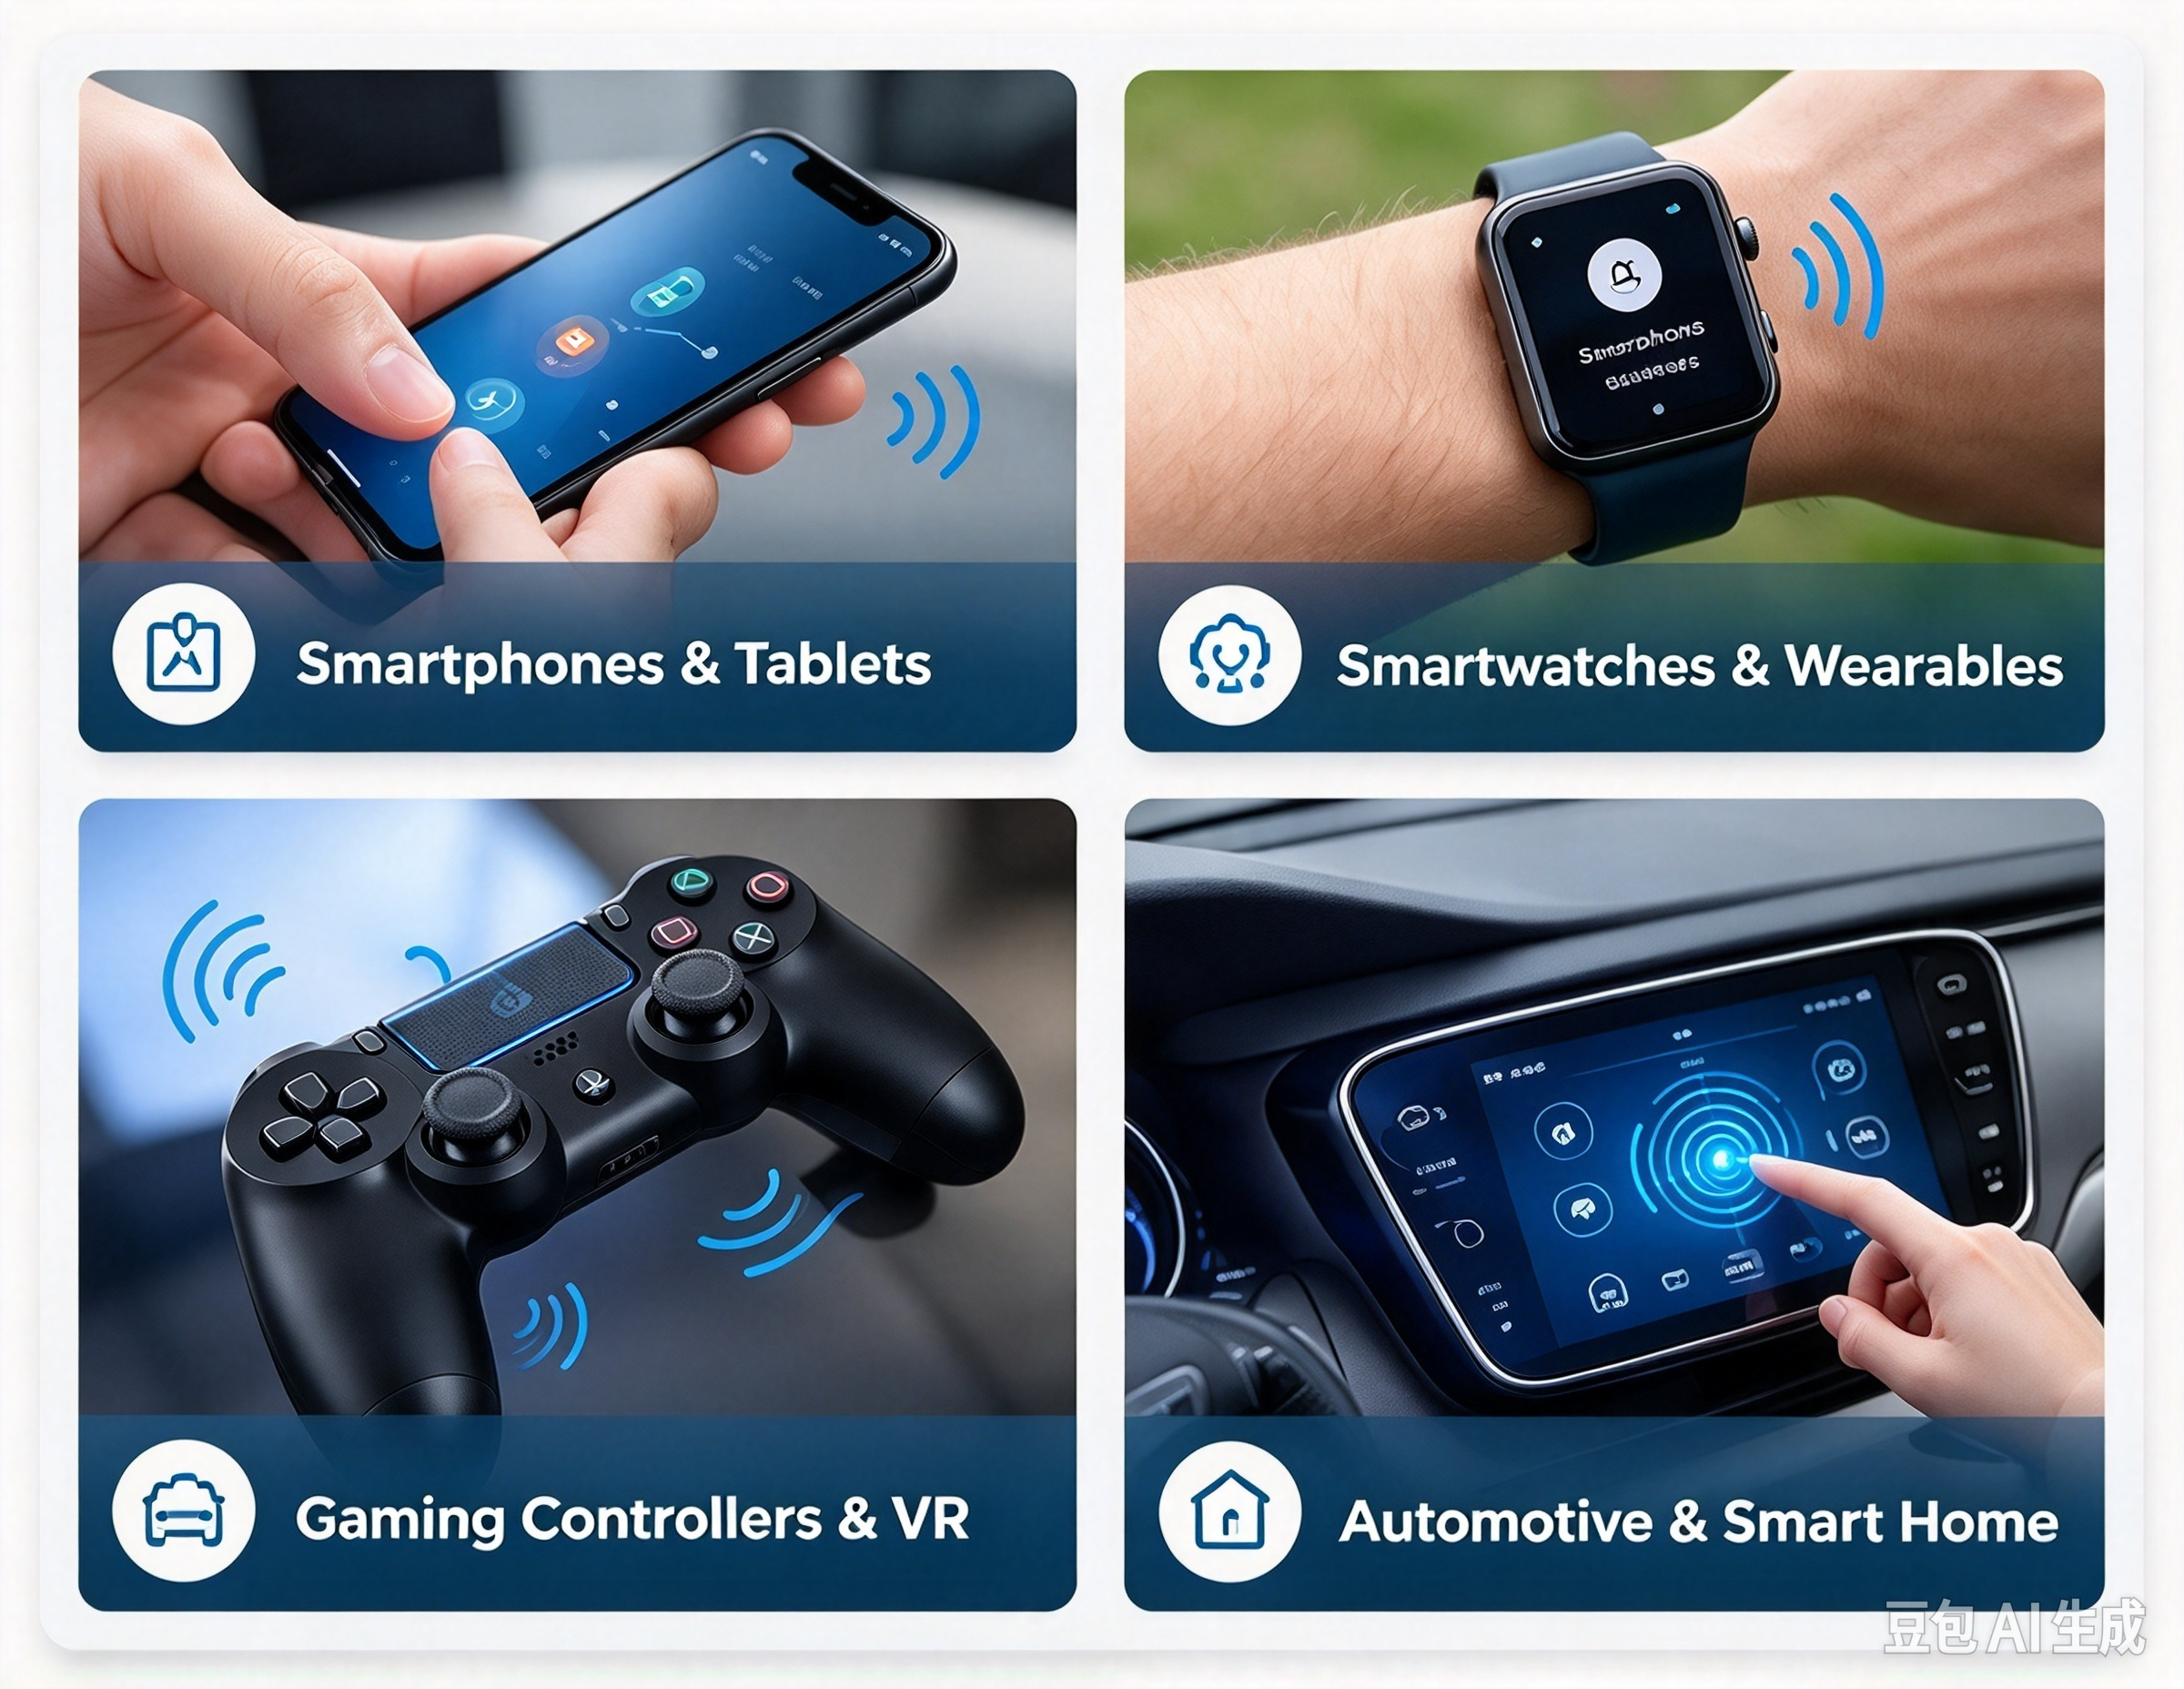
Smartfonlar we planşetler
Smartfonlar klawiatura özara täsirleri, ulgam bildirişleri we wirtual dolandyryşlar üçin sensorly seslenme ulanýarlar. Gowy dizaýn edilen titreme, fiziki düwmeleri goşmazdan, sensorly ekranyň has jogapkär duýulmagyny üpjün edip biler.
LRA motorlary aýdyň we gözegçilikli teswire ileri tutýan önümler üçin umumy wariant bolup durýar, emma soňky duýgy enjamyň doly dizaýnyna baglydyr.
Akylly sagatlar we geýilýän enjamlar
Geýilýän enjamlar üçin duýulýan seslenme gerek, ol rahatsyzlanmazdan ýa-da batareýanyň gereksiz derejede boşalmagyna sebäp bolmaz. Gysga titreme gelen jaňy, ýatlatmany, nawigasiýa görkezmesini ýa-da işjeňlik duýduryşyny iberip biler.
Kiçi teňňe titreme motorlary we beýleki kiçi hereketlendirijiler giňişlik we agram çäkli bolanda peýdaly wariantlardyr.
Oýun kontrollerleri we VR enjamlary
Oýun kontrollerleri täsirler, hereket ýa-da daşky gurşawyň üýtgemeleri ýaly wakalary habar bermek üçin titremäni ulanýarlar. Has ösen ulgamlar birnäçe hereketlendirijileri birleşdirip ýa-da dürli duýgulary döretmek üçin goşmaça tehnologiýalary ulanyp bilerler.
Inženerçilik meselesi her bir täsiri aýratyn we jogapkärli etmek bilen birlikde, artykmaç titremeden, islenilmeýän şowhundan ýa-da üýtgeşik çykyşdan gaça durmakdyr.
Awtomobil we akylly öý interfeýsleri
Awtomobil interfeýsleri dolandyryş girişlerini tassyklamak ýa-da saýlanan duýduryşlary ibermek üçin taktil teswiri ulanyp bilýär. Akylly öý enjamlary buýrugyň hasaba alnandygyny tassyklamak üçin gysga titreme ýa-da çyrtlama ýaly duýgy ulanyp bilýär.
Iki ulanylyşda hem pikirler aýdyň we öňünden çaklap boljak bolmaly. Dizaýnerler daşky gurşawyň şertlerini, önümiň ömrüni, howpsuzlyk talaplaryny we goýberilen ýa-da düşnüksiz pikirleriň netijelerini hem göz öňünde tutmalydyrlar.
7. Haptik jogap beriş işiniň netijeliligini nähili barlamaly
Ygtybarly tassyklama prosesi ölçelip bilinýän inženerçilik parametrlerini we ulanyjylaryň başdan geçirýän duýgularyny bahalandyrmalydyr.
| Synag zady | Näme baha bermeli | Näme üçin möhüm |
| Tizlenme | Kesgitlenen ölçeg nokadynda titreme tizlenmesi | Görkezilen şertlerde titreme çykyşyny görkezýär |
| Jogap wagty | Maksatly netijä ýetmegiň we ondan çykmagyň wagty | Gepleşikleriň nähili ýiti başlanýandygyny we gutarýandygyny kesgitleýär |
| Energiýa sarp edilişi | Her waka üçin işleýän tok we energiýa | Batareýanyň täsirini kesgitlemäge kömek edýär |
| Akustik ses | Iş wagtynda döreýän ses | Islenilmeýän eşidilýän artefaktlary anyklaýar |
| Çydamlylyk | Kesgitlenen iş sikllerinden soň çykyş we funksiýa | Ömürlik we ygtybarlylyk talaplaryny goldaýar |
| Duýulýan pikirler | Ulanyjynyň tanamagy, aýdyňlygy we rahatlygy | Täsiriň niýetlenen ulanylyşda işleýändigini ýa-da işlemeýändigini tassyklaýar |
Berkitme usuly, korpus, üpjünçilik naprýaženiýesi, sürüjiniň sazlamalary we ölçeg ýeri ýaly yzygiderli synag şertlerini ulanyň. Manyly deňeşdirmeler üçin synagyň gurluşyny netijeleriň ýanynda ýazyň.
Peýdaly işläp düzmek prosesi enjam ölçeglerini gurluşly ulanyjy bahalandyrmasy bilen birleşdirýär. Güýçli tizlenme diňe has gowy duýgy tejribesini kepillendirmeýär; wagty, gaýtalanmagy, rahatlygy we özara täsiriň konteksti - bularyň hemmesi möhümdir.
Takyk däl. Tapgyrly teslim fiziki teslimiň has giň kategoriýasy bolup, titreme, hereket we güýç bilen baglanyşyklydyr. Taktil teslim degmek arkaly duýulýan duýgulara ünsi jemleýär. Bu terminler sarp ediji elektronikasynda düýpli gabat gelýär.
Her ýagdaýda däl. LRA-lar köplenç aýdyň, gözegçilikli ters habarlaşma üçin has gowy görülýär, ERM motorlary bolsa esasy titreme duýduryşlary üçin amaly we ykdysady saýlaw bolup biler. Iň gowy wariant zerur duýgy, çykdajy, giňişlik, sürüji we güýç býujetine baglydyr.
Hawa. Ulanyjy wirtual düwmä basanda titreme motory gysga fiziki jogap berip biler. Titreme nusgasy we mehaniki birikdirme artykmaç ses ýa-da rahatsyzlyk döretmezden, özara täsiri aýdyňlaşdyrmak üçin niýetlenilmelidir.
Taptik aktuator fiziki ters täsir döredýän komponent üçin giň termindir. Titreme hereketlendirijisi titreme döredýän aktuatorlaryň bir görnüşidir. Beýleki taptik aktuatorlara pýezoelektrik enjamlar we güýç bilen ters täsir mehanizmleri girýär.
Satyn alyjylar islenýän seslenme duýgusyny, gaplamanyň ölçegini, iş naprýaženiýesini, tok talaplaryny, jogap häsiýetlerini, sürüjiniň gabat gelmegini, gurnama şertlerini, ömürlik maksatlaryny we önümçilik talaplaryny tassyklamalydyrlar. Soňky saýlamadan öň, niýetlenen gapda nusga synagdan geçirmek maslahat berilýär.
Önümiňiz üçin dogry haptik çözgüdi saýlaň
Sensorly we taktil teslim sanly buýruklar bilen fiziki özara täsiriň arasyndaky boşlugy doldurmaga kömek edýär. Terminler gabat gelse-de, olaryň gerimini düşünmek inženerlere önümiň has aýdyň talaplaryny kesgitlemäge we degişli tehnologiýalary saýlamaga kömek edýär.
ERM motorlary ýönekeý titreme duýduryşlary üçin peýdaly bolmagynda galýar, LRA-lar jogapkär we gözegçilik edilýän titreme üçin güýçli wariant hödürleýär we pýezoelektrik aktuatorlar ýerli mehaniki hereketi talap edýän ýöriteleşdirilen dizaýnlary goldaýar.
Önüm işläp düzüjiler üçin iň netijeli çözgüt ulanyjy tejribesini, elektrik öndürijiligini, mehaniki integrasiýany, ygtybarlylygy we bahasyny deňleşdirýän çözgütdir.
LiderOEM we ODM ulanylyşlary üçin miniatýur wibrasiýa motor çözgütlerini hödürleýär, şol sanda ERM wibrasiýa motorlary, çyzykly motorlar, teňňe wibrasiýa motorlary we beýleki ykjam motor dizaýnlary.
Biziňkini öwreniňçyzykly motory özleşdirmek üçin çözgütlerýa-dakiçi wibrasiýa motorynyň önüm görnüşi indiki taslamaňyz üçin aktuator opsiýalaryny ara alyp maslahatlaşmak üçin.
Liderleriňiziň hünärmenleri bilen maslahatlaşyň
Biz size mikro çotkasyz motoryň hilini we gymmatyny wagtynda we býujete laýyklykda üpjün etmek üçin kynçylyklaryň öňüni almaga kömek edýäris.
Ýerleşdirilen wagty: 2023-nji ýylyň 1-nji dekabry


