

Sissejuhatus: Miks on tagasisidetehnoloogia oluline
Tänapäevased elektroonikaseadmed vajavad kasutajatega suhtlemiseks enamat kui visuaalseid kuvasid ja heli. Alates nutitelefoni puutetundliku ekraani õrnast klõpsust kuni mängupuldi kaasahaarava vibratsioonini aitab füüsiline tagasiside kasutajatel digitaalsete toodetega loomulikumalt suhelda.
Tootearenduses esineb sageli kahte terminit:haptilist tagasisidetjakombatav tagasisideKuigi neid kasutatakse sageli sünonüümidena, ei kirjelda nad alati täpselt sama asja.
Inseneride, tootearendajate ja originaalseadmete tootjate ostjate jaoks aitab eristuse mõistmine selgitada ajami valikut, mehaanilist integreerimist, juhtimisnõudeid ja lõppkasutaja kogemust.
Selles juhendis selgitame, kuidas haptiline ja taktiilne tagasiside toimivad, võrdleme nende rakendusi ning uurime, kuidas ERM-mootorid, lineaarsed resonantsajamid (LRA-d) ja piesoelektrilised ajamid toetavad erinevaid tagasisidenõudeid.
1. Mis on haptiline tagasiside?
Haptiline tagasiside on tehnoloogia, mis kasutab kasutajale teabe edastamiseks füüsilisi aistinguid. Need aistingud võivad hõlmata vibratsiooni, liikumist, survet, takistust või jõudu.
Tarbeelektroonikas on vibratsioonil põhinev haptika eriti levinud. Nutitelefon võib sõnumi saabumisel tekitada lühikese vibratsiooni, samas kui mängukontroller võib tekitada erinevaid vibratsioonimustreid, et kujutada lööke, liikumist või keskkonnamõjusid.
Haptiline tagasiside võib parandada kasutatavust, muutes digitaalsed interaktsioonid tundlikumaks. See võib vähendada ka vajadust ekraani pidevalt vaadata, mis on kasulik kantavate seadmete, autoliideste ja tööstusjuhtimissüsteemide puhul.
2. Mis on taktiilne tagasiside?
Taktiilne tagasiside viitab täpsemalt puudutuse kaudu tajutavatele aistingutele. See aitab kasutajatel ära tunda kontakti, kinnitada tegevust või eristada erinevaid füüsilisi interaktsioone.
Mehaaniline klaviatuur annab taktiilset tagasisidet klahvide füüsilise liikumise ja takistuse kaudu. Puuteekraan suudab nupuvajutust simuleerida lühikese vibratsiooni abil, isegi kui ekraanil endal liikuvat mehaanilist nuppu pole.
Elektroonikatoodetes võivad taktiilset tagasisidet tekitada vibratsioonimootorid, piesoelektrilised ajamid, mehaanilised lülitid või spetsiaalselt loodud pinnastruktuurid.
3. Haptiline tagasiside vs taktiilne tagasiside: peamised erinevused
Peamine erinevus seisneb terminite ulatuses. Haptiline tagasiside on laiem mõiste, mis hõlmab suhtlemist füüsiliste aistingute kaudu, samas kui taktiilne tagasiside keskendub puudutuse kaudu kogetud aistingutele.
Seega võib taktiilset tagasisidet pidada üheks haptilise tagasiside vormiks.
| Võrdlus | Haptiline tagasiside | Taktiilne tagasiside |
| Definitsioon | Puutetundliku füüsilise tagasiside lai kategooria | Spetsiifiliselt puudutuse kaudu tajutav tagasiside |
| Aistingud | Vibratsioon, jõud, liikumine, rõhk ja puudutus | Klõpsud, puudutused, tekstuur ja lokaliseeritud vibratsioon |
| Peamine eesmärk | Parandada suhtlemist, kaasatust või kommunikatsiooni | Kinnitage toiminguid ja edastage puutega seotud teavet |
| Levinud seadmed | Mängukontrollerid, nutitelefonid, VR-süsteemid, autotööstuse liidesed | Puuteekraanid, nupud, klaviatuurid, kantavad seadmed |
| Võimalikud tehnoloogiad | ERM, LRA, pieso, jõutagasisideajamid | Mehaanilised lülitid, ERM, LRA, pieso |
| Disaini prioriteet | Realistlikud, ekspressiivsed või informatiivsed aistingud | Selged, äratuntavad ja sobivalt lokaliseeritud aistingud |
Inseneri märkus:Need terminid ei defineeri kahte teineteist välistavat riistvarakategooriat. Sama LRA mootor võib tekitada lühikese taktiilse klõpsu või panustada keerukama haptilise efekti, olenevalt sellest, kuidas süsteem on disainitud ja juhitud.
4. Haptiliste ajamite tehnoloogiad: ERM vs LRA vs Piezo
Täiturmehhanismi valimine on haptilise tagasiside projekti üks olulisemaid inseneriotsuseid. Erinevad tehnoloogiad pakuvad erinevaid kompromisse reageerimisvõime, juhitavuse, pakendi suuruse, maksumuse ja integreerimise keerukuse osas.
ERM mootorid: praktiline valik põhilise vibratsiooni jaoks
Ekstsentrilise pöörleva massiga (ERM) mootor tekitab vibratsiooni, pöörates tsentrist väljas olevat raskust. See tasakaalustamatus tekitab mehaanilise võnkumise, mis saab üle kanduda seadme korpusele.
ERM-mootoridneid kasutatakse laialdaselt teavitussüsteemides, algtaseme kantavates seadmetes ja muudes toodetes, mis vajavad lihtsaid vibratsioonihoiatusi. Neid on üldiselt lihtne juhtida ja need pakuvad kulutõhusat lahendust lihtsate tagasisidemustrite jaoks.
Sobib kõige paremini:Põhihoiatused, kulutundlik elektroonika ja rakendused, kus piisab lihtsast vibratsioonist.
LRA mootorid: täpse ja reageeriva tagasiside saamiseks
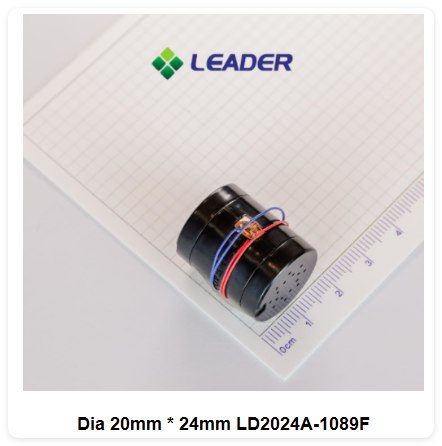
A lineaarne resonantajam (LRA)kasutab elektromagnetilist süsteemi sisemise massi edasi-tagasi liigutamiseks resonantssageduse ümber. Erinevalt ERM-mootorist ei sõltu LRA ekstsentrilise raskuse pidevast pöörlemisest.
Kohalikke vibratsioonirefleksi reljeefe (LRA-sid) valitakse sageli siis, kui toode vajab selget tagasisidet, kontrollitud vibratsiooni intensiivsust ja korduvaid lühiajalisi efekte. Need sobivad nutitelefonidele, nutikelladele, mängukontrolleritele ja muudele kompaktsetele elektroonikaseadmetele.
Siiski töötavad kohalikud resonantssageduse ahelad kõige efektiivsemalt oma kavandatud resonantssageduse lähedal. Seetõttu tuleb süsteemi väljatöötamisel arvestada draiveri, kinnitusstruktuuri ja mehaanilise korpusega.
Täiturite võrdlustabel
| Insenerifaktor | ERM mootor | LRA mootor | Pieso ajam |
| Liikumismehhanism | Pöörlev ekstsentriline mass | Võnkuv sisemine mass | Materjali deformatsioon |
| Tagasiside tegelane | Üldine vibratsioon või sumin | Karge ja kontrollitud vibratsioon | Lokaliseeritud, kiire reageerimine |
| Draivi nõuded | Suhteliselt lihtne | Vahelduvvooluajam resonantsi lähedal | Spetsiaalne pingemuundur |
| Kontrolli kaalutlused | Kiirus ja vibratsiooni intensiivsus on seotud | Amplituudi kontroll ja resonantsi olulisus | Pinge lainekuju ja mehaaniline koormus on olulised |
| Tüüpilised rakendused | Põhihoiatused, odav elektroonika | Nutitelefonid, kantavad seadmed, kontrollerid | Õhukesed ekraanid ja spetsiaalsed liidesed |
| Peamine disainikaalutlus | Käivitus-/seiskamiskäitumine ja vibratsiooni kvaliteet | Resonants, kinnitus ja draiveri ühilduvus | Pinge, nihe ja integreerimine |
Tegelik jõudlus sõltub konkreetsest ajamist, draiverist, püsivarast, kinnitusviisist ja toote korpusest. Tabel kirjeldab pigem üldiseid disainisuundumusi kui garanteeritud tehnilisi andmeid.
5. Kuidas valida õiget tagasisidetehnoloogiat
Haptilise lahenduse valimine algab kavandatud kasutuskogemusest – mitte ainult mootori mõõtmetest või nimivibratsiooni tugevusest.
1. samm: määratlege sensatsioon, mida soovite luua
Määrake, kas toode vajab lihtsat märguannet, lühikest simuleeritud klõpsu, selgete impulsside jada või kaasahaaravamat efekti.
Lihtne teavitus võib ERM-mootoriga hästi toimida. Tipptasemel nutitelefon või kantav seade, mis vajab selget ja korduvat tagasisidet, võib LRA-st kasu saada. Õhuke liides, mis vajab lokaliseeritud deformatsiooni, võib piesotehnoloogiale paremini sobida.
2. samm: suuruse ja mehaaniliste piirangute kinnitamine
Saadaval olev ruum mõjutab ajami vormitegurit, paigaldusasendit ja vibratsiooniülekannet. Insenerid peaksid arvestama mitte ainult komponendi mõõtmetega, vaid ka liimikihi, tugistruktuuri, lähedalasuvaid komponente ja korpust.
Mootor, mis töötab katseseadmel hästi, võib pärast lõpptootesse paigaldamist tunduda teistsugune. Seetõttu on ajamit tegelikus korpuses testida oluline.
3. samm: reageerimisaja ja kontrolli hindamine
Lühikeste tagasisidesündmuste puhul on oluline käivitus- ja peatumiskäitumine. Viivitusega või pikaleveniv vibratsioon võib simuleeritud klõpsu vähem veenvaks muuta.
LRA disainide puhul peaksid insenerid kinnitama resonantssageduse, draiveri ühilduvuse ja kõik vajalikud resonantsi jälgimise või pidurdusfunktsioonid. Need tegurid mõjutavad seda, kui järjepidevalt ajam soovitud efekti taastoodab.
4. samm: tasakaalustage energiatarbimist ja kulusid
Akutoitel töötavad seadmed peavad tasakaalustama vibratsiooni tugevust energiatarbimisega. Arvestage toitepinge, tippvoolu, aktiveerimise kestuse, tagasiside sageduse ja eeldatava päevase kasutusega.
Kallima ühikuhinnaga ajam võib siiski olla parem süsteemitaseme valik, kui see vastab kasutajakogemuse nõuetele väiksema ümberehituse või tõhusama tööga.
5. samm: Usaldusväärsuse ja tootmise järjepidevuse valideerimine
Enne masstootmist testige vibratsiooni väljundit, reaktsiooni järjepidevust, akustilist müra, energiatarbimist ja vastupidavust tüüpilistes töötingimustes.
OEM/ODM-projektide puhul kinnitage tarnijaga ka näidiste saadavus, kohandamisvõimalused, kvaliteedikontrolli protseduurid ja tootmise tähtaeg.
6. Haptilise ja taktiilse tagasiside rakendused
Erinevad tooted vajavad erinevat tüüpi füüsilist tagasisidet. Õige disain sõltub sellest, kuidas kasutajad seadmega suhtlevad ja kui selgelt peab süsteem iga sündmust edastama.
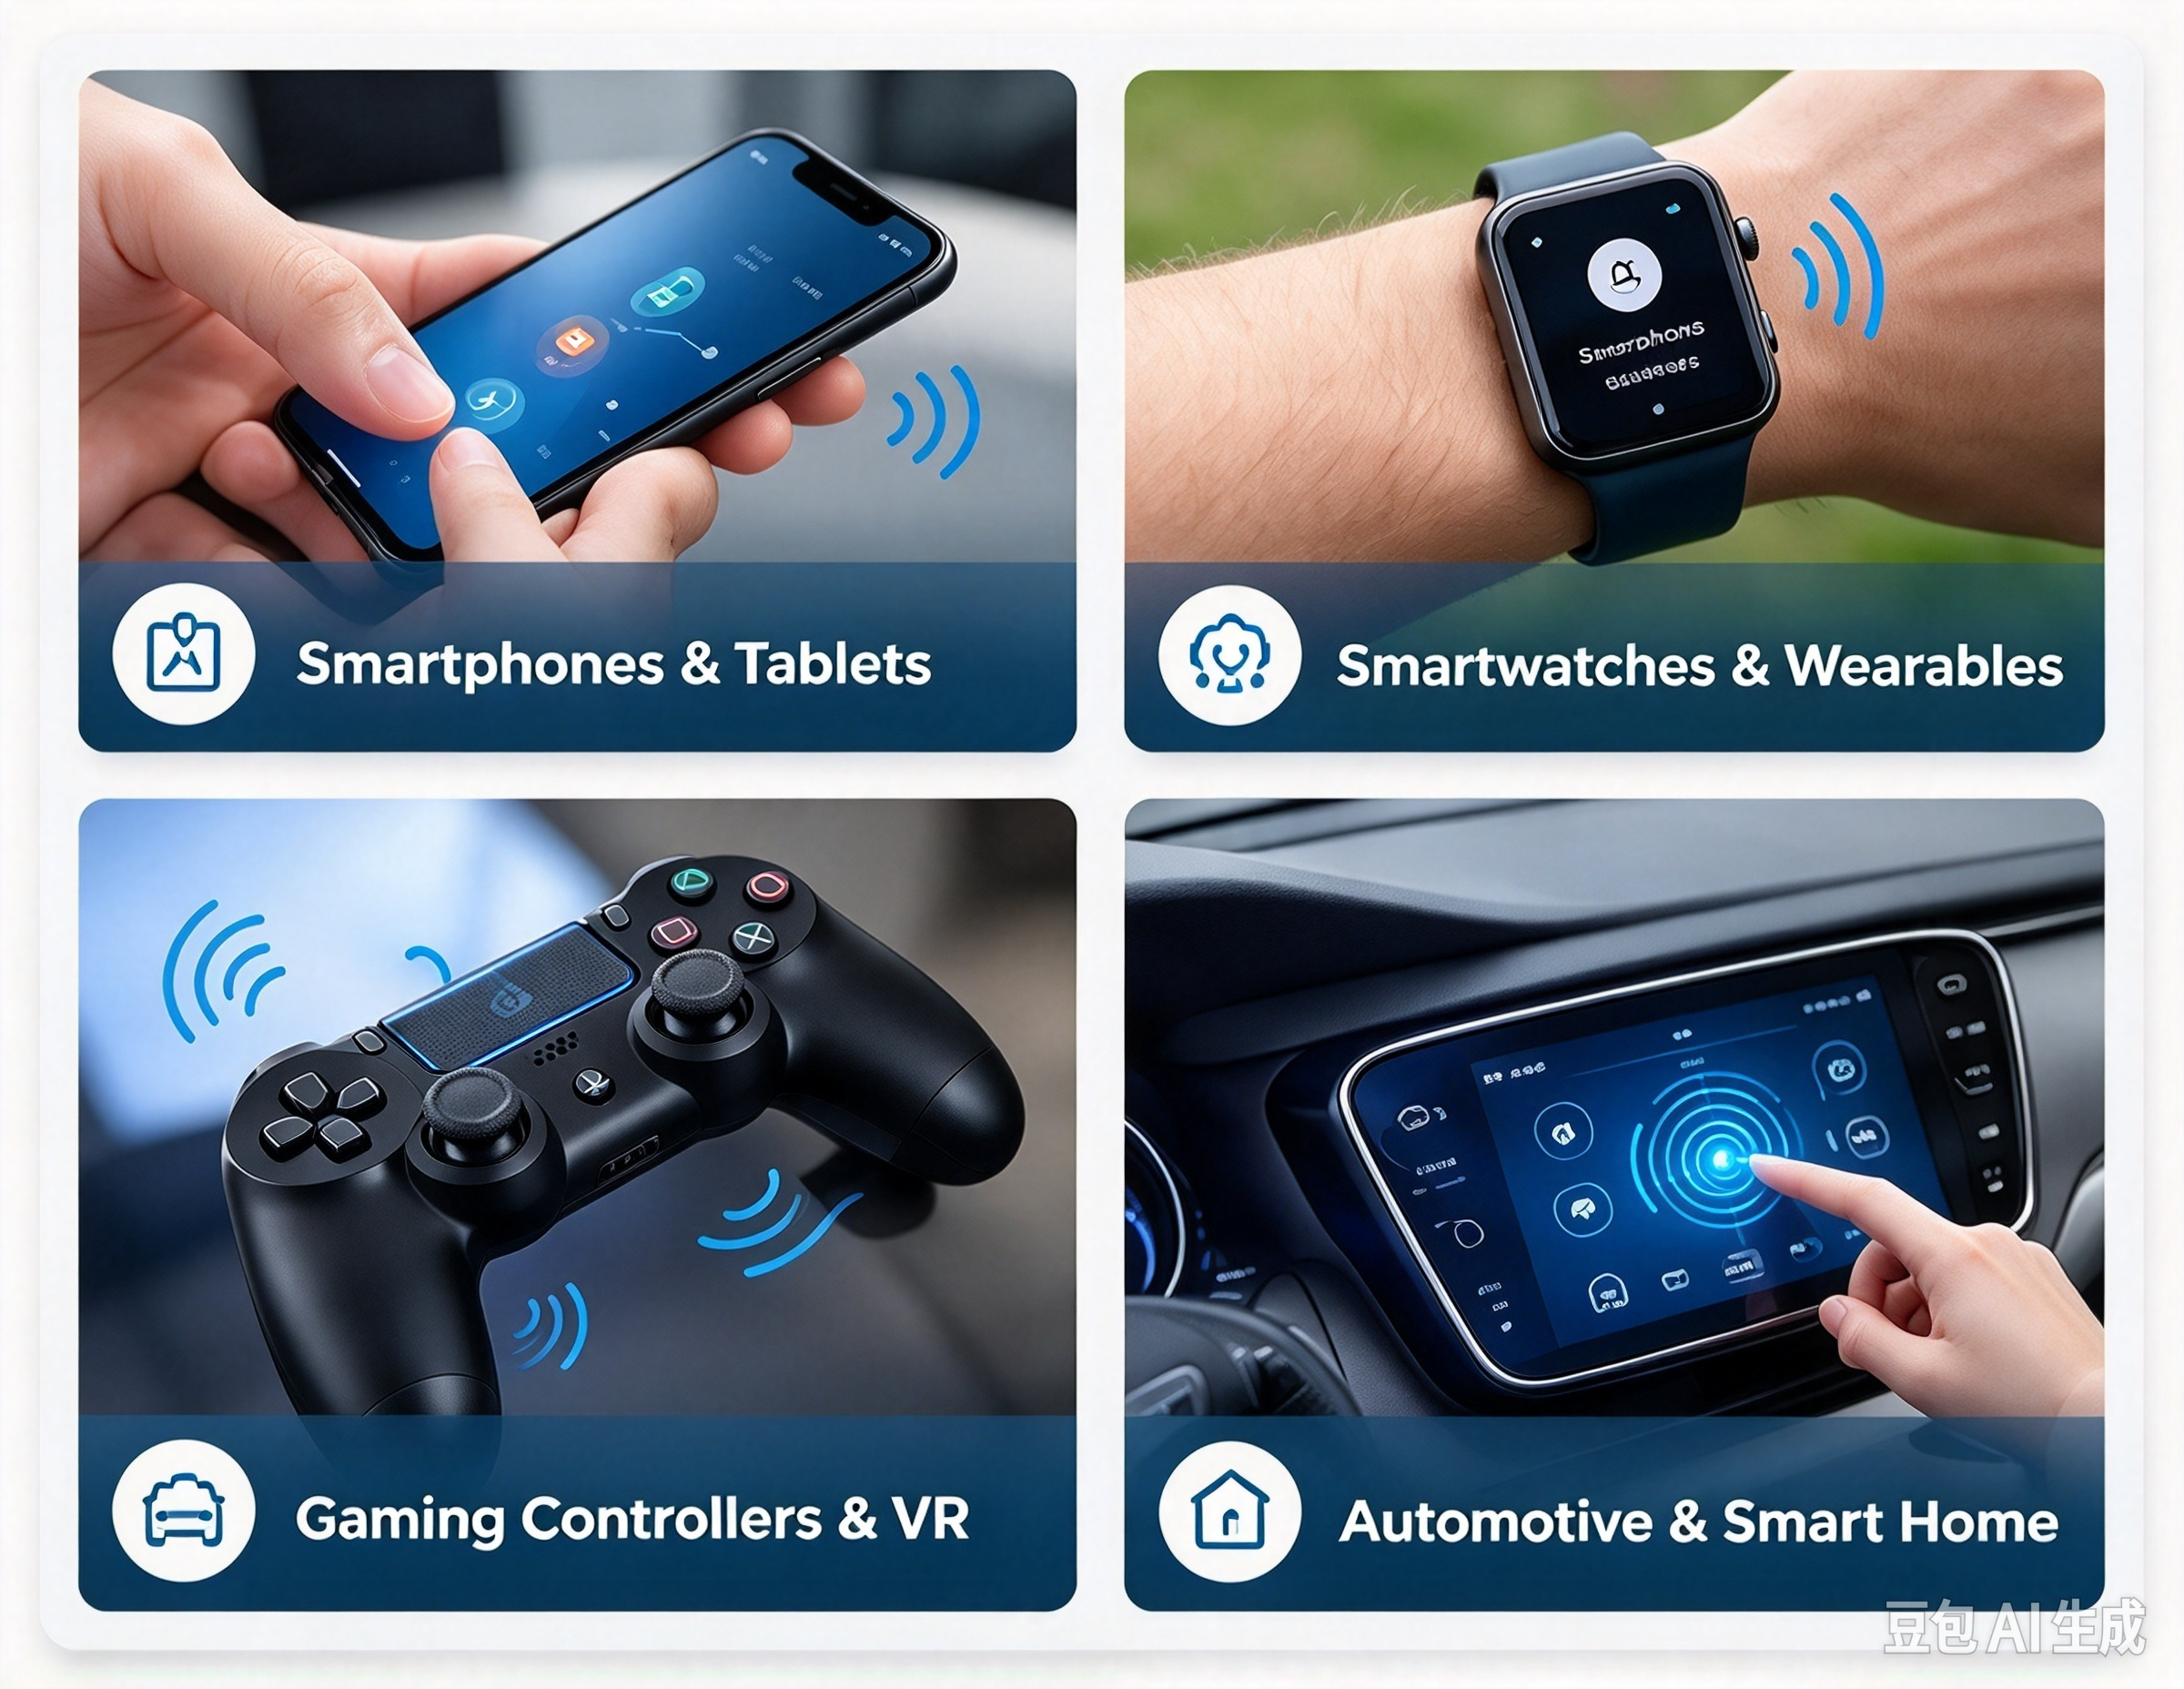
Nutitelefonid ja tahvelarvutid
Nutitelefonid kasutavad klaviatuuril suhtlemiseks, süsteemiteavitusteks ja virtuaalseteks juhtnuppudeks haptilist tagasisidet. Hästi disainitud vibratsioon võib muuta puuteekraani tundlikumaks ilma füüsilisi nuppe lisamata.
LRA-mootorid on levinud valik toodete puhul, mis seavad esikohale selge ja kontrollitud tagasiside, kuigi lõplik aisting sõltub seadme terviklikust disainist.
Nutikellad ja kantavad seadmed
Kantavad seadmed vajavad tagasisidet, mis on märgatav ilma ebamugavaks muutumata või akut tarbetult tühjendamata. Lühike vibratsioon võib anda märku sissetulevast kõnest, meeldetuletusest, navigeerimisjuhisest või tegevuse märguandest.
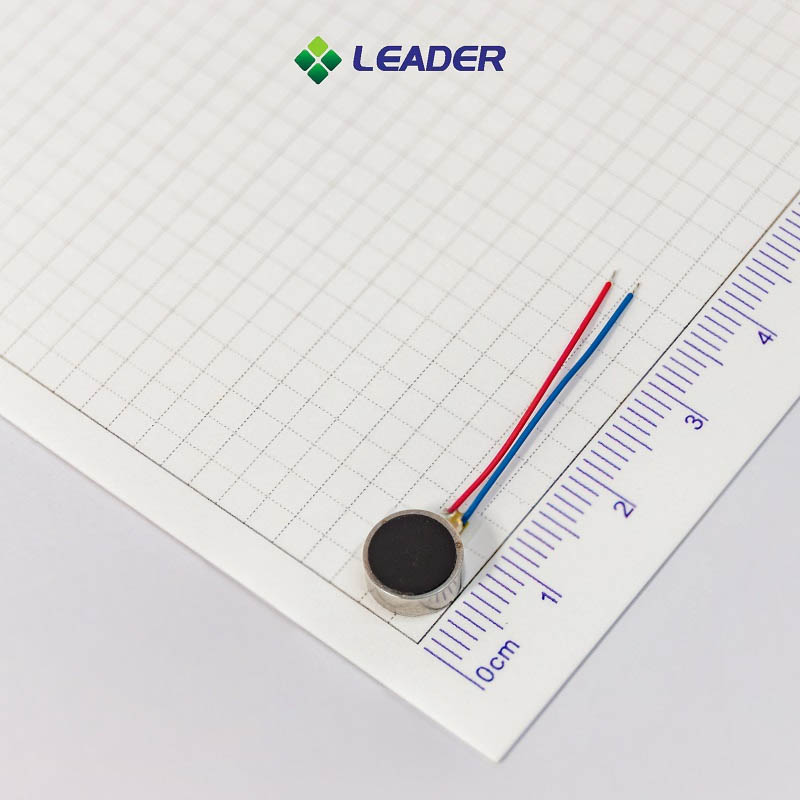
Kompaktsed mündivibratsioonimootorid ja muud miniatuursed ajamid on kasulikud valikud, kui ruum ja kaal on piiratud.
Mängukontrollerid ja VR-seadmed
Mängukontrollerid kasutavad vibratsiooni selliste sündmuste nagu löökide, liikumise või keskkonnamuutuste edastamiseks. Täiustatud süsteemid võivad kombineerida mitut ajamit või kasutada erinevate aistingute tekitamiseks lisatehnoloogiaid.
Inseneritöö väljakutse seisneb selles, kuidas muuta iga efekt eristatavaks ja tundlikuks, vältides samal ajal liigset vibratsiooni, soovimatut müra või ebajärjekindlat väljundit.
Autotööstuse ja nutika kodu liidesed
Autotööstuse liidesed saavad kasutada puutetundlikku tagasisidet juhtimissisendite kinnitamiseks või valitud hoiatuste edastamiseks. Nutika kodu seadmed võivad käsu registreerimise kinnitamiseks kasutada lühikest vibratsiooni või klõpsulaadset tunnet.
Mõlemas rakenduses peaks tagasiside olema selge ja prognoositav. Projekteerijad peavad arvestama ka keskkonnatingimuste, toote eluea, ohutusnõuete ning puuduva või ebaselge tagasiside tagajärgedega.
7. Kuidas testida haptilise tagasiside toimivust
Usaldusväärne valideerimisprotsess peaks hindama nii mõõdetavaid tehnilisi parameetreid kui ka kasutajate kogetavat aistingut.
| Testiobjekt | Mida hinnata | Miks see on oluline |
| Kiirendus | Vibratsioonikiirendus kindlaksmääratud mõõtepunktis | Näitab vibratsiooni väljundit kindlaksmääratud tingimustel |
| Reaktsiooniaeg | Sihtväljundisse jõudmise ja sealt lahkumise aeg | Määrab, kui teravalt tagasiside algab ja lõpeb |
| Energiatarve | Töövool ja energia sündmuse kohta | Aitab hinnata aku mõju |
| Akustiline müra | Töö ajal tekkiv heli | Tuvastab soovimatud kuuldavad artefaktid |
| Vastupidavus | Väljund ja funktsioon pärast määratletud töötsükleid | Toetab eluea ja töökindluse nõudeid |
| Tajutav tagasiside | Kasutaja äratundmine, selgus ja mugavus | Kinnitab, kas efekt toimib ettenähtud rakenduses |
Kasutage ühtseid katsetingimusi, sh kinnitusmeetodit, korpust, toitepinget, draiveri sätteid ja mõõtmiskohta. Sisuliste võrdluste tegemiseks registreerige testi seadistus koos tulemustega.
Kasulik arendusprotsess ühendab instrumentidega tehtud mõõtmised struktureeritud kasutajahinnanguga. Suur kiirendus üksi ei taga paremat taktiilset kogemust; olulised on ajastus, korduvus, mugavus ja interaktsiooni kontekst.
Mitte päris. Haptiline tagasiside on füüsilise tagasiside laiem kategooria, mis hõlmab vibratsiooni, liikumist ja jõudu. Taktiilne tagasiside keskendub puudutuse kaudu tajutavatele aistingutele. Tarbeelektroonikas kattuvad need terminid oluliselt.
Mitte igas olukorras. LRA-sid eelistatakse sageli selge ja kontrollitud tagasiside saamiseks, samas kui ERM-mootorid võivad olla praktiline ja ökonoomne valik põhiliste vibratsioonihoiatuste jaoks. Parim valik sõltub vajalikust aistingust, hinnast, ruumist, draiverist ja energiaeelarvest.
Jah. Vibratsioonimootor võib pakkuda lühikese füüsilise reaktsiooni, kui kasutaja puudutab virtuaalset nuppu. Vibratsioonimuster ja mehaaniline ühendus peaksid olema kujundatud nii, et interaktsioon oleks selge, tekitamata liigset müra või ebamugavust.
Haptiline ajam on lai mõiste komponendi kohta, mis tekitab füüsilist tagasisidet. Vibratsioonimootor on üks ajamiliik, mis tekitab vibratsiooni. Teiste haptiliste ajamite hulka kuuluvad piesoelektrilised seadmed ja jõutagasiside mehhanismid.
Ostjad peaksid kinnitama soovitud tagasisidetunnetust, korpuse suurust, tööpinget, voolunõudeid, reageerimisomadusi, draiveri ühilduvust, paigaldustingimusi, eluea eesmärke ja tootmisnõudeid. Enne lõpliku valiku tegemist on soovitatav proovide testimine ettenähtud korpuses.
Valige oma toote jaoks õige haptiline lahendus
Haptiline ja taktiilne tagasiside aitavad ületada lõhet digitaalsete käskude ja füüsilise interaktsiooni vahel. Kuigi need terminid kattuvad, aitab nende ulatuse mõistmine inseneridel määratleda selgemad tootenõuded ja valida sobivad tehnoloogiad.
ERM-mootorid on endiselt kasulikud lihtsate vibratsioonihoiatuste jaoks, LRA-d pakuvad tugevat valikut reageeriva ja kontrollitud vibratsiooni jaoks ning piesoelektrilised ajamid toetavad spetsiaalseid konstruktsioone, mis nõuavad lokaliseeritud mehaanilist liikumist.
Tootearendajate jaoks on kõige tõhusam lahendus see, mis tasakaalustab kasutajakogemuse, elektrilise jõudluse, mehaanilise integratsiooni, töökindluse ja kulu.
Juhtpakub miniatuurseid vibratsioonimootorilahendusi OEM- ja ODM-rakendustele, sealhulgas ERM-vibratsioonimootoreid, lineaarmootoreid, mündivibratsioonimootoreid ja muid kompaktseid mootorikonstruktsioone.
Avasta meielineaarmootorite kohandamise lahendusedvõiVäike vibratsioonimootorite tootevalik et arutada oma järgmise projekti jaoks ajami valikuid.
Konsulteerige oma juhiekspertidega
Aitame teil vältida lõkse, et pakkuda kvaliteeti ja väärtust teie mikroharjadeta mootorivajadusele, õigeaegselt ja eelarve piires.
Postituse aeg: 01. dets. 2023


