

Introducción: Por qué es importante la tecnología de retroalimentación
Los dispositivos electrónicos modernos necesitan más que pantallas y sonido para comunicarse con los usuarios. Desde el sutil clic de la pantalla táctil de un smartphone hasta la vibración envolvente de un mando de videojuegos, la retroalimentación física ayuda a los usuarios a interactuar con los productos digitales de forma más natural.
En el desarrollo de productos aparecen con frecuencia dos términos:retroalimentación hápticayretroalimentación táctilAunque a menudo se usan indistintamente, no siempre describen exactamente lo mismo.
Para los ingenieros, diseñadores de productos y compradores OEM, comprender esta distinción ayuda a clarificar la selección del actuador, la integración mecánica, los requisitos de control y la experiencia del usuario final.
En esta guía, explicamos cómo funcionan la retroalimentación háptica y táctil, comparamos sus aplicaciones y exploramos cómo los motores ERM, los actuadores resonantes lineales (LRA) y los actuadores piezoeléctricos satisfacen diferentes requisitos de retroalimentación.
1. ¿Qué es la retroalimentación háptica?
La retroalimentación háptica es una tecnología que utiliza sensaciones físicas para comunicar información al usuario. Estas sensaciones pueden incluir vibración, movimiento, presión, resistencia o fuerza.
En la electrónica de consumo, la tecnología háptica basada en vibraciones es especialmente común. Un teléfono inteligente puede producir una vibración breve al recibir un mensaje, mientras que un mando de videojuegos puede generar diferentes patrones de vibración para representar impactos, movimiento o efectos ambientales.
La retroalimentación háptica puede mejorar la usabilidad al hacer que las interacciones digitales se sientan más fluidas. También puede reducir la necesidad de mirar una pantalla continuamente, lo cual resulta útil en dispositivos portátiles, interfaces automotrices y controles industriales.
2. ¿Qué es la retroalimentación táctil?
La retroalimentación táctil se refiere más específicamente a las sensaciones que se perciben a través del tacto. Ayuda a los usuarios a reconocer el contacto, confirmar una acción o distinguir entre diferentes interacciones físicas.
Un teclado mecánico proporciona retroalimentación táctil mediante el movimiento físico y la resistencia de sus teclas. Una pantalla táctil puede simular la pulsación de un botón mediante una breve vibración, aunque la pantalla en sí no tenga botones mecánicos móviles.
En los productos electrónicos, la retroalimentación táctil puede generarse mediante motores de vibración, actuadores piezoeléctricos, interruptores mecánicos o estructuras superficiales especialmente diseñadas.
3. Retroalimentación háptica frente a retroalimentación táctil: diferencias clave
La principal diferencia radica en el alcance de los términos. La retroalimentación háptica es el concepto más amplio de comunicación a través de sensaciones físicas, mientras que la retroalimentación táctil se centra en las sensaciones experimentadas mediante el tacto.
Por lo tanto, la retroalimentación táctil puede considerarse una forma de retroalimentación háptica.
| Comparación | Retroalimentación háptica | Retroalimentación táctil |
| Definición | Amplia categoría de retroalimentación física relacionada con el tacto. | Retroalimentación percibida específicamente a través del tacto. |
| Sensaciones | Vibración, fuerza, movimiento, presión y tacto. | Clics, golpecitos, textura y vibración localizada |
| Objetivo principal | Mejorar la interacción, la inmersión o la comunicación. | Confirmar acciones y comunicar información relacionada con el tacto. |
| Dispositivos comunes | Mandos de videojuegos, teléfonos inteligentes, sistemas de realidad virtual, interfaces para automóviles | Pantallas táctiles, botones, teclados, dispositivos portátiles |
| Posibles tecnologías | Actuadores ERM, LRA, piezoeléctricos y de retroalimentación de fuerza | Interruptores mecánicos, ERM, LRA, piezoeléctricos |
| Prioridad de diseño | Sensaciones realistas, expresivas o informativas | Sensaciones claras, reconocibles y localizadas adecuadamente. |
Nota de ingeniería:Estos términos no definen dos categorías de hardware mutuamente excluyentes. El mismo motor LRA puede producir un breve clic táctil o contribuir a un efecto háptico más complejo, dependiendo de cómo esté diseñado y controlado el sistema.
4. Tecnologías de actuadores hápticos: ERM vs LRA vs Piezo
Seleccionar un actuador es una de las decisiones de ingeniería más importantes en un proyecto de retroalimentación háptica. Las diferentes tecnologías ofrecen distintas ventajas y desventajas en cuanto a respuesta, controlabilidad, tamaño, coste y complejidad de integración.
Motores ERM: Una opción práctica para vibraciones básicas
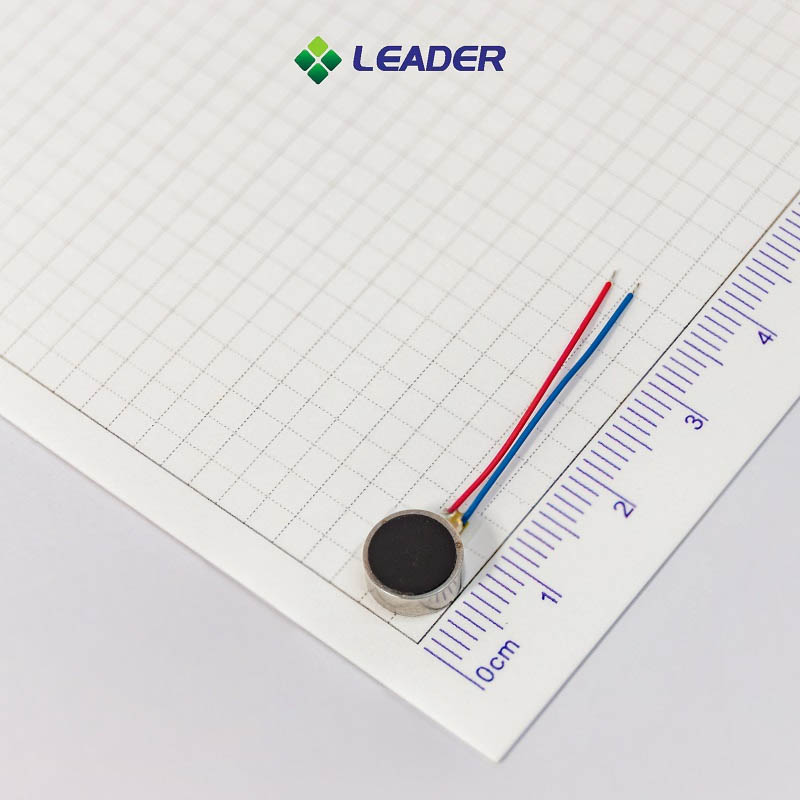
Un motor de masa giratoria excéntrica (ERM) genera vibraciones al hacer girar un peso descentrado. Este desequilibrio crea una oscilación mecánica que puede transmitirse a la carcasa del dispositivo.
motores ERMSe utilizan ampliamente en sistemas de notificación, dispositivos portátiles básicos y otros productos que requieren alertas por vibración sencillas. Suelen ser fáciles de controlar y ofrecen una solución rentable para patrones de retroalimentación simples.
Más adecuado para:Alertas básicas, dispositivos electrónicos de bajo coste y aplicaciones donde una simple vibración es suficiente.
Motores LRA: Para una retroalimentación precisa y sensible.
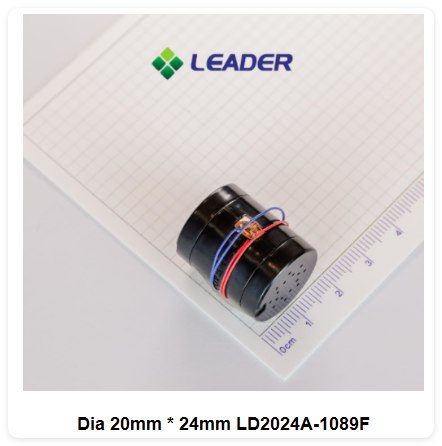
A actuador resonante lineal (LRA)Utiliza un sistema electromagnético para mover una masa interna de un lado a otro alrededor de una frecuencia de resonancia. A diferencia de un motor ERM, un LRA no depende de la rotación continua de un peso excéntrico.
Los actuadores de baja frecuencia (LRA) se suelen elegir cuando un producto requiere una respuesta precisa, una intensidad de vibración controlada y efectos repetibles de corta duración. Son adecuados para teléfonos inteligentes, relojes inteligentes, mandos de videojuegos y otros dispositivos electrónicos compactos.
Sin embargo, los amplificadores de baja resonancia (LRA) funcionan con mayor eficiencia cerca de su frecuencia de resonancia de diseño. Por lo tanto, durante el desarrollo del sistema, deben tenerse en cuenta el transductor, la estructura de montaje y la carcasa mecánica.
Tabla comparativa de actuadores
| Factor de ingeniería | Motor ERM | Motor LRA | Actuador piezoeléctrico |
| Mecanismo de movimiento | Masa excéntrica giratoria | Masa interna oscilante | Deformación del material |
| Carácter de retroalimentación | Vibración o zumbido general | Vibración nítida y controlada | Respuesta localizada y rápida |
| Requisitos de conducción | Relativamente simple | Accionamiento alterno cerca de la resonancia | Controlador de voltaje especializado |
| Consideraciones de control | La velocidad y la intensidad de la vibración están relacionadas. | El control de amplitud y la resonancia son importantes. | La forma de onda del voltaje y la carga mecánica importan. |
| Aplicaciones típicas | Sistemas de alerta básicos, electrónica de bajo costo. | Smartphones, dispositivos portátiles, controladores | Pantallas delgadas e interfaces especializadas |
| Consideración principal del diseño | Comportamiento de arranque/parada y calidad de la vibración | Resonancia, montaje y compatibilidad del controlador | Voltaje, desplazamiento e integración |
El rendimiento real depende del actuador, el controlador, el firmware, el método de montaje y la carcasa del producto. La tabla describe las tendencias generales de diseño, no las especificaciones garantizadas.
5. Cómo elegir la tecnología de retroalimentación adecuada.
La elección de una solución háptica comienza con la experiencia de usuario prevista, no simplemente con las dimensiones del motor o la intensidad de vibración nominal.
Paso 1: Define la sensación que quieres crear.
Determina si el producto necesita una alerta básica, un breve clic simulado, una serie de pulsos distintos o un efecto más envolvente.
Una notificación sencilla puede funcionar bien con un motor ERM. Un smartphone o dispositivo portátil de gama alta que requiera una respuesta precisa y repetible podría beneficiarse de un LRA. Una interfaz delgada que requiera deformación localizada podría ser más adecuada para la tecnología piezoeléctrica.
Paso 2: Confirmar las limitaciones de tamaño y mecánicas.
El espacio disponible afecta al factor de forma del actuador, su posición de montaje y la transmisión de vibraciones. Los ingenieros deben considerar no solo las dimensiones del componente, sino también la capa adhesiva, la estructura de soporte, los componentes cercanos y la carcasa.
Un motor que funciona bien en un banco de pruebas puede tener un comportamiento diferente tras su instalación en el producto final. Por lo tanto, es fundamental probar el actuador dentro de la carcasa real.
Paso 3: Evaluar el tiempo de respuesta y el control.
Para eventos de retroalimentación breves, el comportamiento de inicio y parada es importante. Una vibración retardada o prolongada puede hacer que un clic simulado parezca menos convincente.
Para los diseños LRA, los ingenieros deben confirmar la frecuencia de resonancia, la compatibilidad del controlador y cualquier función de seguimiento de resonancia o frenado necesaria. Estos factores influyen en la consistencia con la que el actuador reproduce el efecto deseado.
Paso 4: Equilibrar el consumo de energía y el costo.
Los dispositivos alimentados por batería deben equilibrar la intensidad de la vibración con el consumo de energía. Considere la tensión de alimentación, la corriente máxima, la duración de la activación, la frecuencia de retroalimentación y el uso diario previsto.
Un actuador con un precio unitario más elevado puede seguir siendo la mejor opción a nivel de sistema si cumple con los requisitos de experiencia del usuario con menos rediseño o un funcionamiento más eficiente.
Paso 5: Validar la fiabilidad y la consistencia de la producción.
Antes de la producción en masa, pruebe la vibración, la consistencia de la respuesta, el ruido acústico, el consumo de energía y la durabilidad en condiciones de funcionamiento representativas.
Para proyectos OEM/ODM, confirme también con el proveedor la disponibilidad de muestras, las capacidades de personalización, los procedimientos de control de calidad y los plazos de entrega de producción.
6. Aplicaciones de la retroalimentación háptica y táctil
Los distintos productos requieren diferentes tipos de retroalimentación física. El diseño adecuado depende de cómo interactúan los usuarios con el dispositivo y de la claridad con la que el sistema debe comunicar cada evento.
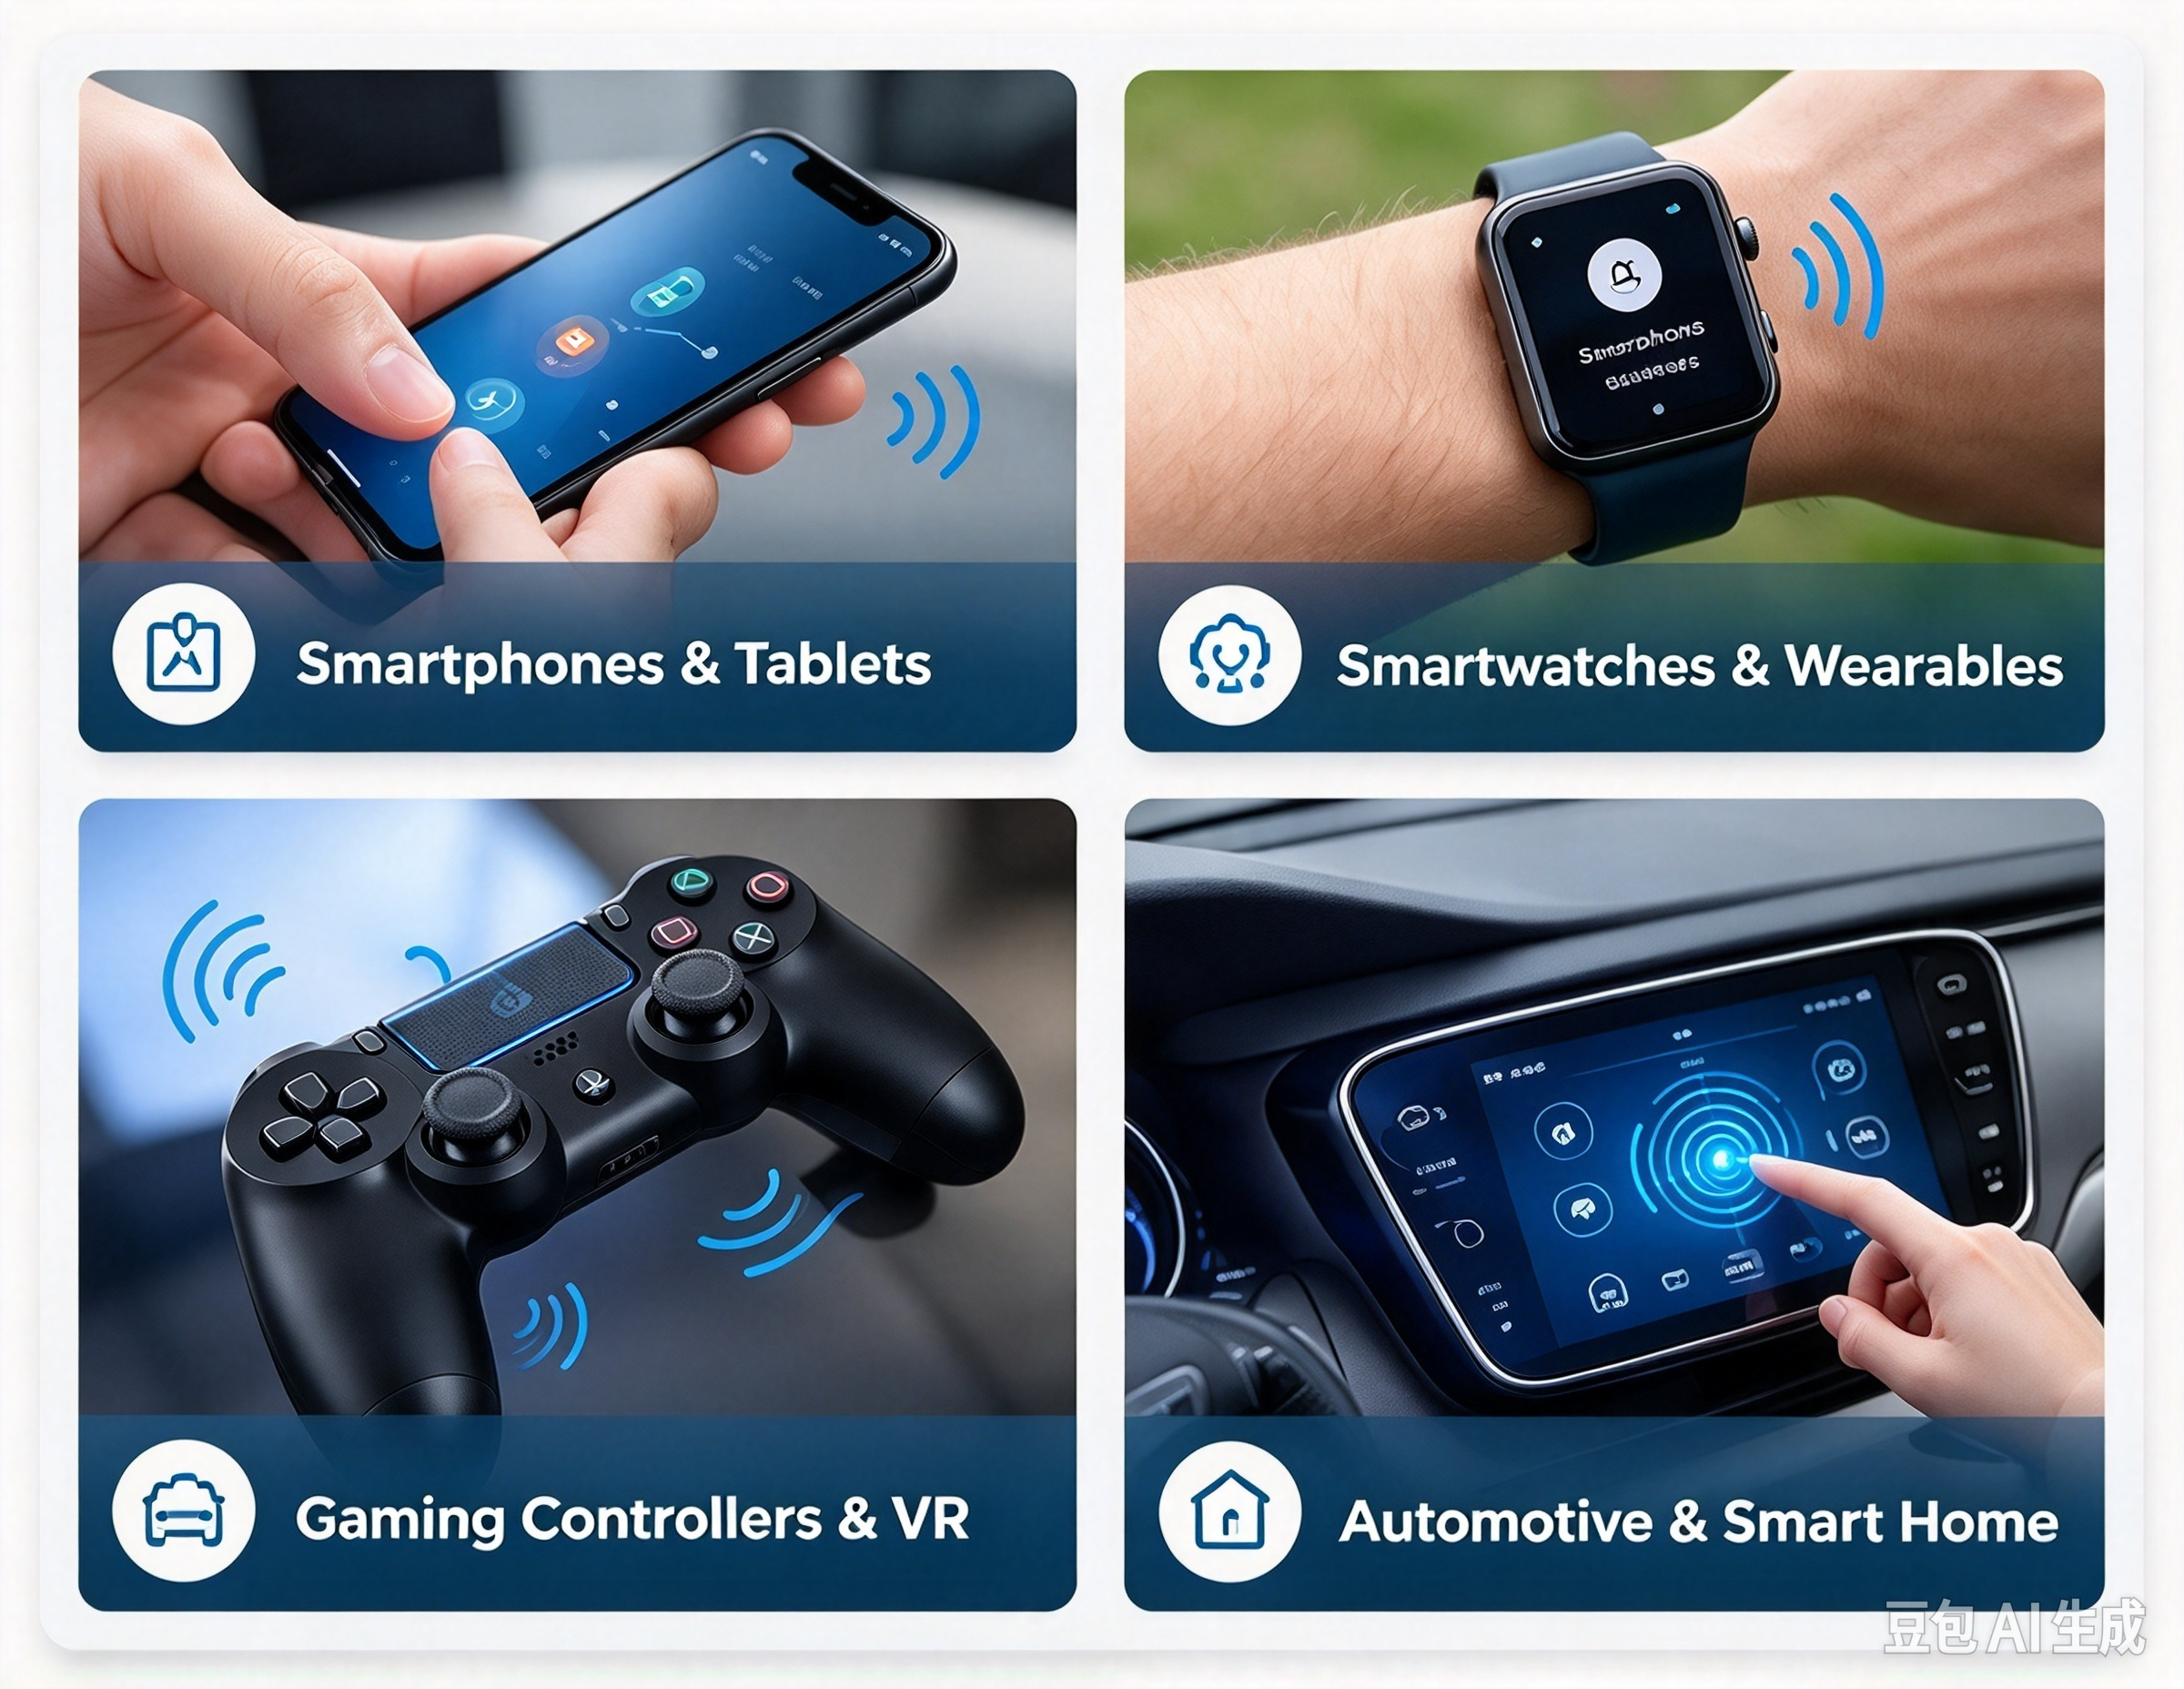
Teléfonos inteligentes y tabletas
Los smartphones utilizan la retroalimentación háptica para interactuar con el teclado, recibir notificaciones del sistema y controlar dispositivos virtuales. Una vibración bien diseñada puede mejorar la capacidad de respuesta de una pantalla táctil sin necesidad de añadir botones físicos.
Los motores LRA son una opción común para productos que priorizan una respuesta precisa y controlada, aunque la sensación final depende del diseño completo del dispositivo.
Relojes inteligentes y dispositivos portátiles
Los dispositivos portátiles necesitan una retroalimentación perceptible sin resultar incómodos ni agotar la batería innecesariamente. Una vibración breve puede comunicar una llamada entrante, un recordatorio, instrucciones de navegación o una alerta de actividad.
Los motores de vibración compactos para monedas y otros actuadores en miniatura son opciones útiles cuando el espacio y el peso son limitados.
Mandos de videojuegos y dispositivos de realidad virtual
Los mandos de videojuegos utilizan la vibración para comunicar eventos como impactos, movimientos o cambios ambientales. Los sistemas más avanzados pueden combinar varios actuadores o utilizar tecnologías adicionales para producir diferentes sensaciones.
El reto de ingeniería consiste en lograr que cada efecto sea distinto y responda con precisión, evitando al mismo tiempo vibraciones excesivas, ruidos no deseados o una salida inconsistente.
Interfaces para automóviles y hogares inteligentes
Las interfaces automotrices pueden usar retroalimentación táctil para confirmar las órdenes de control o comunicar advertencias específicas. Los dispositivos domésticos inteligentes pueden usar una vibración breve o una sensación similar a un clic para confirmar que se ha registrado una orden.
En ambas aplicaciones, la retroalimentación debe ser clara y predecible. Los diseñadores también deben considerar las condiciones ambientales, la vida útil del producto, los requisitos de seguridad y las consecuencias de una retroalimentación incompleta o ambigua.
7. Cómo probar el rendimiento de la retroalimentación háptica
Un proceso de validación fiable debe evaluar tanto los parámetros de ingeniería medibles como la sensación experimentada por los usuarios.
| Elemento de prueba | Qué evaluar | Por qué es importante |
| Aceleración | Aceleración de la vibración en un punto de medición definido. | Indica la salida de vibración en condiciones específicas. |
| Tiempo de respuesta | Tiempo para alcanzar y abandonar el resultado objetivo. | Determina cuán bruscamente comienza y termina la retroalimentación. |
| Consumo de energía | Corriente de funcionamiento y energía por evento | Ayuda a estimar el impacto de la batería. |
| Ruido acústico | Sonido generado durante el funcionamiento | Identifica artefactos sonoros no deseados. |
| Durabilidad | Salida y funcionamiento tras ciclos operativos definidos. | Satisface los requisitos de vida útil y fiabilidad. |
| Retroalimentación percibida | Reconocimiento, claridad y comodidad del usuario | Confirma si el efecto funciona en la aplicación prevista. |
Utilice condiciones de prueba consistentes, incluyendo el método de montaje, la carcasa, la tensión de alimentación, la configuración del controlador y la ubicación de la medición. Para realizar comparaciones significativas, registre la configuración de la prueba junto con los resultados.
Un proceso de desarrollo eficaz combina mediciones instrumentales con una evaluación estructurada por parte del usuario. Una aceleración potente por sí sola no garantiza una mejor experiencia táctil; la sincronización, la repetibilidad, la comodidad y el contexto de la interacción son factores importantes.
No exactamente. La retroalimentación háptica es la categoría más amplia de retroalimentación física, que incluye vibración, movimiento y fuerza. La retroalimentación táctil se centra en las sensaciones percibidas a través del tacto. Ambos términos se superponen significativamente en la electrónica de consumo.
No en todas las situaciones. Los LRA suelen preferirse para obtener una retroalimentación precisa y controlada, mientras que los motores ERM pueden ser una opción práctica y económica para alertas de vibración básicas. La mejor opción depende de la sensación requerida, el costo, el espacio disponible, el controlador y el consumo de energía.
Sí. Un motor de vibración puede proporcionar una respuesta física breve cuando el usuario pulsa un botón virtual. El patrón de vibración y el acoplamiento mecánico deben diseñarse para que la interacción sea clara sin generar ruido excesivo ni molestias.
Un actuador háptico es un término general que describe un componente que produce retroalimentación física. Un motor de vibración es un tipo de actuador que genera vibración. Otros actuadores hápticos incluyen dispositivos piezoeléctricos y mecanismos de retroalimentación de fuerza.
Los compradores deben confirmar la sensación de respuesta deseada, el tamaño del paquete, el voltaje de funcionamiento, los requisitos de corriente, las características de respuesta, la compatibilidad con el controlador, las condiciones de montaje, la vida útil prevista y los requisitos de producción. Se recomienda realizar pruebas de muestra en la carcasa prevista antes de la selección final.
Elija la solución háptica adecuada para su producto.
La retroalimentación háptica y la táctil ayudan a cerrar la brecha entre los comandos digitales y la interacción física. Si bien los términos se superponen, comprender su alcance permite a los ingenieros definir requisitos de producto más claros y seleccionar las tecnologías adecuadas.
Los motores ERM siguen siendo útiles para alertas de vibración sencillas, los LRA ofrecen una opción sólida para vibraciones controladas y con capacidad de respuesta, y los actuadores piezoeléctricos admiten diseños especializados que requieren movimiento mecánico localizado.
Para los desarrolladores de productos, la solución más eficaz es aquella que equilibra la experiencia del usuario, el rendimiento eléctrico, la integración mecánica, la fiabilidad y el coste.
LíderProporciona soluciones de motores de vibración en miniatura para aplicaciones OEM y ODM, incluidos motores de vibración ERM, motores lineales, motores de vibración tipo moneda y otros diseños de motores compactos.
Explora nuestraSoluciones de personalización de motores linealesoGama de productos de motores de vibración pequeños para analizar las opciones de actuadores para su próximo proyecto.
Consulte a sus expertos líderes.
Le ayudamos a evitar los obstáculos para ofrecerle la calidad y el valor que su micromotor sin escobillas necesita, a tiempo y dentro del presupuesto.
Fecha de publicación: 1 de diciembre de 2023


