

Introdución: Por que é importante a tecnoloxía de retroalimentación
Os dispositivos electrónicos modernos precisan algo máis que pantallas visuais e son para comunicarse cos usuarios. Desde o sutil clic da pantalla táctil dun teléfono intelixente ata a vibración envolvente dun controlador de xogo, a retroalimentación física axuda aos usuarios a interactuar cos produtos dixitais de forma máis natural.
Dous termos aparecen con frecuencia no desenvolvemento de produtos:retroalimentación hápticaeretroalimentación táctilAínda que se usan a miúdo indistintamente, non sempre describen exactamente o mesmo.
Para enxeñeiros, deseñadores de produtos e compradores de fabricantes de equipos orixinais (OEM), comprender a distinción axuda a clarificar a selección do actuador, a integración mecánica, os requisitos de control e a experiencia final do usuario.
Nesta guía, explicamos como funcionan a retroalimentación háptica e táctil, comparamos as súas aplicacións e exploramos como os motores ERM, os actuadores resonantes lineais (LRA) e os actuadores piezoeléctricos admiten diferentes requisitos de retroalimentación.
1. Que é a retroalimentación háptica?
A retroalimentación háptica é unha tecnoloxía que emprega sensacións físicas para comunicar información a un usuario. Estas sensacións poden incluír vibración, movemento, presión, resistencia ou forza.
Na electrónica de consumo, a háptica baseada na vibración é particularmente común. Un teléfono intelixente pode producir unha vibración curta cando chega unha mensaxe, mentres que un controlador de xogos pode xerar diferentes patróns de vibración para representar impactos, movemento ou efectos ambientais.
A retroalimentación háptica pode mellorar a usabilidade ao facer que as interaccións dixitais sexan máis receptivas. Tamén pode reducir a necesidade de mirar unha pantalla continuamente, o que é útil en dispositivos vestibles, interfaces para automóbiles e controis industriais.
2. Que é a retroalimentación táctil?
A retroalimentación táctil refírese máis especificamente ás sensacións percibidas a través do tacto. Axuda aos usuarios a recoñecer o contacto, confirmar unha acción ou distinguir entre diferentes interaccións físicas.
Un teclado mecánico proporciona retroalimentación táctil mediante o movemento físico e a resistencia das súas teclas. Unha pantalla táctil pode simular a pulsación dun botón mediante unha breve vibración, mesmo se a pantalla en si non ten un botón mecánico móbil.
Nos produtos electrónicos, a retroalimentación táctil pode xerarse mediante motores de vibración, actuadores piezoeléctricos, interruptores mecánicos ou estruturas superficiais especialmente deseñadas.
3. Retroalimentación háptica vs. retroalimentación táctil: diferenzas clave
A principal distinción reside no alcance dos termos. A retroalimentación háptica é o concepto máis amplo de comunicación a través da sensación física, mentres que a retroalimentación táctil céntrase nas sensacións experimentadas a través do tacto.
Polo tanto, a retroalimentación táctil pódese considerar unha forma de retroalimentación háptica.
| Comparación | Retroalimentación háptica | Retroalimentación táctil |
| Definición | Ampla categoría de retroalimentación física relacionada co tacto | Retroalimentación percibida especificamente a través do tacto |
| Sensacións | Vibración, forza, movemento, presión e tacto | Clics, toques, textura e vibración localizada |
| Obxectivo principal | Mellorar a interacción, a inmersión ou a comunicación | Confirmar accións e comunicar información relacionada co tacto |
| Dispositivos comúns | Controladores de xogos, teléfonos intelixentes, sistemas de realidade virtual, interfaces para automóbiles | Pantallas táctiles, botóns, teclados, dispositivos vestibles |
| Posibles tecnoloxías | Actuadores ERM, LRA, piezoeléctricos e de retroalimentación de forza | Interruptores mecánicos, ERM, LRA, piezoeléctricos |
| Prioridade de deseño | Sensacións realistas, expresivas ou informativas | Sensacións claras, recoñecibles e localizadas axeitadamente |
Nota de enxeñaría:Estes termos non definen dúas categorías de hardware mutuamente exclusivas. O mesmo motor LRA pode producir un clic táctil curto ou contribuír a un efecto háptico máis complexo, dependendo de como estea deseñado e controlado o sistema.
4. Tecnoloxías de actuadores hápticos: ERM vs LRA vs Piezo
A selección dun actuador é unha das decisións de enxeñaría máis importantes nun proxecto de retroalimentación háptica. As diferentes tecnoloxías ofrecen diferentes compensacións en canto a resposta, controlabilidade, tamaño do paquete, custo e complexidade da integración.
Motores ERM: unha opción práctica para vibracións básicas
Un motor de masa rotatoria excéntrica (MER) xera vibracións ao xirar un peso descentrado. Este desequilibrio crea unha oscilación mecánica que se pode transferir á carcasa do dispositivo.
Motores ERMúsanse amplamente en sistemas de notificación, dispositivos portátiles de gama básica e outros produtos que precisan alertas de vibración sinxelas. Xeralmente son fáciles de manexar e poden ofrecer unha solución rendible para patróns de retroalimentación sinxelos.
Máis axeitado para:Alertas básicas, electrónica sensible ao custo e aplicacións onde abonda cunha simple vibración.
Motores LRA: Para unha retroalimentación precisa e con resposta
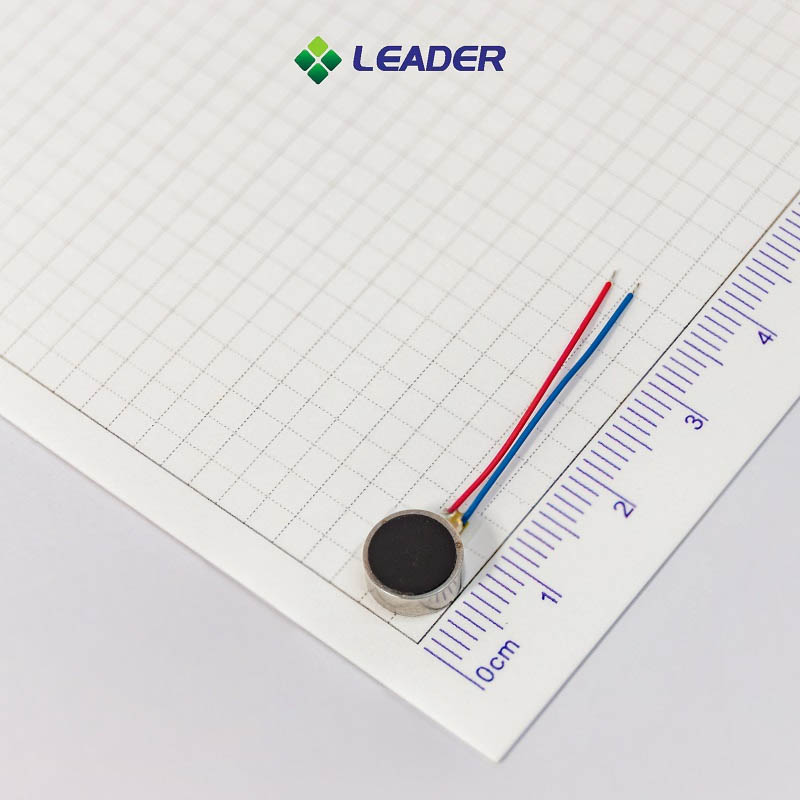
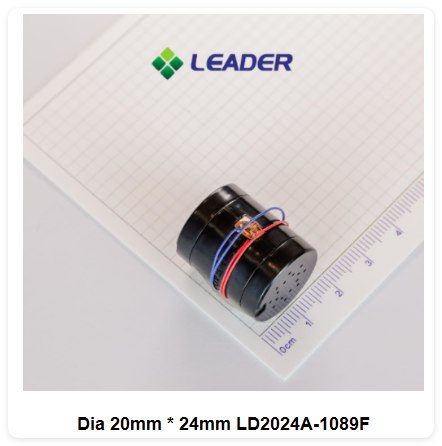
A actuador resonante lineal (LRA)emprega un sistema electromagnético para mover unha masa interna cara adiante e cara atrás arredor dunha frecuencia resonante. A diferenza dun motor ERM, un LRA non depende da rotación continua dun peso excéntrico.
Os LRA adoitan seleccionarse cando un produto require unha resposta nítida, unha intensidade de vibración controlada e efectos repetibles de curta duración. Son axeitados para teléfonos intelixentes, reloxos intelixentes, controladores de xogos e outros dispositivos electrónicos compactos.
Non obstante, os LRA funcionan con maior eficiencia preto da súa frecuencia de resonancia deseñada. Polo tanto, o controlador, a estrutura de montaxe e a carcasa mecánica deben terse en conta durante o desenvolvemento do sistema.
Táboa comparativa de actuadores
| Factor de enxeñaría | Motor ERM | Motor LRA | Actuador piezoeléctrico |
| Mecanismo de movemento | Masa excéntrica rotatoria | Masa interna oscilante | Deformación do material |
| Carácter de retroalimentación | Vibración ou zumbido xeral | Vibración nítida e controlada | Resposta localizada e rápida |
| Requisitos da unidade | Relativamente sinxelo | Accionamento alternado preto da resonancia | Controlador de tensión especializado |
| Consideracións de control | A velocidade e a intensidade da vibración están relacionadas | Control de amplitude e materia de resonancia | Forma de onda de tensión e carga mecánica |
| Aplicacións típicas | Alertas básicas, electrónica de baixo custo | Teléfonos intelixentes, dispositivos vestibles, controladores | Pantallas finas e interfaces especializadas |
| Consideración principal do deseño | Comportamento de arranque/parada e calidade da vibración | Resonancia, montaxe e compatibilidade de controladores | Tensión, desprazamento e integración |
O rendemento real depende do actuador, controlador, firmware, método de montaxe e carcasa do produto específicos. A táboa describe as tendencias xerais do deseño en lugar das especificacións garantidas.
5. Como elixir a tecnoloxía de retroalimentación axeitada
A elección dunha solución háptica comeza coa experiencia do usuario prevista, non só polas dimensións do motor ou pola resistencia nominal á vibración.
Paso 1: Define a sensación que queres crear
Determina se o produto precisa unha alerta básica, un clic simulado curto, unha serie de pulsos distintos ou un efecto máis envolvente.
Unha simple notificación pode funcionar ben cun motor ERM. Un teléfono intelixente ou un wearable de alta gama que precise unha resposta nítida e repetible pode beneficiarse dun LRA. Unha interface delgada que requira deformación localizada pode ser máis axeitada para a tecnoloxía piezoeléctrica.
Paso 2: Confirmar o tamaño e as restricións mecánicas
O espazo dispoñible afecta o factor de forma do actuador, a posición de montaxe e a transmisión de vibracións. Os enxeñeiros deben ter en conta non só as dimensións do compoñente, senón tamén a capa adhesiva, a estrutura de soporte, os compoñentes próximos e a carcasa.
Un motor que funciona ben nun dispositivo de proba pode ter unha sensación diferente despois da instalación no produto acabado. Polo tanto, é esencial probar o actuador dentro da carcasa real.
Paso 3: Avaliar o tempo de resposta e o control
Para eventos de retroalimentación curtos, o comportamento de arranque e parada é importante. Unha vibración retardada ou persistente pode facer que un clic simulado pareza menos convincente.
Para os deseños de LRA, os enxeñeiros deben confirmar a frecuencia de resonancia, a compatibilidade do controlador e calquera función de seguimento de resonancia ou freado requirida. Estes factores inflúen na consistencia coa que o actuador reproduce o efecto desexado.
Paso 4: Equilibrar o consumo de enerxía e o custo
Os dispositivos alimentados por batería deben equilibrar a forza da vibración co consumo de enerxía. Ten en conta a tensión de subministración, a corrente máxima, a duración da activación, a frecuencia de retroalimentación e o uso diario previsto.
Un actuador cun prezo unitario máis alto pode ser a mellor opción a nivel de sistema se cumpre os requisitos de experiencia do usuario con menos redeseño ou un funcionamento máis eficiente.
Paso 5: Validar a fiabilidade e a consistencia da produción
Antes da produción en masa, comprobe a saída de vibración, a consistencia da resposta, o ruído acústico, o consumo de enerxía e a durabilidade en condicións de funcionamento representativas.
Para proxectos OEM/ODM, confirme tamén a dispoñibilidade de mostras, as capacidades de personalización, os procedementos de control de calidade e os prazos de produción co provedor.
6. Aplicacións da retroalimentación háptica e táctil
Os diferentes produtos necesitan diferentes tipos de retroalimentación física. O deseño axeitado depende de como os usuarios interactúan co dispositivo e de como de claro debe comunicar o sistema cada evento.
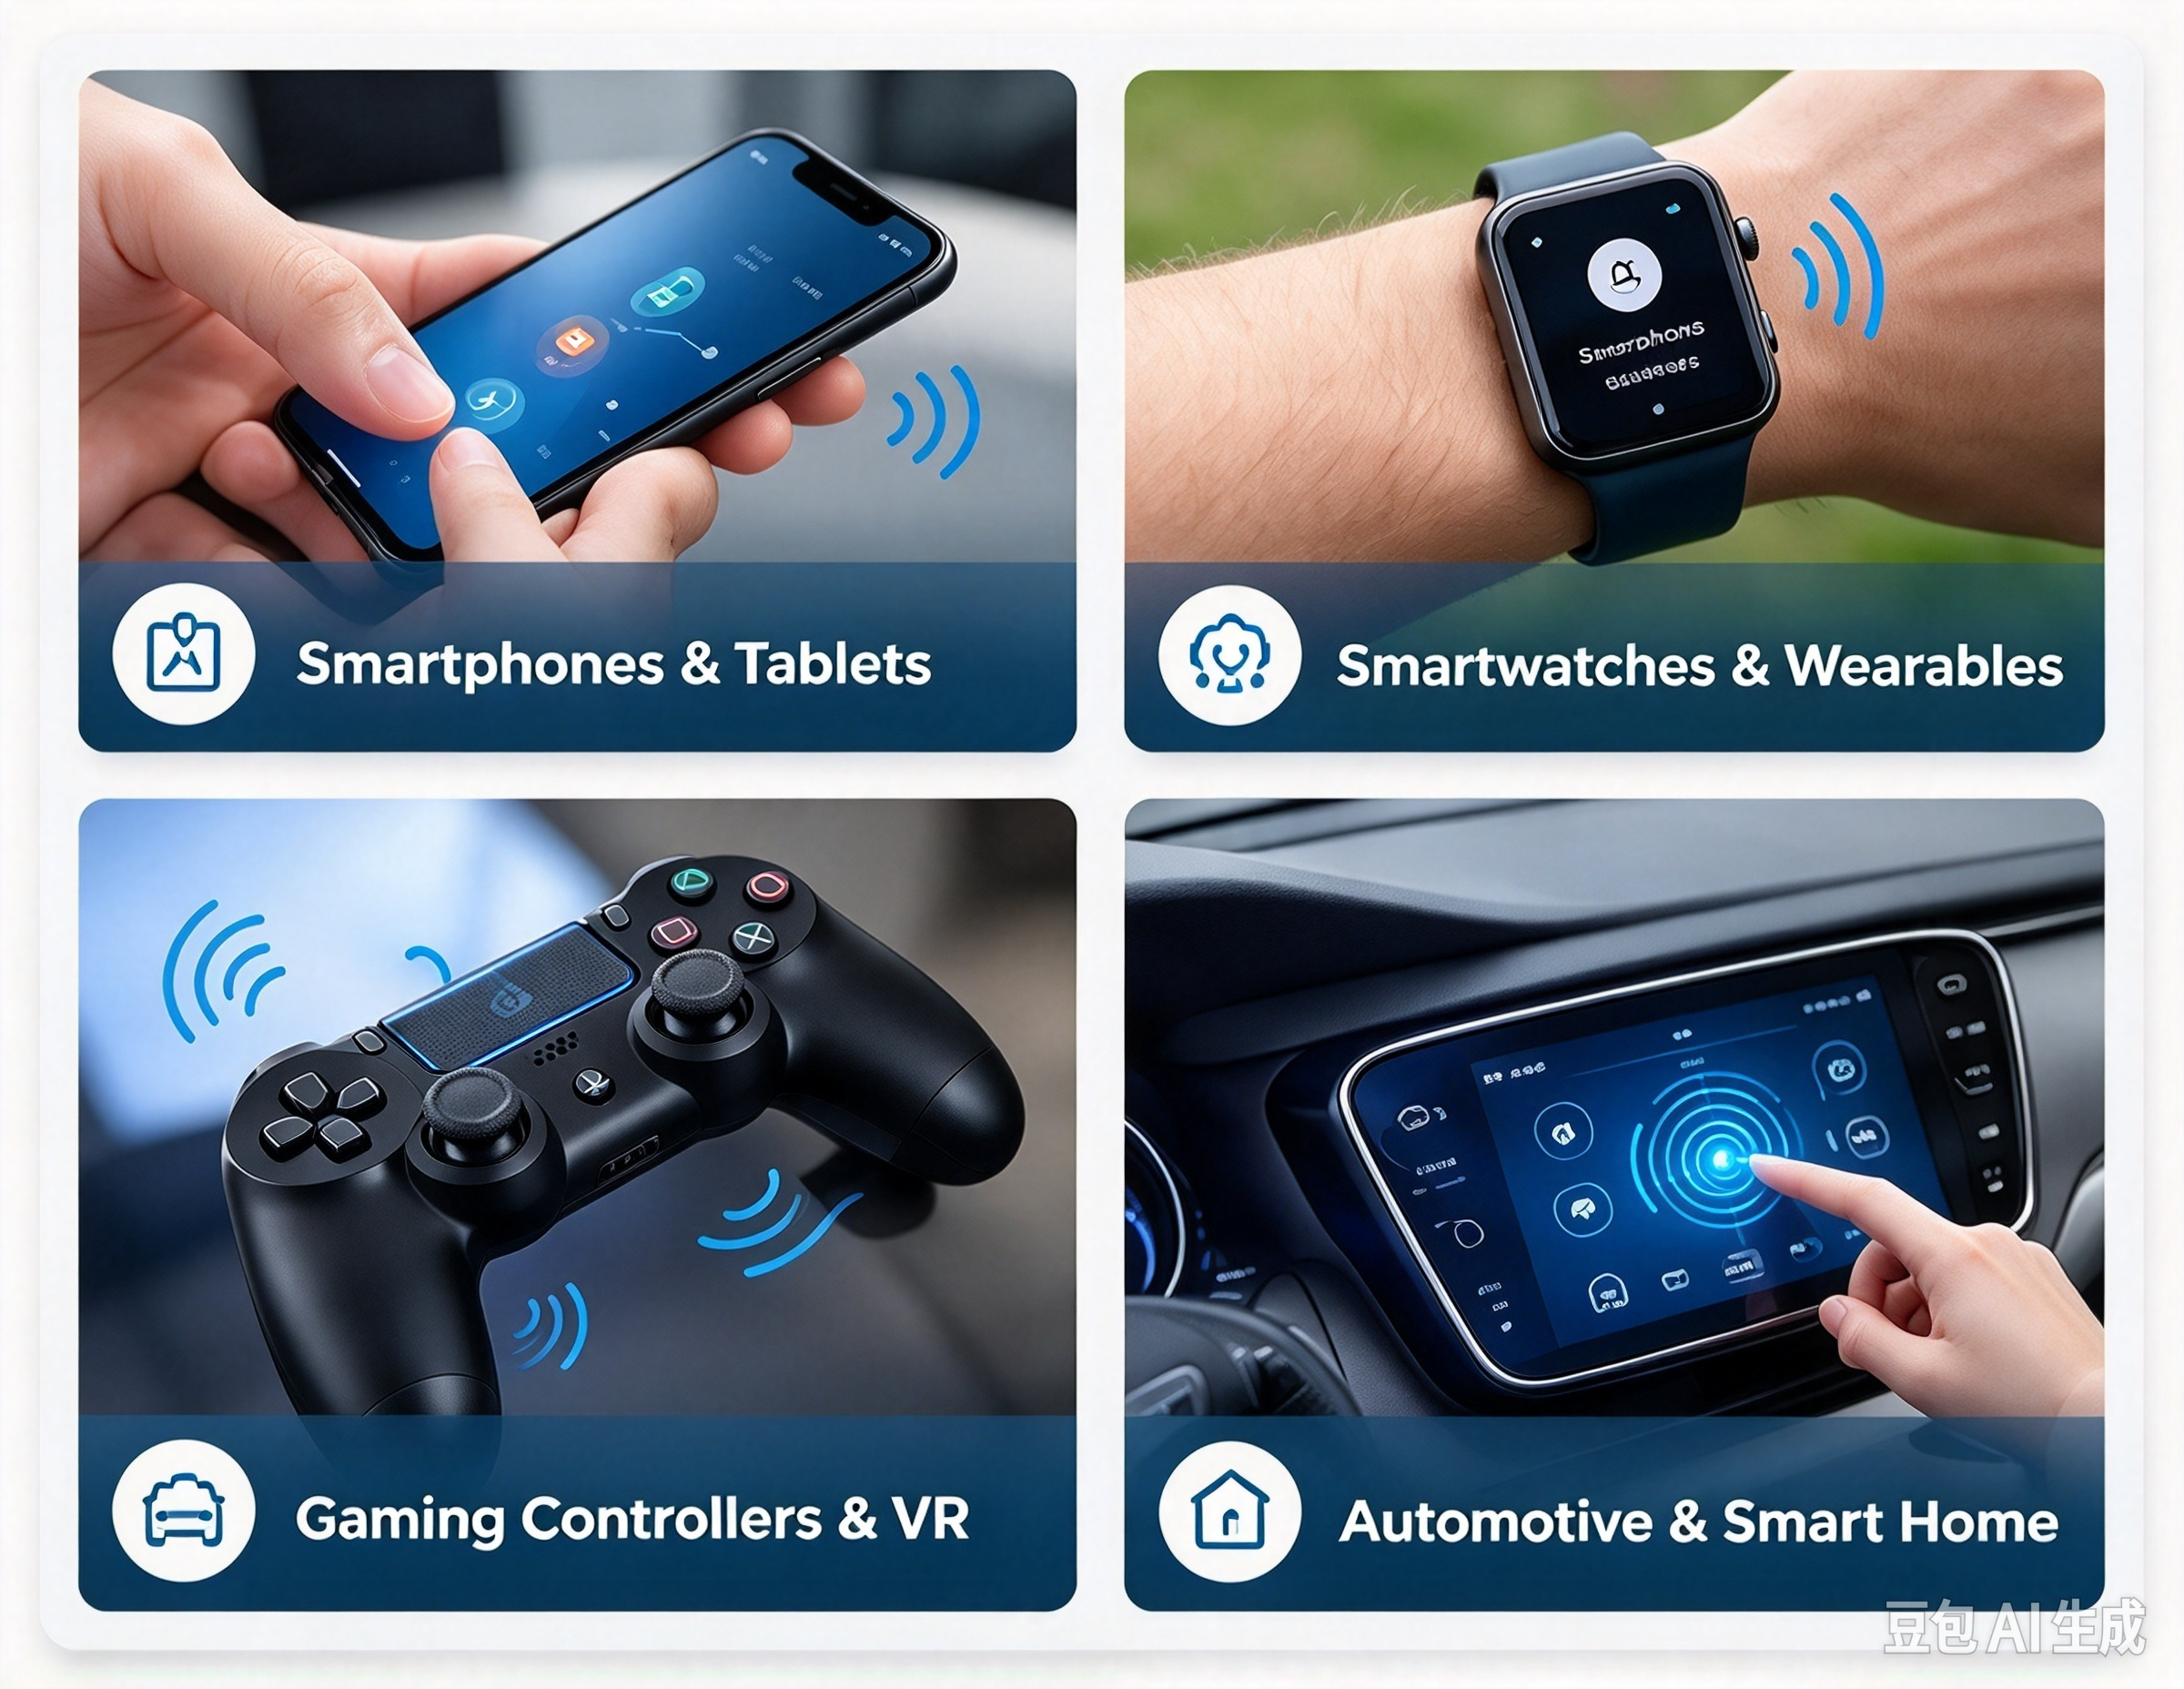
Teléfonos intelixentes e tabletas
Os teléfonos intelixentes empregan retroalimentación háptica para as interaccións do teclado, as notificacións do sistema e os controis virtuais. Unha vibración ben deseñada pode facer que unha pantalla táctil teña mellor resposta sen engadir botóns físicos.
Os motores LRA son unha opción común para produtos que priorizan unha retroalimentación nítida e controlada, aínda que a sensación final depende do deseño completo do dispositivo.
Reloxos intelixentes e dispositivos portátiles
Os dispositivos portátiles precisan unha resposta perceptible sen que sexa incómoda nin consuma a batería innecesariamente. Unha vibración curta pode comunicar unha chamada entrante, un recordatorio, unha instrución de navegación ou unha alerta de actividade.
Os motores de vibración de moedas compactos e outros actuadores en miniatura son opcións útiles cando o espazo e o peso son limitados.
Controladores de xogos e dispositivos de realidade virtual
Os controladores de xogos usan a vibración para comunicar eventos como impactos, movemento ou cambios ambientais. Os sistemas máis avanzados poden combinar varios actuadores ou usar tecnoloxías adicionais para producir diferentes sensacións.
O reto da enxeñaría é facer que cada efecto sexa distinto e receptivo, evitando a vibración excesiva, o ruído non desexado ou a saída inconsistente.
Interfaces para automóbiles e fogares intelixentes
As interfaces para automóbiles poden usar retroalimentación táctil para confirmar as entradas de control ou comunicar avisos seleccionados. Os dispositivos domésticos intelixentes poden usar unha vibración curta ou unha sensación similar a un clic para confirmar que se rexistrou un comando.
En ambas as aplicacións, a retroalimentación debe ser clara e predicible. Os deseñadores tamén deben ter en conta as condicións ambientais, a vida útil do produto, os requisitos de seguridade e as consecuencias da retroalimentación perdida ou ambigua.
7. Como probar o rendemento da retroalimentación háptica
Un proceso de validación fiable debería avaliar tanto os parámetros de enxeñaría medibles como a sensación experimentada polos usuarios.
| Elemento de proba | Que avaliar | Por que importa |
| Aceleración | Aceleración da vibración nun punto de medición definido | Indica a saída de vibración en condicións especificadas |
| Tempo de resposta | Tempo para alcanzar e abandonar a saída de destino | Determina a precisión coa que comeza e remata a retroalimentación |
| Consumo de enerxía | Corrente de funcionamento e enerxía por evento | Axuda a estimar o impacto da batería |
| Ruído acústico | Ruído xerado durante o funcionamento | Identifica artefactos audibles non desexados |
| Durabilidade | Saída e función despois de ciclos de funcionamento definidos | Cumpre os requisitos de vida útil e fiabilidade |
| Retroalimentación percibida | Recoñecemento, claridade e comodidade do usuario | Confirma se o efecto funciona na aplicación prevista |
Emprega condicións de proba consistentes, incluíndo o método de montaxe, a carcasa, a tensión de alimentación, a configuración do controlador e a localización da medición. Para obter comparacións significativas, rexistra a configuración da proba xunto cos resultados.
Un proceso de desenvolvemento útil combina medicións de instrumentos con avaliación estruturada do usuario. Unha forte aceleración por si soa non garante unha mellor experiencia táctil; o tempo, a repetibilidade, a comodidade e o contexto da interacción son todos importantes.
Non exactamente. A retroalimentación háptica é a categoría máis ampla da retroalimentación física, que inclúe a vibración, o movemento e a forza. A retroalimentación táctil céntrase nas sensacións percibidas a través do tacto. Os termos solapanse significativamente na electrónica de consumo.
Non en todas as situacións. Os motores LRA adoitan preferirse para obter unha resposta nítida e controlada, mentres que os motores ERM poden ser unha opción práctica e económica para alertas de vibración básicas. A mellor opción depende da sensación, custo, espazo, controlador e orzamento de enerxía requiridos.
Si. Un motor de vibración pode proporcionar unha resposta física curta cando un usuario toca un botón virtual. O patrón de vibración e o acoplamento mecánico deben estar deseñados para que a interacción sexa clara sen crear ruído ou molestias excesivas.
Un actuador háptico é un termo amplo para un compoñente que produce retroalimentación física. Un motor de vibración é un tipo de actuador que crea vibración. Outros actuadores hápticos inclúen dispositivos piezoeléctricos e mecanismos de retroalimentación de forza.
Os compradores deben confirmar a sensación de retroalimentación desexada, o tamaño do paquete, a tensión de funcionamento, os requisitos de corrente, as características de resposta, a compatibilidade do controlador, as condicións de montaxe, os obxectivos de vida útil e os requisitos de produción. Recoméndase realizar probas de mostra na carcasa prevista antes da selección final.
Escolla a solución háptica axeitada para o seu produto
A retroalimentación háptica e a retroalimentación táctil axudan a tender pontes entre os comandos dixitais e a interacción física. Aínda que os termos se superpoñen, comprender o seu alcance axuda aos enxeñeiros a definir requisitos de produto máis claros e a seleccionar as tecnoloxías axeitadas.
Os motores ERM seguen sendo útiles para alertas de vibración sinxelas, os LRA ofrecen unha opción sólida para vibracións sensibles e controladas, e os actuadores piezoeléctricos admiten deseños especializados que requiren movemento mecánico localizado.
Para os desenvolvedores de produtos, a solución máis eficaz é aquela que equilibra a experiencia do usuario, o rendemento eléctrico, a integración mecánica, a fiabilidade e o custo.
Líderofrece solucións de motores de vibración en miniatura para aplicacións OEM e ODM, incluíndo motores de vibración ERM, motores lineais, motores de vibración de moedas e outros deseños de motores compactos.
Explora o nososolucións de personalización de motores lineaisougama de produtos de motores de vibración pequenos para discutir as opcións de actuadores para o seu próximo proxecto.
Consulta cos teus expertos líderes
Axudámosche a evitar os erros para ofrecer a calidade e o valor que o teu micromotor sen escobillas necesita, a tempo e dentro do orzamento.
Data de publicación: 01-12-2023


