

Uvod: Zakaj je tehnologija povratnih informacij pomembna
Sodobne elektronske naprave za komunikacijo z uporabniki potrebujejo več kot le vizualne prikaze in zvok. Od subtilnega klika zaslona na dotik pametnega telefona do poglobljene vibracije igralnega krmilnika, fizična povratna informacija uporabnikom pomaga pri bolj naravni interakciji z digitalnimi izdelki.
Pri razvoju izdelkov se pogosto pojavljata dva izraza:haptična povratna informacijaintaktilna povratna informacijaČeprav se pogosto uporabljata kot sopomenki, ne opisujeta vedno popolnoma iste stvari.
Za inženirje, oblikovalce izdelkov in kupce originalne opreme (OEM) razumevanje te razlike pomaga razjasniti izbiro aktuatorjev, mehansko integracijo, zahteve glede krmiljenja in končno uporabniško izkušnjo.
V tem priročniku pojasnjujemo, kako delujejo haptične in taktilne povratne informacije, primerjamo njihove aplikacije in raziskujemo, kako motorji ERM, linearni resonančni aktuatorji (LRA) in piezoelektrični aktuatorji podpirajo različne zahteve glede povratnih informacij.
1. Kaj je haptična povratna informacija?
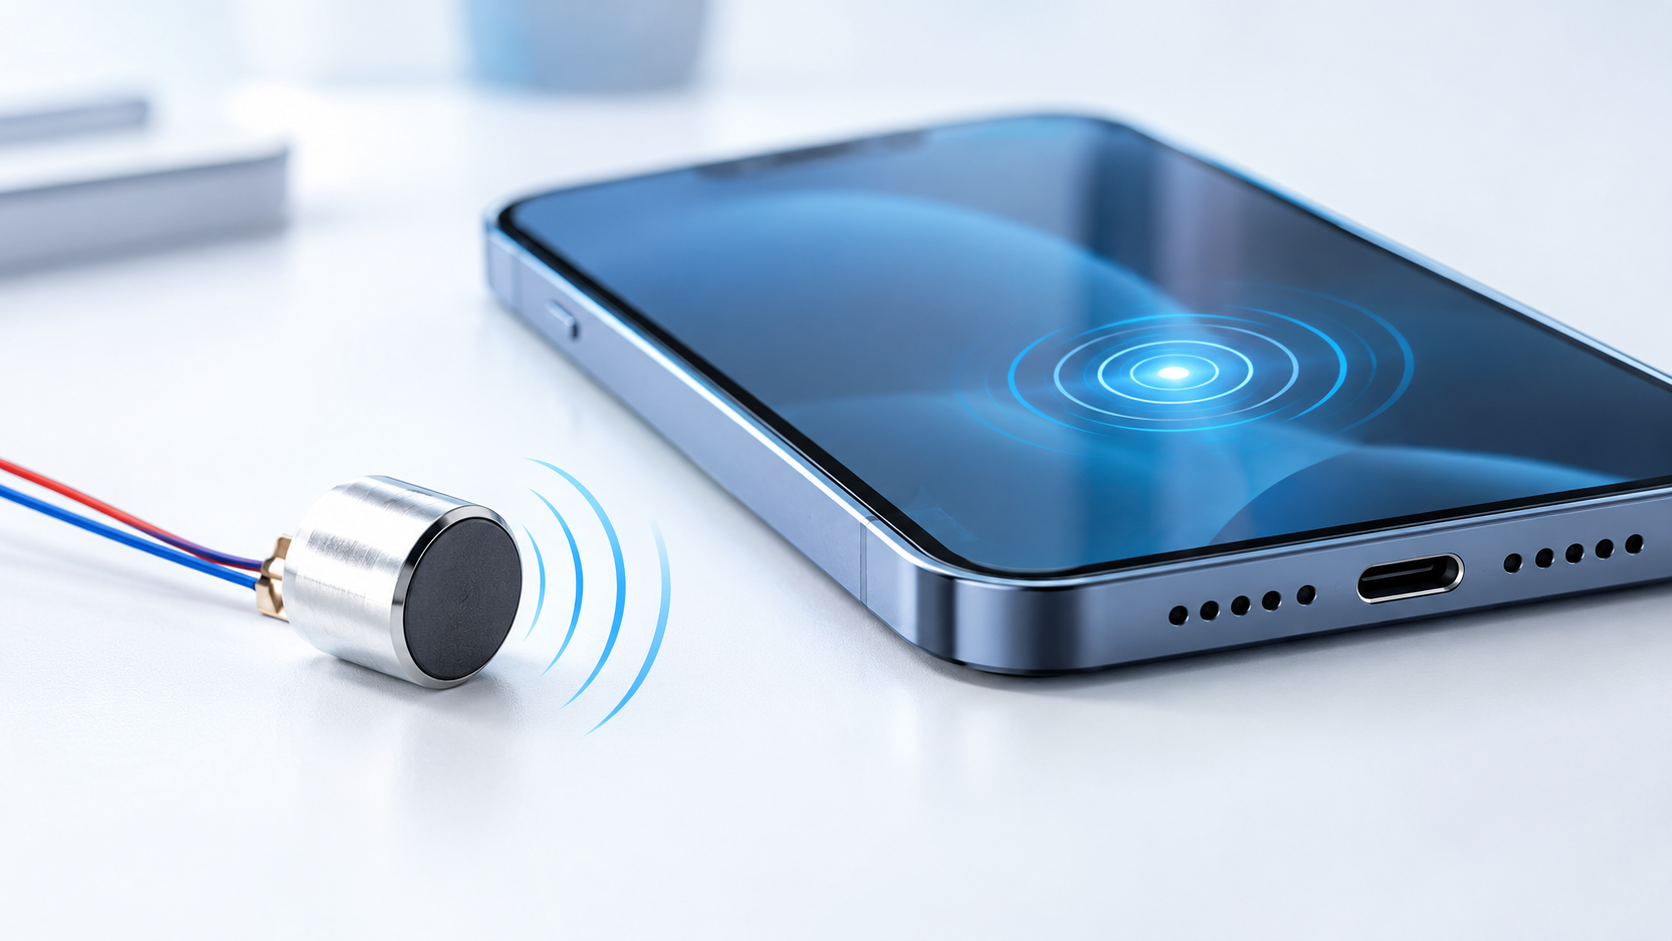
Haptična povratna informacija je tehnologija, ki uporablja fizične občutke za sporočanje informacij uporabniku. Ti občutki lahko vključujejo vibracije, gibanje, pritisk, upor ali silo.
V potrošniški elektroniki so haptični občutki na osnovi vibracij še posebej pogosti. Pametni telefon lahko ob prejemu sporočila ustvari kratko vibriranje, medtem ko lahko igralni krmilnik ustvari različne vzorce vibriranja, ki predstavljajo udarce, gibanje ali vplive okolja.
Haptična povratna informacija lahko izboljša uporabnost, saj digitalne interakcije postanejo odzivnejše. Prav tako lahko zmanjša potrebo po nenehnem gledanju v zaslon, kar je uporabno pri nosljivih napravah, avtomobilskih vmesnikih in industrijskih krmilnikih.
2. Kaj je taktilna povratna informacija?
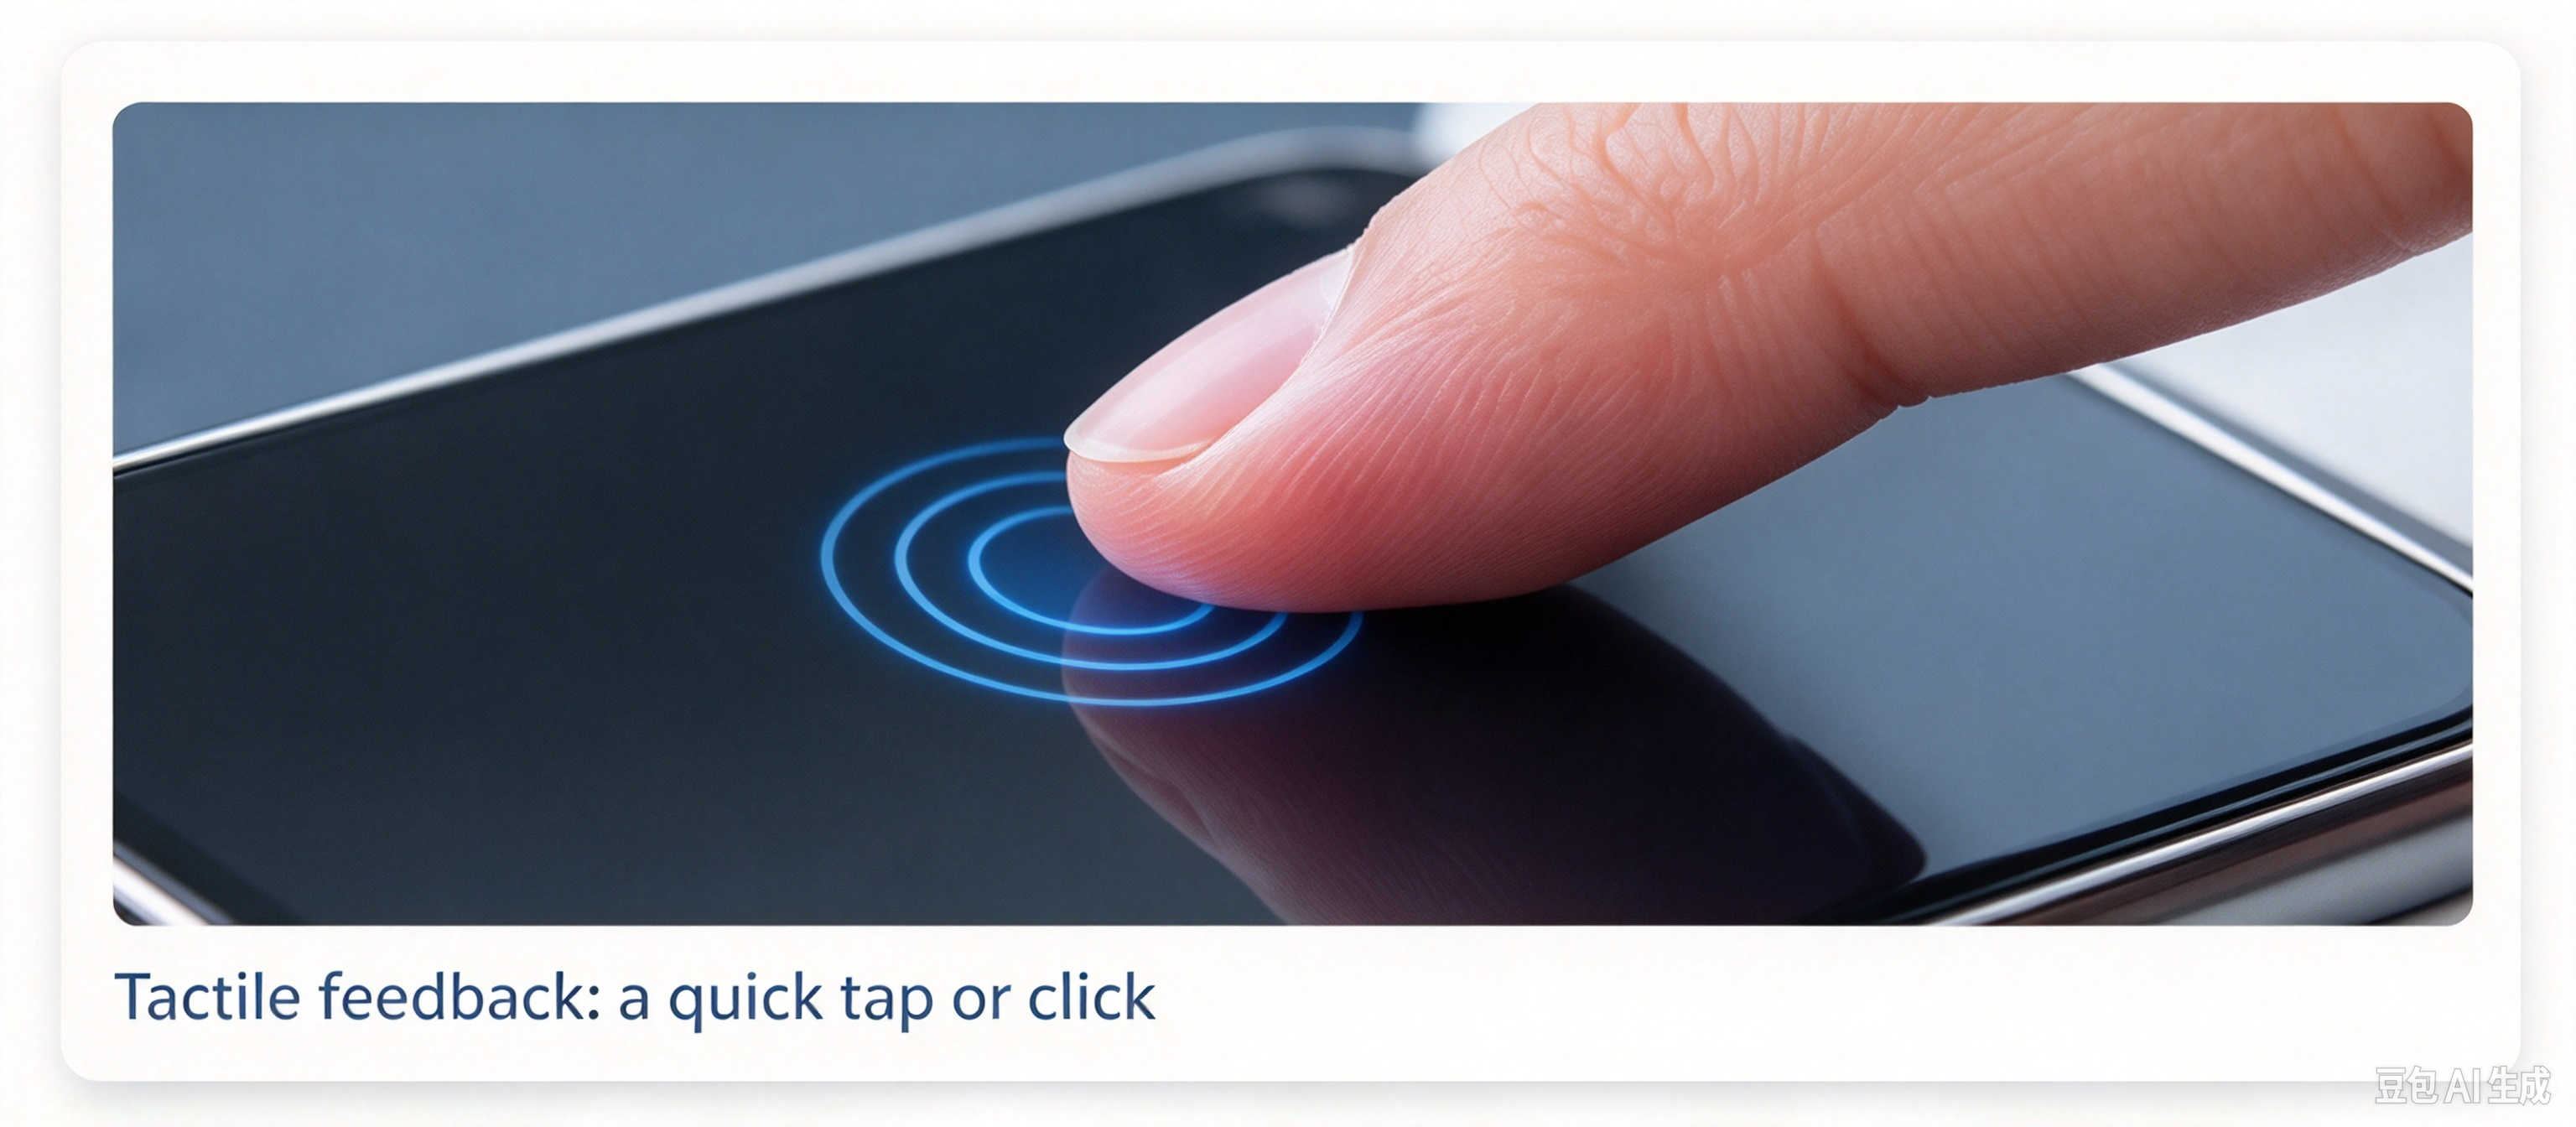
Taktilna povratna informacija se nanaša natančneje na občutke, ki jih zaznavamo z dotikom. Uporabnikom pomaga prepoznati stik, potrditi dejanje ali razlikovati med različnimi fizičnimi interakcijami.
Mehanska tipkovnica zagotavlja taktilne povratne informacije s fizičnim gibanjem in uporom tipk. Zaslon na dotik lahko simulira pritisk gumba s kratko vibracijo, čeprav sam zaslon nima premikajočega se mehanskega gumba.
V elektronskih izdelkih lahko taktilno povratno informacijo ustvarijo vibracijski motorji, piezoelektrični aktuatorji, mehanska stikala ali posebej zasnovane površinske strukture.
3. Haptična povratna informacija v primerjavi s taktilno povratno informacijo: ključne razlike
Glavna razlika je v obsegu izrazov. Haptična povratna informacija je širši koncept komuniciranja prek fizičnih občutkov, medtem ko se taktilna povratna informacija osredotoča na občutke, ki jih doživljamo z dotikom.
Taktilno povratno informacijo lahko torej štejemo za eno od oblik haptične povratne informacije.
| Primerjava | Haptična povratna informacija | Taktilna povratna informacija |
| Definicija | Široka kategorija fizičnih povratnih informacij, povezanih z dotikom | Povratne informacije, zaznane posebej prek dotika |
| Občutki | Vibracije, sila, gibanje, tlak in dotik | Kliki, tapkanje, tekstura in lokalizirane vibracije |
| Glavni cilj | Izboljšajte interakcijo, poglobljenost ali komunikacijo | Potrjevanje dejanj in sporočanje informacij, povezanih z dotikom |
| Pogoste naprave | Igralni krmilniki, pametni telefoni, sistemi za navidezno resničnost, avtomobilski vmesniki | Zasloni na dotik, gumbi, tipkovnice, nosljive naprave |
| Možne tehnologije | ERM, LRA, piezo, aktuatorji s povratno zanko sile | Mehanska stikala, ERM, LRA, piezo |
| Prednost oblikovanja | Realistični, izrazni ali informativni občutki | Jasni, prepoznavni in ustrezno lokalizirani občutki |
Inženirska opomba:Ta izraza ne opredeljujeta dveh medsebojno izključujočih se kategorij strojne opreme. Isti motor LRA lahko ustvari kratek taktilni klik ali prispeva k bolj kompleksnemu haptičnemu učinku, odvisno od tega, kako je sistem zasnovan in krmiljen.
4. Tehnologije haptičnih aktuatorjev: ERM v primerjavi z LRA v primerjavi s piezo tehnologijo
Izbira aktuatorja je ena najpomembnejših inženirskih odločitev pri projektu haptične povratne zanke. Različne tehnologije ponujajo različne kompromise glede odzivnosti, vodljivosti, velikosti ohišja, stroškov in kompleksnosti integracije.
Motorji ERM: praktična izbira za osnovne vibracije
Ekscentrično vrteči se motor (ERM) ustvarja vibracije z vrtenjem uteži, ki ni v središču. To neravnovesje ustvarja mehanske nihanja, ki se lahko prenesejo na ohišje naprave.
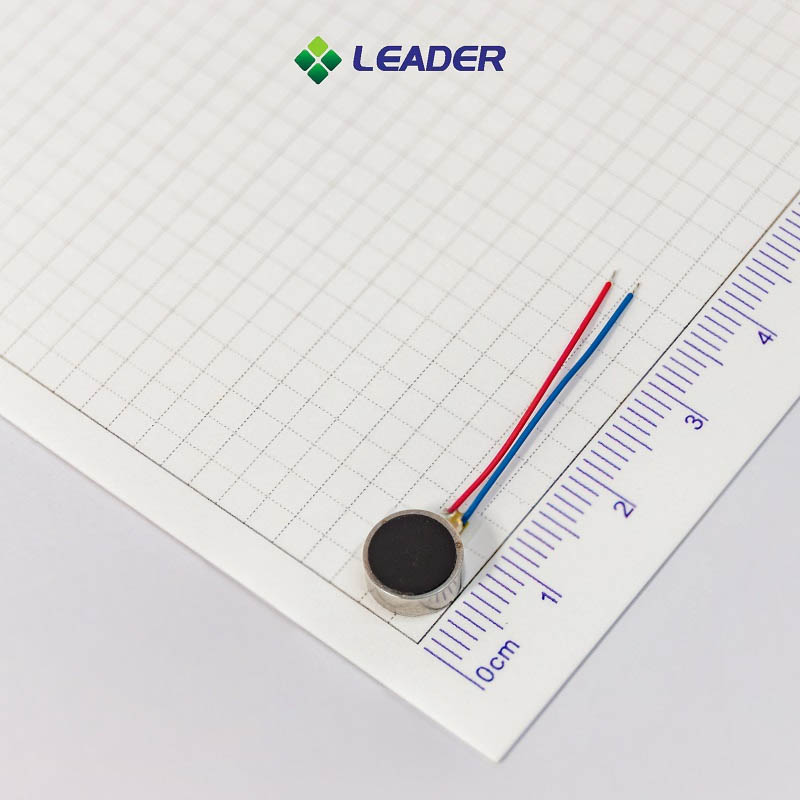
ERM motorjise pogosto uporabljajo v sistemih za obveščanje, nosljivih napravah za začetnike in drugih izdelkih, ki potrebujejo preprosta vibracijska opozorila. Na splošno jih je enostavno upravljati in lahko ponudijo stroškovno učinkovito rešitev za preproste vzorce povratnih informacij.
Najbolj primerno za:Osnovna opozorila, cenovno ugodna elektronika in aplikacije, kjer zadostuje preprosta vibracija.
Motorji LRA: Za natančne in odzivne povratne informacije
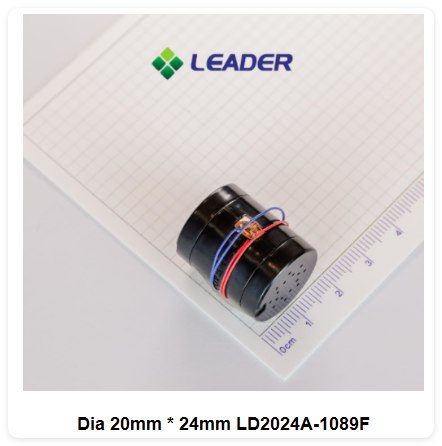
A linearni resonančni aktuator (LRA)uporablja elektromagnetni sistem za premikanje notranje mase naprej in nazaj okoli resonančne frekvence. Za razliko od motorja ERM LRA ni odvisen od neprekinjenega vrtenja ekscentrične uteži.
LRA se pogosto izberejo, kadar izdelek zahteva jasne povratne informacije, nadzorovano intenzivnost vibracij in ponovljive kratkotrajne učinke. Primerni so za pametne telefone, pametne ure, igralne krmilnike in druge kompaktne elektronske naprave.
Vendar pa LRA delujejo najučinkoviteje blizu svoje načrtovane resonančne frekvence. Zato je treba med razvojem sistema upoštevati gonilnik, montažno strukturo in mehansko ohišje.
Primerjalna tabela aktuatorjev
| Inženirski faktor | Motor ERM | Motor LRA | Piezo aktuator |
| Gibalni mehanizem | Vrteča se ekscentrična masa | Nihajoča notranja masa | Deformacija materiala |
| Znak povratne informacije | Splošne vibracije ali brenčanje | Jasne, nadzorovane vibracije | Lokaliziran, hiter odziv |
| Zahteve pogona | Relativno preprosto | Izmenični pogon blizu resonance | Specializirani gonilnik napetosti |
| Kontrolni vidiki | Hitrost in intenzivnost vibracij sta povezani | Nadzor amplitude in resonančna zadeva | Valovna napetost in mehanska obremenitev |
| Tipične uporabe | Osnovna opozorila, poceni elektronika | Pametni telefoni, nosljive naprave, krmilniki | Tanki zasloni in specializirani vmesniki |
| Glavni vidik načrtovanja | Obnašanje pri zagonu/zaustavitvi in kakovost vibracij | Resonanca, montaža in združljivost gonilnikov | Napetost, premik in integracija |
Dejanska zmogljivost je odvisna od specifičnega aktuatorja, gonilnika, vdelane programske opreme, načina montaže in ohišja izdelka. Tabela opisuje splošne trende zasnove in ne zagotovljenih specifikacij.
5. Kako izbrati pravo tehnologijo povratnih informacij
Izbira haptične rešitve se začne z načrtovano uporabniško izkušnjo – ne zgolj z dimenzijami motorja ali nazivno močjo vibracij.
1. korak: Določite občutek, ki ga želite ustvariti
Ugotovite, ali izdelek potrebuje osnovno opozorilo, kratek simuliran klik, vrsto različnih impulzov ali bolj poglobljen učinek.
Preprosto obvestilo lahko dobro deluje z motorjem ERM. Vrhunski pametni telefon ali nosljiva naprava, ki potrebuje jasne in ponovljive povratne informacije, lahko ima koristi od LRA. Tanek vmesnik, ki zahteva lokalizirano deformacijo, je morda bolj primeren za piezo tehnologijo.
2. korak: Potrditev velikosti in mehanskih omejitev
Razpoložljivi prostor vpliva na obliko aktuatorja, položaj namestitve in prenos vibracij. Inženirji morajo upoštevati ne le dimenzije komponente, temveč tudi lepilno plast, nosilno strukturo, bližnje komponente in ohišje.
Motor, ki se dobro obnese na preskusni napravi, se lahko po namestitvi v končni izdelek obnaša drugače. Zato je testiranje aktuatorja v dejanskem ohišju bistvenega pomena.
3. korak: Ocenite odzivni čas in nadzor
Pri kratkih povratnih informacijah sta pomembna obnašanje ob zagonu in zaustavitvi. Zakasnjene ali dolgotrajne vibracije lahko povzročijo, da se simulirani klik zdi manj prepričljiv.
Pri zasnovah LRA morajo inženirji potrditi resonančno frekvenco, združljivost gonilnikov in vse potrebne funkcije sledenja resonanci ali zaviranja. Ti dejavniki vplivajo na to, kako dosledno aktuator reproducira želeni učinek.
4. korak: Uravnotežite porabo energije in stroške
Naprave na baterije morajo uravnotežiti moč vibracij s porabo energije. Upoštevajte napajalno napetost, najvišji tok, trajanje aktivacije, frekvenco povratnih informacij in pričakovano dnevno uporabo.
Pogon z višjo ceno na enoto je lahko še vedno boljša izbira na ravni sistema, če izpolnjuje zahteve uporabniške izkušnje z manj preoblikovanja ali učinkovitejšim delovanjem.
5. korak: Preverite zanesljivost in doslednost proizvodnje
Pred množično proizvodnjo preizkusite vibracijski izhod, doslednost odziva, akustični hrup, porabo energije in vzdržljivost v reprezentativnih obratovalnih pogojih.
Za projekte OEM/ODM z dobaviteljem preverite tudi razpoložljivost vzorcev, možnosti prilagajanja, postopke nadzora kakovosti in proizvodne roke.
6. Uporaba haptične in taktilne povratne informacije
Različni izdelki potrebujejo različne vrste fizičnih povratnih informacij. Prava zasnova je odvisna od tega, kako uporabniki komunicirajo z napravo in kako jasno mora sistem sporočiti vsak dogodek.
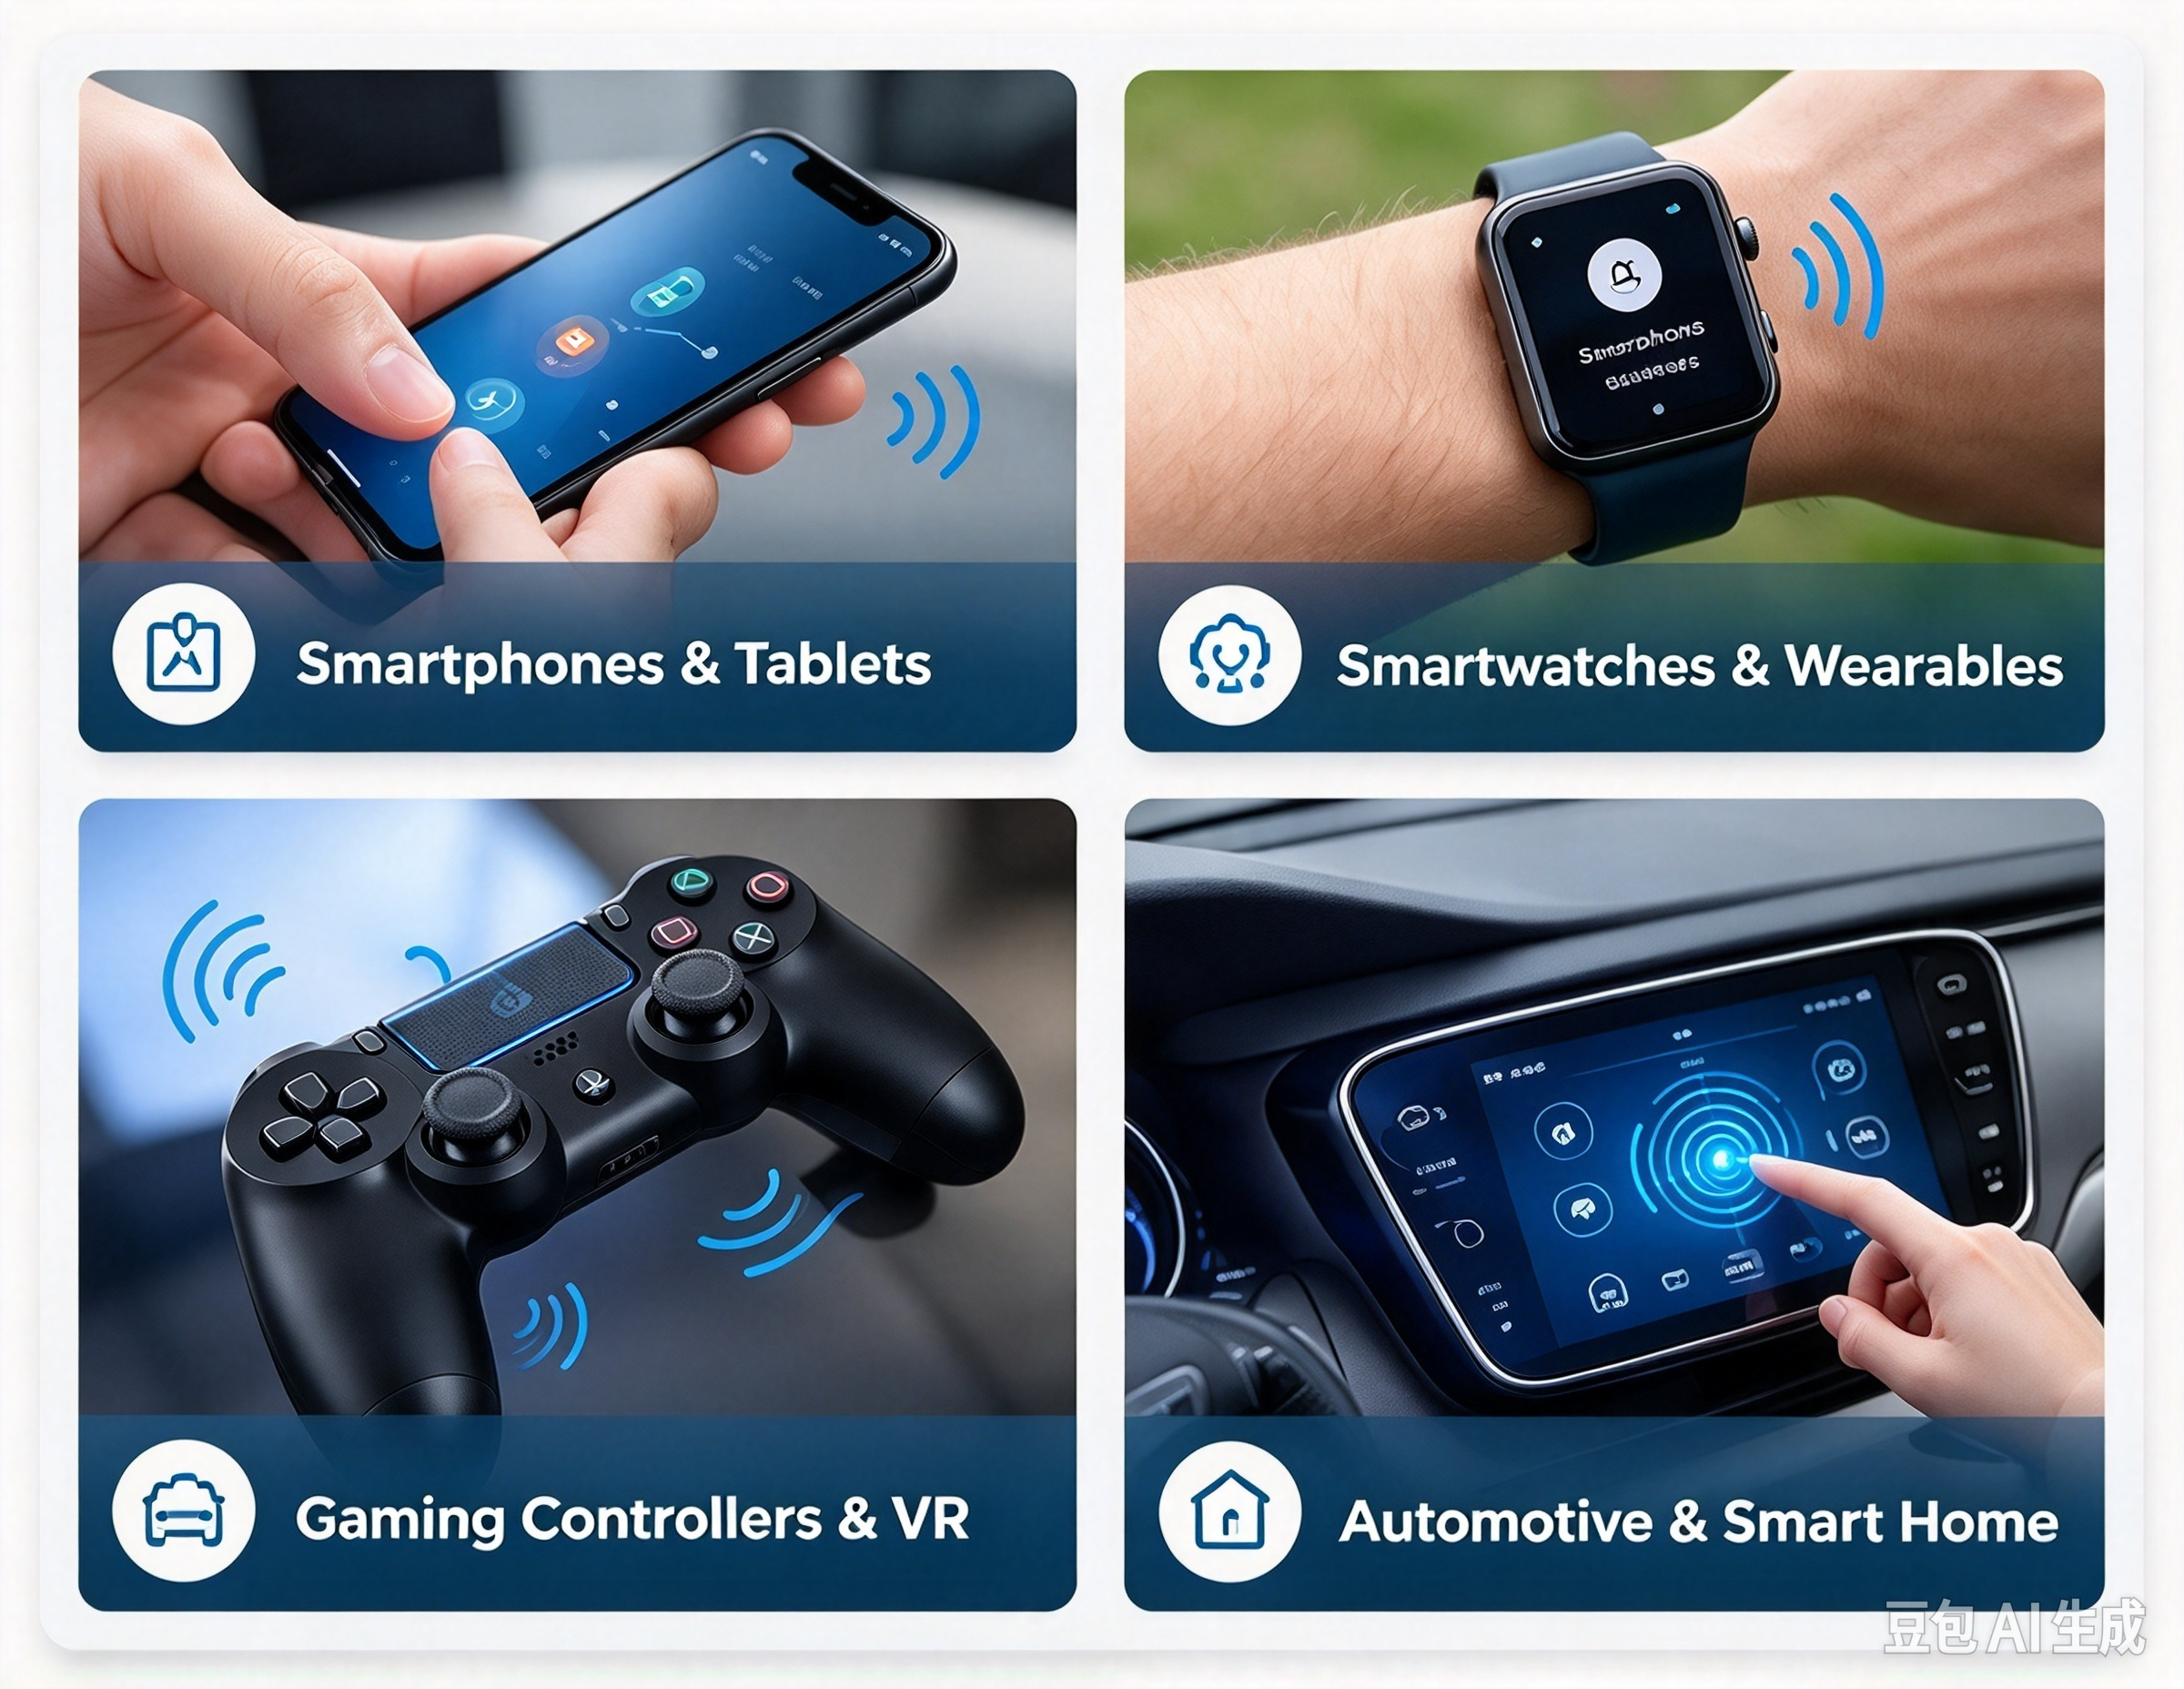
Pametni telefoni in tablični računalniki
Pametni telefoni uporabljajo haptično povratno informacijo za interakcije s tipkovnico, sistemska obvestila in virtualne kontrole. Dobro zasnovana vibracija lahko naredi zaslon na dotik odzivnejši, ne da bi bilo treba dodajati fizične gumbe.
Motorji LRA so pogosta možnost za izdelke, ki dajejo prednost ostrim in nadzorovanim povratnim informacijam, čeprav je končni občutek odvisen od celotne zasnove naprave.
Pametne ure in nosljive naprave
Nosljive naprave potrebujejo povratne informacije, ki so opazne, ne da bi pri tem povzročale nelagodje ali nepotrebno praznile baterijo. Kratka vibracija lahko sporoči dohodni klic, opomnik, navigacijsko navodilo ali opozorilo o dejavnosti.
Kompaktni vibracijski motorji za kovance in drugi miniaturni aktuatorji so uporabne možnosti, kadar sta prostora in teže omejena.
Igralni krmilniki in naprave za navidezno resničnost
Igralni krmilniki uporabljajo vibracije za sporočanje dogodkov, kot so udarci, gibanje ali spremembe v okolju. Naprednejši sistemi lahko združujejo več aktuatorjev ali uporabljajo dodatne tehnologije za ustvarjanje različnih občutkov.
Inženirski izziv je narediti vsak učinek ločen in odziven, hkrati pa se izogniti prekomernim vibracijam, neželenemu hrupu ali nedoslednemu izhodu.
Vmesniki za avtomobile in pametne domove
Avtomobilski vmesniki lahko uporabljajo taktilne povratne informacije za potrditev krmilnih vnosov ali sporočanje izbranih opozoril. Pametne domače naprave lahko uporabljajo kratko vibracijo ali občutek, podoben kliku, za potrditev, da je bil ukaz registriran.
V obeh primerih morajo biti povratne informacije jasne in predvidljive. Oblikovalci morajo upoštevati tudi okoljske pogoje, življenjsko dobo izdelka, varnostne zahteve in posledice spregledanih ali dvoumnih povratnih informacij.
7. Kako preizkusiti delovanje haptične povratne informacije
Zanesljiv postopek validacije mora oceniti tako merljive inženirske parametre kot tudi občutke, ki jih doživljajo uporabniki.
| Testni element | Kaj oceniti | Zakaj je pomembno |
| Pospešek | Pospešek vibracij na določeni merilni točki | Označuje vibracijski izhod pod določenimi pogoji |
| Odzivni čas | Čas za dosego in zapustitev ciljnega izhoda | Določa, kako ostro se začne in konča povratna informacija |
| Poraba energije | Obratovalni tok in energija na dogodek | Pomaga oceniti vpliv baterije |
| Akustični hrup | Zvok, ki nastane med delovanjem | Prepozna neželene zvočne artefakte |
| Vzdržljivost | Izhod in delovanje po določenih obratovalnih ciklih | Podpira zahteve glede življenjske dobe in zanesljivosti |
| Zaznane povratne informacije | Prepoznavanje uporabnika, jasnost in udobje | Potrjuje, ali učinek deluje v predvideni uporabi |
Uporabljajte dosledne preskusne pogoje, vključno z načinom montaže, ohišjem, napajalno napetostjo, nastavitvami gonilnika in lokacijo meritev. Za smiselne primerjave zabeležite preskusno nastavitev skupaj z rezultati.
Koristen razvojni proces združuje meritve instrumentov s strukturiranim uporabniškim ocenjevanjem. Močno pospeševanje samo po sebi ne zagotavlja boljše taktilne izkušnje; pomembni so čas, ponovljivost, udobje in kontekst interakcije.
Ne ravno. Haptična povratna informacija je širša kategorija fizičnih povratnih informacij, vključno z vibracijami, gibanjem in silo. Taktilna povratna informacija se osredotoča na občutke, zaznane z dotikom. Izraza se v potrošniški elektroniki precej prekrivata.
Ne v vsaki situaciji. LRA so pogosto prednostnejši za jasne, nadzorovane povratne informacije, medtem ko so motorji ERM lahko praktična in ekonomična izbira za osnovna vibracijska opozorila. Najboljša možnost je odvisna od zahtevanega občutka, stroškov, prostora, gonilnika in porabe energije.
Da. Vibracijski motor lahko zagotovi kratek fizični odziv, ko uporabnik pritisne virtualni gumb. Vzorec vibracij in mehanska povezava morata biti zasnovana tako, da je interakcija jasna, ne da bi pri tem povzročala pretiran hrup ali nelagodje.
Haptični aktuator je širok izraz za komponento, ki ustvarja fizično povratno zanko. Vibracijski motor je vrsta aktuatorja, ki ustvarja vibracije. Drugi haptični aktuatorji vključujejo piezoelektrične naprave in mehanizme s povratno zanko sile.
Kupci morajo potrditi želeni občutek povratne zveze, velikost ohišja, delovno napetost, tokovne zahteve, odzivne karakteristike, združljivost gonilnikov, pogoje montaže, ciljno življenjsko dobo in proizvodne zahteve. Pred končno izbiro je priporočljivo testiranje vzorca v predvidenem ohišju.
Izberite pravo haptično rešitev za vaš izdelek
Haptična in taktilna povratna informacija pomagata premostiti vrzel med digitalnimi ukazi in fizično interakcijo. Čeprav se izraza prekrivata, razumevanje njunega obsega inženirjem pomaga opredeliti jasnejše zahteve glede izdelka in izbrati ustrezne tehnologije.
Motorji ERM ostajajo uporabni za preprosta opozorila o vibracijah, LRA ponujajo močno možnost za odzivne in nadzorovane vibracije, piezoelektrični aktuatorji pa podpirajo specializirane zasnove, ki zahtevajo lokalizirano mehansko gibanje.
Za razvijalce izdelkov je najučinkovitejša rešitev tista, ki uravnoteži uporabniško izkušnjo, električno zmogljivost, mehansko integracijo, zanesljivost in stroške.
Vodjaponuja miniaturne rešitve vibracijskih motorjev za aplikacije OEM in ODM, vključno z vibracijskimi motorji ERM, linearnimi motorji, vibracijskimi motorji za kovance in drugimi kompaktnimi izvedbami motorjev.
Raziščite našerešitve za prilagoditev linearnih motorjevaliPaleta izdelkov za majhne vibracijske motorje da se pogovorimo o možnostih aktuatorjev za vaš naslednji projekt.
Posvetujte se s strokovnjaki za vodenje
Pomagamo vam, da se izognete pastem in pravočasno ter v okviru proračuna zagotovite kakovost in vrednost vaših mikro brezkrtačnih motorjev.
Čas objave: 1. dec. 2023


