

مقدمه: چرا فناوری بازخورد اهمیت دارد
دستگاههای الکترونیکی مدرن برای برقراری ارتباط با کاربران به چیزی بیش از نمایشگرهای بصری و صدا نیاز دارند. از کلیک ظریف صفحه لمسی تلفن هوشمند گرفته تا لرزش فراگیر دسته بازی، بازخورد فیزیکی به کاربران کمک میکند تا به طور طبیعیتری با محصولات دیجیتال تعامل داشته باشند.
دو اصطلاح اغلب در توسعه محصول ظاهر میشوند:بازخورد لمسیوبازخورد لمسیاگرچه آنها اغلب به جای یکدیگر استفاده میشوند، اما همیشه دقیقاً یک چیز را توصیف نمیکنند.
برای مهندسان، طراحان محصول و خریداران OEM، درک این تمایز به روشن شدن انتخاب محرک، ادغام مکانیکی، الزامات کنترل و تجربه نهایی کاربر کمک میکند.
در این راهنما، ما نحوه عملکرد بازخورد لمسی و لمسی را توضیح میدهیم، کاربردهای آنها را مقایسه میکنیم و بررسی میکنیم که چگونه موتورهای ERM، محرکهای رزونانس خطی (LRA) و محرکهای پیزوالکتریک از الزامات مختلف بازخورد پشتیبانی میکنند.
۱. بازخورد لمسی چیست؟
بازخورد لمسی فناوریای است که از احساسات فیزیکی برای انتقال اطلاعات به کاربر استفاده میکند. این احساسات میتوانند شامل لرزش، حرکت، فشار، مقاومت یا نیرو باشند.
در لوازم الکترونیکی مصرفی، فناوریهای لمسی مبتنی بر ارتعاش بسیار رایج هستند. یک تلفن هوشمند ممکن است هنگام دریافت پیام، لرزش کوتاهی ایجاد کند، در حالی که یک دسته بازی میتواند الگوهای ارتعاشی مختلفی را برای نمایش ضربه، حرکت یا اثرات محیطی ایجاد کند.
بازخورد لمسی میتواند با افزایش حس پاسخگویی در تعاملات دیجیتال، کاربردپذیری را بهبود بخشد. همچنین میتواند نیاز به نگاه مداوم به صفحه نمایش را کاهش دهد که در گجتهای پوشیدنی، رابطهای کاربری خودرو و کنترلهای صنعتی مفید است.
۲. بازخورد لمسی چیست؟
بازخورد لمسی به طور خاص به احساساتی که از طریق لمس درک میشوند اشاره دارد. این به کاربران کمک میکند تا تماس را تشخیص دهند، یک عمل را تأیید کنند یا بین تعاملات فیزیکی مختلف تمایز قائل شوند.
یک صفحه کلید مکانیکی از طریق حرکت فیزیکی و مقاومت کلیدهایش، بازخورد لمسی ارائه میدهد. یک صفحه لمسی میتواند با یک لرزش کوتاه، فشردن دکمه را شبیهسازی کند، حتی اگر خود صفحه نمایش هیچ دکمه مکانیکی متحرکی نداشته باشد.
در محصولات الکترونیکی، بازخورد لمسی ممکن است توسط موتورهای ارتعاشی، محرکهای پیزوالکتریک، کلیدهای مکانیکی یا ساختارهای سطحی با طراحی خاص ایجاد شود.
۳. بازخورد لمسی در مقابل بازخورد لمسی: تفاوتهای کلیدی
تمایز اصلی در دامنهی این اصطلاحات است. بازخورد لمسی مفهوم وسیعتری از برقراری ارتباط از طریق حس فیزیکی است، در حالی که بازخورد لمسی بر احساساتی که از طریق لمس تجربه میشوند تمرکز دارد.
بنابراین، بازخورد لمسی را میتوان یکی از انواع بازخورد لمسی در نظر گرفت.
| مقایسه | بازخورد لمسی | بازخورد لمسی |
| تعریف | دسته بندی گسترده بازخورد فیزیکی مرتبط با لمس | بازخوردی که به طور خاص از طریق لمس درک میشود |
| احساسات | ارتعاش، نیرو، حرکت، فشار و لمس | کلیکها، ضربهها، بافت و ارتعاش موضعی |
| هدف اصلی | بهبود تعامل، غوطهوری یا ارتباط | تأیید اقدامات و انتقال اطلاعات مربوط به لمس |
| دستگاههای رایج | دستههای بازی، گوشیهای هوشمند، سیستمهای واقعیت مجازی، رابطهای کاربری خودرو | صفحههای لمسی، دکمهها، صفحهکلید، پوشیدنیها |
| فناوریهای ممکن | محرکهای ERM، LRA، پیزو، فیدبک نیرو | کلیدهای مکانیکی، ERM، LRA، پیزو |
| اولویت طراحی | احساسات واقعگرایانه، بیانگرانه یا آموزنده | حسهای واضح، قابل تشخیص و با تمرکز مناسب |
نکته مهندسی:این اصطلاحات دو دسته سختافزاریِ کاملاً مجزا را تعریف نمیکنند. یک موتور LRA میتواند بسته به نحوه طراحی و کنترل سیستم، یک کلیک لمسی کوتاه ایجاد کند یا به یک اثر لمسی پیچیدهتر کمک کند.
۴. فناوریهای محرک لمسی: ERM در مقابل LRA در مقابل پیزو
انتخاب یک محرک یکی از مهمترین تصمیمات مهندسی در یک پروژه بازخورد لمسی است. فناوریهای مختلف، بدهبستانهای متفاوتی را در پاسخ، کنترلپذیری، اندازه بستهبندی، هزینه و پیچیدگی ادغام ارائه میدهند.
موتورهای ERM: انتخابی کاربردی برای ارتعاشات پایه
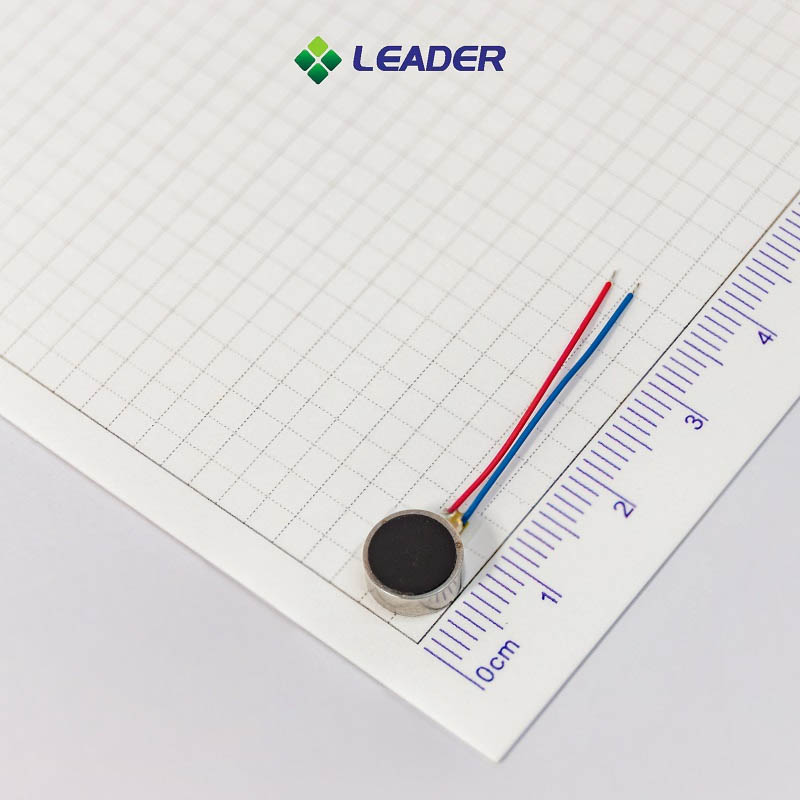
یک موتور جرم چرخان خارج از مرکز (ERM) با چرخاندن یک وزنه خارج از مرکز، ارتعاش ایجاد میکند. این عدم تعادل، نوسان مکانیکی ایجاد میکند که میتواند به محفظه دستگاه منتقل شود.
موتورهای ERMبه طور گسترده در سیستمهای اعلان، پوشیدنیهای سطح پایین و سایر محصولاتی که به هشدارهای لرزشی ساده نیاز دارند، استفاده میشوند. آنها معمولاً به راحتی قابل استفاده هستند و میتوانند یک راه حل مقرون به صرفه برای الگوهای بازخورد ساده ارائه دهند.
مناسب برای:هشدارهای اولیه، لوازم الکترونیکی حساس به هزینه و کاربردهایی که در آنها لرزش ساده کافی است.
موتورهای LRA: برای بازخورد دقیق و پاسخگو
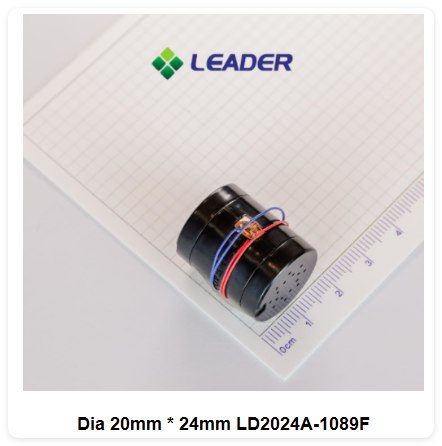
A محرک رزونانس خطی (LRA)از یک سیستم الکترومغناطیسی برای حرکت دادن یک جرم داخلی به جلو و عقب در اطراف یک فرکانس رزونانس استفاده میکند. برخلاف موتور ERM، یک LRA به چرخش مداوم یک وزنه خارج از مرکز وابسته نیست.
LRAها اغلب زمانی انتخاب میشوند که یک محصول به بازخورد واضح، شدت ارتعاش کنترلشده و اثرات کوتاهمدت تکرارپذیر نیاز دارد. آنها برای گوشیهای هوشمند، ساعتهای هوشمند، دستههای بازی و سایر دستگاههای الکترونیکی جمعوجور مناسب هستند.
با این حال، LRAها در نزدیکی فرکانس رزونانس طراحیشده خود، بیشترین راندمان را دارند. بنابراین، درایور، ساختار نصب و محفظه مکانیکی باید در طول توسعه سیستم در نظر گرفته شوند.
جدول مقایسه محرکها
| عامل مهندسی | موتور ERM | موتور LRA | محرک پیزو |
| مکانیزم حرکت | جرم خارج از مرکز چرخان | جرم داخلی نوسانی | تغییر شکل مواد |
| شخصیت بازخورد | لرزش یا وزوز عمومی | لرزش واضح و کنترلشده | واکنش موضعی و سریع |
| الزامات درایو | نسبتاً ساده | درایو متناوب نزدیک به رزونانس | درایور ولتاژ تخصصی |
| ملاحظات کنترلی | سرعت و شدت ارتعاش با هم مرتبط هستند | کنترل دامنه و اهمیت رزونانس | شکل موج ولتاژ و بارگذاری مکانیکی |
| کاربردهای معمول | هشدارهای اولیه، لوازم الکترونیکی کمهزینه | گوشیهای هوشمند، پوشیدنیها، کنترلرها | نمایشگرهای نازک و رابطهای کاربری تخصصی |
| ملاحظات اصلی طراحی | رفتار شروع/توقف و کیفیت ارتعاش | رزونانس، نصب و سازگاری درایور | ولتاژ، جابجایی و انتگرالگیری |
عملکرد واقعی به محرک، درایور، میانافزار، روش نصب و محفظه محصول خاص بستگی دارد. جدول به جای مشخصات تضمینشده، روندهای کلی طراحی را شرح میدهد.
۵. چگونه فناوری بازخورد مناسب را انتخاب کنیم
انتخاب یک راهکار لمسی با تجربه کاربری مورد نظر آغاز میشود - نه صرفاً ابعاد موتور یا قدرت ارتعاش نامی.
مرحله ۱: حسی را که میخواهید ایجاد کنید، تعریف کنید
مشخص کنید که آیا محصول به یک هشدار اولیه، یک کلیک شبیهسازیشده کوتاه، مجموعهای از پالسهای مجزا یا یک جلوه فراگیرتر نیاز دارد.
یک اعلان ساده ممکن است با یک موتور ERM به خوبی کار کند. یک گوشی هوشمند یا پوشیدنی ممتاز که به بازخورد واضح و تکرارپذیر نیاز دارد، میتواند از LRA بهرهمند شود. یک رابط کاربری نازک که نیاز به تغییر شکل موضعی دارد، ممکن است برای فناوری پیزو مناسبتر باشد.
مرحله ۲: تایید اندازه و محدودیتهای مکانیکی
فضای موجود بر ضریب شکل محرک، موقعیت نصب و انتقال ارتعاش تأثیر میگذارد. مهندسان باید نه تنها ابعاد قطعه، بلکه لایه چسب، ساختار نگهدارنده، اجزای مجاور و محفظه را نیز در نظر بگیرند.
موتوری که روی یک فیکسچر آزمایشی عملکرد خوبی دارد، ممکن است پس از نصب در محصول نهایی، حس متفاوتی داشته باشد. بنابراین، آزمایش محرک در داخل محفظه اصلی ضروری است.
مرحله ۳: ارزیابی زمان پاسخ و کنترل
برای رویدادهای بازخورد کوتاه، رفتار شروع و توقف مهم است. لرزش با تأخیر یا طولانی میتواند باعث شود که یک کلیک شبیهسازی شده کمتر قانعکننده به نظر برسد.
برای طراحیهای LRA، مهندسان باید فرکانس رزونانس، سازگاری درایور و هرگونه عملکرد ردیابی رزونانس یا ترمز مورد نیاز را تأیید کنند. این عوامل بر میزان پایداری عملگر در بازتولید اثر مورد نظر تأثیر میگذارند.
مرحله ۴: تعادل بین مصرف برق و هزینه
دستگاههای باتریدار باید قدرت ارتعاش را با مصرف انرژی متعادل کنند. ولتاژ منبع تغذیه، جریان اوج، مدت زمان فعالسازی، فرکانس بازخورد و میزان مصرف روزانه مورد انتظار را در نظر بگیرید.
یک محرک با قیمت واحد بالاتر، اگر بتواند الزامات تجربه کاربر را با طراحی مجدد کمتر یا عملکرد کارآمدتر برآورده کند، ممکن است همچنان انتخاب بهتری در سطح سیستم باشد.
مرحله ۵: اعتبارسنجی قابلیت اطمینان و ثبات تولید
قبل از تولید انبوه، خروجی ارتعاش، ثبات پاسخ، نویز صوتی، مصرف برق و دوام را تحت شرایط عملیاتی نمونه آزمایش کنید.
برای پروژههای OEM/ODM، همچنین موجودی نمونه، قابلیتهای سفارشیسازی، رویههای کنترل کیفیت و زمانهای تحویل تولید را با تأمینکننده تأیید کنید.
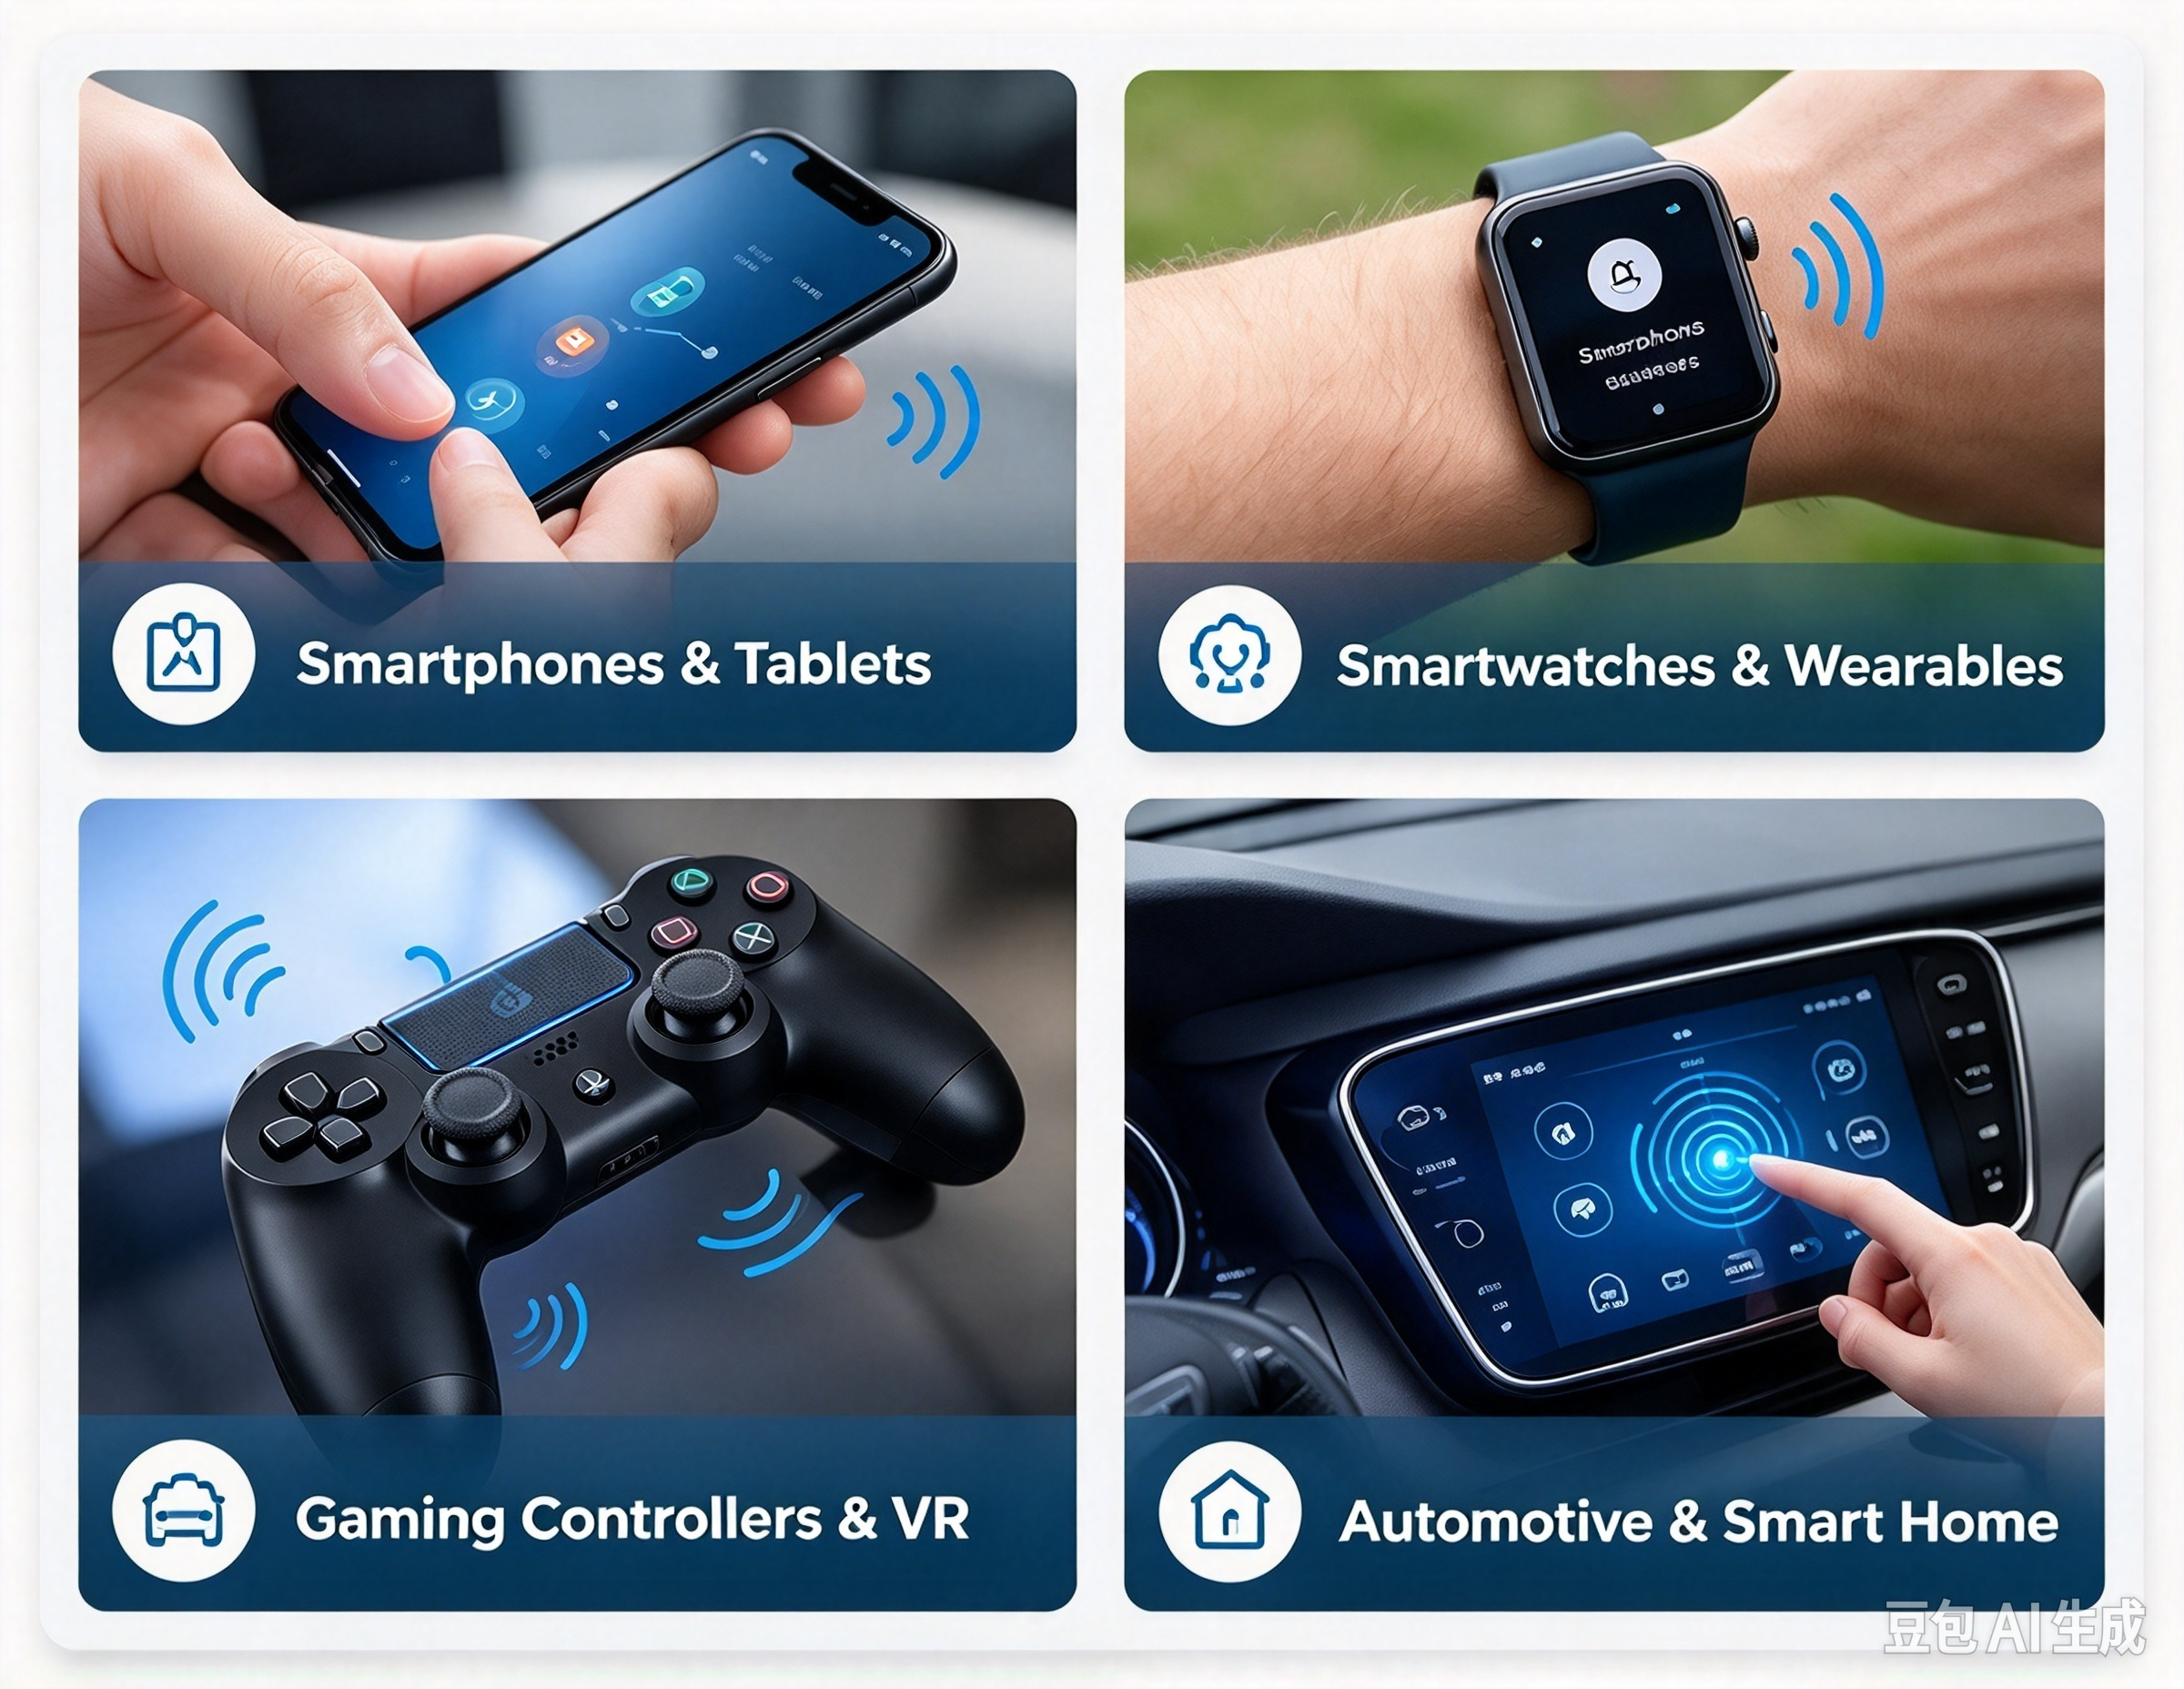
۶. کاربردهای بازخورد لمسی و لمسی
محصولات مختلف به انواع مختلفی از بازخورد فیزیکی نیاز دارند. طراحی مناسب به نحوه تعامل کاربران با دستگاه و میزان وضوح ارتباط سیستم با هر رویداد بستگی دارد.
گوشیهای هوشمند و تبلتها
گوشیهای هوشمند از بازخورد لمسی برای تعاملات با صفحه کلید، اعلانهای سیستم و کنترلهای مجازی استفاده میکنند. ویبره خوب طراحی شده میتواند بدون اضافه کردن دکمههای فیزیکی، صفحه لمسی را پاسخگوتر کند.
موتورهای LRA یک گزینه رایج برای محصولاتی هستند که بازخورد واضح و کنترلشده را در اولویت قرار میدهند، اگرچه حس نهایی به طراحی کامل دستگاه بستگی دارد.
ساعتهای هوشمند و دستگاههای پوشیدنی
دستگاههای پوشیدنی به بازخوردی نیاز دارند که قابل توجه باشد، بدون اینکه باعث ناراحتی شود یا باتری را بیجهت تخلیه کند. یک ویبره کوتاه میتواند یک تماس ورودی، یادآوری، دستورالعمل ناوبری یا هشدار فعالیت را مخابره کند.
موتورهای ویبره سکهای فشرده و سایر محرکهای مینیاتوری، گزینههای مفیدی هستند که در صورت محدودیت فضا و وزن، مورد استفاده قرار میگیرند.
دستههای بازی و دستگاههای واقعیت مجازی
کنترلکنندههای بازی از ارتعاش برای انتقال رویدادهایی مانند ضربه، حرکت یا تغییرات محیطی استفاده میکنند. سیستمهای پیشرفتهتر ممکن است چندین محرک را با هم ترکیب کنند یا از فناوریهای اضافی برای تولید حسهای مختلف استفاده کنند.
چالش مهندسی این است که هر افکت را متمایز و پاسخگو کنیم و در عین حال از لرزش بیش از حد، صدای ناخواسته یا خروجی ناهماهنگ جلوگیری کنیم.
رابطهای کاربری خودرو و خانه هوشمند
رابطهای کاربری خودرو میتوانند از بازخورد لمسی برای تأیید ورودیهای کنترلی یا ارسال هشدارهای انتخابشده استفاده کنند. دستگاههای خانه هوشمند ممکن است از یک لرزش کوتاه یا حس کلیک مانند برای تأیید ثبت یک دستور استفاده کنند.
در هر دو کاربرد، بازخورد باید واضح و قابل پیشبینی باشد. طراحان همچنین باید شرایط محیطی، طول عمر محصول، الزامات ایمنی و پیامدهای بازخورد از دست رفته یا مبهم را در نظر بگیرند.
۷. نحوه آزمایش عملکرد بازخورد لمسی
یک فرآیند اعتبارسنجی قابل اعتماد باید هم پارامترهای مهندسی قابل اندازهگیری و هم احساسی که کاربران تجربه میکنند را ارزیابی کند.
| مورد تست | چه چیزی را ارزیابی کنیم | چرا مهم است؟ |
| شتاب | شتاب ارتعاش در یک نقطه اندازهگیری تعریفشده | خروجی ارتعاش را تحت شرایط مشخص نشان میدهد |
| زمان پاسخ | زمان رسیدن و ترک خروجی هدف | تعیین میکند که بازخورد با چه شدتی شروع و پایان مییابد |
| مصرف برق | جریان عملیاتی و انرژی به ازای هر رویداد | به تخمین تأثیر باتری کمک میکند |
| نویز آکوستیک | صدای تولید شده در حین کار | مصنوعات شنیداری ناخواسته را شناسایی میکند |
| دوام | خروجی و عملکرد پس از چرخههای عملیاتی تعریفشده | الزامات طول عمر و قابلیت اطمینان را پشتیبانی میکند |
| بازخورد ادراکشده | شناخت، وضوح و راحتی کاربر | تأیید میکند که آیا اثر در کاربرد مورد نظر مؤثر است یا خیر |
از شرایط آزمایش ثابت، از جمله روش نصب، محفظه، ولتاژ تغذیه، تنظیمات درایور و محل اندازهگیری استفاده کنید. برای مقایسههای معنادار، تنظیمات آزمایش را در کنار نتایج ثبت کنید.
یک فرآیند توسعه مفید، اندازهگیریهای ابزار را با ارزیابی ساختاریافته کاربر ترکیب میکند. شتاب قوی به تنهایی تضمینکننده تجربه لمسی بهتر نیست؛ زمانبندی، تکرارپذیری، راحتی و زمینه تعامل همگی اهمیت دارند.
نه دقیقاً. بازخورد لمسی دسته وسیعتری از بازخورد فیزیکی است که شامل لرزش، حرکت و نیرو میشود. بازخورد لمسی بر احساسات درک شده از طریق لمس تمرکز دارد. این اصطلاحات در لوازم الکترونیکی مصرفی به طور قابل توجهی با هم همپوشانی دارند.
نه در هر شرایطی. موتورهای LRA اغلب برای بازخورد واضح و کنترلشده ترجیح داده میشوند، در حالی که موتورهای ERM میتوانند انتخابی عملی و اقتصادی برای هشدارهای لرزشی پایه باشند. بهترین گزینه به حس مورد نیاز، هزینه، فضا، درایور و بودجه برق بستگی دارد.
بله. یک موتور ویبره میتواند هنگامی که کاربر یک دکمه مجازی را لمس میکند، یک پاسخ فیزیکی کوتاه ارائه دهد. الگوی ویبره و اتصال مکانیکی باید به گونهای طراحی شوند که تعامل را بدون ایجاد سر و صدای زیاد یا ناراحتی، واضح کنند.
محرک لمسی اصطلاحی کلی برای قطعهای است که بازخورد فیزیکی تولید میکند. موتور ارتعاشی یکی از انواع محرکهایی است که ارتعاش ایجاد میکند. سایر محرکهای لمسی شامل دستگاههای پیزوالکتریک و مکانیسمهای بازخورد نیرو هستند.
خریداران باید حس بازخورد مورد نظر، اندازه بستهبندی، ولتاژ عملیاتی، الزامات جریان، ویژگیهای پاسخ، سازگاری درایور، شرایط نصب، اهداف طول عمر و الزامات تولید را تأیید کنند. آزمایش نمونه در محفظه مورد نظر قبل از انتخاب نهایی توصیه میشود.
راهکار لمسی مناسب برای محصول خود را انتخاب کنید
بازخورد لمسی و بازخورد لمسی به پر کردن شکاف بین دستورات دیجیتال و تعامل فیزیکی کمک میکنند. اگرچه این اصطلاحات با هم همپوشانی دارند، اما درک دامنه آنها به مهندسان کمک میکند تا الزامات محصول را واضحتر تعریف کرده و فناوریهای مناسب را انتخاب کنند.
موتورهای ERM همچنان برای هشدارهای ارتعاشی مستقیم مفید هستند، LRAها گزینهای قوی برای ارتعاشات واکنشی و کنترلشده ارائه میدهند و محرکهای پیزوالکتریک از طرحهای تخصصی که نیاز به حرکت مکانیکی موضعی دارند، پشتیبانی میکنند.
برای توسعهدهندگان محصول، مؤثرترین راهحل، راهحلی است که بین تجربه کاربری، عملکرد الکتریکی، یکپارچهسازی مکانیکی، قابلیت اطمینان و هزینه تعادل برقرار کند.
رهبراین شرکت راهکارهای موتور ویبره مینیاتوری را برای کاربردهای OEM و ODM، از جمله موتورهای ویبره ERM، موتورهای خطی، موتورهای ویبره سکهای و سایر طرحهای موتور کامپکت ارائه میدهد.
کاوش ماراهکارهای سفارشیسازی موتور خطییامحدوده محصولات موتور ویبره کوچک برای بحث در مورد گزینههای محرک برای پروژه بعدی شما.
با کارشناسان رهبر خود مشورت کنید
ما به شما کمک میکنیم تا از مشکلات اجتناب کنید و کیفیت و ارزش مورد نیاز موتور میکرو براشلس خود را، به موقع و با بودجهی تعیینشده، ارائه دهید.
زمان ارسال: دسامبر-01-2023


