

Introdução: Por que a tecnologia de feedback é importante?
Os dispositivos eletrônicos modernos precisam de mais do que telas e sons para se comunicar com os usuários. Do clique sutil da tela sensível ao toque de um smartphone à vibração envolvente de um controle de videogame, o feedback físico ajuda os usuários a interagir com os produtos digitais de forma mais natural.
Dois termos aparecem frequentemente no desenvolvimento de produtos:feedback hápticoefeedback tátilEmbora sejam frequentemente usados como sinônimos, nem sempre descrevem exatamente a mesma coisa.
Para engenheiros, projetistas de produtos e compradores de OEMs, entender essa distinção ajuda a esclarecer a seleção de atuadores, a integração mecânica, os requisitos de controle e a experiência final do usuário.
Neste guia, explicamos como funcionam o feedback háptico e tátil, comparamos suas aplicações e exploramos como os motores ERM, os atuadores ressonantes lineares (LRAs) e os atuadores piezoelétricos atendem a diferentes requisitos de feedback.
1. O que é feedback háptico?
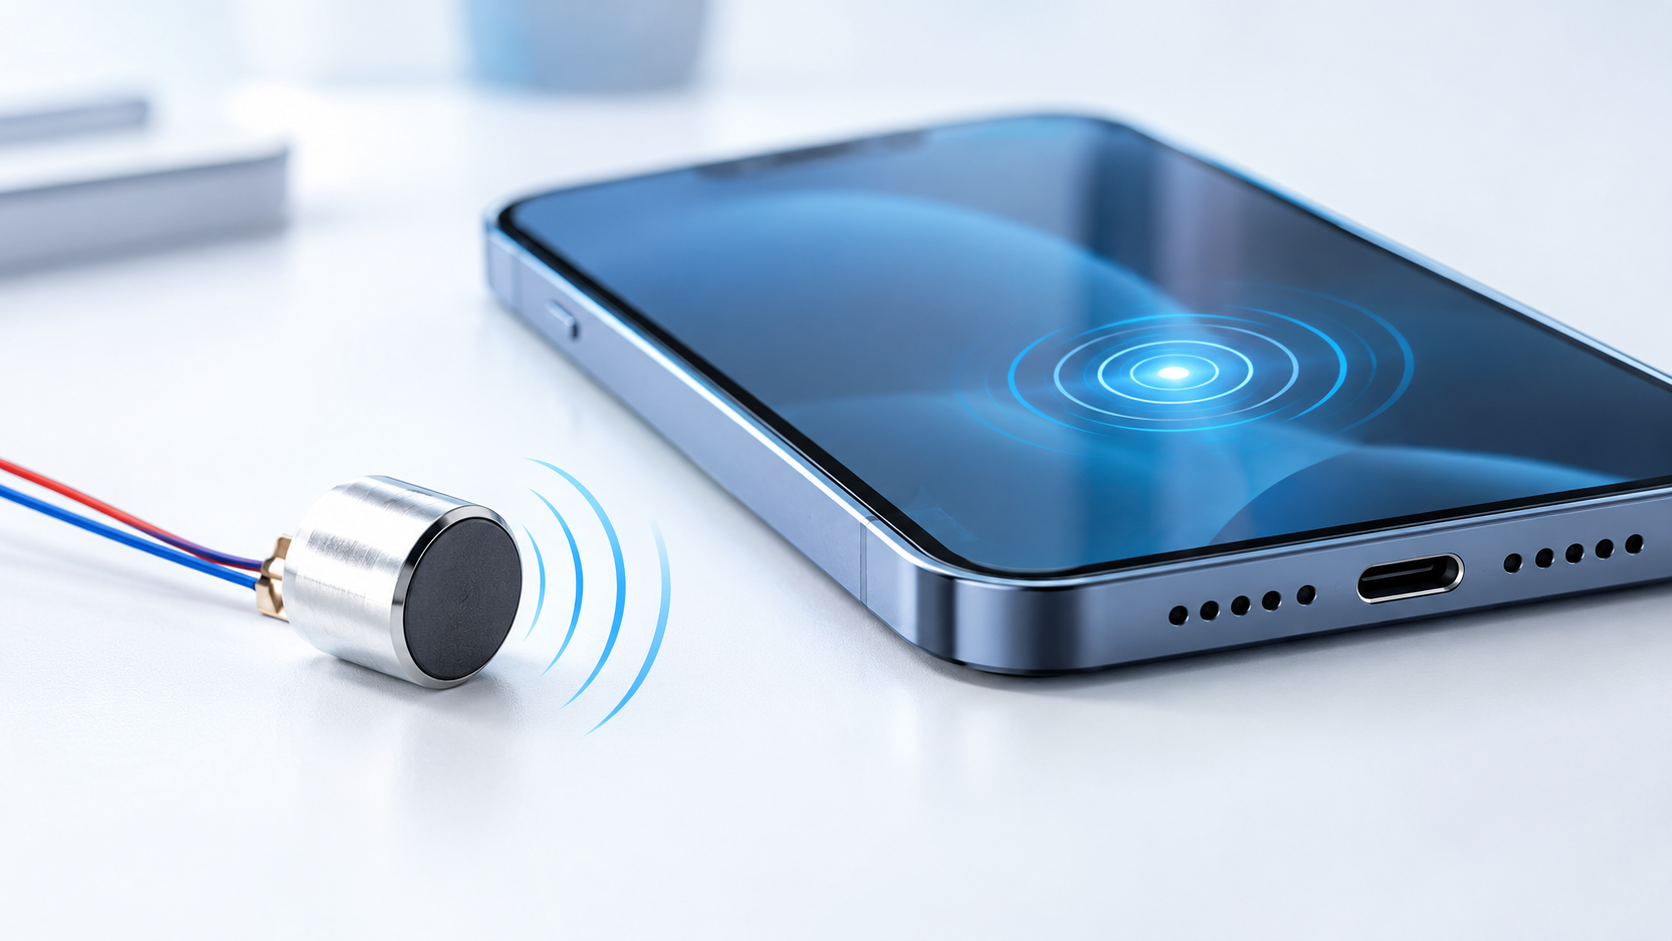
O feedback háptico é uma tecnologia que utiliza sensações físicas para comunicar informações ao usuário. Essas sensações podem incluir vibração, movimento, pressão, resistência ou força.
Na área de eletrônicos de consumo, a tecnologia háptica baseada em vibração é particularmente comum. Um smartphone pode produzir uma vibração curta quando uma mensagem chega, enquanto um controle de videogame pode gerar diferentes padrões de vibração para representar impactos, movimentos ou efeitos ambientais.
O feedback háptico pode melhorar a usabilidade, tornando as interações digitais mais responsivas. Também pode reduzir a necessidade de olhar para uma tela continuamente, o que é útil em dispositivos vestíveis, interfaces automotivas e controles industriais.
2. O que é feedback tátil?
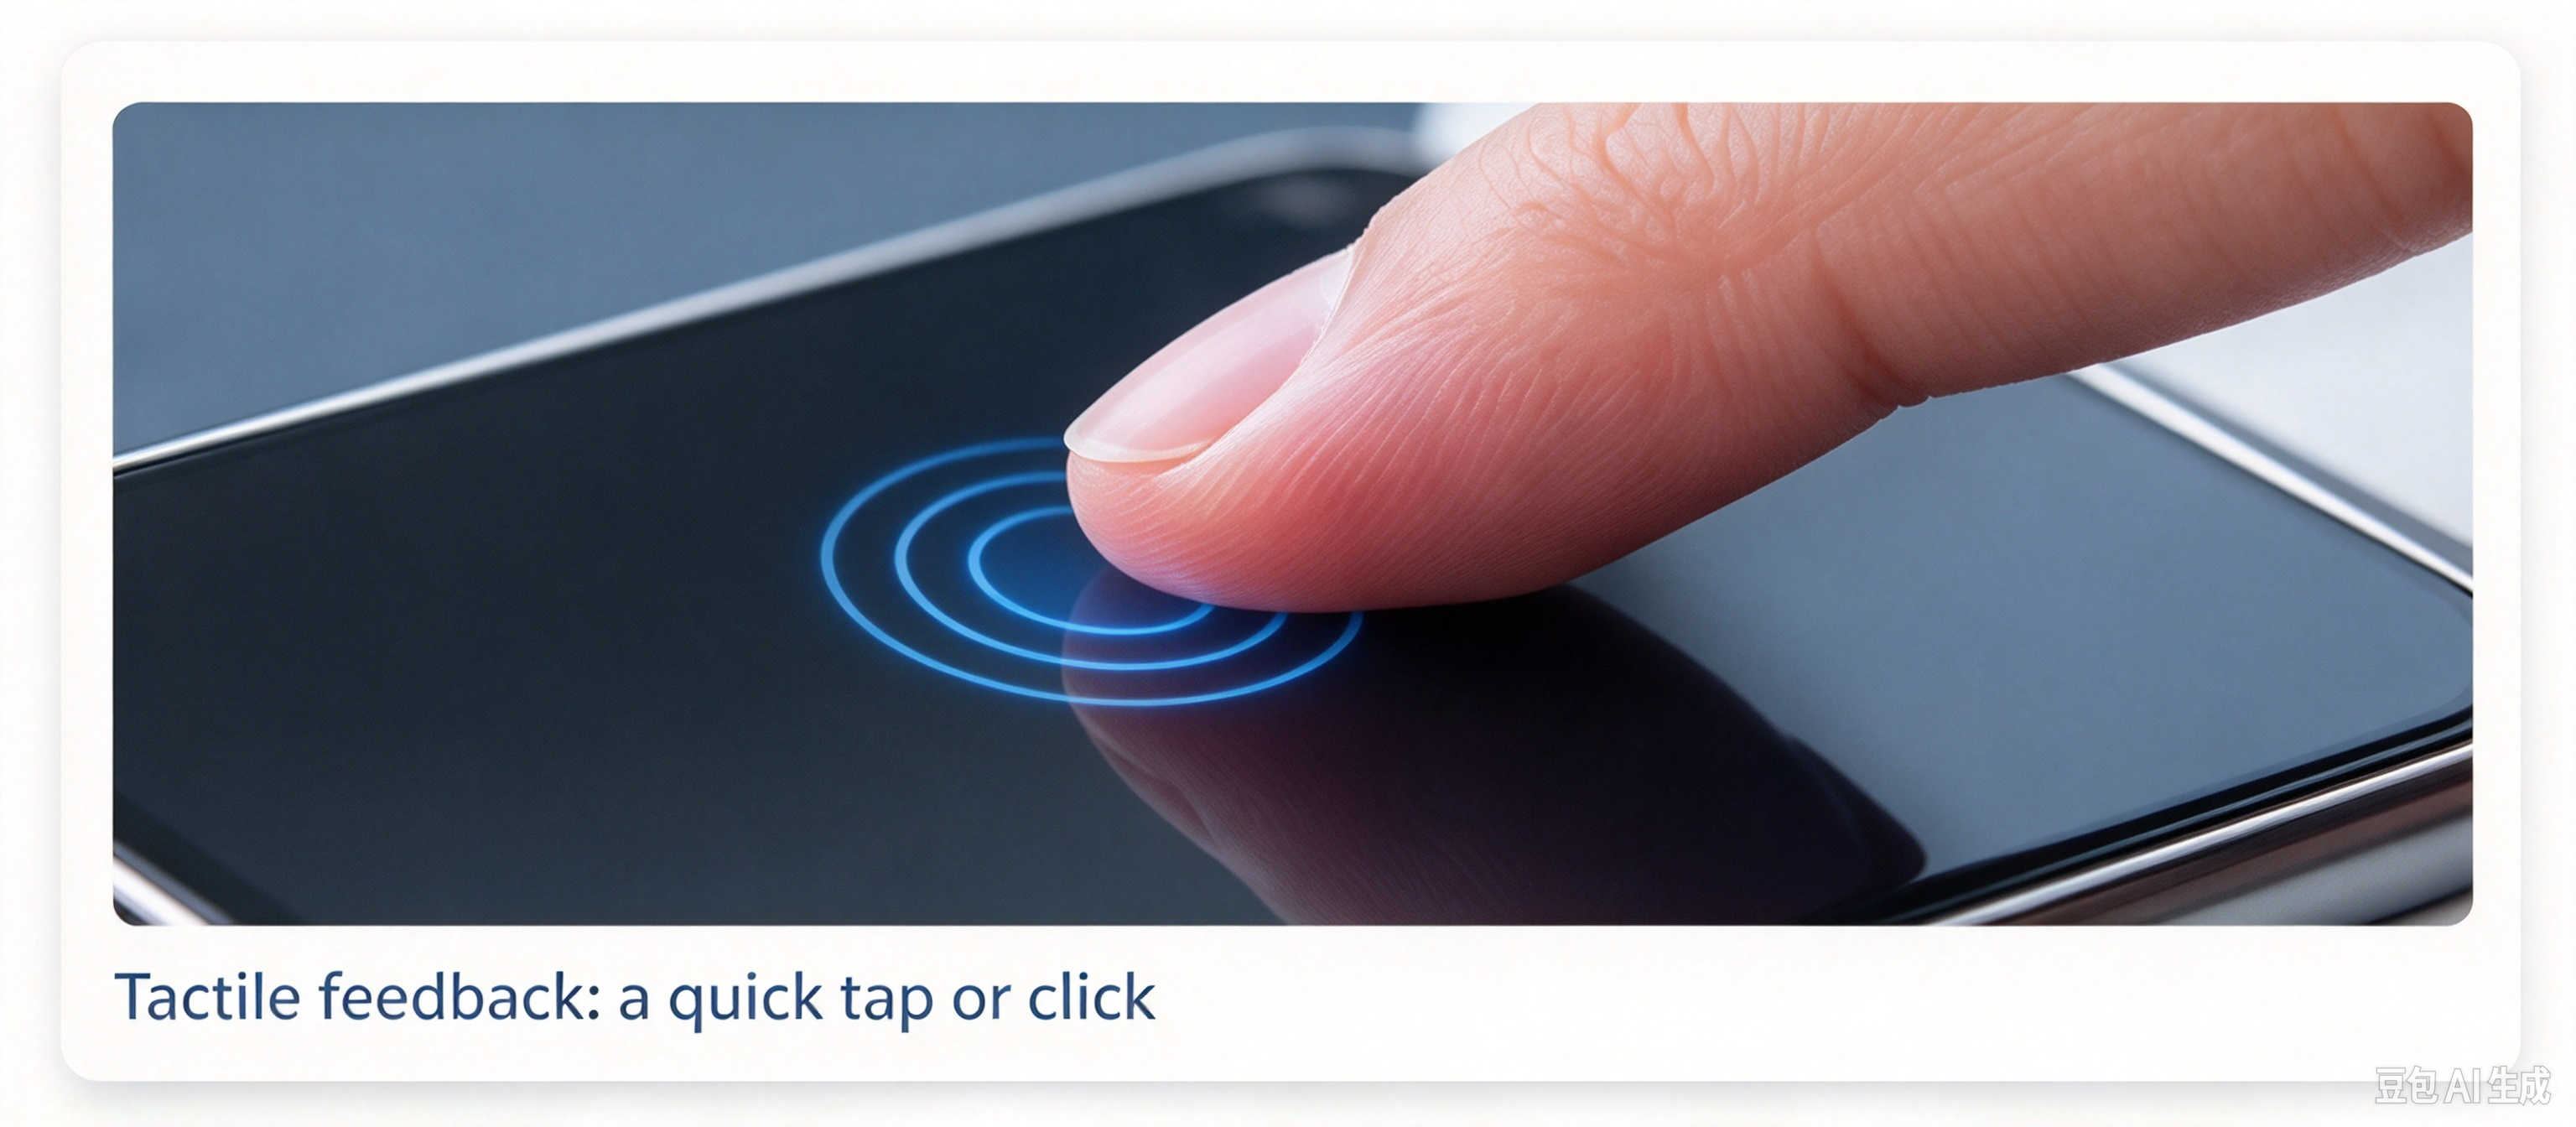
O feedback tátil refere-se mais especificamente às sensações percebidas pelo toque. Ele ajuda os usuários a reconhecer o contato, confirmar uma ação ou distinguir entre diferentes interações físicas.
Um teclado mecânico proporciona feedback tátil através do movimento físico e da resistência de suas teclas. Uma tela sensível ao toque pode simular o pressionamento de um botão por meio de uma breve vibração, mesmo que a própria tela não possua nenhum botão mecânico em movimento.
Em produtos eletrônicos, o feedback tátil pode ser gerado por motores de vibração, atuadores piezoelétricos, interruptores mecânicos ou estruturas de superfície especialmente projetadas.
3. Feedback háptico versus feedback tátil: principais diferenças
A principal distinção reside no alcance dos termos. O feedback háptico é o conceito mais amplo de comunicação por meio de sensações físicas, enquanto o feedback tátil se concentra nas sensações experimentadas pelo toque.
O feedback tátil pode, portanto, ser considerado uma forma de feedback háptico.
| Comparação | Feedback háptico | Feedback tátil |
| Definição | Categoria ampla de feedback físico relacionado ao toque | O feedback é percebido especificamente através do toque. |
| Sensações | Vibração, força, movimento, pressão e tato | Estalos, toques, textura e vibração localizada |
| Objetivo principal | Melhorar a interação, a imersão ou a comunicação. | Confirme as ações e comunique informações relacionadas ao toque. |
| Dispositivos comuns | Controladores de jogos, smartphones, sistemas de realidade virtual, interfaces automotivas | Telas sensíveis ao toque, botões, teclados, dispositivos vestíveis |
| Tecnologias possíveis | ERM, LRA, piezo, atuadores de feedback de força | Interruptores mecânicos, ERM, LRA, piezo |
| Prioridade de projeto | Sensações realistas, expressivas ou informativas | Sensações claras, reconhecíveis e adequadamente localizadas. |
Nota de engenharia:Esses termos não definem duas categorias de hardware mutuamente exclusivas. O mesmo motor LRA pode produzir um clique tátil curto ou contribuir para um efeito háptico mais complexo, dependendo de como o sistema é projetado e controlado.
4. Tecnologias de atuadores hápticos: ERM vs LRA vs Piezo
A escolha de um atuador é uma das decisões de engenharia mais importantes em um projeto de feedback háptico. Diferentes tecnologias oferecem diferentes vantagens e desvantagens em termos de resposta, controlabilidade, tamanho do componente, custo e complexidade de integração.
Motores ERM: Uma escolha prática para vibração básica
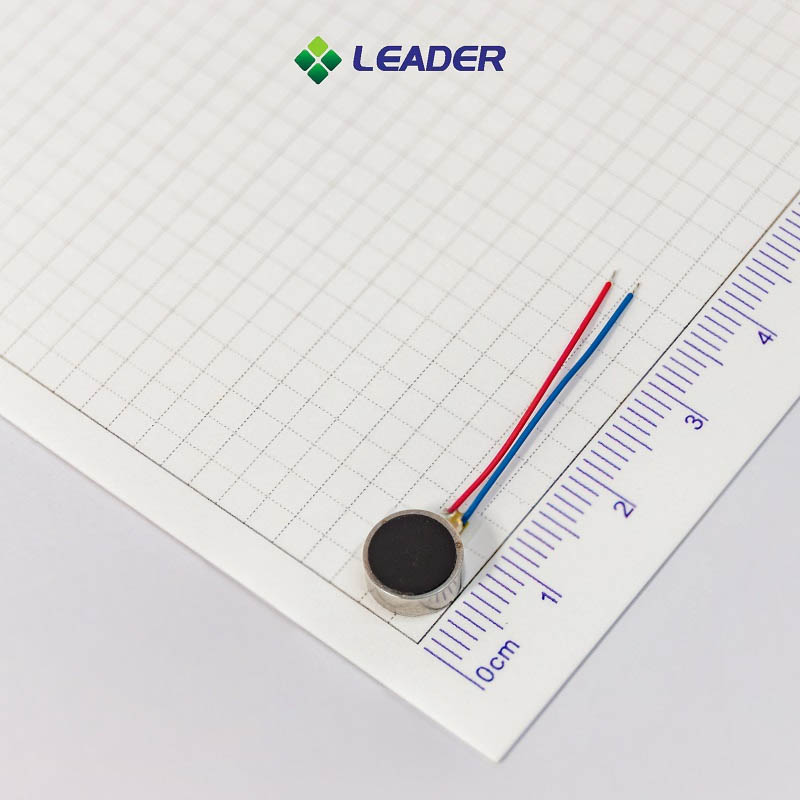
Um motor de massa rotativa excêntrica (ERM) gera vibração ao girar um peso descentrado. Esse desequilíbrio cria uma oscilação mecânica que pode ser transferida para a carcaça do dispositivo.
Motores ERMSão amplamente utilizados em sistemas de notificação, dispositivos vestíveis básicos e outros produtos que necessitam de alertas vibratórios simples. Geralmente são fáceis de controlar e podem oferecer uma solução econômica para padrões de feedback simples.
Ideal para:Alertas básicos, eletrônicos com custo reduzido e aplicações onde uma simples vibração é suficiente.
Motores LRA: Para feedback preciso e responsivo
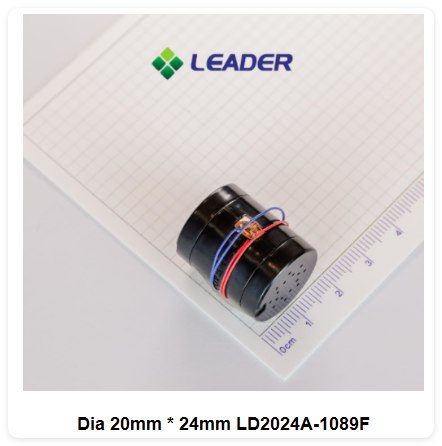
A atuador ressonante linear (LRA)Utiliza um sistema eletromagnético para mover uma massa interna para frente e para trás em torno de uma frequência de ressonância. Ao contrário de um motor ERM, um LRA não depende da rotação contínua de um peso excêntrico.
Os LRAs (amplificadores de resposta de baixa frequência) são frequentemente escolhidos quando um produto requer feedback preciso, intensidade de vibração controlada e efeitos repetíveis de curta duração. Eles são adequados para smartphones, smartwatches, controles de jogos e outros dispositivos eletrônicos compactos.
No entanto, os amplificadores de resposta lenta (LRAs) operam com maior eficiência perto de sua frequência de ressonância projetada. Portanto, o driver, a estrutura de montagem e o invólucro mecânico devem ser considerados durante o desenvolvimento do sistema.
Tabela de comparação de atuadores
| Fator de Engenharia | Motor ERM | Motor LRA | Atuador piezoelétrico |
| Mecanismo de movimento | massa excêntrica rotativa | massa interna oscilante | Deformação do material |
| Personagem de feedback | Vibração ou zumbido geral | Vibração nítida e controlada | Resposta localizada e rápida |
| Requisitos de direção | Relativamente simples | Acionamento alternado próximo à ressonância | Driver de tensão especializado |
| Considerações sobre controle | A velocidade e a intensidade da vibração estão ligadas. | O controle de amplitude e a ressonância são importantes. | A forma de onda da tensão e a carga mecânica são importantes. |
| Aplicações típicas | Alertas básicos, eletrônicos de baixo custo | Smartphones, dispositivos vestíveis, controladores | Telas finas e interfaces especializadas |
| Principal consideração de projeto | Comportamento de partida/parada e qualidade da vibração | Ressonância, montagem e compatibilidade do driver | Tensão, deslocamento e integração |
O desempenho real depende do atuador, do driver, do firmware, do método de montagem e da caixa do produto específicos. A tabela descreve tendências gerais de projeto, e não especificações garantidas.
5. Como escolher a tecnologia de feedback adequada
A escolha de uma solução háptica começa com a experiência de usuário pretendida — e não simplesmente com as dimensões do motor ou a intensidade de vibração nominal.
Passo 1: Defina a sensação que você deseja criar.
Determine se o produto precisa de um alerta básico, um breve clique simulado, uma série de pulsos distintos ou um efeito mais imersivo.
Uma notificação simples pode funcionar bem com um motor ERM. Um smartphone ou dispositivo vestível premium que necessite de feedback preciso e repetível pode se beneficiar de um LRA. Uma interface fina que exija deformação localizada pode ser mais adequada à tecnologia piezoelétrica.
Etapa 2: Confirme as dimensões e as restrições mecânicas.
O espaço disponível afeta o formato do atuador, a posição de montagem e a transmissão de vibrações. Os engenheiros devem considerar não apenas as dimensões do componente, mas também a camada adesiva, a estrutura de suporte, os componentes próximos e a carcaça.
Um motor que apresenta bom desempenho em um dispositivo de teste pode apresentar comportamento diferente após a instalação no produto final. Portanto, testar o atuador dentro da carcaça real é essencial.
Etapa 3: Avaliar o tempo de resposta e o controle
Para eventos de feedback de curta duração, o comportamento de inicialização e parada é importante. Vibrações atrasadas ou prolongadas podem fazer com que um clique simulado pareça menos convincente.
Para projetos de atuadores de ressonância de longo alcance (LRA), os engenheiros devem confirmar a frequência de ressonância, a compatibilidade com o driver e quaisquer funções necessárias de rastreamento de ressonância ou frenagem. Esses fatores influenciam a consistência com que o atuador reproduz o efeito desejado.
Etapa 4: Equilibrar o consumo de energia e o custo
Dispositivos alimentados por bateria precisam equilibrar a intensidade da vibração com o consumo de energia. Considere a tensão de alimentação, a corrente de pico, a duração da ativação, a frequência de feedback e o uso diário previsto.
Um atuador com um preço unitário mais elevado ainda pode ser a melhor escolha a nível de sistema se atender aos requisitos de experiência do usuário com menos necessidade de redesenho ou com uma operação mais eficiente.
Etapa 5: Validar a confiabilidade e a consistência da produção
Antes da produção em massa, teste a vibração, a consistência da resposta, o ruído acústico, o consumo de energia e a durabilidade em condições operacionais representativas.
Para projetos OEM/ODM, confirme também com o fornecedor a disponibilidade de amostras, as possibilidades de personalização, os procedimentos de controle de qualidade e os prazos de produção.
6. Aplicações do feedback háptico e tátil
Produtos diferentes exigem tipos diferentes de feedback físico. O design ideal depende de como os usuários interagem com o dispositivo e da clareza com que o sistema deve comunicar cada evento.
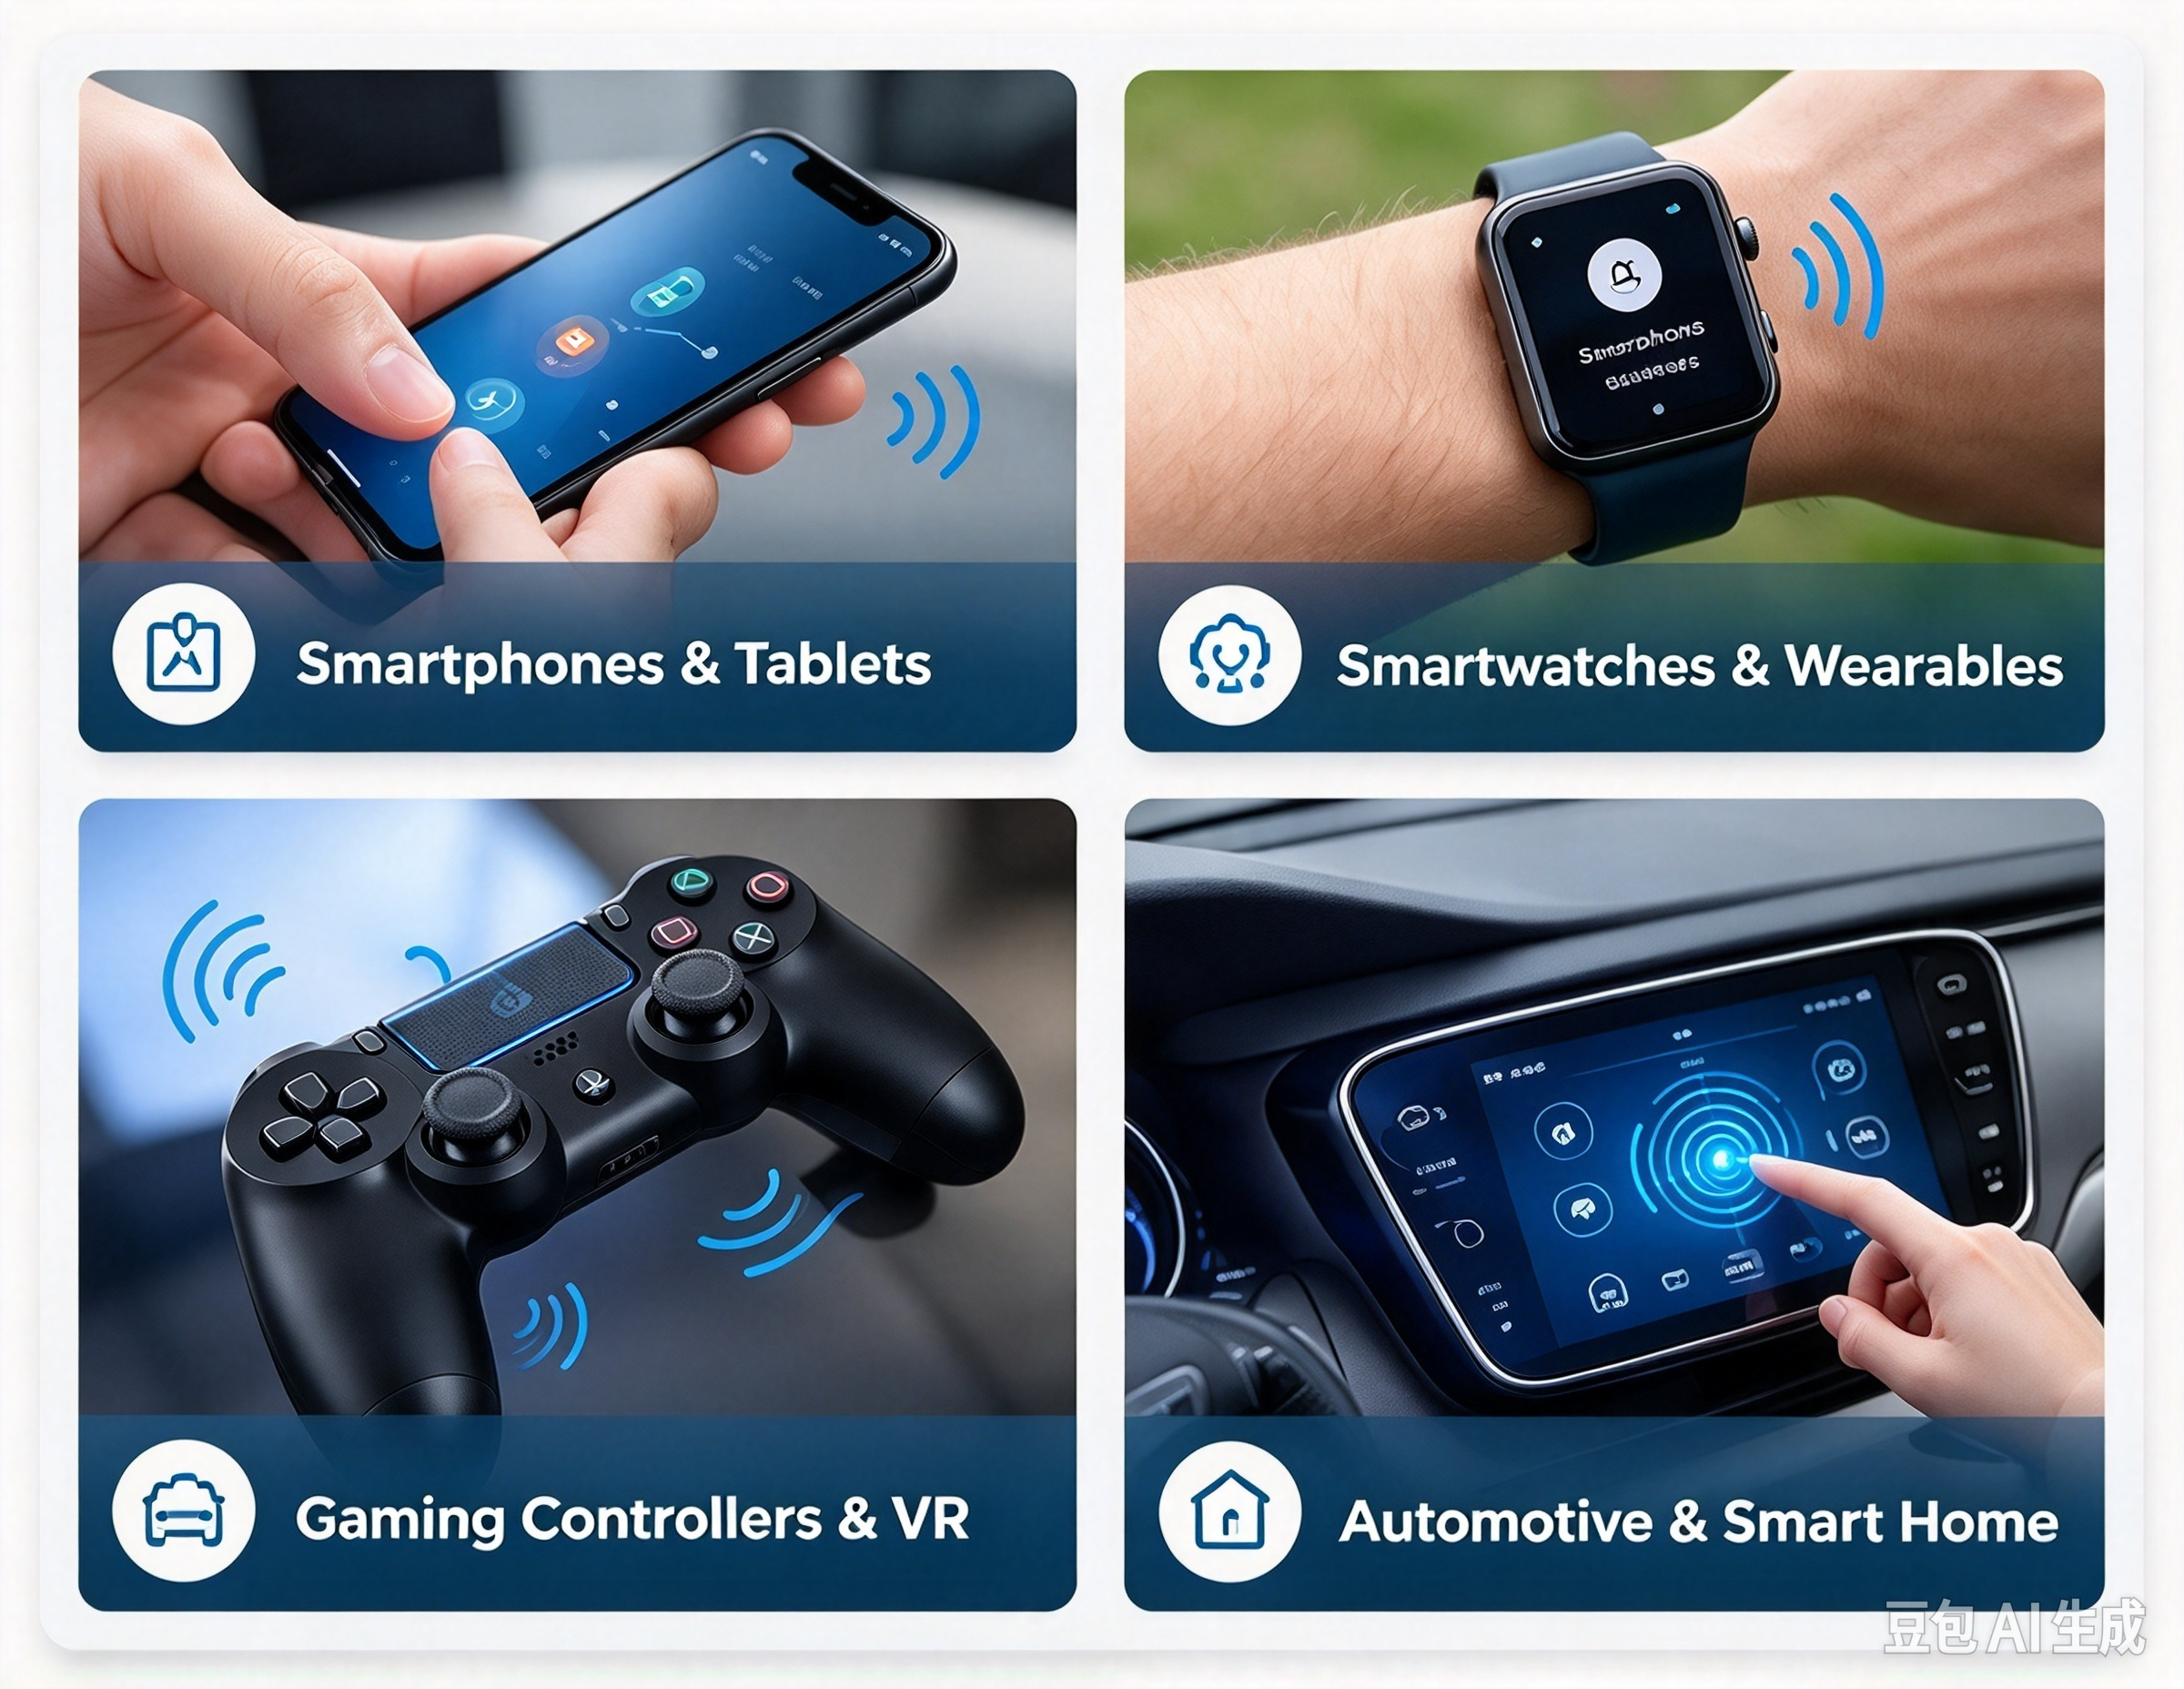
Smartphones e tablets
Os smartphones utilizam feedback tátil para interações com o teclado, notificações do sistema e controles virtuais. Uma vibração bem projetada pode tornar uma tela sensível ao toque mais responsiva sem a necessidade de botões físicos.
Os motores LRA são uma opção comum para produtos que priorizam uma resposta precisa e controlada, embora a sensação final dependa do design completo do dispositivo.
Relógios inteligentes e dispositivos vestíveis
Os dispositivos vestíveis precisam de feedback que seja perceptível sem causar desconforto ou consumir a bateria desnecessariamente. Uma vibração curta pode comunicar uma chamada recebida, um lembrete, uma instrução de navegação ou um alerta de atividade.
Motores vibratórios compactos tipo moeda e outros atuadores em miniatura são opções úteis quando o espaço e o peso são limitados.
Controladores de jogos e dispositivos de realidade virtual
Os controladores de jogos usam vibração para comunicar eventos como impactos, movimentos ou mudanças ambientais. Sistemas mais avançados podem combinar vários atuadores ou usar tecnologias adicionais para produzir sensações diferentes.
O desafio de engenharia é tornar cada efeito distinto e responsivo, evitando vibrações excessivas, ruídos indesejados ou resultados inconsistentes.
Interfaces automotivas e para casas inteligentes
As interfaces automotivas podem usar feedback tátil para confirmar entradas de controle ou comunicar avisos selecionados. Dispositivos domésticos inteligentes podem usar uma breve vibração ou uma sensação semelhante a um clique para confirmar que um comando foi registrado.
Em ambas as aplicações, o feedback deve ser claro e previsível. Os projetistas também devem considerar as condições ambientais, a vida útil do produto, os requisitos de segurança e as consequências de um feedback ausente ou ambíguo.
7. Como testar o desempenho do feedback háptico
Um processo de validação confiável deve avaliar tanto parâmetros de engenharia mensuráveis quanto a sensação experimentada pelos usuários.
| Item de teste | O que avaliar | Por que isso importa |
| Aceleração | Aceleração da vibração em um ponto de medição definido | Indica a intensidade da vibração sob condições específicas. |
| Tempo de resposta | Hora de atingir e sair do ponto de saída desejado. | Determina a intensidade com que o feedback começa e termina. |
| Consumo de energia | Corrente operacional e energia por evento | Ajuda a estimar o impacto da bateria |
| Ruído acústico | Som gerado durante a operação | Identifica artefatos sonoros indesejados. |
| Durabilidade | Saída e funcionamento após ciclos operacionais definidos | Atende aos requisitos de vida útil e confiabilidade. |
| Feedback percebido | Reconhecimento do usuário, clareza e conforto. | Confirma se o efeito funciona na aplicação pretendida. |
Utilize condições de teste consistentes, incluindo o método de montagem, a caixa, a tensão de alimentação, as configurações do driver e o local de medição. Para comparações significativas, registre a configuração do teste juntamente com os resultados.
Um processo de desenvolvimento eficaz combina medições instrumentais com avaliação estruturada do usuário. Uma forte aceleração por si só não garante uma melhor experiência tátil; o tempo, a repetibilidade, o conforto e o contexto da interação são fatores importantes.
Não exatamente. O feedback háptico é a categoria mais ampla de feedback físico, incluindo vibração, movimento e força. O feedback tátil concentra-se nas sensações percebidas pelo toque. Os termos se sobrepõem significativamente em eletrônicos de consumo.
Nem sempre. Os atuadores de ressonância de baixa amplitude (LRAs) são frequentemente preferidos para uma resposta precisa e controlada, enquanto os motores de ressonância elástica (ERM) podem ser uma escolha prática e econômica para alertas básicos de vibração. A melhor opção depende da sensação desejada, do custo, do espaço disponível, do driver e da potência consumida.
Sim. Um motor de vibração pode fornecer uma breve resposta física quando um usuário toca em um botão virtual. O padrão de vibração e o acoplamento mecânico devem ser projetados para tornar a interação clara, sem gerar ruído excessivo ou desconforto.
Um atuador háptico é um termo amplo para um componente que produz feedback físico. Um motor de vibração é um tipo de atuador que cria vibração. Outros atuadores hápticos incluem dispositivos piezoelétricos e mecanismos de feedback de força.
Os compradores devem confirmar a sensação de feedback desejada, o tamanho da embalagem, a tensão de operação, os requisitos de corrente, as características de resposta, a compatibilidade do driver, as condições de montagem, as metas de vida útil e os requisitos de produção. Recomenda-se realizar testes com amostras na caixa pretendida antes da seleção final.
Escolha a solução háptica certa para o seu produto.
O feedback háptico e o feedback tátil ajudam a preencher a lacuna entre os comandos digitais e a interação física. Embora os termos se sobreponham, compreender seu escopo ajuda os engenheiros a definir requisitos de produto mais claros e a selecionar as tecnologias apropriadas.
Os motores ERM continuam sendo úteis para alertas de vibração simples, os LRAs oferecem uma ótima opção para vibração responsiva e controlada, e os atuadores piezoelétricos são compatíveis com projetos especializados que exigem movimento mecânico localizado.
Para os desenvolvedores de produtos, a solução mais eficaz é aquela que equilibra a experiência do usuário, o desempenho elétrico, a integração mecânica, a confiabilidade e o custo.
LíderFornece soluções de motores de vibração em miniatura para aplicações OEM e ODM, incluindo motores de vibração ERM, motores lineares, motores de vibração tipo moeda e outros designs de motores compactos.
Explore nossasoluções de personalização de motores linearesougama de produtos de motores de vibração de pequeno porte Para discutir opções de atuadores para o seu próximo projeto.
Consulte seus especialistas em liderança.
Ajudamos você a evitar as armadilhas para entregar a qualidade e o valor que seu micromotor brushless precisa, dentro do prazo e do orçamento.
Data da publicação: 01/12/2023


