

Pêşgotin: Çima Teknolojiya Ravekirinê Girîng e
Amûrên elektronîkî yên nûjen ji bo ragihandinê bi bikarhêneran re ji dîmenderên dîtbarî û deng bêtir hewce ne. Ji klîka nazik a ekrana destavê ya smartphone bigire heya lerizîna binavbûyî ya kontrolkerek lîstikê, bersiva fîzîkî alîkariya bikarhêneran dike ku bi awayekî xwezayîtir bi hilberên dîjîtal re têkilî daynin.
Du term di pêşveçûna hilberê de pir caran têne dîtin:bersiva haptîkûbersiva taktîkîHer çend ew pir caran bi hev re têne bikar anîn jî, ew her gav tam heman tiştî rave nakin.
Ji bo endezyaran, sêwiranerên hilberê, û kirrûbirên OEM, têgihîştina cûdahiyê dibe alîkar ku hilbijartina aktuator, entegrasyona mekanîkî, hewcedariyên kontrolê, û ezmûna bikarhênerê dawîn zelal bibe.
Di vê rêbernameyê de, em rave dikin ka çawa bersiva haptîk û destî dixebitin, serîlêdanên wan didin ber hev, û em lêkolîn dikin ka motorên ERM, aktûatorên rezonansa xêzik (LRA), û aktûatorên pîezoelektrîkî çawa pêdiviyên bersivê yên cûda piştgirî dikin.
1. Bersiva Haptîk çi ye?
Bersiva haptîk teknolojiyek e ku hestên laşî bikar tîne da ku agahdariyê bi bikarhêner re ragihîne. Ev hest dikarin lerizîn, tevger, zext, berxwedan, an hêzê di nav xwe de bigirin.
Di elektronîkên xerîdar de, haptîkên li ser bingeha lerizînê bi taybetî gelemper in. Dema ku peyamek tê, têlefonek jîr dikare lerizînek kurt çêbike, di heman demê de kontrolkerek lîstikê dikare şêwazên lerizînê yên cûda çêbike da ku bandor, tevger, an bandorên hawîrdorê temsîl bike.
Bersiva haptîk dikare bi riya wê yekê ku danûstandinên dîjîtal bersivek mezintir hîs bikin, bikêrhatîbûna wan baştir bike. Ew dikare hewcedariya temaşekirina berdewam a ekranê jî kêm bike, ku ev yek di amûrên lixwekirî, navrûyên otomobîlan û kontrolên pîşesaziyê de kêrhatî ye.
2. Bersiva Taktîl çi ye?
Bersiva destî bi taybetî behsa hestên ku bi destdanê têne hîskirin dike. Ew alîkariya bikarhêneran dike ku têkiliyê nas bikin, çalakiyekê piştrast bikin, an jî di navbera têkiliyên fîzîkî yên cûda de cûdahiyê bikin.
Klavyeyek mekanîkî bi rêya tevgera fîzîkî û berxwedana bişkokên xwe bersiva destdanê peyda dike. Ekrana destdanê dikare bi rêya lerizînek kurt zextek bişkokê simul bike, her çend ekranê bi xwe bişkokek mekanîkî ya tevgerbar tune be jî.
Di hilberên elektronîkî de, bersiva taktîl dikare ji hêla motorên vibrasyonê, aktûatorên pîezoelektrîkî, guhêrbarên mekanîkî, an strukturên rûvî yên bi taybetî hatine sêwirandin ve were çêkirin.
3. Bersiva Haptîk li hember Bersiva Destî: Cûdahiyên Sereke
Cûdahiya sereke çarçoveya têgehan e. Bersiva haptîk têgeheke berfirehtir a ragihandinê bi rêya hestên fîzîkî ye, lê bersiva destî li ser hestên ku bi destdanê têne jiyîn disekine.
Ji ber vê yekê, bersiva taktîl dikare wekî yek ji formên bersiva haptîk were hesibandin.
| Mûqayese | Bersiva Haptîk | Bersiva Destî |
| Binavî | Kategoriya berfireh a bersiva fîzîkî ya têkildarî destdanê | Nirxandin bi taybetî bi destdanê tê fêmkirin |
| Hest | Lerizîn, hêz, tevger, zext û destdan | Klîk, lêdan, tekstûr û lerizîna herêmî |
| Armanca sereke | Têkilî, binavbûn, an ragihandinê baştir bikin | Çalakiyan piştrast bike û agahdariya têkildarî destdanê ragihîne |
| Amûrên hevpar | Kontrolkerên lîstikê, têlefonên jîr, pergalên VR, navrûyên otomobîlan | Ekranên destikî, bişkok, klavyeyên lixwekirî, amûrên lixwekirî |
| Teknolojiyên gengaz | Çalakkerên ERM, LRA, piezo, bi hêza bersivdayînê | Guhêrbarên mekanîkî, ERM, LRA, piezo |
| Pêşanîya sêwiranê | Hestên rastîn, îfadekar, an agahdar | Hestên zelal, nasbar û bi awayekî guncaw herêmî |
Têbînîya endezyariyê:Ev term du kategoriyên alavên ku hevdu ji hev cuda dikin, pênase nakin. Heman motora LRA dikare klîkek kurt a destdanê çêbike an jî bibe sedema bandorek haptîk a tevlihevtir, li gorî ka pergal çawa hatiye sêwirandin û kontrol kirin.
4. Teknolojiyên Aktîvatorên Haptîk: ERM li dijî LRA li dijî Piezo
Hilbijartina aktuatorekê yek ji biryarên endezyariyê yên herî girîng di projeyek bersiva haptîk de ye. Teknolojiyên cûda di bersiv, kontrolkirin, mezinahiya pakêtê, lêçûn û tevliheviya entegrasyonê de danûstandinên cûda pêşkêş dikin.
Motorên ERM: Hilbijartinek Pratîkî ji bo Lerizîna Bingehîn
Motorek girseya zivirî ya eksentrîk (ERM) bi zivirandina giraniyek ne-navendî lerizînê çêdike. Ev nehevsengî lerizîna mekanîkî diafirîne ku dikare were veguheztin bo xaneya cîhazê.
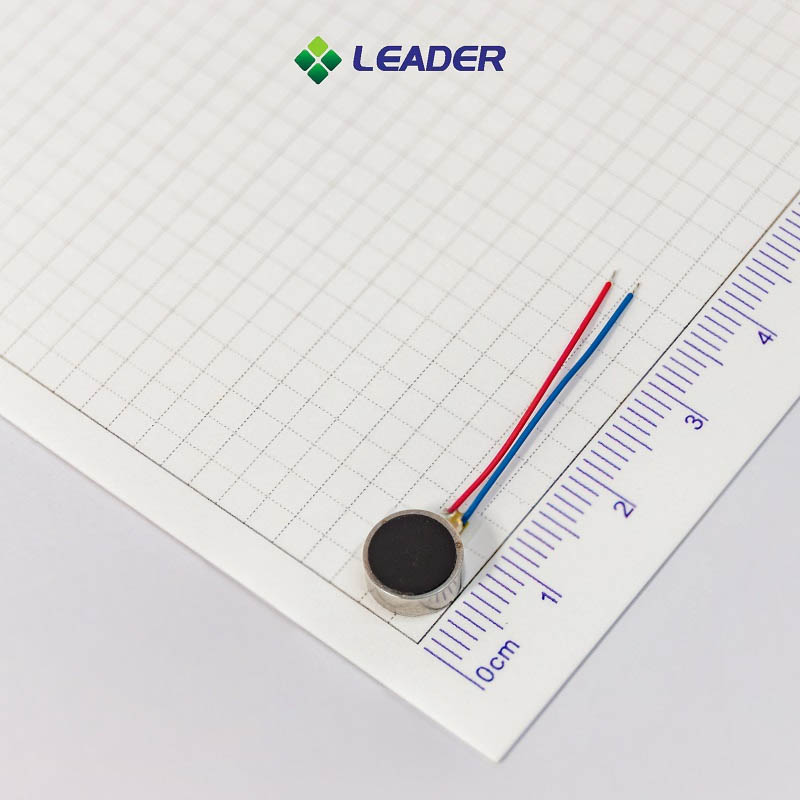
Motorên ERMbi berfirehî di pergalên agahdarkirinê, cilên lixwekirî yên asta destpêkê û hilberên din ên ku hewceyê hişyariyên lerzînê yên rasterast in de têne bikar anîn. Bi gelemperî ajotina wan hêsan e û dikarin ji bo şêwazên bersivê yên hêsan çareseriyek lêçûn-bandor pêşkêş bikin.
Ji bo herî baş guncaw e:Hişyariyên bingehîn, elektronîkên hesas ên lêçûnê, û sepanên ku lerzîna sade têrê dike.
Motorên LRA: Ji bo Bersiva Rast û Bersivdayî
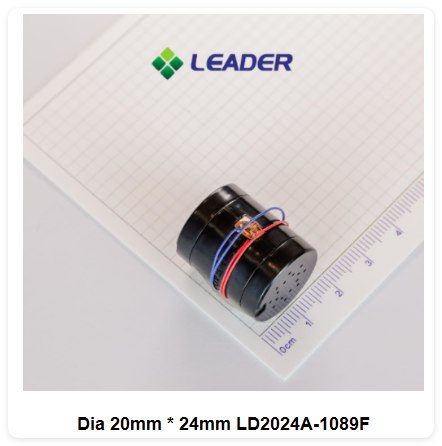
A aktûatora rezonansa xêzikî (LRA)sîstemeke elektromagnetîk bikar tîne da ku girseyeke navxweyî li dora frekanseke rezonansê paş û pêş bigerîne. Berevajî motoreke ERM, LRA ne girêdayî zivirîna berdewam a giraniyeke eksentrîk e.
LRA gelek caran têne hilbijartin dema ku hilberek hewceyê bersivek zelal, şiddeta lerizînê ya kontrolkirî, û bandorên demkurt ên dubarekirî ye. Ew ji bo têlefonên jîr, demjimêrên jîr, kontrolkerên lîstikê, û cîhazên elektronîkî yên kompakt ên din guncan in.
Lêbelê, LRA li nêzîkî frekansa rezonansa xwe ya sêwirandî bi bandortirîn kar dikin. Ji ber vê yekê, di dema pêşkeftina pergalê de divê ajokar, avahiya montajê û dorpêça mekanîkî werin hesibandin.
Tabloya Berawirdkirina Aktuatorê
| Faktora Endezyariyê | Motora ERM | Motora LRA | Aktuatora Piezo |
| Mekanîzma tevgerê | Girseya eksentrîk a zivirî | Girseya navxweyî ya osîlasyonê | Deformasyona materyalê |
| Karaktera bersivê | Lerizîna giştî an jî deng | Lerizîna zelal û kontrolkirî | Bersiva bilez û herêmî |
| Pêdiviyên ajotinê | Nisbeten hêsan e | Ajotina alternatîf nêzîkî rezonansê | Ajokarê voltaja taybetî |
| Nirxandinên kontrolê | Lez û şîdeta lerzînê bi hev ve girêdayî ne | Kontrola amplîtudê û madeya rezonansê | Şêweya voltaja û mijara barkirina mekanîkî |
| Serlêdanên tîpîk | Hişyariyên bingehîn, elektronîkên erzan | Telefonên jîr, cîhazên lixwekirî, kontrolker | Dîmenderên tenik û navrûyên taybet |
| Nirxandina sereke ya sêwiranê | Reftara destpêkirin/rawestandinê û kalîteya lerizînê | Rezonans, montaj, û lihevhatina ajokaran | Voltaj, cihguherandin, û entegrasyon |
Performansa rastîn bi aktûator, ajokar, firmware, rêbaza montajkirinê û çarçoveya hilberê ya taybetî ve girêdayî ye. Tablo meylên sêwirana giştî vedibêje ne ku taybetmendiyên garantîkirî.
5. Meriv Çawa Teknolojiya Rayagihîştinê ya Rast Hildibijêre
Hilbijartina çareseriyek haptîk bi ezmûna bikarhênerê ya armanckirî dest pê dike - ne tenê bi pîvanên motorê an hêza lerizîna nirxandî.
Gav 1: Hestê ku hûn dixwazin biafirînin diyar bikin
Diyar bike ka berhem hewceyê hişyariyek bingehîn, klîkek simulasyonkirî ya kurt, rêze lêdanên cihêreng, an bandorek bêtir binavkirî ye.
Agahdariyeke sade dibe ku bi motoreke ERM re baş bixebite. Smartphone an cîhazeke lixwekirî ya premium ku hewceyê bersiveke zelal û dubarekirî ye, dibe ku ji LRA sûd werbigire. Navrûyeke zirav ku deformasyona herêmî hewce dike dibe ku ji bo teknolojiya piezo guncawtir be.
Gava 2: Mezinahî û Astengiyên Mekanîkî Piştrast Bike
Cihê berdest bandorê li ser forma aktuatorê, pozîsyona montajê û veguhestina lerizînê dike. Endezyar divê ne tenê pîvanên pêkhateyê, lê di heman demê de qata pêvekirî, avahiya piştgirî, pêkhateyên nêzîk û dorpêçê jî li ber çavan bigirin.
Motorek ku li ser amûrek ceribandinê baş dixebite, dibe ku piştî sazkirinê di hilbera qedandî de cûda hîs bike. Ji ber vê yekê ceribandina aktuatorê di hundurê xanîya rastîn de girîng e.
Gava 3: Dema Bersivê û Kontrolê Binirxîne
Ji bo bûyerên bersivên kurt, tevgerên destpêkirin û rawestandinê girîng in. Lerizîna derengmayî an jî mayînde dikare klîkek simulasyonkirî kêmtir bawerbar bike.
Ji bo sêwiranên LRA, divê endezyar frekansa rezonansê, lihevhatina ajokerê, û her fonksiyonên şopandina rezonansê an jî frenkirinê yên pêwîst piştrast bikin. Ev faktor bandorê li ser wê yekê dikin ka aktuator çawa bi awayekî domdar bandora armanckirî dubare dike.
Gava 4: Balanskirina Xerckirina Hêzê û Mesrefê
Amûrên ku bi pîlê dixebitin, pêdivî ye ku hêza lerizînê bi karanîna enerjiyê re hevseng bikin. Voltaja dabînkirinê, herika herî zêde, dema çalakkirinê, frekansa bersivê, û karanîna rojane ya texmînkirî li ber çavan bigirin.
Aktuatorek bi bihayekî yekîneyê yê bilindtir hîn jî dibe ku bijarteya asta pergalê ya çêtir be ger ew bi ji nû ve sêwirandina kêmtir an jî xebitandina bibandortir hewcedariyên ezmûna bikarhêner bicîh bîne.
Gava 5: Pêbawerî û Lihevhatina Hilberînê Piştrast Bike
Berî hilberîna girseyî, derana lerzînê, yekrengiya bersivê, dengê akustîk, xerckirina enerjiyê û domdariyê di bin şert û mercên xebitandinê yên temsîlî de biceribînin.
Ji bo projeyên OEM/ODM, hebûna nimûneyan, kapasîteyên xwerûkirinê, prosedurên kontrolkirina kalîteyê, û demên pêşengiya hilberînê bi dabînker re jî piştrast bikin.
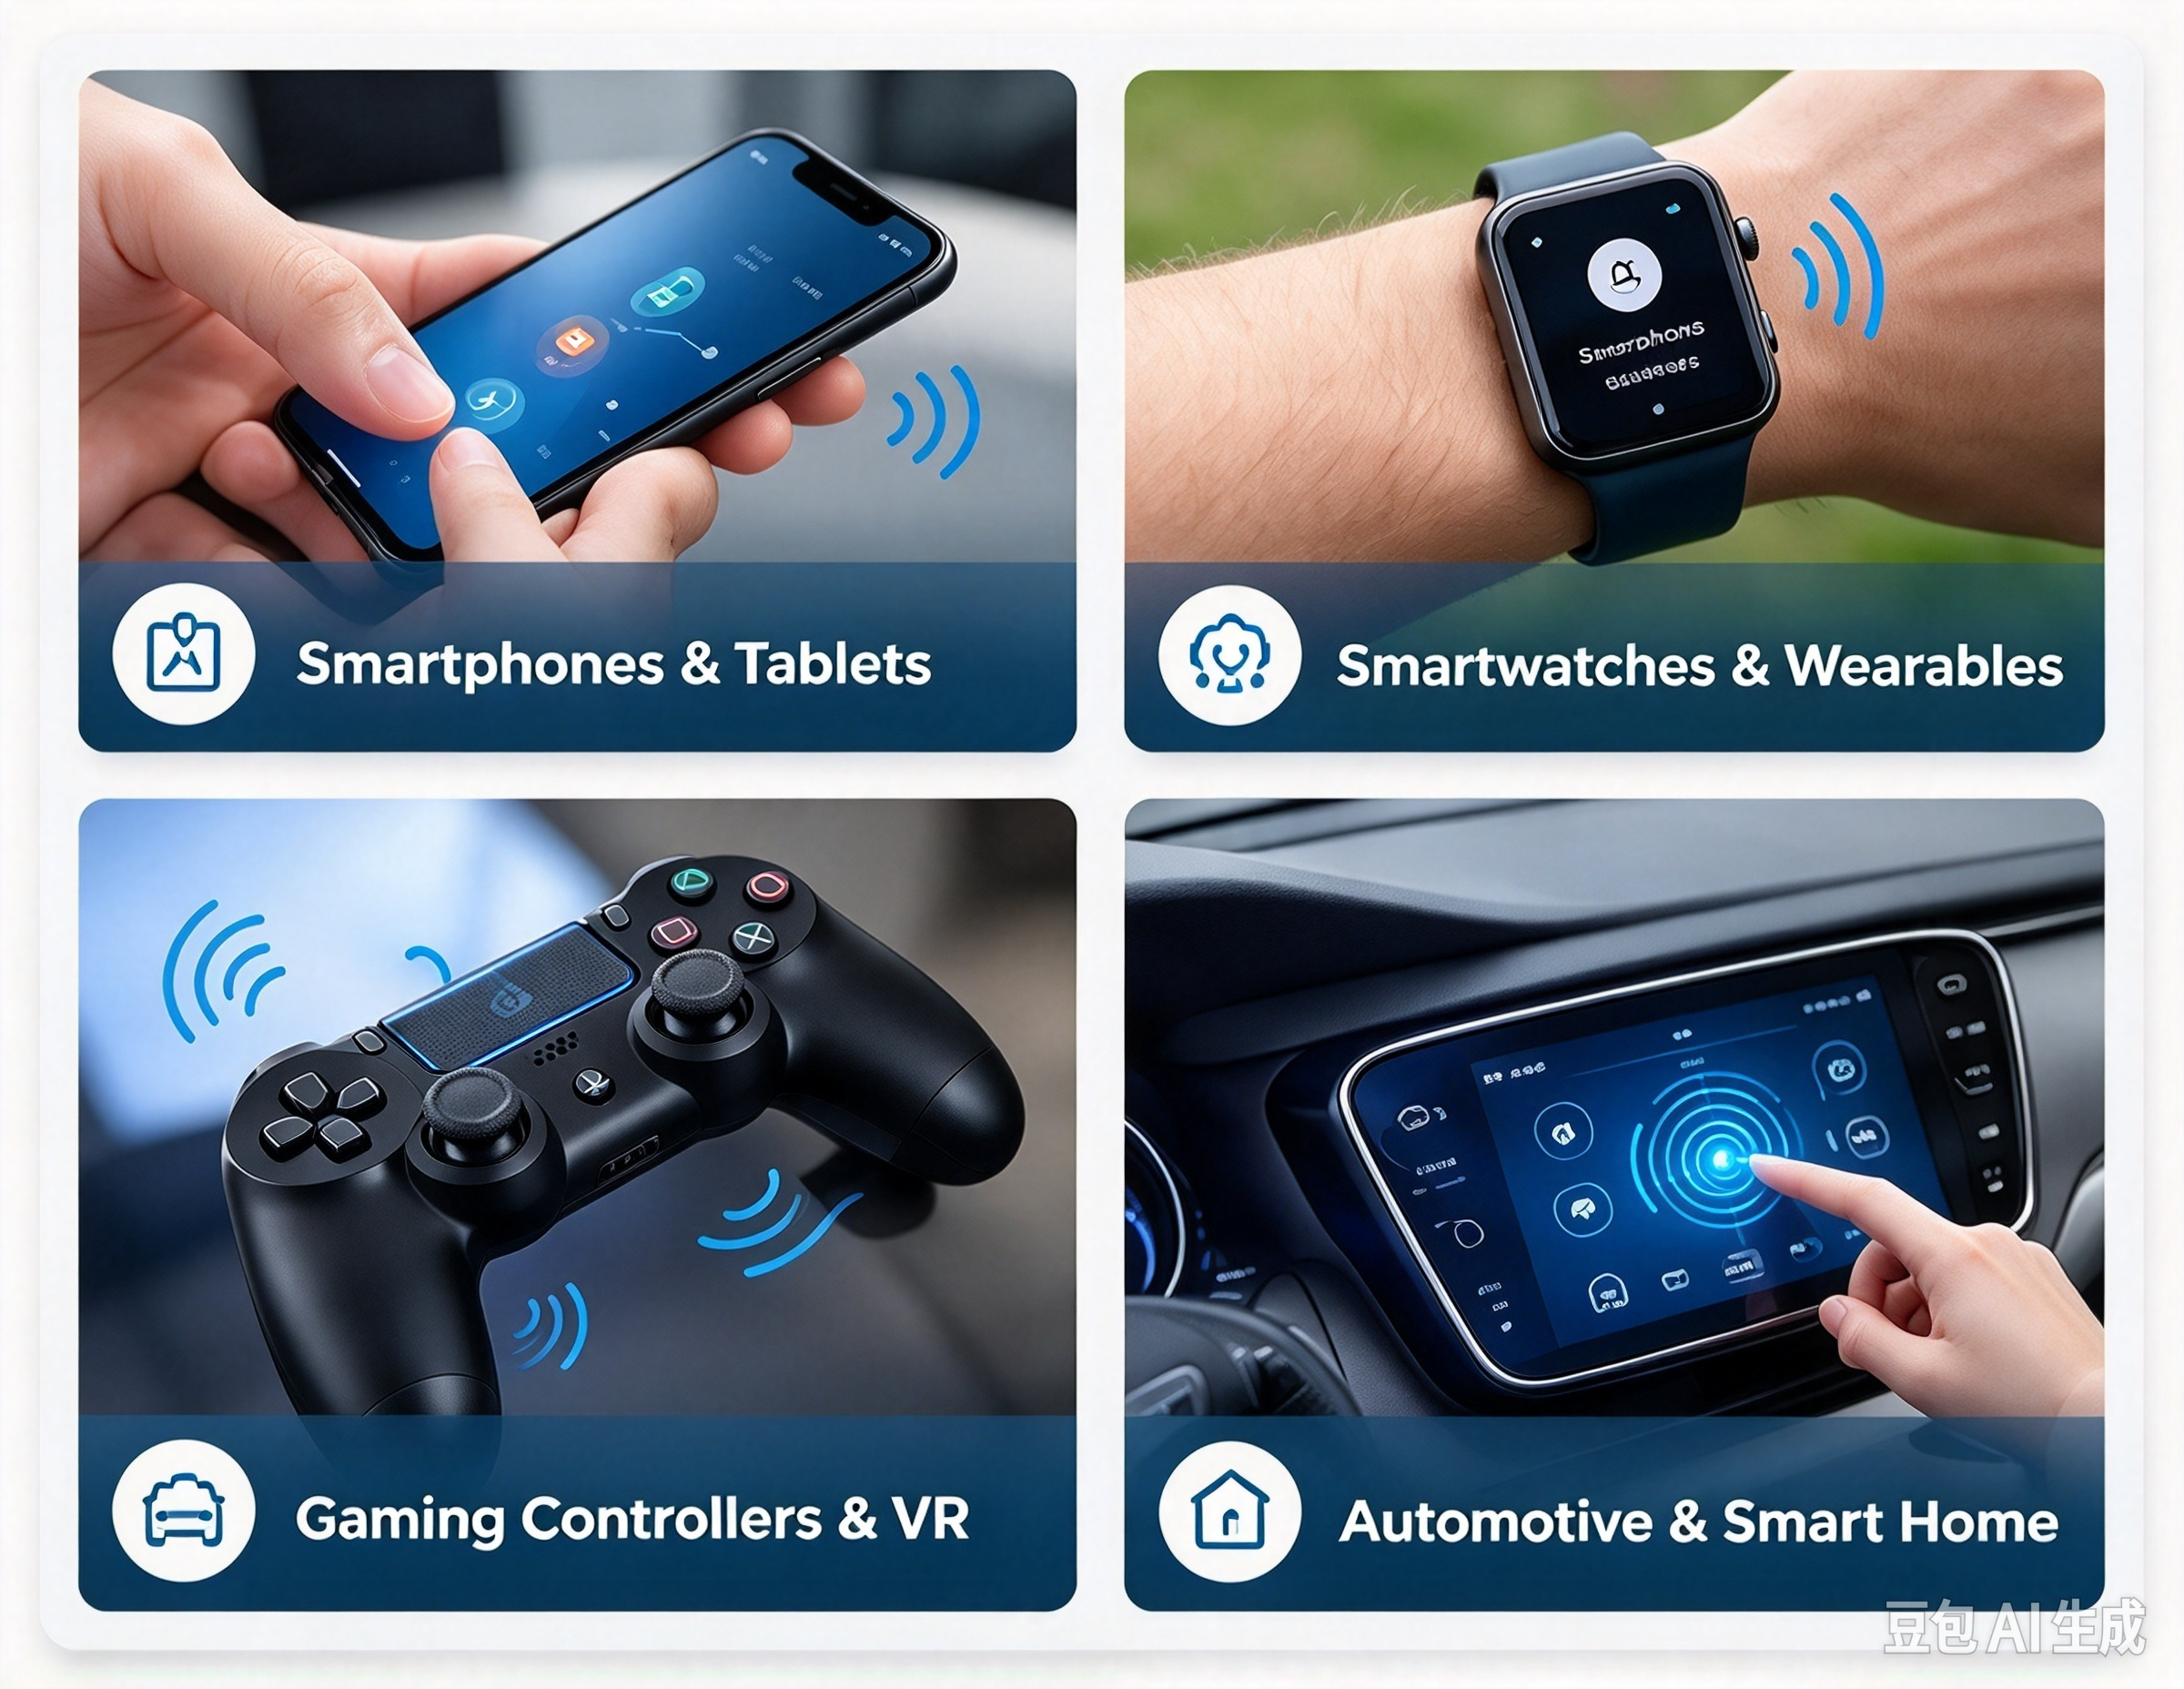
6. Bikaranînên Bersiva Haptîk û Taktîl
Berhemên cuda hewceyê cureyên cuda yên bersivên fîzîkî ne. Sêwirana rast bi awayê têkiliya bikarhêner bi cîhazê re û bi zelalî ragihîna her bûyerê ve girêdayî ye.
Smartphone û Tablet
Smartphone ji bo têkiliyên klavyeyê, agahdariyên pergalê û kontrolên virtual bersiva haptîk bikar tînin. Lerizîna baş-dîzaynkirî dikare bêyî zêdekirina bişkokên fîzîkî ekrana destavê bersivkartir bike.
Motorên LRA vebijarkek hevpar in ji bo hilberên ku pêşîniyê didin bersivên zelal û kontrolkirî, her çend hesta dawîn bi sêwirana tevahî ya cîhazê ve girêdayî ye.
Saetên jîr û cîhazên lixwekirî
Amûrên lixwekirî hewceyê bersivekê ne ku bêyî ku nerehet bibin an jî pîlê bi awayekî nehewce vala bikin, berbiçav be. Lerizînek kurt dikare bangek hatî, bîranînek, talîmatek navîgasyonê, an hişyariyek çalakiyê ragihîne.
Motorên lerizîna pereyên kompakt û aktuatorên din ên mînyatur vebijarkên bikêr in dema ku cîh û giranî bi sînor in.
Kontrolkerên Lîstikê û Amûrên VR
Kontrolkerên lîstikan ji bo ragihandina bûyerên wekî bandor, tevger, an guhertinên jîngehê lerzînê bikar tînin. Sîstemên pêşkeftîtir dikarin çend aktuatoran bi hev re bikin yek an jî teknolojiyên din bikar bînin da ku hestên cûda çêbikin.
Pirsgirêka endezyariyê ew e ku her bandorek cihêreng û bersivdayî be di heman demê de ji lerizîna zêde, dengê nexwestî, an derana nelihev dûr bikeve.
Navrûyên Otomotîv û Mala Jîr
Navrûyên otomobîlan dikarin bersiva destdanê bikar bînin da ku têketinên kontrolê piştrast bikin an hişyariyên bijartî ragihînin. Amûrên xaniyên jîr dikarin lerzînek kurt an hestek mîna klîk bikar bînin da ku piştrast bikin ku fermanek hatiye tomar kirin.
Di her du serlêdanan de, divê bersiv zelal û pêşbînîkirî be. Sêwiraner divê şert û mercên jîngehê, temenê hilberê, pêdiviyên ewlehiyê û encamên bersivên winda an nezelal jî li ber çavan bigirin.
7. Meriv Çawa Performansa Bersiva Haptîk Diceribîne
Pêvajoyek pejirandinê ya pêbawer divê hem parametreyên endezyariyê yên pîvandî û hem jî hesta ku ji hêla bikarhêneran ve tê jiyîn binirxîne.
| Babetê Testê | Çi Binirxînin | Çima Girîng e |
| Lezdanî | Lezkirina lerzînê li xalek pîvandinê ya diyarkirî | Derana lerzînê di bin şert û mercên diyarkirî de nîşan dide |
| Dema bersivê | Dema gihîştin û derketina ji hedefa deranê | Diyar dike ka bertek çiqas bi tundî dest pê dike û bi dawî dibe |
| Xerckirina enerjiyê | Herikîn û enerjiya xebitandinê li gorî bûyerê | Alîkariya texmînkirina bandora pîlê dike |
| Dengê akustîk | Dengê di dema xebitandinê de derdikeve | Berhemên bihîstbar ên nexwestî nas dike |
| Xweparêzî | Deranîn û fonksiyon piştî çerxên xebitandinê yên diyarkirî | Pêdiviyên jiyanê û pêbaweriyê piştgirî dike |
| Bersiva têgihîştî | Naskirina bikarhêner, zelalî û rehetiyê | Piştrast dike ka bandor di serîlêdana armanckirî de dixebite an na |
Şert û mercên ceribandinê yên hevgirtî bikar bînin, di nav de rêbaza montajê, qutiya hundir, voltaja dabînkirinê, mîhengên ajokerê û cîhê pîvandinê. Ji bo berawirdkirinên watedar, sazkirina ceribandinê li kêleka encaman tomar bikin.
Pêvajoyeke pêşveçûnê ya kêrhatî pîvandina amûran bi nirxandina bikarhêner a birêkûpêk re dike yek. Lezkirina bihêz bi tena serê xwe ezmûneke çêtir a destdanê garantî nake; dem, dubarekirin, rehetî û çarçoveya têkiliyê hemî girîng in.
Ne tam wisa. Bersiva haptîk kategoriyeke berfirehtir a bersiva fîzîkî ye, ku lerizîn, tevger û hêzê dihewîne. Bersiva destî li ser hestên ku bi destdanê têne dîtin disekine. Di elektronîkên xerîdar de ev terim bi girîngî li hev dikevin.
Ne di her rewşê de. LRA bi gelemperî ji bo bersiva zelal û kontrolkirî têne tercîh kirin, lê motorên ERM dikarin ji bo hişyariyên lerzîna bingehîn vebijarkek pratîkî û aborî bin. Vebijarka çêtirîn bi hest, lêçûn, cîh, ajokar û budceya hêzê ya pêwîst ve girêdayî ye.
Belê. Motoreke lerzînê dikare bersiveke fîzîkî ya kurt bide dema ku bikarhêner bişkokeke virtual lê dixe. Şêweya lerzînê û girêdana mekanîkî divê wisa were sêwirandin ku bêyî ku deng an nerehetiya zêde çêbibe, danûstandin zelal bibe.
Aktuatorek haptîk têgeheke fireh e ji bo pêkhateyekê ku bersiva fîzîkî çêdike. Motorek lerizînê cureyek aktuator e ku lerizînê diafirîne. Aktuatorên haptîk ên din cîhazên pîezoelektrîk û mekanîzmayên hêza-feedbackê ne.
Kirrûbir divê hesta bersivê ya xwestî, mezinahiya pakêtê, voltaja xebitandinê, hewcedariyên herikê, taybetmendiyên bersivê, lihevhatina ajokar, şert û mercên montajê, armancên jiyanê, û hewcedariyên hilberînê piştrast bikin. Berî hilbijartina dawîn, ceribandina nimûneyê di qutiya armanckirî de tê pêşniyar kirin.
Çareseriya Haptîk a Rast ji bo Berhema Xwe Hilbijêrin
Bersiva haptîk û bersiva destî dibin alîkar ku pira di navbera fermanên dîjîtal û têkiliya fîzîkî de were danîn. Her çend terim li hev dikevin jî, têgihîştina çarçoveya wan alîkariya endezyaran dike ku hewcedariyên hilberê zelaltir diyar bikin û teknolojiyên guncaw hilbijêrin.
Motorên ERM ji bo hişyariyên lerzîna rasterast kêrhatî dimînin, LRA ji bo lerzîna bersivdayî û kontrolkirî vebijarkek bihêz pêşkêş dikin, û aktûatorên pîezoelektrîkî sêwiranên taybetî yên ku tevgera mekanîkî ya herêmî hewce dikin piştgirî dikin.
Ji bo pêşdebirên hilberê, çareseriya herî bibandor ew e ku ezmûna bikarhêner, performansa elektrîkê, entegrasyona mekanîkî, pêbawerî û lêçûnê hevseng dike.
Birêvebirçareseriyên motorên lerzînê yên mînîyatûr ji bo serîlêdanên OEM û ODM peyda dike, di nav de motorên lerzînê yên ERM, motorên xêzik, motorên lerzîna pereyan, û sêwiranên motorên kompakt ên din.
Me bigerinçareseriyên xwerûkirina motora xêzikanrêza hilberên motora lerzîna piçûk ji bo nîqaşkirina vebijarkên aktuatorê ji bo projeya weya din.
Pisporên Rêberê xwe Bişêwirin
Em ji we re dibin alîkar ku hûn ji xetereyan dûr bisekinin da ku kalîte û nirxa ku motora weya bêfirçe ya mîkro hewce dike, di wextê xwe de û li gorî budceyê peyda bikin.
Dema şandinê: Kanûn-01-2023


