

Introducció: Per què és important la tecnologia de retroalimentació
Els dispositius electrònics moderns necessiten més que pantalles visuals i so per comunicar-se amb els usuaris. Des del subtil clic de la pantalla tàctil d'un telèfon intel·ligent fins a la vibració immersiva d'un controlador de joc, la retroalimentació física ajuda els usuaris a interactuar amb els productes digitals de manera més natural.
Dos termes apareixen amb freqüència en el desenvolupament de productes:retroalimentació hàpticairetroalimentació tàctilTot i que sovint s'utilitzen indistintament, no sempre descriuen exactament el mateix.
Per a enginyers, dissenyadors de productes i compradors d'equips originals (OEM), comprendre la distinció ajuda a aclarir la selecció d'actuadors, la integració mecànica, els requisits de control i l'experiència final de l'usuari.
En aquesta guia, expliquem com funcionen la retroalimentació hàptica i tàctil, comparem les seves aplicacions i explorem com els motors ERM, els actuadors ressonants lineals (LRA) i els actuadors piezoelèctrics admeten diferents requisits de retroalimentació.
1. Què és la retroalimentació hàptica?
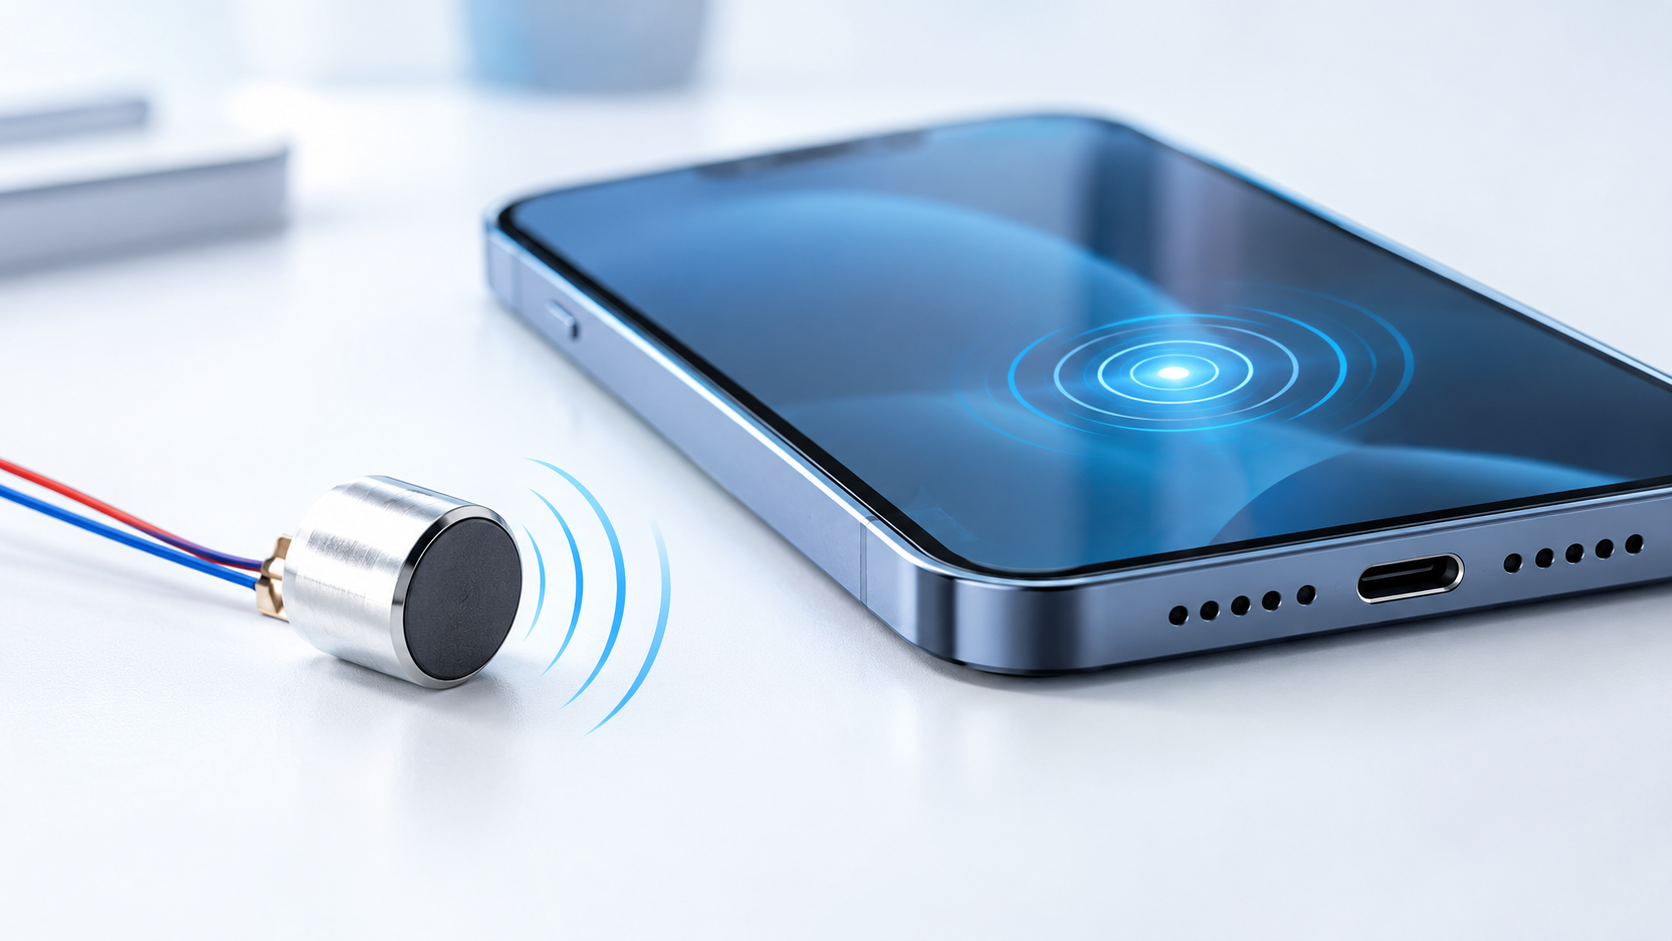
La retroalimentació hàptica és una tecnologia que utilitza sensacions físiques per comunicar informació a un usuari. Aquestes sensacions poden incloure vibració, moviment, pressió, resistència o força.
En l'electrònica de consum, la hàptica basada en vibracions és particularment comuna. Un telèfon intel·ligent pot produir una vibració curta quan arriba un missatge, mentre que un controlador de jocs pot generar diferents patrons de vibració per representar impactes, moviment o efectes ambientals.
La retroalimentació hàptica pot millorar la usabilitat fent que les interaccions digitals siguin més sensibles. També pot reduir la necessitat de mirar una pantalla contínuament, cosa que és útil en dispositius portables, interfícies d'automoció i controls industrials.
2. Què és la retroalimentació tàctil?
La retroalimentació tàctil es refereix més específicament a les sensacions percebudes a través del tacte. Ajuda els usuaris a reconèixer el contacte, confirmar una acció o distingir entre diferents interaccions físiques.
Un teclat mecànic proporciona resposta tàctil a través del moviment físic i la resistència de les seves tecles. Una pantalla tàctil pot simular la pulsació d'un botó mitjançant una breu vibració, tot i que la pantalla en si no té cap botó mecànic mòbil.
En productes electrònics, la retroalimentació tàctil pot ser generada per motors de vibració, actuadors piezoelèctrics, interruptors mecànics o estructures superficials especialment dissenyades.
3. Retroalimentació hàptica vs. retroalimentació tàctil: diferències clau
La principal distinció és l'abast dels termes. La retroalimentació hàptica és el concepte més ampli de comunicació a través de la sensació física, mentre que la retroalimentació tàctil se centra en les sensacions experimentades a través del tacte.
Per tant, la retroalimentació tàctil es pot considerar una forma de retroalimentació hàptica.
| Comparació | Retroalimentació hàptica | Retroalimentació tàctil |
| Definició | Àmplia categoria de retroalimentació física relacionada amb el tacte | Retroalimentació percebuda específicament a través del tacte |
| Sensacions | Vibració, força, moviment, pressió i tacte | Clics, tocs, textura i vibració localitzada |
| Objectiu principal | Millorar la interacció, la immersió o la comunicació | Confirmar accions i comunicar informació relacionada amb el tacte |
| Dispositius comuns | Controladors de jocs, telèfons intel·ligents, sistemes de realitat virtual, interfícies per a automòbils | Pantalles tàctils, botons, teclats, dispositius portables |
| Possibles tecnologies | Actuadors ERM, LRA, piezoelèctrics i de retroalimentació de força | Interruptors mecànics, ERM, LRA, piezoelèctrics |
| Prioritat de disseny | Sensacions realistes, expressives o informatives | Sensacions clares, recognoscibles i adequadament localitzades |
Nota d'enginyeria:Aquests termes no defineixen dues categories de maquinari mútuament excloents. El mateix motor LRA pot produir un clic tàctil curt o contribuir a un efecte hàptic més complex, depenent de com estigui dissenyat i controlat el sistema.
4. Tecnologies d'actuadors hàptics: ERM vs LRA vs Piezo
Seleccionar un actuador és una de les decisions d'enginyeria més importants en un projecte de retroalimentació hàptica. Diferents tecnologies ofereixen diferents compromisos en resposta, controlabilitat, mida del paquet, cost i complexitat d'integració.
Motors ERM: una opció pràctica per a vibracions bàsiques
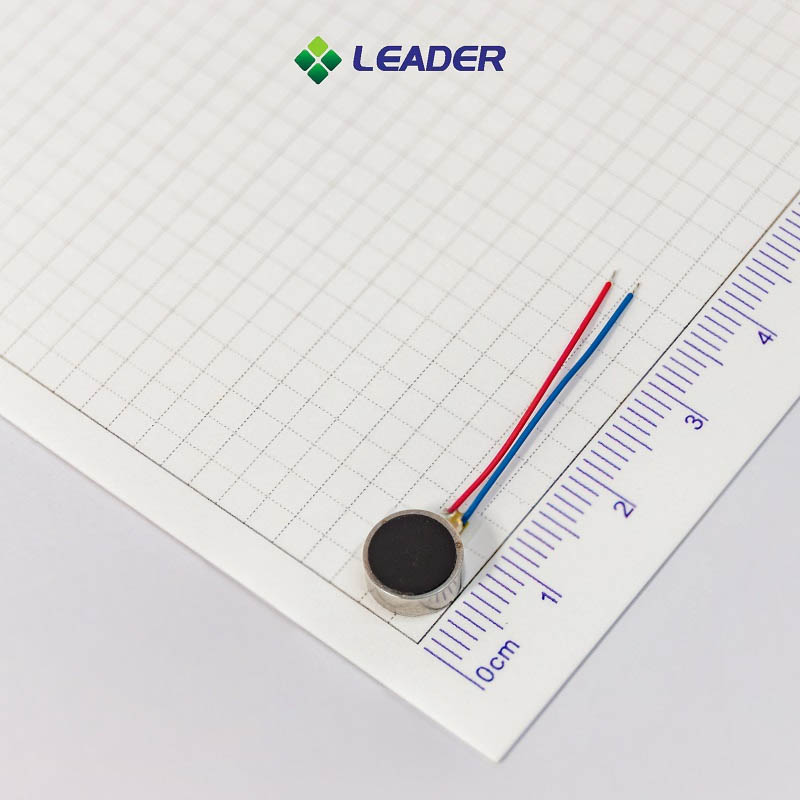
Un motor de massa giratòria excèntrica (MER) genera vibracions fent girar un pes descentrat. Aquest desequilibri crea una oscil·lació mecànica que es pot transferir a la carcassa del dispositiu.
Motors ERMs'utilitzen àmpliament en sistemes de notificacions, dispositius portables d'entrada i altres productes que necessiten alertes de vibració senzilles. Generalment són fàcils de controlar i poden oferir una solució rendible per a patrons de retroalimentació senzills.
Més adequat per a:Alertes bàsiques, electrònica sensible al cost i aplicacions on n'hi ha prou amb una simple vibració.
Motors LRA: Per a una resposta precisa i sensible
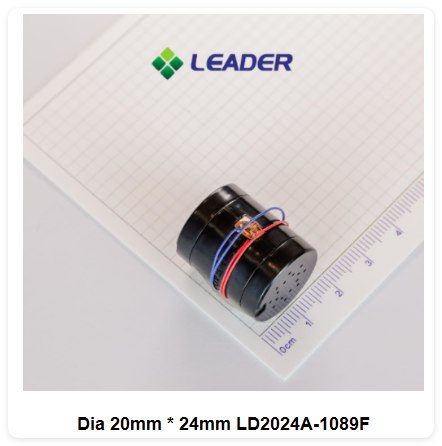
A actuador ressonant lineal (LRA)utilitza un sistema electromagnètic per moure una massa interna endavant i endarrere al voltant d'una freqüència ressonant. A diferència d'un motor ERM, un LRA no depèn de la rotació contínua d'un pes excèntric.
Els LRA sovint es seleccionen quan un producte requereix una resposta nítida, una intensitat de vibració controlada i efectes repetibles de curta durada. Són adequats per a telèfons intel·ligents, rellotges intel·ligents, controladors de jocs i altres dispositius electrònics compactes.
Tanmateix, els LRA funcionen de manera més eficient a prop de la seva freqüència de ressonància dissenyada. Per tant, cal tenir en compte el controlador, l'estructura de muntatge i la carcassa mecànica durant el desenvolupament del sistema.
Taula de comparació d'actuadors
| Factor d'enginyeria | Motor ERM | Motor LRA | Actuador piezoelèctric |
| Mecanisme de moviment | Massa excèntrica giratòria | Massa interna oscil·lant | Deformació del material |
| Caràcter de retroalimentació | Vibració o brunzit general | Vibració nítida i controlada | Resposta localitzada i ràpida |
| Requisits de la unitat | Relativament senzill | Accionament altern proper a la ressonància | Controlador de voltatge especialitzat |
| Consideracions de control | La velocitat i la intensitat de la vibració estan relacionades | Control d'amplitud i matèria de ressonància | Forma d'ona de voltatge i càrrega mecànica |
| Aplicacions típiques | Alertes bàsiques, electrònica de baix cost | Telèfons intel·ligents, dispositius portables, controladors | Pantalles primes i interfícies especialitzades |
| Consideració principal del disseny | Comportament d'arrencada/aturada i qualitat de vibració | Ressonància, muntatge i compatibilitat amb controladors | Voltatge, desplaçament i integració |
El rendiment real depèn de l'actuador, el controlador, el firmware, el mètode de muntatge i la carcassa del producte específics. La taula descriu les tendències generals de disseny en lloc de les especificacions garantides.
5. Com triar la tecnologia de retroalimentació adequada
L'elecció d'una solució hàptica comença amb l'experiència de l'usuari prevista, no només amb les dimensions del motor o la força de vibració nominal.
Pas 1: Defineix la sensació que vols crear
Determineu si el producte necessita una alerta bàsica, un clic simulat curt, una sèrie de pulsacions diferents o un efecte més immersiu.
Una notificació simple pot funcionar bé amb un motor ERM. Un telèfon intel·ligent o un dispositiu portable premium que necessiti una resposta nítida i repetible es pot beneficiar d'un LRA. Una interfície prima que requereixi una deformació localitzada pot ser més adequada per a la tecnologia piezoelèctrica.
Pas 2: Confirmar la mida i les restriccions mecàniques
L'espai disponible afecta el factor de forma de l'actuador, la posició de muntatge i la transmissió de vibracions. Els enginyers han de tenir en compte no només les dimensions del component, sinó també la capa adhesiva, l'estructura de suport, els components propers i la carcassa.
Un motor que funciona bé en un dispositiu de prova pot sentir-se diferent després de la instal·lació al producte acabat. Per tant, és essencial provar l'actuador dins de la carcassa real.
Pas 3: Avaluar el temps de resposta i el control
Per a esdeveniments de retroalimentació curts, el comportament d'arrencada i aturada és important. Una vibració retardada o persistent pot fer que un clic simulat sembli menys convincent.
Per als dissenys d'LRA, els enginyers han de confirmar la freqüència ressonant, la compatibilitat del controlador i qualsevol funció de seguiment de ressonància o frenada necessària. Aquests factors influeixen en la consistència amb què l'actuador reprodueix l'efecte desitjat.
Pas 4: Equilibrar el consum d'energia i el cost
Els dispositius que funcionen amb bateria han d'equilibrar la força de vibració amb el consum d'energia. Tingueu en compte la tensió d'alimentació, el corrent màxim, la durada d'activació, la freqüència de retroalimentació i l'ús diari previst.
Un actuador amb un preu unitari més alt encara pot ser la millor opció a nivell de sistema si compleix els requisits d'experiència de l'usuari amb menys redisseny o un funcionament més eficient.
Pas 5: Validar la fiabilitat i la consistència de la producció
Abans de la producció en massa, proveu la sortida de vibració, la consistència de la resposta, el soroll acústic, el consum d'energia i la durabilitat en condicions de funcionament representatives.
Per a projectes OEM/ODM, confirmeu també la disponibilitat de mostres, les capacitats de personalització, els procediments de control de qualitat i els terminis de producció amb el proveïdor.
6. Aplicacions de la retroalimentació hàptica i tàctil
Diferents productes necessiten diferents tipus de retroalimentació física. El disseny correcte depèn de com els usuaris interactuen amb el dispositiu i de la claredat amb què el sistema ha de comunicar cada esdeveniment.
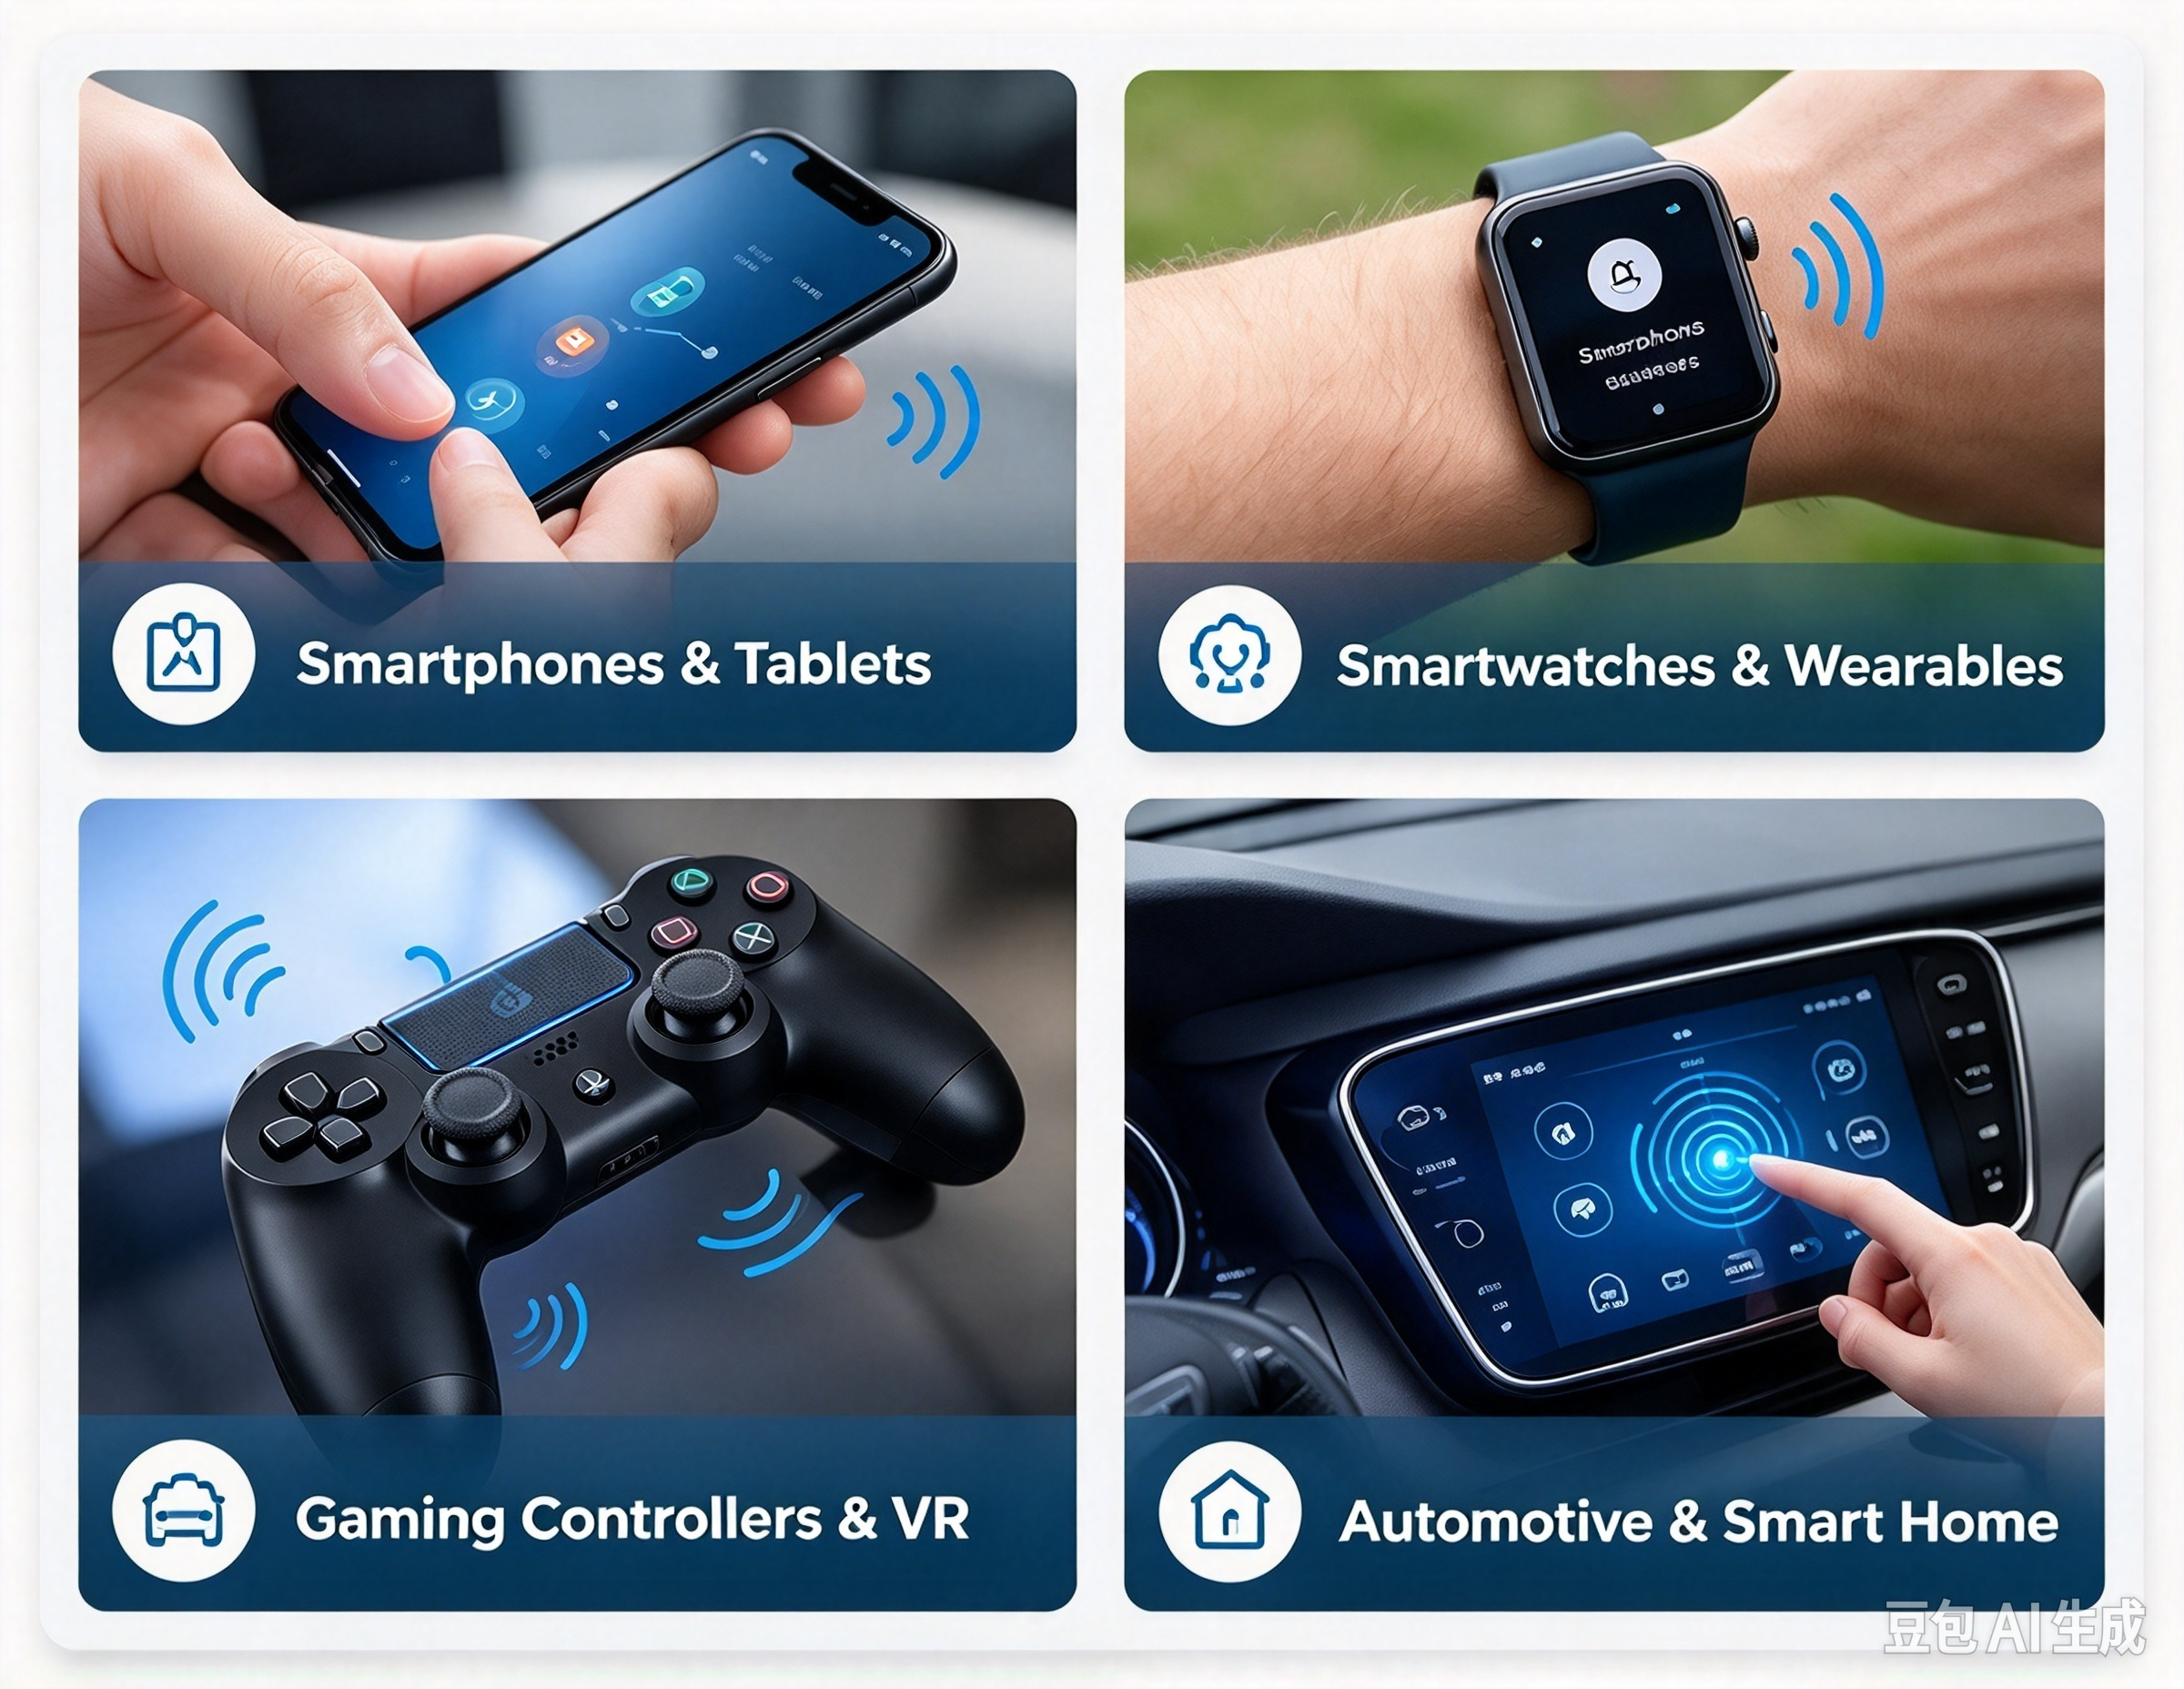
Telèfons intel·ligents i tauletes
Els telèfons intel·ligents utilitzen la retroalimentació hàptica per a les interaccions del teclat, les notificacions del sistema i els controls virtuals. Una vibració ben dissenyada pot fer que una pantalla tàctil sembli més sensible sense afegir botons físics.
Els motors LRA són una opció habitual per a productes que prioritzen una retroalimentació nítida i controlada, tot i que la sensació final depèn del disseny complet del dispositiu.
Rellotges intel·ligents i dispositius portàtils
Els dispositius portables necessiten una resposta perceptible sense que sigui incòmoda ni consumeixi la bateria innecessàriament. Una vibració curta pot comunicar una trucada entrant, un recordatori, una instrucció de navegació o una alerta d'activitat.
Els motors de vibració de monedes compactes i altres actuadors en miniatura són opcions útils quan l'espai i el pes són limitats.
Controladors de jocs i dispositius de realitat virtual
Els controladors de jocs utilitzen la vibració per comunicar esdeveniments com ara impactes, moviment o canvis ambientals. Els sistemes més avançats poden combinar diversos actuadors o utilitzar tecnologies addicionals per produir sensacions diferents.
El repte de l'enginyeria és fer que cada efecte sigui diferent i responsiu, evitant alhora vibracions excessives, soroll no desitjat o una sortida inconsistent.
Interfícies per a automoció i llar intel·ligent
Les interfícies d'automoció poden utilitzar la retroalimentació tàctil per confirmar les entrades de control o comunicar els avisos seleccionats. Els dispositius domèstics intel·ligents poden utilitzar una vibració breu o una sensació semblant a un clic per confirmar que s'ha registrat una ordre.
En ambdues aplicacions, la retroalimentació ha de ser clara i predictible. Els dissenyadors també han de tenir en compte les condicions ambientals, la vida útil del producte, els requisits de seguretat i les conseqüències de la retroalimentació perduda o ambigua.
7. Com provar el rendiment de la resposta hàptica
Un procés de validació fiable hauria d'avaluar tant els paràmetres d'enginyeria mesurables com la sensació experimentada pels usuaris.
| Element de prova | Què cal avaluar | Per què és important |
| Acceleració | Acceleració de vibració en un punt de mesura definit | Indica la sortida de vibració en condicions especificades |
| Temps de resposta | Temps per arribar i deixar la sortida objectiu | Determina amb quina precisió comença i acaba la retroalimentació |
| Consum d'energia | Corrent de funcionament i energia per esdeveniment | Ajuda a estimar l'impacte de la bateria |
| Soroll acústic | So generat durant el funcionament | Identifica artefactes audibles no desitjats |
| Durabilitat | Sortida i funció després de cicles de funcionament definits | Compleix els requisits de vida útil i fiabilitat |
| Retroalimentació percebuda | Reconeixement, claredat i comoditat de l'usuari | Confirma si l'efecte funciona en l'aplicació prevista |
Utilitzeu condicions de prova consistents, incloent-hi el mètode de muntatge, la carcassa, la tensió d'alimentació, la configuració del controlador i la ubicació de mesura. Per a comparacions significatives, registreu la configuració de la prova juntament amb els resultats.
Un procés de desenvolupament útil combina mesures d'instruments amb una avaluació estructurada de l'usuari. Una acceleració forta per si sola no garanteix una millor experiència tàctil; el temps, la repetibilitat, la comoditat i el context de la interacció són tots importants.
No exactament. La retroalimentació hàptica és la categoria més àmplia de la retroalimentació física, que inclou la vibració, el moviment i la força. La retroalimentació tàctil se centra en les sensacions percebudes a través del tacte. Els termes se superposen significativament en l'electrònica de consum.
No en totes les situacions. Els motors LRA sovint es prefereixen per a una resposta nítida i controlada, mentre que els motors ERM poden ser una opció pràctica i econòmica per a alertes de vibració bàsiques. La millor opció depèn de la sensació, el cost, l'espai, el controlador i el pressupost d'energia requerits.
Sí. Un motor de vibració pot proporcionar una resposta física breu quan un usuari toca un botó virtual. El patró de vibració i l'acoblament mecànic han d'estar dissenyats per fer que la interacció sigui clara sense crear un soroll o molèsties excessives.
Un actuador hàptic és un terme ampli per a un component que produeix retroalimentació física. Un motor de vibració és un tipus d'actuador que crea vibració. Altres actuadors hàptics inclouen dispositius piezoelèctrics i mecanismes de retroalimentació de força.
Els compradors han de confirmar la sensació de retroalimentació desitjada, la mida del paquet, el voltatge de funcionament, els requisits de corrent, les característiques de resposta, la compatibilitat del controlador, les condicions de muntatge, els objectius de vida útil i els requisits de producció. Es recomana fer proves de mostra a la carcassa prevista abans de la selecció final.
Trieu la solució hàptica adequada per al vostre producte
La retroalimentació hàptica i la retroalimentació tàctil ajuden a reduir la bretxa entre les ordres digitals i la interacció física. Tot i que els termes se superposen, comprendre el seu abast ajuda els enginyers a definir uns requisits de producte més clars i a seleccionar les tecnologies adequades.
Els motors ERM continuen sent útils per a alertes de vibració senzilles, els LRA ofereixen una opció sòlida per a vibracions sensibles i controlades, i els actuadors piezoelèctrics admeten dissenys especialitzats que requereixen moviment mecànic localitzat.
Per als desenvolupadors de productes, la solució més eficaç és la que equilibra l'experiència de l'usuari, el rendiment elèctric, la integració mecànica, la fiabilitat i el cost.
Líderproporciona solucions de motors de vibració en miniatura per a aplicacions OEM i ODM, incloent motors de vibració ERM, motors lineals, motors de vibració de monedes i altres dissenys de motors compactes.
Explora el nostresolucions de personalització de motors linealsogamma de productes de motors de vibració petits per discutir les opcions d'actuadors per al vostre proper projecte.
Consulteu els vostres experts líders
T'ajudem a evitar els entrebancs per oferir la qualitat i el valor que necessites per al teu micromotor sense escombretes, a temps i dins del pressupost.
Data de publicació: 01-des-2023


