

Ներածություն. Ինչու է հետադարձ կապի տեխնոլոգիան կարևոր
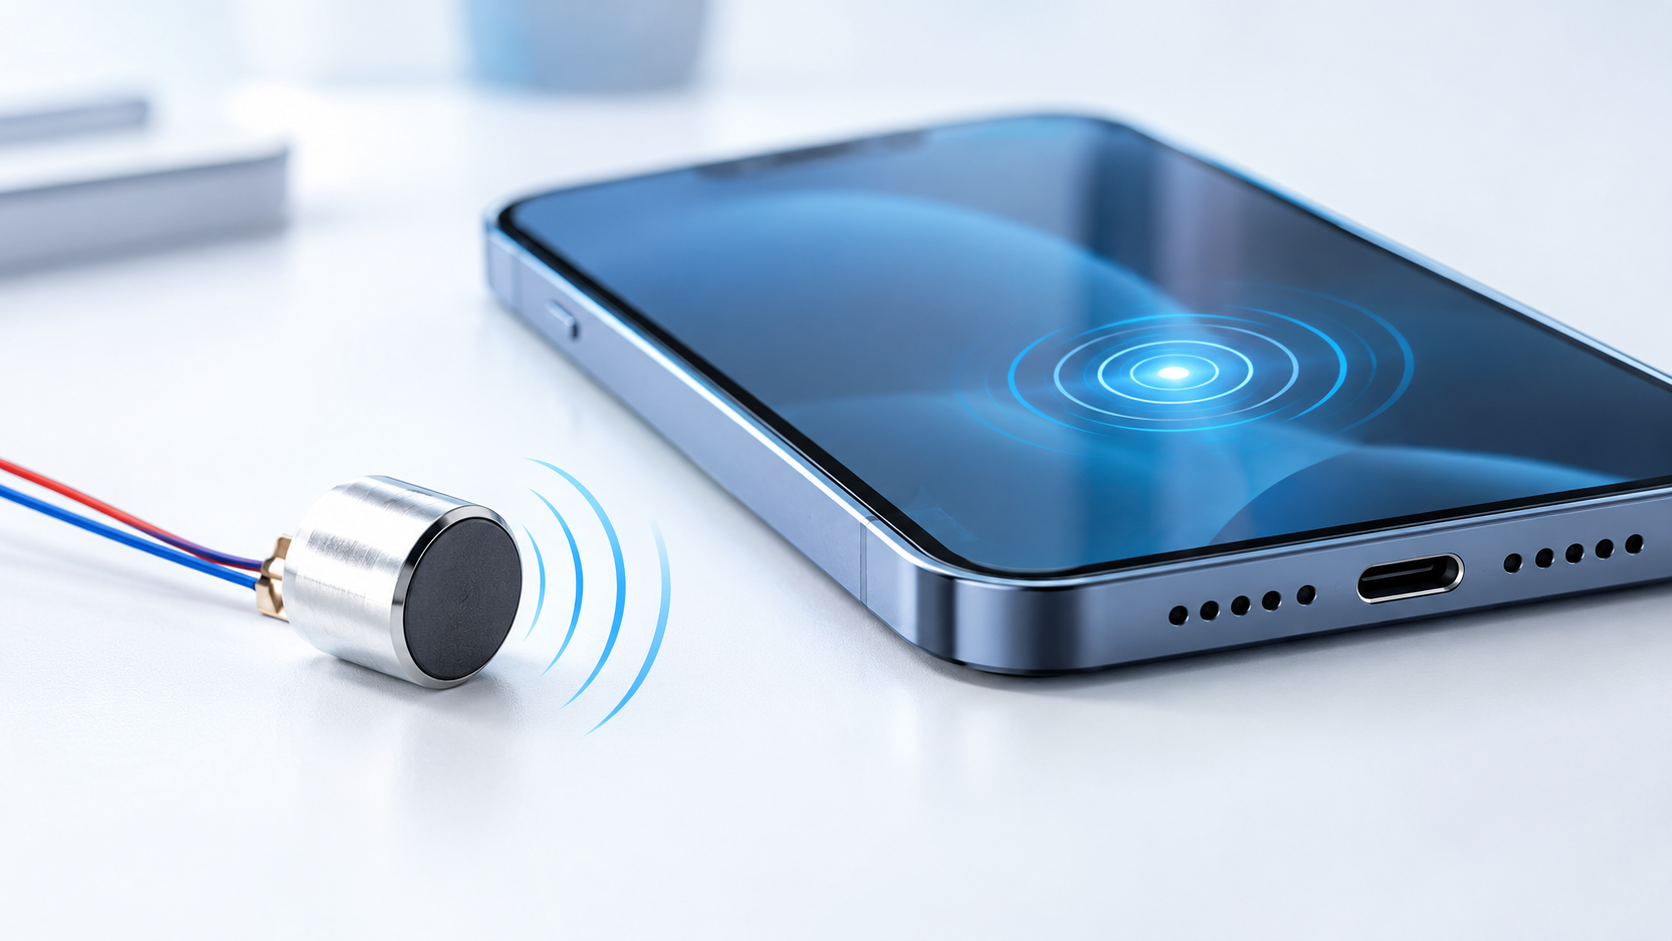
Ժամանակակից էլեկտրոնային սարքերը օգտատերերի հետ շփվելու համար կարիք ունեն ոչ միայն տեսողական էկրանների և ձայնի։ Սմարթֆոնի սենսորային էկրանի նուրբ սեղմումից մինչև խաղային կառավարիչի ընկղմվող թրթռումը, ֆիզիկական հետադարձ կապը օգնում է օգտատերերին ավելի բնականորեն փոխազդել թվային արտադրանքի հետ։
Արտադրանքի մշակման մեջ հաճախ հանդիպում են երկու տերմին՝հպտիկ հետադարձ կապևշոշափելի հետադարձ կապՉնայած դրանք հաճախ օգտագործվում են փոխարինելիորեն, դրանք միշտ չէ, որ նկարագրում են ճիշտ նույն բանը։
Ինժեներների, արտադրանքի դիզայներների և OEM գնորդների համար տարբերակման հասկացողությունը օգնում է պարզաբանել ակտուատորի ընտրությունը, մեխանիկական ինտեգրումը, կառավարման պահանջները և վերջնական օգտագործողի փորձը։
Այս ուղեցույցում մենք բացատրում ենք, թե ինչպես են աշխատում հպտիկ և շոշափելի հետադարձ կապը, համեմատում ենք դրանց կիրառությունները և ուսումնասիրում, թե ինչպես են ERM շարժիչները, գծային ռեզոնանսային ակտուատորները (LRA) և պիեզոէլեկտրական ակտուատորները աջակցում տարբեր հետադարձ կապի պահանջներին։
1. Ի՞նչ է հպտիկ հետադարձ կապը։
Հպտիկական հետադարձ կապը տեխնոլոգիա է, որն օգտագործում է ֆիզիկական զգացողություններ՝ օգտատիրոջը տեղեկատվություն փոխանցելու համար: Այս զգացողությունները կարող են ներառել թրթռում, շարժում, ճնշում, դիմադրություն կամ ուժ:
Սպառողական էլեկտրոնիկայի մեջ հատկապես տարածված են թրթռման վրա հիմնված հպտիկական ռեակցիաները: Սմարթֆոնը կարող է կարճ թրթռում առաջացնել, երբ հաղորդագրություն է ստացվում, մինչդեռ խաղային վահանակը կարող է առաջացնել տարբեր թրթռման նախշեր՝ ազդեցությունները, շարժումը կամ շրջակա միջավայրի ազդեցությունը ներկայացնելու համար:
Հպտիկական հետադարձ կապը կարող է բարելավել օգտագործելիությունը՝ թվային փոխազդեցություններն ավելի արագ արձագանքող դարձնելով։ Այն նաև կարող է նվազեցնել էկրանին անընդհատ նայելու անհրաժեշտությունը, ինչը օգտակար է կրելի սարքերում, ավտոմոբիլային ինտերֆեյսներում և արդյունաբերական կառավարման համակարգերում։
2. Ի՞նչ է շոշափելի հետադարձ կապը։
Շոշափելի հետադարձ կապն ավելի կոնկրետ վերաբերում է հպման միջոցով ընկալվող զգացողություններին։ Այն օգնում է օգտատերերին ճանաչել շփումը, հաստատել գործողությունը կամ տարբերակել տարբեր ֆիզիկական փոխազդեցությունները։
Մեխանիկական ստեղնաշարը շոշափելի հետադարձ կապ է ապահովում իր ստեղների ֆիզիկական շարժման և դիմադրության միջոցով: Սենսորային էկրանը կարող է կարճատև թրթռման միջոցով մոդելավորել կոճակի սեղմումը, նույնիսկ եթե էկրանն ինքնին շարժվող մեխանիկական կոճակ չունի:
Էլեկտրոնային արտադրանքներում շոշափելի հետադարձ կապը կարող է առաջանալ թրթռացող շարժիչների, պիեզոէլեկտրական ակտիվատորների, մեխանիկական անջատիչների կամ հատուկ նախագծված մակերեսային կառուցվածքների կողմից։
3. Հպտիկական հետադարձ կապն ընդդեմ շոշափելի հետադարձ կապի. Հիմնական տարբերությունները
Հիմնական տարբերությունը տերմինների շրջանակն է։ Հպտիկական հետադարձ կապը ֆիզիկական զգացողության միջոցով հաղորդակցվելու ավելի լայն հասկացություն է, մինչդեռ շոշափելի հետադարձ կապը կենտրոնանում է շոշափելիքի միջոցով զգացվող զգացողությունների վրա։
Հետևաբար, շոշափելի հետադարձ կապը կարող է համարվել շոշափելի հետադարձ կապի մեկ ձև։
| Համեմատություն | Հպտիկական արձագանք | Շոշափելի հետադարձ կապ |
| Սահմանում | Հպման հետ կապված ֆիզիկական հետադարձ կապի լայն կատեգորիա | Հետադարձ կապը հատկապես ընկալվում է հպման միջոցով |
| Սենսացիաներ | Թրթռում, ուժ, շարժում, ճնշում և հպում | Սեղմումներ, թակոցներ, հյուսվածք և տեղայնացված թրթռում |
| Հիմնական նպատակը | Բարելավեք փոխազդեցությունը, ընկղմումը կամ հաղորդակցությունը | Հաստատեք գործողությունները և փոխանցեք հպման հետ կապված տեղեկատվությունը |
| Հաճախակի օգտագործվող սարքեր | Խաղային կառավարիչներ, սմարթֆոններ, VR համակարգեր, ավտոմոբիլային ինտերֆեյսներ | Սենսորային էկրաններ, կոճակներ, ստեղնաշարեր, կրելի սարքեր |
| Հնարավոր տեխնոլոգիաներ | ERM, LRA, պիեզո, ուժային հետադարձ կապի ակտուատորներ | Մեխանիկական անջատիչներ, ERM, LRA, պիեզո |
| Դիզայնի առաջնահերթություն | Իրատեսական, արտահայտիչ կամ տեղեկատվական զգացողություններ | Հստակ, ճանաչելի և համապատասխանաբար տեղայնացված զգացողություններ |
Ինժեներական նշում.Այս տերմինները չեն սահմանում երկու փոխադարձաբար բացառող սարքավորումների կատեգորիաներ: Նույն LRA շարժիչը կարող է առաջացնել կարճ շոշափելի կտտոց կամ նպաստել ավելի բարդ հպտիկ էֆեկտի առաջացմանը՝ կախված նրանից, թե ինչպես է համակարգը նախագծված և կառավարվում:
4. Haptic Actuator Technologies: ERM vs LRA vs Piezo
Հապտիկ հետադարձ կապի նախագծում ակտուատորի ընտրությունը ամենակարևոր ճարտարագիտական որոշումներից մեկն է: Տարբեր տեխնոլոգիաներ առաջարկում են տարբեր փոխզիջումներ արձագանքի, կառավարելիության, փաթեթի չափի, արժեքի և ինտեգրման բարդության առումով:
ERM շարժիչներ. գործնական ընտրություն հիմնական տատանումների համար
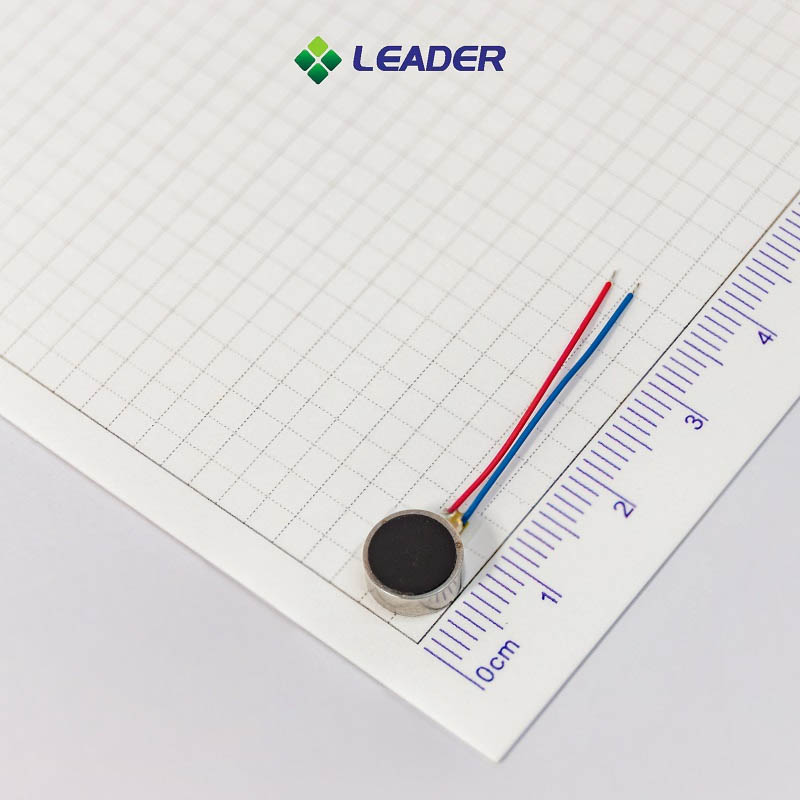
Էքսցենտրիկ պտտվող զանգվածով (ERM) շարժիչը առաջացնում է թրթռում` պտտելով կենտրոնից դուրս գտնվող ծանրությունը: Այս անհավասարակշռությունը ստեղծում է մեխանիկական տատանում, որը կարող է փոխանցվել սարքի պատյանին:
ERM շարժիչներլայնորեն օգտագործվում են ծանուցման համակարգերում, սկսնակների համար նախատեսված կրելի սարքերում և այլ արտադրանքներում, որոնք պահանջում են պարզ թրթռման ազդանշաններ: Դրանք, ընդհանուր առմամբ, հեշտ են վարել և կարող են առաջարկել ծախսարդյունավետ լուծում պարզ հետադարձ կապի սխեմաների համար:
Առավել հարմար է հետևյալի համար՝Հիմնական ահազանգեր, ծախսերի նկատմամբ զգայուն էլեկտրոնիկա և կիրառություններ, որտեղ պարզ թրթռումը բավարար է։
LRA Motors՝ ճշգրիտ և արագ արձագանքի համար
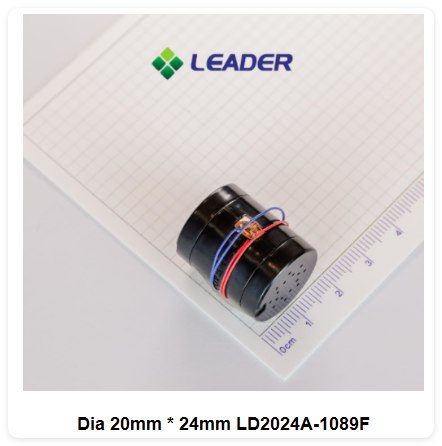
A գծային ռեզոնանսային ակտուատոր (LRA)օգտագործում է էլեկտրամագնիսական համակարգ՝ ներքին զանգվածը ռեզոնանսային հաճախականության շուրջ առաջ և ետ շարժելու համար։ ERM շարժիչից տարբերվող LRA-ն կախված չէ էքսցենտրիկ քաշի անընդհատ պտտումից։
LRA-ները հաճախ ընտրվում են, երբ արտադրանքը պահանջում է հստակ հետադարձ կապ, կառավարվող թրթռման ինտենսիվություն և կրկնվող կարճատև էֆեկտներ: Դրանք հարմար են սմարթֆոնների, խելացի ժամացույցների, խաղային կառավարիչների և այլ կոմպակտ էլեկտրոնային սարքերի համար:
Այնուամենայնիվ, LRA-ները առավել արդյունավետորեն գործում են իրենց նախագծված ռեզոնանսային հաճախականության մոտ։ Հետևաբար, համակարգի մշակման ընթացքում պետք է հաշվի առնել դրայվերը, տեղադրման կառուցվածքը և մեխանիկական պատյանը։
Ակտուատորի համեմատական աղյուսակ
| Ինժեներական գործոն | ERM շարժիչ | LRA Motor | Պիեզո ակտուատոր |
| Շարժման մեխանիզմ | Պտտվող էքսցենտրիկ զանգված | Տատանվող ներքին զանգված | Նյութի դեֆորմացիա |
| Հետադարձ կապի նիշ | Ընդհանուր թրթռում կամ բզզոց | Հստակ, կառավարվող թրթռում | Տեղայնացված, արագ արձագանք |
| Վարորդի պահանջները | Համեմատաբար պարզ | Մոտ ռեզոնանսային փոփոխական շարժիչ | Մասնագիտացված լարման վարորդ |
| Վերահսկողության նկատառումներ | Արագությունը և թրթռման ինտենսիվությունը փոխկապակցված են | Ամպլիտուդի կառավարում և ռեզոնանսային նյութ | Լարման ալիքի ձևը և մեխանիկական բեռնվածքի նյութը |
| Տիպիկ կիրառություններ | Հիմնական ահազանգեր, ցածր գնով էլեկտրոնիկա | Սմարթֆոններ, կրելի սարքեր, կառավարիչներ | Բարակ էկրաններ և մասնագիտացված ինտերֆեյսներ |
| Հիմնական դիզայնի նկատառում | Մեկնարկի/կանգառի վարքագիծը և թրթռման որակը | Ռեզոնանս, մոնտաժ և դրայվերի համատեղելիություն | Լարում, տեղաշարժ և ինտեգրում |
Իրական աշխատանքը կախված է կոնկրետ ակտուատորից, դրայվերից, ներկառուցված ծրագրային ապահովումից, տեղադրման եղանակից և արտադրանքի պատյանից: Աղյուսակը նկարագրում է նախագծման ընդհանուր միտումները, այլ ոչ թե երաշխավորված տեխնիկական բնութագրերը:
5. Ինչպես ընտրել ճիշտ հետադարձ կապի տեխնոլոգիան
Հապտիկ լուծման ընտրությունը սկսվում է օգտագործողի համար նախատեսված փորձից, այլ ոչ թե պարզապես շարժիչի չափսերից կամ գնահատված տատանման ուժգնությունից։
Քայլ 1. Սահմանեք այն զգացողությունը, որը ցանկանում եք ստեղծել
Որոշեք, թե արդյոք ապրանքին անհրաժեշտ է պարզ ահազանգ, կարճ սիմուլյացիոն սեղմում, տարբեր իմպուլսների շարք, թե՞ ավելի ընկղմվող էֆեկտ։
Պարզ ծանուցումը կարող է լավ աշխատել ERM շարժիչի հետ: Բարձրորակ սմարթֆոնը կամ կրելի սարքը, որը պահանջում է հստակ, կրկնվող հետադարձ կապ, կարող է օգուտ քաղել LRA-ից: Տեղայնացված դեֆորմացիա պահանջող բարակ ինտերֆեյսը կարող է ավելի հարմար լինել պիեզո տեխնոլոգիայի համար:
Քայլ 2. Հաստատեք չափսը և մեխանիկական սահմանափակումները
Հասանելի տարածքը ազդում է ակտուատորի ձևի գործակցի, տեղադրման դիրքի և թրթռման փոխանցման վրա: Ինժեներները պետք է հաշվի առնեն ոչ միայն բաղադրիչի չափերը, այլև կպչուն շերտը, կրող կառուցվածքը, մոտակա բաղադրիչները և պատյանը:
Փորձարկման հարմարանքի վրա լավ աշխատող շարժիչը կարող է տարբեր կերպ աշխատել պատրաստի արտադրանքի մեջ տեղադրելուց հետո: Հետևաբար, կարևոր է ստուգել ակտուատորը իրական պատյանի մեջ:
Քայլ 3. Գնահատեք արձագանքման ժամանակը և վերահսկողությունը
Կարճ հետադարձ կապի իրադարձությունների համար կարևոր է մեկնարկի և կանգառի վարքագիծը: Ուշացած կամ երկարատև թրթռումը կարող է սիմուլյացված սեղմումը պակաս համոզիչ դարձնել:
LRA նախագծերի համար ինժեներները պետք է հաստատեն ռեզոնանսային հաճախականությունը, շարժիչի համատեղելիությունը և ցանկացած անհրաժեշտ ռեզոնանսային հետևման կամ արգելակման գործառույթները: Այս գործոնները ազդում են այն բանի վրա, թե որքանով է ակտուատորը վերարտադրում նախատեսված էֆեկտը:
Քայլ 4. Հավասարակշռեք էներգիայի սպառումը և արժեքը
Մարտկոցով աշխատող սարքերը պետք է հավասարակշռեն թրթռման ուժգնությունը էներգիայի օգտագործման հետ։ Հաշվի առեք մատակարարման լարումը, գագաթնակետային հոսանքը, ակտիվացման տևողությունը, հետադարձ կապի հաճախականությունը և օրական օգտագործման սպասվող մակարդակը։
Ավելի բարձր միավորի գին ունեցող ակտուատորը կարող է դեռևս լինել ավելի լավ համակարգային ընտրություն, եթե այն բավարարում է օգտագործողի փորձի պահանջները՝ ավելի քիչ վերաձևավորմամբ կամ ավելի արդյունավետ շահագործմամբ։
Քայլ 5. Հուսալիության և արտադրության հետևողականության ստուգում
Զանգվածային արտադրությունից առաջ փորձարկել տատանման ելքը, արձագանքի կայունությունը, ակուստիկ աղմուկը, էներգիայի սպառումը և դիմացկունությունը ներկայացուցչական շահագործման պայմաններում։
OEM/ODM նախագծերի համար մատակարարի հետ հաստատեք նաև նմուշների առկայությունը, անհատականացման հնարավորությունները, որակի վերահսկման ընթացակարգերը և արտադրության ժամկետները։
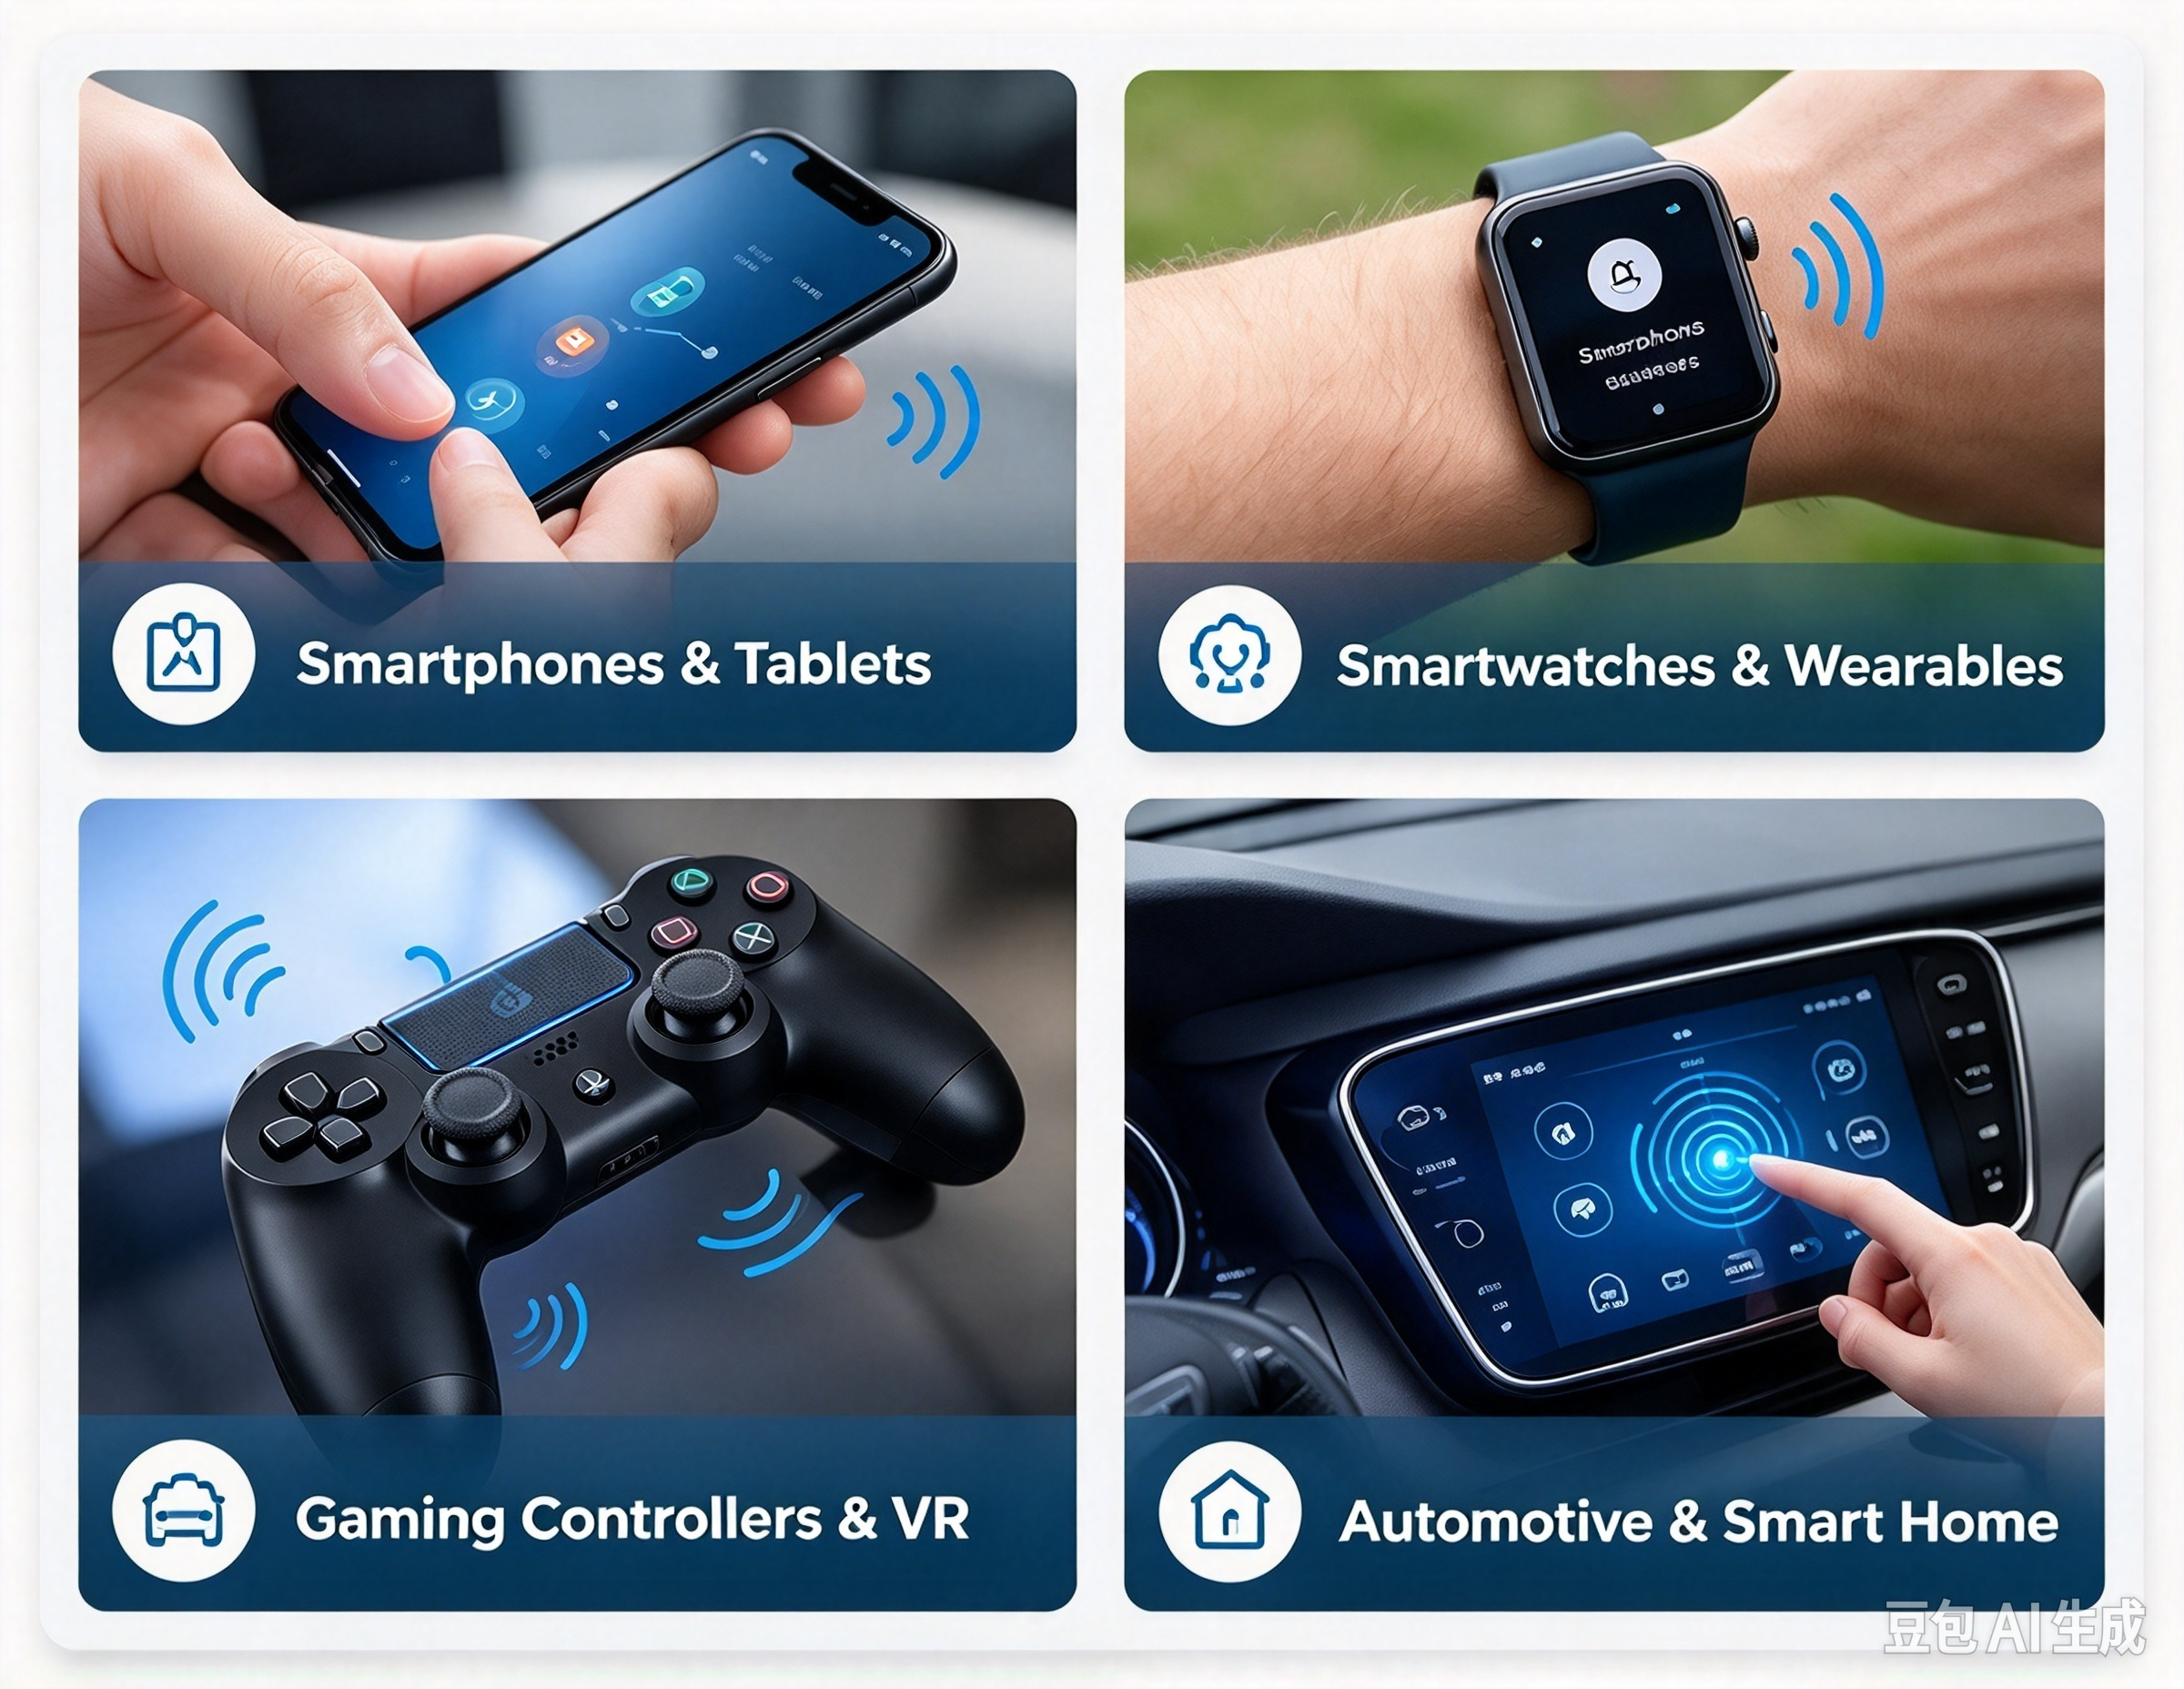
6. Հպտիկական և շոշափելի հետադարձ կապի կիրառությունները
Տարբեր արտադրանքներ տարբեր տեսակի ֆիզիկական հետադարձ կապի կարիք ունեն։ Ճիշտ դիզայնը կախված է նրանից, թե ինչպես են օգտատերերը փոխազդում սարքի հետ և որքան հստակ պետք է համակարգը հաղորդի յուրաքանչյուր իրադարձությունը։
Սմարթֆոններ և պլանշետներ
Սմարթֆոնները հպտիկ հետադարձ կապ են օգտագործում ստեղնաշարի փոխազդեցությունների, համակարգային ծանուցումների և վիրտուալ կառավարման համար: Լավ մշակված թրթռումը կարող է սենսորային էկրանն ավելի արագ արձագանքող դարձնել՝ առանց ֆիզիկական կոճակներ ավելացնելու:
LRA շարժիչները տարածված տարբերակ են այն արտադրանքի համար, որոնք առաջնահերթություն են տալիս հստակ և վերահսկվող հետադարձ կապին, չնայած վերջնական զգացողությունը կախված է սարքի ամբողջական դիզայնից։
Խելացի ժամացույցներ և կրելի սարքեր
Կրելի սարքերին անհրաժեշտ է նկատելի հետադարձ կապ՝ առանց անհարմարության պատճառ դառնալու կամ մարտկոցը ավելորդ կերպով սպառելու։ Կարճ թրթռումը կարող է հաղորդել մուտքային զանգի, հիշեցման, նավիգացիոն հրահանգի կամ ակտիվության մասին ծանուցման մասին։
Կոմպակտ մետաղադրամային վիբրացիոն շարժիչները և այլ մանրանկարչական ակտուատորները օգտակար տարբերակներ են, երբ տարածքը և քաշը սահմանափակ են։
Խաղային կառավարիչներ և VR սարքեր
Խաղային կառավարիչները օգտագործում են թրթռում՝ այնպիսի իրադարձություններ հաղորդելու համար, ինչպիսիք են հարվածները, շարժումը կամ շրջակա միջավայրի փոփոխությունները: Ավելի առաջադեմ համակարգերը կարող են համատեղել մի քանի ակտուատորներ կամ օգտագործել լրացուցիչ տեխնոլոգիաներ՝ տարբեր սենսացիաներ ստեղծելու համար:
Ինժեներական մարտահրավերն այն է, որ յուրաքանչյուր էֆեկտը դարձվի յուրահատուկ և արձագանքող՝ միաժամանակ խուսափելով չափազանց թրթռումից, անցանկալի աղմուկից կամ անհամապատասխան ելքային ազդանշանից։
Ավտոմոբիլային և խելացի տան ինտերֆեյսներ
Ավտոմոբիլային ինտերֆեյսները կարող են օգտագործել շոշափելի հետադարձ կապ՝ կառավարման մուտքային ազդանշանները հաստատելու կամ ընտրված նախազգուշացումները հաղորդելու համար: Խելացի տան սարքերը կարող են օգտագործել կարճ թրթռում կամ կտտոցի նման սենսացիա՝ հրամանի գրանցումը հաստատելու համար:
Երկու կիրառություններում էլ հետադարձ կապը պետք է լինի հստակ և կանխատեսելի: Դիզայներները պետք է նաև հաշվի առնեն շրջակա միջավայրի պայմանները, արտադրանքի կյանքի տևողությունը, անվտանգության պահանջները և բաց թողնված կամ երկիմաստ հետադարձ կապի հետևանքները:
7. Ինչպես ստուգել հպտիկ հետադարձ կապի արդյունավետությունը
Հուսալի վավերացման գործընթացը պետք է գնահատի ինչպես չափելի ինժեներական պարամետրերը, այնպես էլ օգտագործողների կողմից զգացվող զգացողությունը։
| Փորձարկման տարր | Ինչ գնահատել | Ինչու է դա կարևոր |
| Արագացում | Թրթռման արագացում որոշակի չափման կետում | Ցույց է տալիս թրթռման ելքը նշված պայմաններում |
| Արձագանքի ժամանակը | Ժամանակն է հասնել և թողնել նպատակային ելքը | Որոշում է, թե որքան կտրուկ է սկսվում և ավարտվում հետադարձ կապը |
| Էլեկտրաէներգիայի սպառում | Գործող հոսանք և էներգիա մեկ իրադարձության համար | Օգնում է գնահատել մարտկոցի ազդեցությունը |
| Ակուստիկ աղմուկ | Գործողության ընթացքում առաջացող ձայնը | Ճանաչում է անցանկալի լսելի արտեֆակտները |
| Երկարակեցություն | Արդյունք և գործառույթ սահմանված շահագործման ցիկլերից հետո | Աջակցում է կյանքի տևողության և հուսալիության պահանջներին |
| ընկալված արձագանք | Օգտագործողի ճանաչում, պարզություն և հարմարավետություն | Հաստատում է, թե արդյոք էֆեկտը գործում է նախատեսված կիրառման մեջ |
Օգտագործեք հետևողական փորձարկման պայմաններ, ներառյալ տեղադրման եղանակը, պատյանը, մատակարարման լարումը, դրայվերի կարգավորումները և չափման վայրը: Իմաստալից համեմատությունների համար գրանցեք փորձարկման կարգավորումները արդյունքների հետ միասին:
Օգտակար մշակման գործընթացը համատեղում է գործիքային չափումները կառուցվածքային օգտագործողի գնահատման հետ: Միայն ուժեղ արագացումը չի երաշխավորում ավելի լավ շոշափելի փորձառություն. ժամանակը, կրկնելիությունը, հարմարավետությունը և փոխազդեցության համատեքստը, այս ամենը կարևոր է:
Ոչ ճիշտ։ Հպտիկական հետադարձ կապը ֆիզիկական հետադարձ կապի ավելի լայն կատեգորիա է, որը ներառում է տատանումը, շարժումը և ուժը։ Շոշափելի հետադարձ կապը կենտրոնանում է հպման միջոցով ընկալվող սենսացիաների վրա։ Տերմինները զգալիորեն համընկնում են սպառողական էլեկտրոնիկայի մեջ։
Ոչ բոլոր իրավիճակներում: LRA-ները հաճախ նախընտրելի են հստակ, վերահսկվող հետադարձ կապի համար, մինչդեռ ERM շարժիչները կարող են լինել գործնական և տնտեսող ընտրություն հիմնական տատանումների մասին ահազանգերի համար: Լավագույն տարբերակը կախված է անհրաժեշտ զգացողությունից, արժեքից, տարածքից, շարժիչից և հզորության բյուջեից:
Այո։ Վիբրացիոն շարժիչը կարող է կարճ ֆիզիկական արձագանք ապահովել, երբ օգտատերը սեղմում է վիրտուալ կոճակը։ Վիբրացիոն պատկերը և մեխանիկական միացումը պետք է նախագծված լինեն այնպես, որ փոխազդեցությունը լինի հստակ՝ առանց ավելորդ աղմուկի կամ անհարմարության առաջացման։
Հապտիկ ակտուատորը լայն տերմին է ֆիզիկական հետադարձ կապ առաջացնող բաղադրիչի համար: Վիբրացիոն շարժիչը ակտուատորի տեսակներից մեկն է, որը վիբրացիա է ստեղծում: Այլ հապտիկ ակտուատորներից են պիեզոէլեկտրական սարքերը և ուժային հետադարձ կապի մեխանիզմները:
Գնորդները պետք է հաստատեն ցանկալի հետադարձ կապի զգացողությունը, փաթեթի չափը, աշխատանքային լարումը, հոսանքի պահանջները, արձագանքման բնութագրերը, դրայվերների համատեղելիությունը, տեղադրման պայմանները, կյանքի տևողության նպատակները և արտադրության պահանջները: Վերջնական ընտրությունից առաջ խորհուրդ է տրվում նմուշների փորձարկում կատարել նախատեսված պատյանում:
Ընտրեք ձեր ապրանքի համար ճիշտ հապտիկ լուծումը
Հպտիկական և շոշափելի հետադարձ կապը օգնում են կամուրջ կազմել թվային հրամանների և ֆիզիկական փոխազդեցության միջև։ Չնայած տերմինները համընկնում են, դրանց շրջանակի ըմբռնումը օգնում է ինժեներներին սահմանել արտադրանքի ավելի հստակ պահանջները և ընտրել համապատասխան տեխնոլոգիաներ։
ERM շարժիչները շարունակում են օգտակար լինել պարզ թրթռման ազդանշանների համար, LRA-ները առաջարկում են ուժեղ տարբերակ արձագանքող և կառավարվող թրթռման համար, իսկ պիեզոէլեկտրական ակտուատորները աջակցում են մասնագիտացված նախագծերին, որոնք պահանջում են տեղայնացված մեխանիկական շարժում։
Արտադրանքի մշակողների համար ամենաարդյունավետ լուծումն այն է, որը հավասարակշռում է օգտագործողի փորձը, էլեկտրական կատարողականությունը, մեխանիկական ինտեգրումը, հուսալիությունը և արժեքը։
Առաջնորդմատակարարում է մանրանկարչական վիբրացիոն շարժիչների լուծումներ OEM և ODM կիրառությունների համար, ներառյալ ERM վիբրացիոն շարժիչները, գծային շարժիչները, մետաղադրամային վիբրացիոն շարժիչները և այլ կոմպակտ շարժիչային դիզայններ։
Ուսումնասիրեք մերԳծային շարժիչի հարմարեցման լուծումներկամփոքր թրթռացող շարժիչների արտադրանքի տեսականի Ձեր հաջորդ նախագծի համար ակտուատորի տարբերակները քննարկելու համար։
Խորհրդակցեք ձեր առաջատար մասնագետների հետ
Մենք կօգնենք ձեզ խուսափել թակարդներից՝ ժամանակին և բյուջեի սահմաններում ապահովելով որակը և գնահատելով ձեր միկրոանխոզանակ շարժիչի կարիքները։
Հրապարակման ժամանակը. Դեկտեմբերի 01-2023


