

Wprowadzenie: Dlaczego technologia informacji zwrotnej jest ważna
Nowoczesne urządzenia elektroniczne potrzebują czegoś więcej niż tylko wyświetlaczy i dźwięku, aby komunikować się z użytkownikami. Od subtelnego kliknięcia ekranu dotykowego smartfona po wciągające wibracje kontrolera do gier, fizyczne sprzężenie zwrotne pozwala użytkownikom na bardziej naturalną interakcję z produktami cyfrowymi.
W kontekście rozwoju produktu często pojawiają się dwa terminy:sprzężenie zwrotne dotykoweIsprzężenie zwrotne dotykoweChociaż często używa się ich zamiennie, nie zawsze opisują dokładnie tę samą rzecz.
Zrozumienie tej różnicy pomaga inżynierom, projektantom produktów i nabywcom OEM w dokonaniu właściwego wyboru siłownika, przeprowadzeniu integracji mechanicznej, spełnieniu wymagań dotyczących sterowania i zapewnieniu końcowego doświadczenia użytkownika.
W tym przewodniku wyjaśnimy, jak działają sprzężenia zwrotne dotykowe i haptyczne, porównamy ich zastosowania oraz omówimy, w jaki sposób silniki ERM, liniowe siłowniki rezonansowe (LRA) i siłowniki piezoelektryczne spełniają różne wymagania dotyczące sprzężenia zwrotnego.
1. Czym jest sprzężenie zwrotne dotykowe?
Sprzężenie zwrotne dotykowe to technologia wykorzystująca doznania fizyczne do przekazywania informacji użytkownikowi. Doznania te mogą obejmować wibracje, ruch, nacisk, opór lub siłę.
W elektronice użytkowej haptyka oparta na wibracjach jest szczególnie powszechna. Smartfon może generować krótką wibrację po odebraniu wiadomości, a kontroler do gier może generować różne wzorce wibracji, odzwierciedlające uderzenia, ruch lub wpływ otoczenia.
Sprzężenie zwrotne dotykowe może poprawić użyteczność, sprawiając, że interakcje cyfrowe wydają się bardziej responsywne. Może również zmniejszyć potrzebę ciągłego patrzenia na ekran, co jest przydatne w urządzeniach noszonych, interfejsach samochodowych i systemach sterowania przemysłowego.
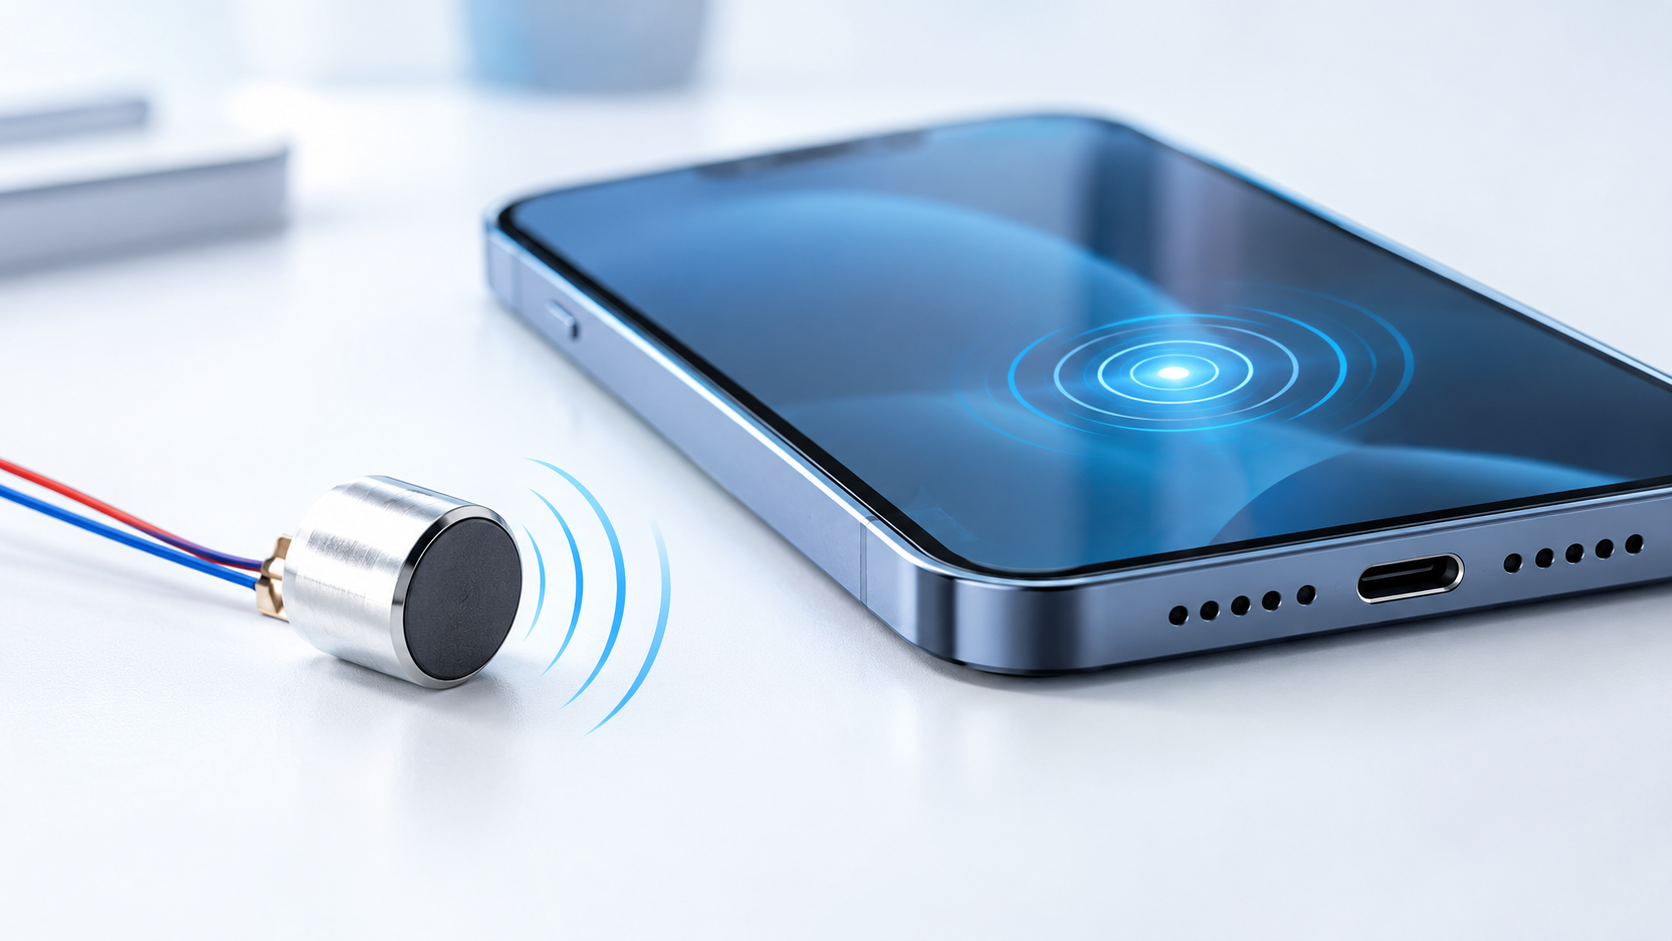
2. Czym jest sprzężenie zwrotne dotykowe?
Sprzężenie zwrotne dotykowe odnosi się konkretnie do wrażeń odbieranych poprzez dotyk. Pomaga użytkownikom rozpoznać kontakt, potwierdzić czynność lub odróżnić różne interakcje fizyczne.
Klawiatura mechaniczna zapewnia dotykowe sprzężenie zwrotne poprzez fizyczny ruch i opór klawiszy. Ekran dotykowy może symulować naciśnięcie przycisku poprzez krótką wibrację, mimo że sam wyświetlacz nie ma ruchomego przycisku mechanicznego.
W produktach elektronicznych sprzężenie zwrotne dotykowe może być generowane przez silniki wibracyjne, siłowniki piezoelektryczne, przełączniki mechaniczne lub specjalnie zaprojektowane struktury powierzchniowe.
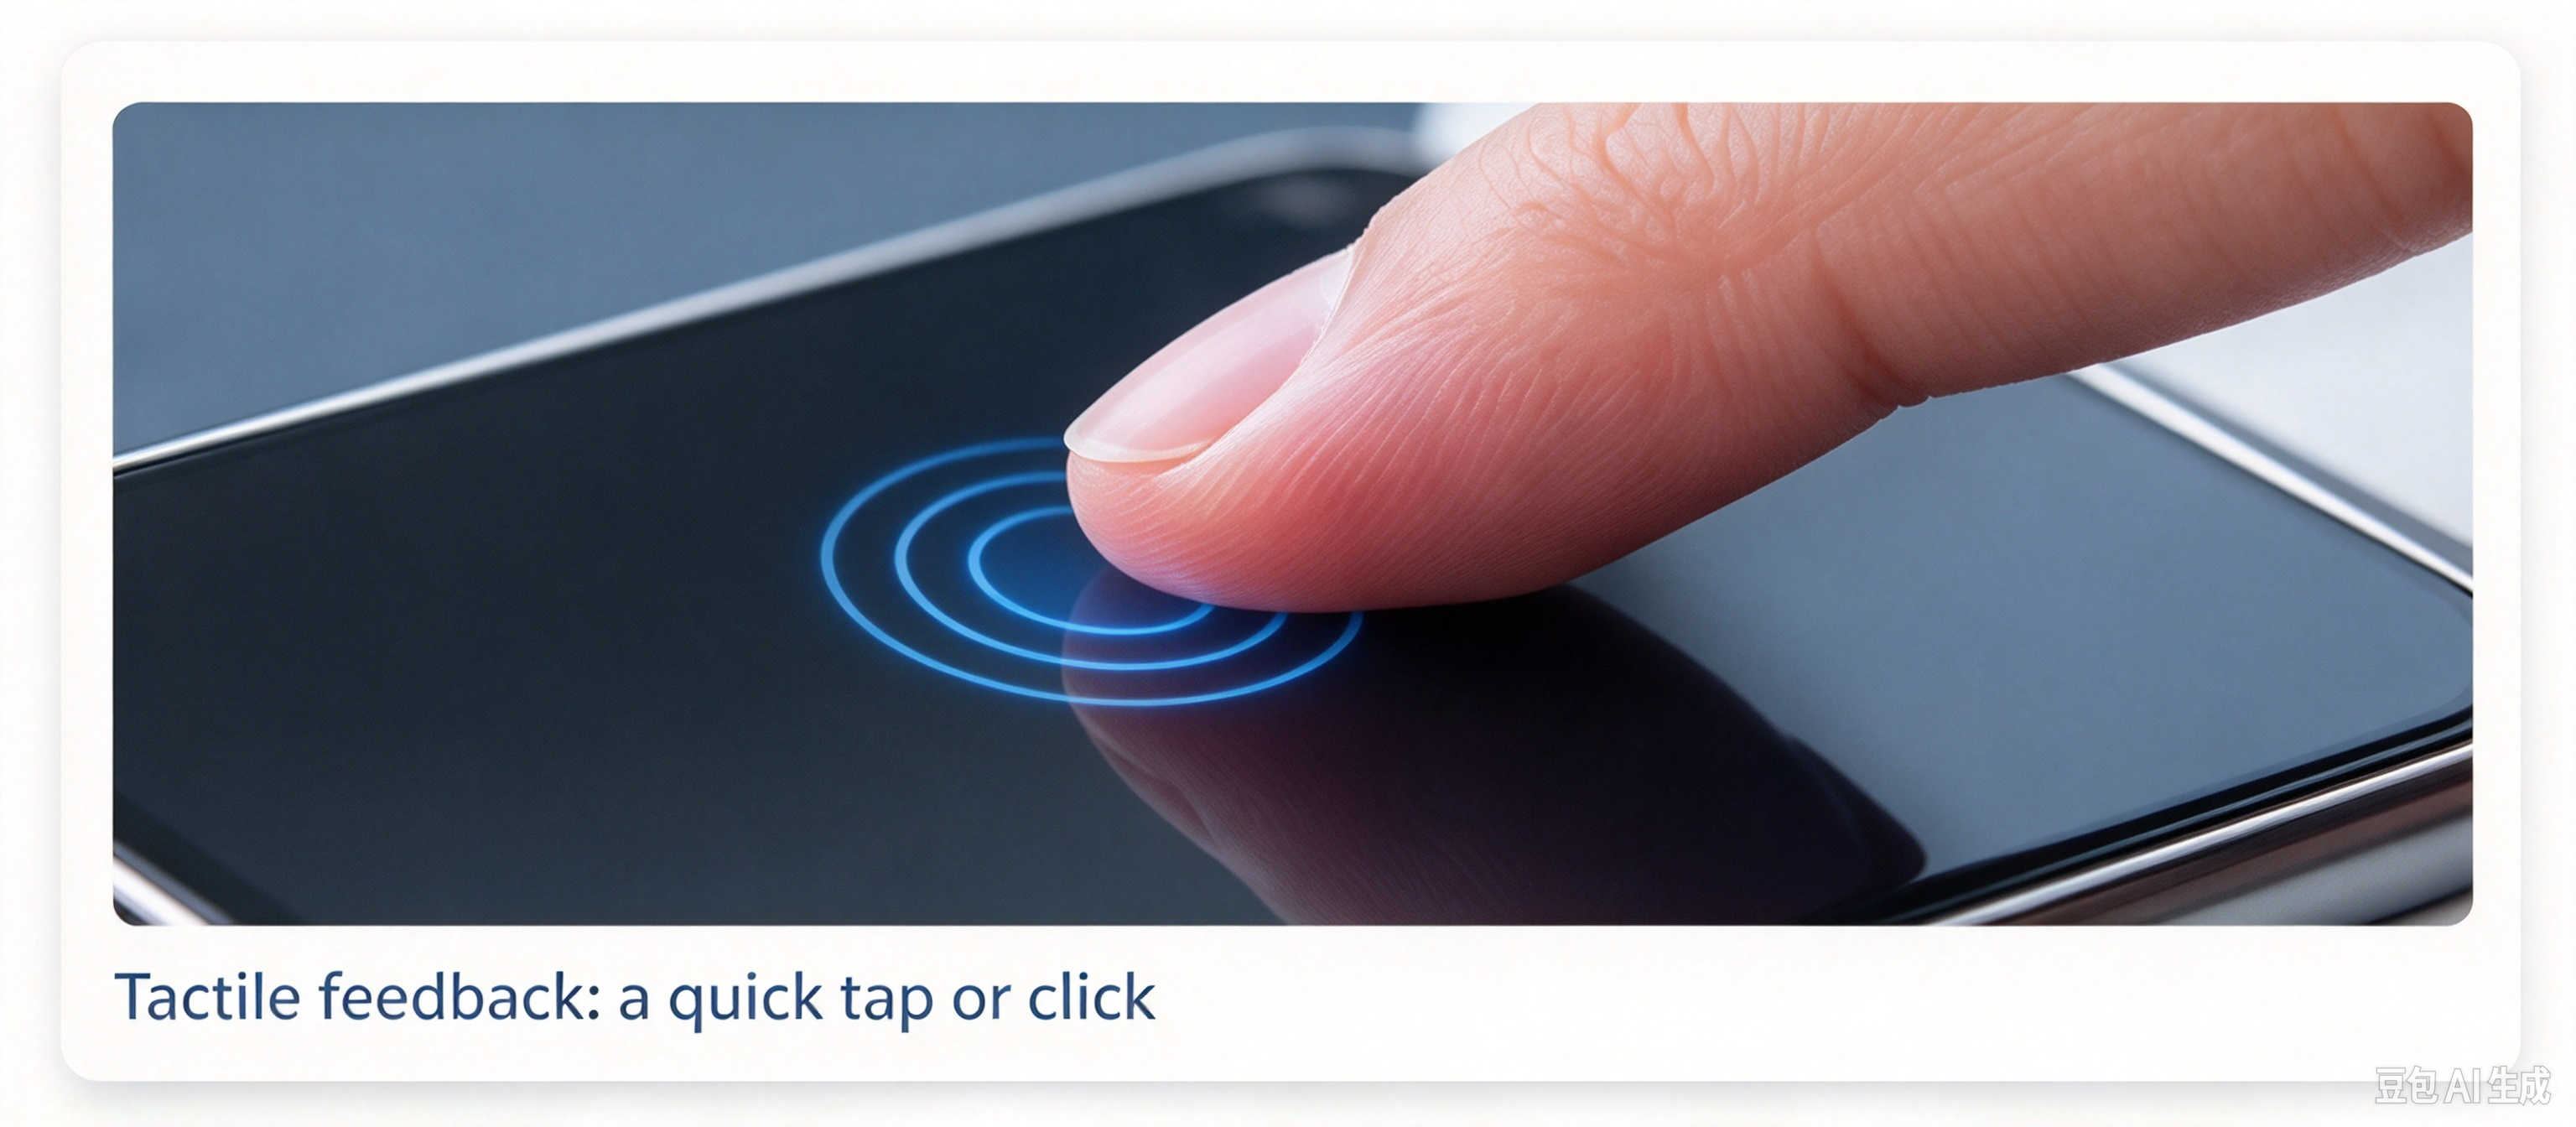
3. Sprzężenie zwrotne dotykowe a sprzężenie zwrotne dotykowe: kluczowe różnice
Główną różnicą jest zakres terminów. Sprzężenie zwrotne dotykowe to szersza koncepcja komunikacji za pomocą wrażeń fizycznych, podczas gdy sprzężenie zwrotne dotykowe koncentruje się na doznaniach odczuwanych poprzez dotyk.
Sprzężenie zwrotne dotykowe można zatem uznać za jedną z form sprzężenia zwrotnego haptycznego.
| Porównanie | Sprzężenie zwrotne dotykowe | Sprzężenie zwrotne dotykowe |
| Definicja | Szeroka kategoria fizycznego sprzężenia zwrotnego związanego z dotykiem | Informacja zwrotna odbierana w szczególności poprzez dotyk |
| Wrażenia | Wibracje, siła, ruch, ciśnienie i dotyk | Kliknięcia, stuknięcia, faktura i lokalne wibracje |
| Główny cel | Popraw interakcję, immersję lub komunikację | Potwierdzaj działania i przekazuj informacje związane z dotykiem |
| Typowe urządzenia | Kontrolery do gier, smartfony, systemy VR, interfejsy samochodowe | Ekrany dotykowe, przyciski, klawiatury, urządzenia noszone |
| Możliwe technologie | Siłowniki ERM, LRA, piezoelektryczne, ze sprzężeniem zwrotnym siły | Przełączniki mechaniczne, ERM, LRA, piezoelektryczne |
| Priorytet projektu | Realistyczne, ekspresyjne lub informacyjne odczucia | Wyraźne, rozpoznawalne i odpowiednio zlokalizowane doznania |
Uwaga techniczna:Terminy te nie definiują dwóch wzajemnie wykluczających się kategorii sprzętowych. Ten sam silnik LRA może generować krótkie, dotykowe kliknięcie lub przyczyniać się do bardziej złożonego efektu dotykowego, w zależności od sposobu zaprojektowania i sterowania systemem.
4. Technologie siłowników dotykowych: ERM vs LRA vs piezo
Wybór siłownika to jedna z najważniejszych decyzji inżynieryjnych w projekcie sprzężenia zwrotnego dotykowego. Różne technologie wiążą się z różnymi kompromisami w zakresie reakcji, sterowalności, rozmiaru obudowy, kosztów i złożoności integracji.
Silniki ERM: praktyczny wybór do podstawowych zastosowań wibracyjnych
Silnik mimośrodowy z wirującą masą (ERM) generuje wibracje poprzez obrót ciężarka znajdującego się poza środkiem. Ta nierównowaga powoduje drgania mechaniczne, które mogą być przenoszone na obudowę urządzenia.
Silniki ERMSą szeroko stosowane w systemach powiadomień, podstawowych urządzeniach noszonych i innych produktach wymagających prostych alertów wibracyjnych. Są zazwyczaj łatwe w obsłudze i mogą stanowić ekonomiczne rozwiązanie dla prostych wzorców sprzężenia zwrotnego.
Najlepiej nadaje się do:Podstawowe alerty, ekonomiczna elektronika i zastosowania, w których wystarczą proste wibracje.
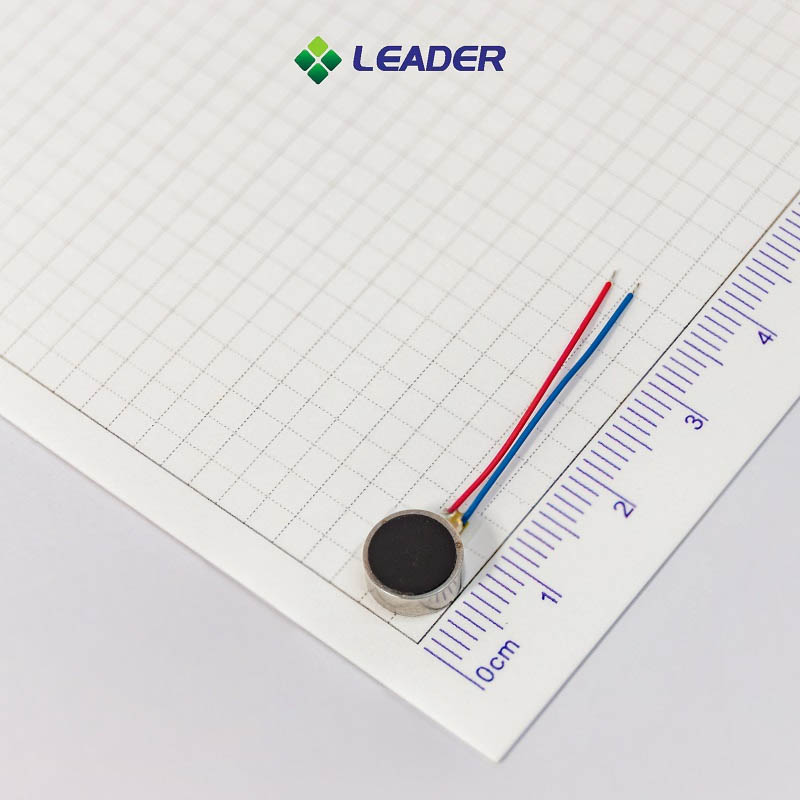
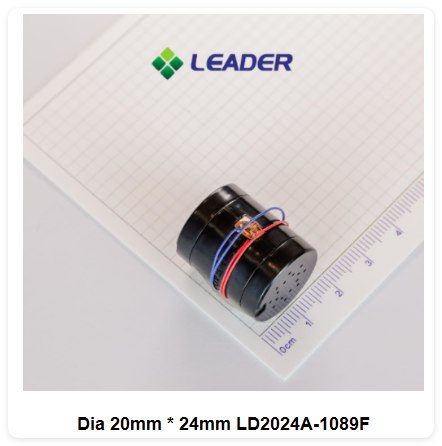
Silniki LRA: dla precyzyjnego i responsywnego sprzężenia zwrotnego
A liniowy siłownik rezonansowy (LRA)Wykorzystuje układ elektromagnetyczny do poruszania masy wewnętrznej tam i z powrotem wokół częstotliwości rezonansowej. W przeciwieństwie do silnika ERM, silnik LRA nie wymaga ciągłego obracania mimośrodowego ciężarka.
Rezonatory LRA są często wybierane, gdy produkt wymaga precyzyjnego sprzężenia zwrotnego, kontrolowanej intensywności wibracji i powtarzalnych, krótkotrwałych efektów. Nadają się do smartfonów, smartwatchy, kontrolerów do gier i innych kompaktowych urządzeń elektronicznych.
Jednakże wzmacniacze LRA działają najefektywniej w pobliżu projektowanej częstotliwości rezonansowej. Dlatego podczas projektowania systemu należy uwzględnić przetwornik, konstrukcję montażową i obudowę mechaniczną.
Tabela porównawcza siłowników
| Czynnik inżynieryjny | Silnik ERM | Silnik LRA | Siłownik piezoelektryczny |
| Mechanizm ruchu | Obracająca się masa mimośrodowa | Oscylująca masa wewnętrzna | Odkształcenie materiału |
| Znak sprzężenia zwrotnego | Ogólne wibracje lub brzęczenie | Wyraziste, kontrolowane wibracje | Zlokalizowana, szybka reakcja |
| Wymagania dotyczące napędu | Stosunkowo proste | Napęd naprzemienny w pobliżu rezonansu | Specjalistyczny sterownik napięcia |
| Rozważania dotyczące kontroli | Prędkość i intensywność wibracji są ze sobą powiązane | Kontrola amplitudy i kwestia rezonansu | Kształt fali napięcia i obciążenie mechaniczne mają znaczenie |
| Typowe zastosowania | Podstawowe alerty, tania elektronika | Smartfony, urządzenia ubieralne, kontrolery | Cienkie wyświetlacze i specjalistyczne interfejsy |
| Główne założenia projektowe | Zachowanie podczas startu/zatrzymania i jakość wibracji | Rezonans, montaż i kompatybilność ze sterownikami | Napięcie, przesunięcie i całkowanie |
Rzeczywista wydajność zależy od konkretnego siłownika, sterownika, oprogramowania sprzętowego, metody montażu i obudowy produktu. Tabela opisuje ogólne tendencje projektowe, a nie gwarantowane parametry.
5. Jak wybrać odpowiednią technologię sprzężenia zwrotnego
Wybór rozwiązania haptycznego zaczyna się od oczekiwanych wrażeń użytkownika — nie tylko od wymiarów silnika czy znamionowej siły drgań.
Krok 1: Określ wrażenie, jakie chcesz wywołać
Określ, czy produkt ma mieć podstawowy alert, krótkie symulowane kliknięcie, serię wyraźnych impulsów czy bardziej wciągający efekt.
Proste powiadomienie może dobrze działać z silnikiem ERM. Wysokiej klasy smartfon lub urządzenie noszone, które wymaga precyzyjnej i powtarzalnej informacji zwrotnej, może skorzystać z LRA. Cienki interfejs wymagający lokalnej deformacji może być lepiej dostosowany do technologii piezoelektrycznej.
Krok 2: Potwierdź rozmiar i ograniczenia mechaniczne
Dostępna przestrzeń wpływa na współczynnik kształtu siłownika, pozycję montażu i przenoszenie drgań. Inżynierowie powinni wziąć pod uwagę nie tylko wymiary elementu, ale także warstwę kleju, konstrukcję wsporczą, pobliskie komponenty i obudowę.
Silnik, który dobrze sprawdza się na stanowisku testowym, może zachowywać się inaczej po zamontowaniu w gotowym produkcie. Dlatego kluczowe jest przetestowanie siłownika w rzeczywistej obudowie.
Krok 3: Ocena czasu reakcji i kontroli
W przypadku krótkich zdarzeń sprzężenia zwrotnego, istotne jest zachowanie podczas uruchamiania i zatrzymywania. Opóźnione lub długotrwałe wibracje mogą sprawić, że symulowane kliknięcie będzie mniej przekonujące.
W przypadku projektów LRA inżynierowie powinni potwierdzić częstotliwość rezonansową, kompatybilność przetworników oraz wszelkie wymagane funkcje śledzenia rezonansu lub hamowania. Czynniki te wpływają na to, jak konsekwentnie siłownik odtwarza zamierzony efekt.
Krok 4: Zrównoważenie zużycia energii i kosztów
Urządzenia zasilane bateryjnie muszą równoważyć siłę wibracji z zużyciem energii. Należy wziąć pod uwagę napięcie zasilania, prąd szczytowy, czas aktywacji, częstotliwość sprzężenia zwrotnego oraz przewidywane dzienne zużycie.
Siłownik o wyższej cenie jednostkowej może być nadal lepszym wyborem na poziomie systemowym, jeśli spełnia wymagania użytkownika przy mniejszej liczbie przeprojektowań i bardziej wydajnym działaniu.
Krok 5: Sprawdź niezawodność i spójność produkcji
Przed rozpoczęciem produkcji masowej należy sprawdzić poziom drgań, spójność reakcji, poziom hałasu akustycznego, zużycie energii i trwałość w reprezentatywnych warunkach eksploatacji.
W przypadku projektów OEM/ODM należy również potwierdzić z dostawcą dostępność próbek, możliwości personalizacji, procedury kontroli jakości i terminy realizacji produkcji.
6. Zastosowania sprzężenia zwrotnego haptycznego i dotykowego
Różne produkty wymagają różnych rodzajów fizycznej informacji zwrotnej. Prawidłowy projekt zależy od sposobu interakcji użytkowników z urządzeniem i tego, jak jasno system musi komunikować każde zdarzenie.
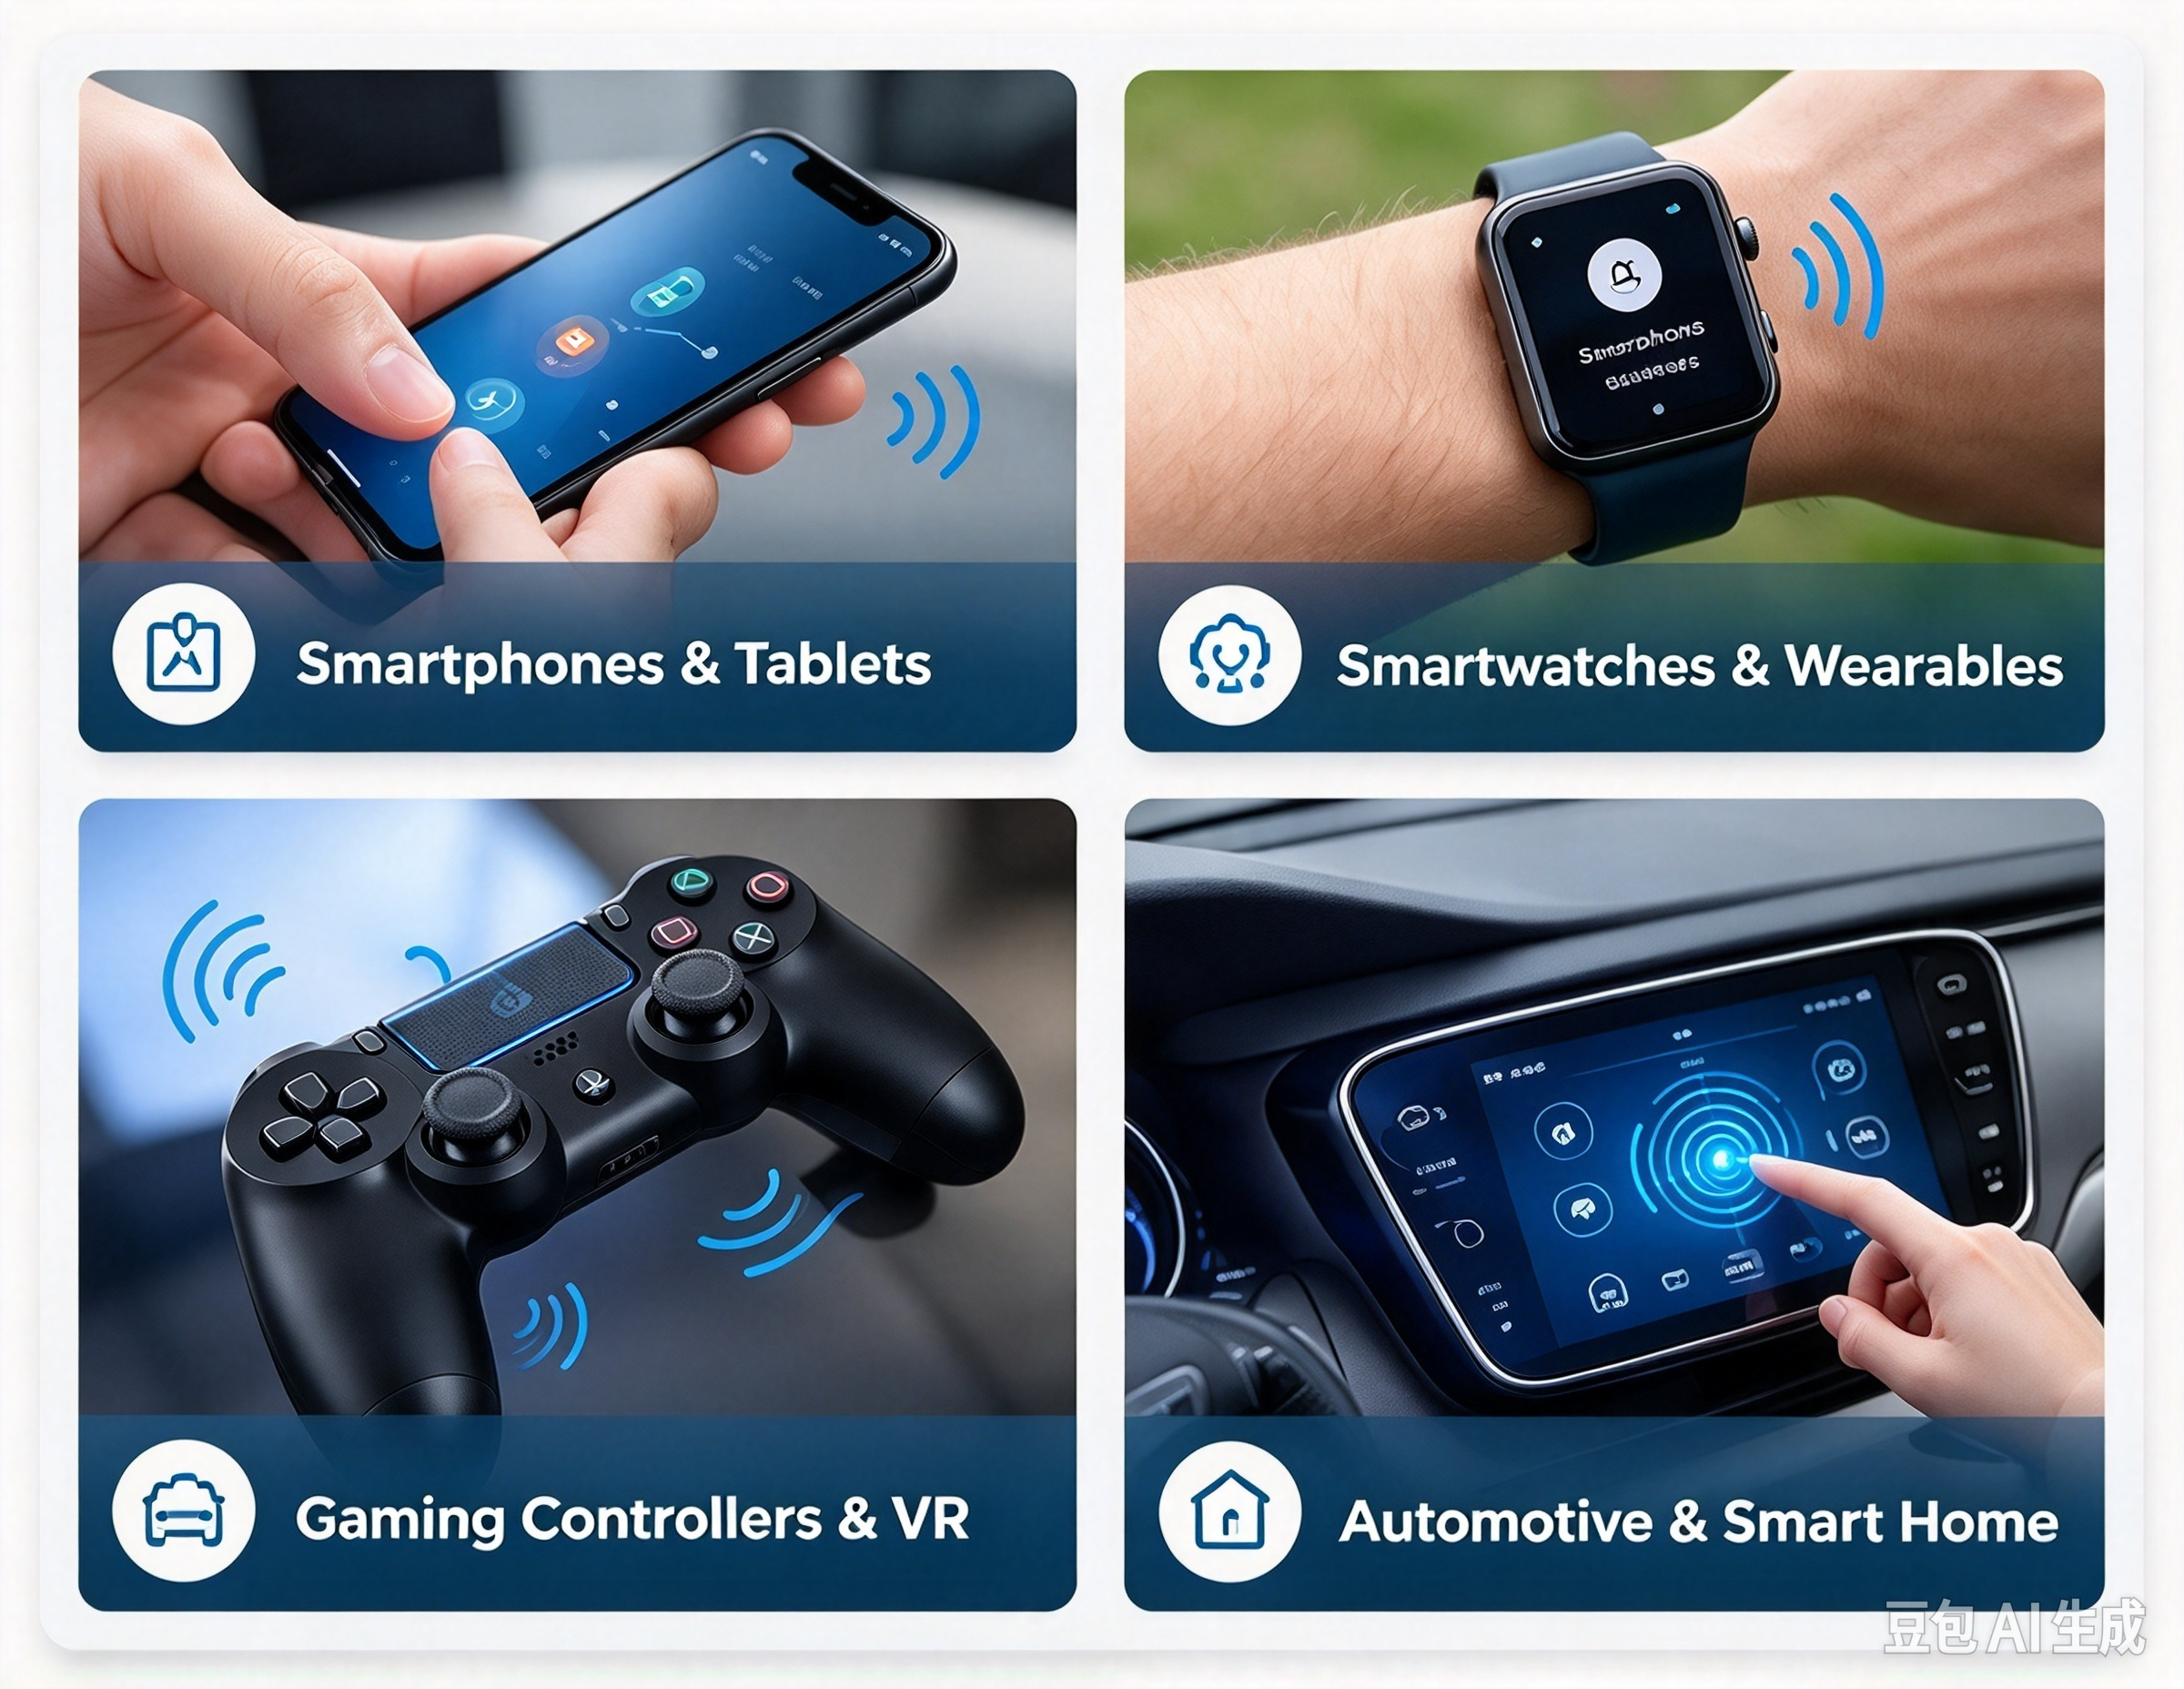
Smartfony i tablety
Smartfony wykorzystują sprzężenie zwrotne dotykowe do interakcji z klawiaturą, powiadomień systemowych i sterowania wirtualnego. Dobrze zaprojektowane wibracje mogą sprawić, że ekran dotykowy będzie bardziej responsywny bez konieczności dodawania fizycznych przycisków.
Silniki LRA są powszechnym wyborem w przypadku produktów, w których priorytetem jest precyzyjne i kontrolowane sprzężenie zwrotne, jednak ostateczne odczucia zależą od ogólnej konstrukcji urządzenia.
Smartwatche i urządzenia noszone
Urządzenia noszone potrzebują zauważalnej informacji zwrotnej, która nie będzie uciążliwa ani niepotrzebnie nie wyczerpie baterii. Krótka wibracja może sygnalizować połączenie przychodzące, przypomnienie, instrukcję nawigacji lub alert aktywności.
Kompaktowe silniki wibracyjne na monety i inne miniaturowe siłowniki są przydatnym rozwiązaniem, gdy przestrzeń i waga są ograniczone.
Kontrolery do gier i urządzenia VR
Kontrolery do gier wykorzystują wibracje do komunikowania zdarzeń, takich jak uderzenia, ruch czy zmiany w otoczeniu. Bardziej zaawansowane systemy mogą łączyć kilka siłowników lub wykorzystywać dodatkowe technologie, aby wywoływać różne wrażenia.
Wyzwaniem inżynieryjnym jest zapewnienie, aby każdy efekt był odrębny i responsywny, a jednocześnie unikanie nadmiernych wibracji, niepożądanego hałasu i niespójnego sygnału wyjściowego.
Interfejsy samochodowe i inteligentnego domu
Interfejsy samochodowe mogą wykorzystywać dotykowe sprzężenie zwrotne do potwierdzania poleceń sterujących lub przekazywania wybranych ostrzeżeń. Urządzenia inteligentnego domu mogą wykorzystywać krótką wibrację lub odczucie kliknięcia, aby potwierdzić zarejestrowanie polecenia.
W obu zastosowaniach informacja zwrotna powinna być jasna i przewidywalna. Projektanci muszą również uwzględnić warunki środowiskowe, żywotność produktu, wymogi bezpieczeństwa oraz konsekwencje braku lub niejednoznaczności informacji zwrotnej.
7. Jak testować wydajność sprzężenia zwrotnego dotykowego
Niezawodny proces walidacji powinien uwzględniać zarówno mierzalne parametry inżynieryjne, jak i odczucia użytkowników.
| Element testowy | Co oceniać | Dlaczego to ma znaczenie |
| Przyśpieszenie | Przyspieszenie drgań w określonym punkcie pomiarowym | Wskazuje wyjście wibracji w określonych warunkach |
| Czas reakcji | Czas osiągnięcia i opuszczenia docelowego wyjścia | Określa, jak ostro zaczyna się i kończy sprzężenie zwrotne |
| Pobór mocy | Prąd roboczy i energia na zdarzenie | Pomaga oszacować wpływ baterii |
| Hałas akustyczny | Dźwięk generowany podczas pracy | Identyfikuje niepożądane artefakty dźwiękowe |
| Trwałość | Wyjście i funkcja po zdefiniowanych cyklach operacyjnych | Spełnia wymagania dotyczące żywotności i niezawodności |
| Odczuwalna informacja zwrotna | Rozpoznawanie użytkownika, przejrzystość i wygoda | Potwierdza, czy efekt działa w zamierzonym zastosowaniu |
Stosuj spójne warunki testowe, uwzględniając metodę montażu, obudowę, napięcie zasilania, ustawienia sterownika i miejsce pomiaru. Aby umożliwić wiarygodne porównania, zapisz konfigurację testu wraz z wynikami.
Skuteczny proces rozwoju łączy pomiary za pomocą instrumentów ze strukturalną oceną użytkownika. Samo silne przyspieszenie nie gwarantuje lepszych wrażeń dotykowych; liczą się czas, powtarzalność, komfort i kontekst interakcji.
Nie do końca. Haptyczne sprzężenie zwrotne to szersza kategoria fizycznego sprzężenia zwrotnego, obejmująca wibracje, ruch i siłę. Dotykowe sprzężenie zwrotne koncentruje się na doznaniach odbieranych poprzez dotyk. Terminy te w znacznym stopniu pokrywają się w elektronice użytkowej.
Nie w każdej sytuacji. Silniki LRA są często preferowane ze względu na precyzyjne i kontrolowane sprzężenie zwrotne, podczas gdy silniki ERM mogą być praktycznym i ekonomicznym wyborem w przypadku podstawowych alarmów wibracyjnych. Wybór najlepszej opcji zależy od wymaganych wrażeń, kosztów, dostępnej przestrzeni, kierowcy i budżetu mocy.
Tak. Silnik wibracyjny może zapewnić krótką reakcję fizyczną po naciśnięciu wirtualnego przycisku przez użytkownika. Wzór wibracji i sprzężenie mechaniczne powinny być zaprojektowane tak, aby interakcja była wyraźna, bez nadmiernego hałasu i dyskomfortu.
Siłownik haptyczny to szerokie pojęcie określające element generujący fizyczne sprzężenie zwrotne. Silnik wibracyjny to jeden z rodzajów siłowników generujących wibracje. Inne siłowniki haptyczne obejmują urządzenia piezoelektryczne i mechanizmy sprzężenia zwrotnego.
Kupujący powinni potwierdzić pożądane parametry sprzężenia zwrotnego, rozmiar obudowy, napięcie robocze, zapotrzebowanie na prąd, charakterystykę reakcji, kompatybilność ze sterownikami, warunki montażu, docelową żywotność i wymagania produkcyjne. Przed ostatecznym wyborem zaleca się przeprowadzenie testów próbnych w docelowej obudowie.
Wybierz odpowiednie rozwiązanie haptyczne dla swojego produktu
Haptyczne i dotykowe sprzężenie zwrotne pomagają zniwelować różnice między poleceniami cyfrowymi a interakcją fizyczną. Chociaż te terminy się pokrywają, zrozumienie ich zakresu pomaga inżynierom precyzyjniej określić wymagania produktowe i dobrać odpowiednie technologie.
Silniki ERM nadal są przydatne w przypadku prostych alertów dotyczących wibracji, siłowniki LRA stanowią dobre rozwiązanie w przypadku responsywnych i kontrolowanych wibracji, a siłowniki piezoelektryczne są przydatne w specjalistycznych projektach wymagających zlokalizowanego ruchu mechanicznego.
Dla twórców produktów najbardziej efektywnym rozwiązaniem jest takie, które równoważy doświadczenie użytkownika, wydajność elektryczną, integrację mechaniczną, niezawodność i koszty.
Liderdostarcza miniaturowe rozwiązania silników wibracyjnych do zastosowań OEM i ODM, w tym silniki wibracyjne ERM, silniki liniowe, silniki wibracyjne na monety i inne kompaktowe konstrukcje silników.
Odkryj naszerozwiązania do personalizacji silników liniowychLubgama produktów małych silników wibracyjnych aby omówić opcje siłowników dla Twojego kolejnego projektu.
Skonsultuj się ze swoimi ekspertami ds. przywództwa
Pomagamy Ci uniknąć pułapek i dostarczyć na czas i w ramach budżetu mikrosilniki bezszczotkowe o odpowiedniej jakości i wartości.
Czas publikacji: 01-12-2023


