

บทนำ: เหตุใดเทคโนโลยีการให้ข้อเสนอแนะจึงมีความสำคัญ
อุปกรณ์อิเล็กทรอนิกส์สมัยใหม่ต้องการมากกว่าแค่ภาพและเสียงในการสื่อสารกับผู้ใช้ ตั้งแต่การคลิกเบาๆ บนหน้าจอสัมผัสของสมาร์ทโฟนไปจนถึงการสั่นสะเทือนที่สมจริงของจอยเกม การตอบสนองทางกายภาพช่วยให้ผู้ใช้โต้ตอบกับผลิตภัณฑ์ดิจิทัลได้อย่างเป็นธรรมชาติมากขึ้น
มีสองคำที่มักปรากฏในกระบวนการพัฒนาผลิตภัณฑ์:การตอบสนองแบบสัมผัสและการตอบสนองทางสัมผัสแม้ว่าคำสองคำนี้มักใช้แทนกันได้ แต่ก็ไม่ได้หมายความว่าจะหมายถึงสิ่งเดียวกันเสมอไป
สำหรับวิศวกร นักออกแบบผลิตภัณฑ์ และผู้ซื้อ OEM การเข้าใจความแตกต่างนี้จะช่วยให้การเลือกแอคชูเอเตอร์ การบูรณาการทางกล ความต้องการด้านการควบคุม และประสบการณ์การใช้งานขั้นสุดท้ายมีความชัดเจนยิ่งขึ้น
ในคู่มือนี้ เราจะอธิบายวิธีการทำงานของระบบป้อนกลับแบบสัมผัสและแบบรับรู้ด้วยการสัมผัส เปรียบเทียบการใช้งานของระบบทั้งสอง และสำรวจว่ามอเตอร์ ERM, แอคทูเอเตอร์แบบเรโซแนนซ์เชิงเส้น (LRA) และแอคทูเอเตอร์แบบเพียโซอิเล็กทริก รองรับความต้องการการป้อนกลับที่แตกต่างกันได้อย่างไร
1. การตอบสนองแบบสัมผัส (Haptic Feedback) คืออะไร?
เทคโนโลยีการตอบสนองแบบสัมผัส (Haptic feedback) คือเทคโนโลยีที่ใช้ความรู้สึกทางกายภาพในการสื่อสารข้อมูลไปยังผู้ใช้ ความรู้สึกเหล่านี้อาจรวมถึงการสั่นสะเทือน การเคลื่อนไหว แรงกด แรงต้าน หรือแรงกระทำ
ในอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค เทคโนโลยีการสั่นสะเทือนเป็นที่นิยมอย่างมาก สมาร์ทโฟนอาจสั่นสั้นๆ เมื่อมีข้อความเข้ามา ในขณะที่จอยเกมสามารถสร้างรูปแบบการสั่นสะเทือนต่างๆ เพื่อแสดงถึงแรงกระแทก การเคลื่อนไหว หรือผลกระทบจากสภาพแวดล้อม
การตอบสนองแบบสัมผัสสามารถปรับปรุงการใช้งานได้โดยทำให้การโต้ตอบทางดิจิทัลรู้สึกตอบสนองได้ดียิ่งขึ้น นอกจากนี้ยังสามารถลดความจำเป็นในการมองหน้าจออย่างต่อเนื่อง ซึ่งมีประโยชน์ในอุปกรณ์สวมใส่ อินเทอร์เฟซยานยนต์ และระบบควบคุมอุตสาหกรรม
2. การตอบสนองทางสัมผัสคืออะไร?
การตอบสนองทางสัมผัสหมายถึงความรู้สึกที่รับรู้ได้ผ่านการสัมผัสโดยเฉพาะ ช่วยให้ผู้ใช้รับรู้ถึงการสัมผัส ยืนยันการกระทำ หรือแยกแยะความแตกต่างระหว่างการปฏิสัมพันธ์ทางกายภาพต่างๆ ได้
แป้นพิมพ์เชิงกลให้การตอบสนองทางสัมผัสผ่านการเคลื่อนไหวและความต้านทานของปุ่มต่างๆ ในขณะที่หน้าจอสัมผัสสามารถจำลองการกดปุ่มได้ด้วยการสั่นสะเทือนสั้นๆ แม้ว่าหน้าจอเองจะไม่มีปุ่มเชิงกลที่เคลื่อนไหวได้ก็ตาม
ในผลิตภัณฑ์อิเล็กทรอนิกส์ การตอบสนองทางสัมผัสอาจเกิดขึ้นได้จากมอเตอร์สั่นสะเทือน ตัวกระตุ้นแบบเพียโซอิเล็กทริก สวิตช์เชิงกล หรือโครงสร้างพื้นผิวที่ออกแบบมาเป็นพิเศษ
3. การตอบสนองแบบสัมผัส (Haptic Feedback) กับการตอบสนองแบบรับรู้ (Tactile Feedback): ความแตกต่างที่สำคัญ
ความแตกต่างหลักอยู่ที่ขอบเขตของคำศัพท์ การตอบสนองแบบสัมผัส (Haptic feedback) เป็นแนวคิดที่กว้างกว่าในการสื่อสารผ่านความรู้สึกทางกายภาพ ในขณะที่การตอบสนองแบบรับรู้ (Tactile feedback) เน้นไปที่ความรู้สึกที่ได้รับผ่านการสัมผัส
ดังนั้น การตอบสนองทางสัมผัสจึงอาจถือได้ว่าเป็นรูปแบบหนึ่งของการตอบสนองทางประสาทสัมผัส
| การเปรียบเทียบ | การตอบสนองแบบสัมผัส | การตอบสนองทางสัมผัส |
| คำนิยาม | หมวดหมู่กว้างๆ ของการตอบสนองทางกายภาพที่เกี่ยวข้องกับการสัมผัส | ฟีดแบ็กที่รับรู้ได้โดยเฉพาะผ่านทางการสัมผัส |
| ความรู้สึก | การสั่นสะเทือน แรง การเคลื่อนไหว ความดัน และการสัมผัส | การคลิก การแตะ พื้นผิว และการสั่นเฉพาะจุด |
| วัตถุประสงค์หลัก | ปรับปรุงปฏิสัมพันธ์ การมีส่วนร่วม หรือการสื่อสาร | ยืนยันการกระทำและสื่อสารข้อมูลที่เกี่ยวข้องกับการสัมผัส |
| อุปกรณ์ทั่วไป | อุปกรณ์ควบคุมเกม สมาร์ทโฟน ระบบ VR อินเทอร์เฟซสำหรับยานยนต์ | หน้าจอสัมผัส ปุ่มกด แป้นพิมพ์ อุปกรณ์สวมใส่ |
| เทคโนโลยีที่เป็นไปได้ | ERM, LRA, เพียโซ, แอคทูเอเตอร์แบบป้อนกลับแรง | สวิตช์เชิงกล, ERM, LRA, สวิตช์เพียโซ |
| ลำดับความสำคัญของการออกแบบ | ความรู้สึกที่สมจริง สื่ออารมณ์ หรือให้ข้อมูล | ความรู้สึกที่ชัดเจน รับรู้ได้ และระบุตำแหน่งได้อย่างเหมาะสม |
หมายเหตุทางวิศวกรรม:ข้อกำหนดเหล่านี้ไม่ได้กำหนดประเภทฮาร์ดแวร์สองประเภทที่แยกออกจากกันโดยสิ้นเชิง มอเตอร์ LRA ตัวเดียวกันสามารถสร้างเสียงคลิกสั้นๆ หรือมีส่วนช่วยสร้างเอฟเฟกต์สัมผัสที่ซับซ้อนกว่าได้ ขึ้นอยู่กับการออกแบบและการควบคุมระบบ
4. เทคโนโลยีแอคทูเอเตอร์แบบสัมผัส: ERM เทียบกับ LRA เทียบกับ Piezo
การเลือกใช้แอคทูเอเตอร์เป็นหนึ่งในขั้นตอนการตัดสินใจทางวิศวกรรมที่สำคัญที่สุดในโครงการระบบตอบสนองแบบสัมผัส เทคโนโลยีแต่ละแบบมีข้อดีข้อเสียแตกต่างกันในด้านการตอบสนอง การควบคุม ขนาด ต้นทุน และความซับซ้อนในการประกอบ
มอเตอร์ ERM: ทางเลือกที่ใช้งานได้จริงสำหรับการลดแรงสั่นสะเทือนขั้นพื้นฐาน
มอเตอร์มวลหมุนเยื้องศูนย์ (ERM) สร้างการสั่นสะเทือนโดยการหมุนน้ำหนักที่อยู่ไม่ตรงศูนย์กลาง ความไม่สมดุลนี้สร้างการแกว่งเชิงกลที่สามารถส่งต่อไปยังตัวเรือนของอุปกรณ์ได้
มอเตอร์ ERMมีการใช้งานอย่างแพร่หลายในระบบแจ้งเตือน อุปกรณ์สวมใส่ระดับเริ่มต้น และผลิตภัณฑ์อื่นๆ ที่ต้องการการแจ้งเตือนด้วยการสั่นแบบง่ายๆ โดยทั่วไปแล้วใช้งานง่ายและสามารถนำเสนอโซลูชันที่คุ้มค่าสำหรับรูปแบบการตอบสนองแบบง่ายๆ
เหมาะสำหรับ:การแจ้งเตือนขั้นพื้นฐาน อุปกรณ์อิเล็กทรอนิกส์ที่คำนึงถึงต้นทุน และแอปพลิเคชันที่การสั่นสะเทือนอย่างง่ายก็เพียงพอแล้ว
มอเตอร์ LRA: เพื่อการตอบสนองที่แม่นยำและฉับไว
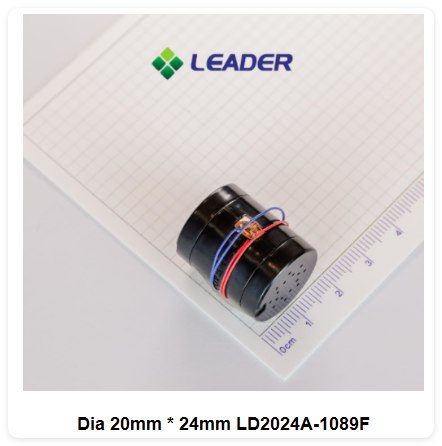
A แอคทูเอเตอร์เรโซแนนซ์เชิงเส้น (LRA)มอเตอร์แบบ LRA ใช้ระบบแม่เหล็กไฟฟ้าในการเคลื่อนมวลภายในไปมาโดยรอบความถี่เรโซแนนซ์ ซึ่งแตกต่างจากมอเตอร์แบบ ERM ตรงที่มอเตอร์แบบ LRA ไม่ต้องอาศัยการหมุนตุ้มน้ำหนักแบบเยื้องศูนย์อย่างต่อเนื่อง
โดยทั่วไปแล้ว LRA (Low Vibration Analysis) มักถูกเลือกใช้เมื่อผลิตภัณฑ์ต้องการการตอบสนองที่คมชัด ความเข้มของการสั่นสะเทือนที่ควบคุมได้ และเอฟเฟกต์ระยะสั้นที่สามารถทำซ้ำได้ เหมาะสำหรับสมาร์ทโฟน สมาร์ทวอทช์ คอนโทรลเลอร์เกม และอุปกรณ์อิเล็กทรอนิกส์ขนาดกะทัดรัดอื่นๆ
อย่างไรก็ตาม ลำโพงแบบ LRA ทำงานได้อย่างมีประสิทธิภาพสูงสุดที่ความถี่เรโซแนนซ์ที่ออกแบบไว้ ดังนั้นจึงต้องพิจารณาตัวขับเสียง โครงสร้างการติดตั้ง และตัวเรือนทางกลระหว่างการพัฒนาระบบ
ตารางเปรียบเทียบแอคชูเอเตอร์
| ปัจจัยทางวิศวกรรม | มอเตอร์ ERM | มอเตอร์ LRA | แอคชูเอเตอร์แบบเพียโซ |
| กลไกการเคลื่อนที่ | มวลหมุนเยื้องศูนย์ | มวลภายในที่สั่นไหว | การเสียรูปของวัสดุ |
| ลักษณะการตอบรับ | การสั่นสะเทือนหรือเสียงหึ่งทั่วไป | การสั่นสะเทือนที่คมชัดและควบคุมได้ | การตอบสนองอย่างรวดเร็วในพื้นที่ |
| ข้อกำหนดในการขับเคลื่อน | ค่อนข้างง่าย | การขับเคลื่อนสลับใกล้เรโซแนนซ์ | ตัวขับแรงดันไฟฟ้าเฉพาะทาง |
| ข้อควรพิจารณาในการควบคุม | ความเร็วและความรุนแรงของการสั่นสะเทือนมีความสัมพันธ์กัน | การควบคุมแอมพลิจูดและเรโซแนนซ์มีความสำคัญ | รูปคลื่นแรงดันไฟฟ้าและภาระทางกลมีความสำคัญ |
| การใช้งานทั่วไป | ระบบแจ้งเตือนพื้นฐาน อุปกรณ์อิเล็กทรอนิกส์ราคาประหยัด | สมาร์ทโฟน อุปกรณ์สวมใส่ ตัวควบคุม | จอแสดงผลแบบบางและอินเทอร์เฟซเฉพาะทาง |
| ข้อพิจารณาหลักในการออกแบบ | ลักษณะการสตาร์ท/หยุด และคุณภาพการสั่นสะเทือน | การสั่นสะเทือน การติดตั้ง และความเข้ากันได้ของไดรเวอร์ | แรงดันไฟฟ้า การกระจัด และการอินทิเกรต |
ประสิทธิภาพการทำงานจริงขึ้นอยู่กับตัวกระตุ้น ตัวขับ เฟิร์มแวร์ วิธีการติดตั้ง และตัวเรือนของผลิตภัณฑ์โดยเฉพาะ ตารางนี้แสดงแนวโน้มการออกแบบโดยทั่วไปมากกว่าข้อกำหนดที่รับประกัน
5. วิธีเลือกเทคโนโลยีการให้ข้อเสนอแนะที่เหมาะสม
การเลือกใช้โซลูชันแบบสัมผัสเริ่มต้นจากประสบการณ์การใช้งานที่ผู้ใช้ต้องการ ไม่ใช่แค่ขนาดของมอเตอร์หรือความแรงของการสั่นสะเทือนที่ระบุไว้
ขั้นตอนที่ 1: กำหนดความรู้สึกที่คุณต้องการสร้าง
พิจารณาว่าผลิตภัณฑ์นั้นต้องการการแจ้งเตือนแบบพื้นฐาน เสียงคลิกจำลองสั้นๆ ชุดสัญญาณพัลส์ที่แตกต่างกัน หรือเอฟเฟกต์ที่สมจริงยิ่งกว่า
การแจ้งเตือนแบบง่ายๆ อาจใช้งานได้ดีกับมอเตอร์ ERM สมาร์ทโฟนระดับพรีเมียมหรืออุปกรณ์สวมใส่ที่ต้องการการตอบสนองที่คมชัดและสม่ำเสมออาจได้รับประโยชน์จาก LRA อินเทอร์เฟซที่บางซึ่งต้องการการเปลี่ยนรูปเฉพาะจุดอาจเหมาะกับเทคโนโลยีเพียโซมากกว่า
ขั้นตอนที่ 2: ยืนยันขนาดและข้อจำกัดทางกล
พื้นที่ว่างที่มีอยู่ส่งผลต่อรูปร่าง ตำแหน่งการติดตั้ง และการส่งผ่านแรงสั่นสะเทือนของตัวกระตุ้น วิศวกรควรพิจารณาไม่เพียงแต่ขนาดของชิ้นส่วนเท่านั้น แต่ยังรวมถึงชั้นกาว โครงสร้างรองรับ ชิ้นส่วนใกล้เคียง และตัวเรือนด้วย
มอเตอร์ที่ทำงานได้ดีบนอุปกรณ์ทดสอบ อาจให้ความรู้สึกแตกต่างออกไปเมื่อติดตั้งในผลิตภัณฑ์สำเร็จรูป ดังนั้น การทดสอบตัวขับเคลื่อนภายในตัวเรือนจริงจึงเป็นสิ่งสำคัญ
ขั้นตอนที่ 3: ประเมินเวลาตอบสนองและการควบคุม
สำหรับการตอบสนองระยะสั้น พฤติกรรมการเริ่มต้นและการหยุดมีความสำคัญ การสั่นที่ล่าช้าหรือยืดเยื้ออาจทำให้เสียงคลิกจำลองดูไม่สมจริง
สำหรับการออกแบบ LRA วิศวกรควรตรวจสอบความถี่เรโซแนนซ์ ความเข้ากันได้กับตัวขับ และฟังก์ชันการติดตามเรโซแนนซ์หรือการเบรกที่จำเป็น ปัจจัยเหล่านี้มีผลต่อความสม่ำเสมอในการทำงานของแอคทูเอเตอร์ในการสร้างผลลัพธ์ที่ต้องการ
ขั้นตอนที่ 4: สร้างสมดุลระหว่างการใช้พลังงานและต้นทุน
อุปกรณ์ที่ใช้พลังงานจากแบตเตอรี่จำเป็นต้องสร้างสมดุลระหว่างความแรงของการสั่นสะเทือนกับการใช้พลังงาน ควรพิจารณาแรงดันไฟฟ้าที่จ่าย กระแสไฟฟ้าสูงสุด ระยะเวลาการทำงาน ความถี่ในการป้อนกลับ และปริมาณการใช้งานที่คาดการณ์ไว้ในแต่ละวัน
แม้ว่าตัวกระตุ้นจะมีราคาต่อหน่วยสูงกว่า แต่ก็อาจเป็นตัวเลือกที่ดีกว่าในระดับระบบ หากสามารถตอบสนองความต้องการด้านประสบการณ์ของผู้ใช้โดยมีการออกแบบใหม่น้อยลง หรือมีประสิทธิภาพการทำงานที่มากกว่า
ขั้นตอนที่ 5: ตรวจสอบความน่าเชื่อถือและความสม่ำเสมอในการผลิต
ก่อนเริ่มการผลิตจำนวนมาก ต้องทดสอบการสั่นสะเทือน ความสม่ำเสมอของการตอบสนอง เสียงรบกวน การใช้พลังงาน และความทนทานภายใต้สภาวะการใช้งานที่เป็นตัวแทน
สำหรับโครงการ OEM/ODM โปรดตรวจสอบความพร้อมของตัวอย่าง ความสามารถในการปรับแต่ง ขั้นตอนการควบคุมคุณภาพ และระยะเวลาการผลิตกับผู้จำหน่ายด้วย
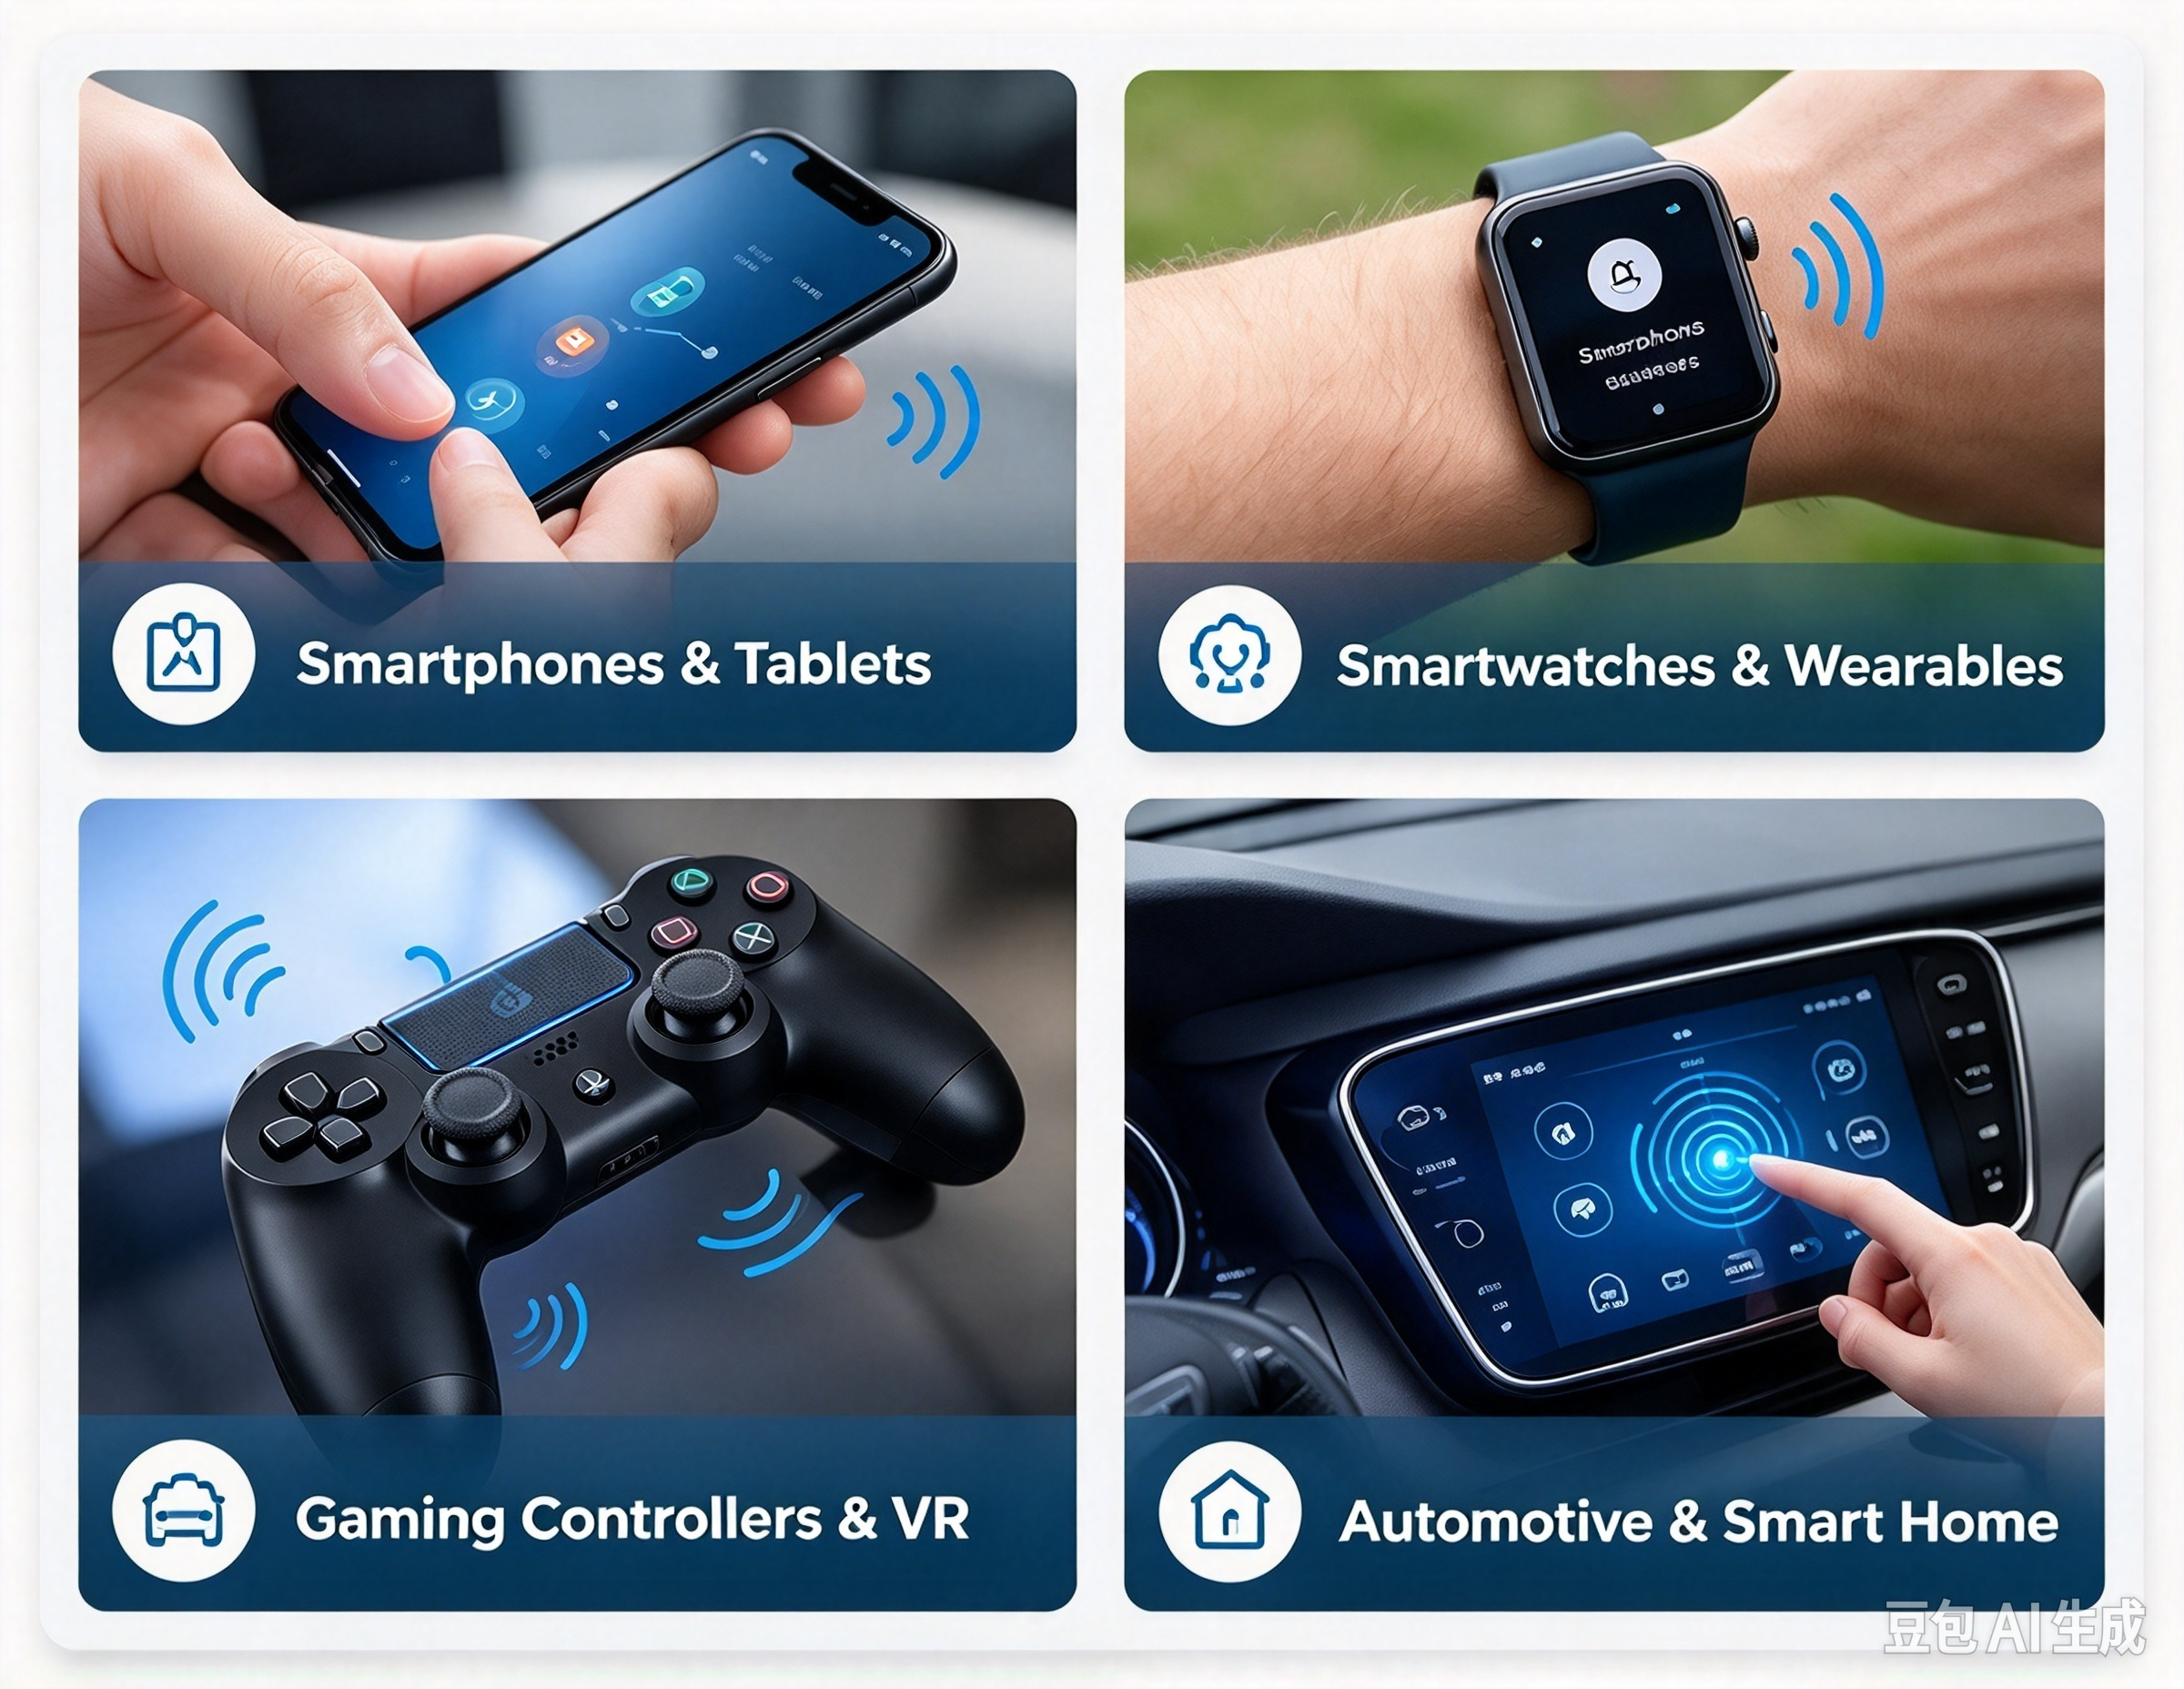
6. การประยุกต์ใช้การตอบสนองทางสัมผัสและการรับรู้ทางกายภาพ
ผลิตภัณฑ์แต่ละชนิดต้องการการตอบสนองทางกายภาพที่แตกต่างกัน การออกแบบที่เหมาะสมขึ้นอยู่กับว่าผู้ใช้โต้ตอบกับอุปกรณ์อย่างไร และระบบต้องสื่อสารแต่ละเหตุการณ์อย่างชัดเจนเพียงใด
สมาร์ทโฟนและแท็บเล็ต
สมาร์ทโฟนใช้ระบบตอบสนองแบบสัมผัส (Haptic Feedback) สำหรับการใช้งานแป้นพิมพ์ การแจ้งเตือนของระบบ และการควบคุมเสมือนจริง การสั่นที่ออกแบบมาอย่างดีสามารถทำให้หน้าจอสัมผัสตอบสนองได้ดียิ่งขึ้นโดยไม่ต้องเพิ่มปุ่มกดทางกายภาพ
มอเตอร์ LRA เป็นตัวเลือกที่นิยมใช้ในผลิตภัณฑ์ที่ให้ความสำคัญกับการตอบสนองที่คมชัดและควบคุมได้ดี แม้ว่าความรู้สึกสุดท้ายจะขึ้นอยู่กับการออกแบบอุปกรณ์โดยรวมก็ตาม
สมาร์ทวอทช์และอุปกรณ์สวมใส่
อุปกรณ์สวมใส่จำเป็นต้องมีการตอบสนองที่สังเกตได้โดยไม่ทำให้รู้สึกไม่สบายหรือสิ้นเปลืองแบตเตอรี่โดยไม่จำเป็น การสั่นสั้นๆ สามารถสื่อสารสายเรียกเข้า การแจ้งเตือน คำแนะนำในการนำทาง หรือการแจ้งเตือนกิจกรรมได้
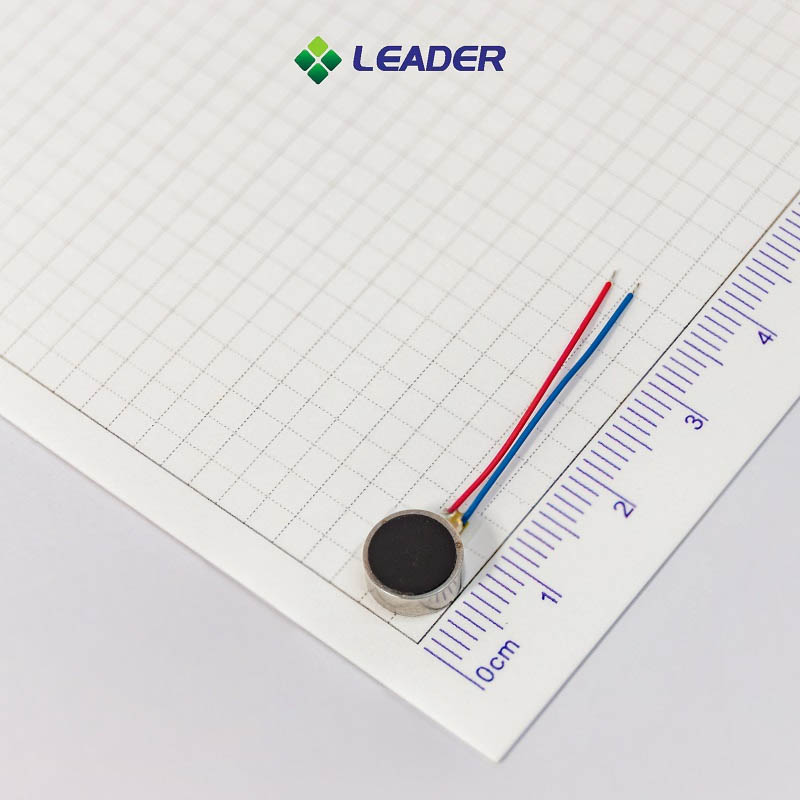
มอเตอร์สั่นเหรียญขนาดกะทัดรัดและแอคทูเอเตอร์ขนาดเล็กอื่นๆ เป็นตัวเลือกที่มีประโยชน์เมื่อพื้นที่และน้ำหนักมีจำกัด
จอยเกมและอุปกรณ์ VR
อุปกรณ์ควบคุมเกมใช้การสั่นสะเทือนเพื่อสื่อสารเหตุการณ์ต่างๆ เช่น การกระแทก การเคลื่อนไหว หรือการเปลี่ยนแปลงของสภาพแวดล้อม ระบบที่ทันสมัยกว่าอาจรวมตัวกระตุ้นหลายตัวหรือใช้เทคโนโลยีเพิ่มเติมเพื่อสร้างความรู้สึกที่แตกต่างกัน
ความท้าทายทางด้านวิศวกรรมคือการทำให้แต่ละเอฟเฟกต์มีความแตกต่างและตอบสนองได้อย่างชัดเจน ในขณะเดียวกันก็ต้องหลีกเลี่ยงการสั่นสะเทือนมากเกินไป เสียงรบกวนที่ไม่พึงประสงค์ หรือผลลัพธ์ที่ไม่สม่ำเสมอ
อินเทอร์เฟซสำหรับยานยนต์และบ้านอัจฉริยะ
อินเทอร์เฟซในรถยนต์สามารถใช้การตอบสนองทางสัมผัสเพื่อยืนยันการป้อนข้อมูลควบคุมหรือสื่อสารคำเตือนที่เลือกไว้ อุปกรณ์สมาร์ทโฮมอาจใช้การสั่นสั้นๆ หรือความรู้สึกคล้ายเสียงคลิกเพื่อยืนยันว่าคำสั่งได้รับการบันทึกแล้ว
ในทั้งสองกรณี การให้ข้อมูลป้อนกลับควรชัดเจนและคาดเดาได้ นักออกแบบต้องคำนึงถึงสภาพแวดล้อม อายุการใช้งานของผลิตภัณฑ์ ข้อกำหนดด้านความปลอดภัย และผลที่ตามมาจากการให้ข้อมูลป้อนกลับที่ไม่ชัดเจนด้วย
7. วิธีทดสอบประสิทธิภาพการตอบสนองแบบสัมผัส (Haptic Feedback)
กระบวนการตรวจสอบความถูกต้องที่น่าเชื่อถือควรประเมินทั้งพารามิเตอร์ทางวิศวกรรมที่วัดได้และความรู้สึกที่ผู้ใช้ได้รับ
| รายการทดสอบ | สิ่งที่ต้องประเมิน | เหตุใดจึงสำคัญ |
| การเร่งความเร็ว | ความเร่งการสั่นสะเทือน ณ จุดวัดที่กำหนด | ระบุค่าการสั่นสะเทือนที่เกิดขึ้นภายใต้เงื่อนไขที่กำหนด |
| เวลาตอบสนอง | ถึงเวลาไปถึงและออกจากจุดส่งออกเป้าหมายแล้ว | กำหนดว่าการป้อนกลับเริ่มต้นและสิ้นสุดอย่างคมชัดแค่ไหน |
| การใช้พลังงาน | กระแสไฟฟ้าและพลังงานที่ใช้ในการทำงานต่อเหตุการณ์ | ช่วยประเมินผลกระทบของแบตเตอรี่ |
| เสียงรบกวน | เสียงที่เกิดขึ้นระหว่างการทำงาน | ระบุสิ่งรบกวนทางเสียงที่ไม่พึงประสงค์ |
| ความทนทาน | ผลลัพธ์และการทำงานหลังจากรอบการทำงานที่กำหนดไว้ | รองรับข้อกำหนดด้านอายุการใช้งานและความน่าเชื่อถือ |
| การรับรู้ผลตอบรับ | การรับรู้ของผู้ใช้ ความชัดเจน และความสะดวกสบาย | ตรวจสอบว่าผลลัพธ์นั้นได้ผลในแอปพลิเคชันที่ตั้งใจไว้หรือไม่ |
ใช้เงื่อนไขการทดสอบที่สม่ำเสมอ รวมถึงวิธีการติดตั้ง ตัวเรือน แรงดันไฟฟ้าที่จ่าย การตั้งค่าไดรเวอร์ และตำแหน่งการวัด เพื่อให้ได้ผลลัพธ์ที่เปรียบเทียบได้อย่างมีความหมาย ควรบันทึกการตั้งค่าการทดสอบควบคู่ไปกับผลลัพธ์ด้วย
กระบวนการพัฒนาที่มีประสิทธิภาพนั้นต้องผสมผสานการวัดด้วยเครื่องมือเข้ากับการประเมินผู้ใช้ที่เป็นระบบ การเร่งความเร็วที่สูงเพียงอย่างเดียวไม่ได้รับประกันประสบการณ์การสัมผัสที่ดีขึ้นเสมอไป จังหวะเวลา ความสามารถในการทำซ้ำ ความสะดวกสบาย และบริบทของการโต้ตอบล้วนมีความสำคัญ
ไม่เชิงเสียทีเดียว การตอบสนองแบบสัมผัส (Haptic feedback) เป็นหมวดหมู่ที่กว้างกว่าของการตอบสนองทางกายภาพ ซึ่งรวมถึงการสั่น การเคลื่อนไหว และแรง ในขณะที่การตอบสนองแบบรับรู้ผ่านการสัมผัส (Tactile feedback) เน้นไปที่ความรู้สึกที่รับรู้ได้ผ่านการสัมผัส คำศัพท์ทั้งสองนี้มีความทับซ้อนกันอย่างมากในอุปกรณ์อิเล็กทรอนิกส์สำหรับผู้บริโภค
ไม่ใช่ทุกสถานการณ์เสมอไป มอเตอร์ LRA มักเป็นที่นิยมมากกว่าเนื่องจากให้การตอบสนองที่คมชัดและควบคุมได้ดี ในขณะที่มอเตอร์ ERM อาจเป็นตัวเลือกที่ใช้งานได้จริงและประหยัดสำหรับสัญญาณเตือนด้วยการสั่นขั้นพื้นฐาน ตัวเลือกที่ดีที่สุดขึ้นอยู่กับความรู้สึกที่ต้องการ ต้นทุน พื้นที่ ตัวขับ และงบประมาณด้านพลังงาน
ใช่แล้ว มอเตอร์สั่นสามารถสร้างการตอบสนองทางกายภาพสั้นๆ เมื่อผู้ใช้แตะปุ่มเสมือนจริง รูปแบบการสั่นและการเชื่อมต่อทางกลควรได้รับการออกแบบเพื่อให้การโต้ตอบชัดเจนโดยไม่ก่อให้เกิดเสียงรบกวนหรือความไม่สบายมากเกินไป
ตัวกระตุ้นสัมผัส (Haptic actuator) เป็นคำกว้างๆ ที่ใช้เรียกส่วนประกอบที่สร้างการตอบสนองทางกายภาพ มอเตอร์สั่นเป็นตัวกระตุ้นประเภทหนึ่งที่สร้างการสั่นสะเทือน ตัวกระตุ้นสัมผัสอื่นๆ ได้แก่ อุปกรณ์เพียโซอิเล็กทริกและกลไกป้อนกลับแรง
ผู้ซื้อควรตรวจสอบความรู้สึกตอบสนองที่ต้องการ ขนาดบรรจุภัณฑ์ แรงดันไฟฟ้าใช้งาน กระแสไฟฟ้าที่ต้องการ คุณลักษณะการตอบสนอง ความเข้ากันได้ของไดรเวอร์ สภาพการติดตั้ง เป้าหมายอายุการใช้งาน และข้อกำหนดในการผลิต แนะนำให้ทดสอบตัวอย่างในกล่องหุ้มที่ต้องการก่อนเลือกขั้นสุดท้าย
เลือกโซลูชันสัมผัสที่เหมาะสมสำหรับผลิตภัณฑ์ของคุณ
การตอบสนองแบบสัมผัสและการตอบสนองแบบรับรู้ด้วยการสัมผัสช่วยเชื่อมช่องว่างระหว่างคำสั่งดิจิทัลและการโต้ตอบทางกายภาพ แม้ว่าคำศัพท์เหล่านี้จะมีความหมายทับซ้อนกัน แต่การทำความเข้าใจขอบเขตของมันจะช่วยให้วิศวกรกำหนดข้อกำหนดของผลิตภัณฑ์ได้ชัดเจนยิ่งขึ้นและเลือกเทคโนโลยีที่เหมาะสมได้
มอเตอร์ ERM ยังคงมีประโยชน์สำหรับการแจ้งเตือนการสั่นสะเทือนแบบตรงไปตรงมา ในขณะที่ LRA เป็นตัวเลือกที่ยอดเยี่ยมสำหรับการตอบสนองและการควบคุมการสั่นสะเทือน และแอคทูเอเตอร์แบบเพียโซอิเล็กทริกสนับสนุนการออกแบบเฉพาะทางที่ต้องการการเคลื่อนไหวทางกลเฉพาะจุด
สำหรับนักพัฒนาผลิตภัณฑ์ วิธีแก้ปัญหาที่มีประสิทธิภาพมากที่สุดคือวิธีที่สร้างสมดุลระหว่างประสบการณ์ของผู้ใช้ ประสิทธิภาพทางไฟฟ้า การบูรณาการทางกล ความน่าเชื่อถือ และต้นทุน
ผู้นำนำเสนอโซลูชันมอเตอร์สั่นขนาดเล็กสำหรับงาน OEM และ ODM รวมถึงมอเตอร์สั่น ERM, มอเตอร์เชิงเส้น, มอเตอร์สั่นแบบเหรียญ และมอเตอร์ขนาดกะทัดรัดอื่นๆ
สำรวจของเราโซลูชันการปรับแต่งมอเตอร์เชิงเส้นหรือกลุ่มผลิตภัณฑ์มอเตอร์สั่นขนาดเล็ก เพื่อหารือเกี่ยวกับตัวเลือกแอคชูเอเตอร์สำหรับโครงการต่อไปของคุณ
ปรึกษาผู้เชี่ยวชาญด้านผู้นำของคุณ
เราช่วยคุณหลีกเลี่ยงข้อผิดพลาด เพื่อส่งมอบคุณภาพและคุณค่าที่มอเตอร์ไร้แปรงถ่านขนาดเล็กของคุณต้องการ ตรงเวลา และตามงบประมาณ
วันที่โพสต์: 1 ธันวาคม 2023


