

Вступ: Чому технологія зворотного зв'язку важлива
Сучасним електронним пристроям для спілкування з користувачами потрібно більше, ніж просто візуальні дисплеї та звук. Від ледь помітного клацання сенсорного екрана смартфона до захопливої вібрації ігрового контролера, фізичний зворотний зв’язок допомагає користувачам більш природно взаємодіяти з цифровими продуктами.
У розробці продукту часто зустрічаються два терміни:тактильний зворотний зв'язокітактильний зворотний зв'язокХоча вони часто використовуються як взаємозамінні, вони не завжди описують одне й те саме.
Для інженерів, розробників продуктів та покупців OEM розуміння цієї відмінності допомагає уточнити вибір приводів, механічну інтеграцію, вимоги до керування та кінцевий користувацький досвід.
У цьому посібнику ми пояснюємо, як працює тактильний та тактильний зворотний зв'язок, порівнюємо їх застосування та досліджуємо, як двигуни ERM, лінійні резонансні актуатори (LRA) та п'єзоелектричні актуатори підтримують різні вимоги до зворотного зв'язку.
1. Що таке тактильний зворотний зв'язок?
Тактильний зворотний зв'язок — це технологія, яка використовує фізичні відчуття для передачі інформації користувачеві. Ці відчуття можуть включати вібрацію, рух, тиск, опір або силу.
У побутовій електроніці особливо поширені тактильні відчуття на основі вібрації. Смартфон може видавати коротку вібрацію, коли надходить повідомлення, тоді як ігровий контролер може генерувати різні вібраційні патерни для відображення ударів, руху або впливу навколишнього середовища.
Тактильний зворотний зв'язок може покращити зручність використання, зробивши цифрову взаємодію більш чуйною. Він також може зменшити необхідність постійно дивитися на екран, що корисно в носимих пристроях, автомобільних інтерфейсах та промислових системах керування.
2. Що таке тактильний зворотний зв'язок?
Тактильний зворотний зв'язок стосується точніше відчуттів, що сприймаються через дотик. Він допомагає користувачам розпізнавати контакт, підтверджувати дію або розрізняти різні фізичні взаємодії.
Механічна клавіатура забезпечує тактильний зворотний зв'язок завдяки фізичному руху та опору клавіш. Сенсорний екран може імітувати натискання кнопки за допомогою короткочасної вібрації, навіть якщо сам дисплей не має рухомої механічної кнопки.
В електронних виробах тактильний зворотний зв'язок може генеруватися вібраційними двигунами, п'єзоелектричними приводами, механічними перемикачами або спеціально розробленими поверхневими структурами.
3. Тактильний зворотний зв'язок проти тактильного зворотного зв'язку: ключові відмінності
Основна відмінність полягає в обсязі термінів. Тактильний зворотний зв'язок — це ширше поняття комунікації через фізичні відчуття, тоді як тактильний зворотний зв'язок зосереджений на відчуттях, що виникають через дотик.
Таким чином, тактильний зворотний зв'язок можна вважати однією з форм тактильного зворотного зв'язку.
| Порівняння | Тактильний зворотний зв'язок | Тактильний зворотний зв'язок |
| Визначення | Широка категорія фізичного зворотного зв'язку, пов'язаного з дотиком | Зворотний зв'язок, що сприймається спеціально через дотик |
| Відчуття | Вібрація, сила, рух, тиск і дотик | Клацання, торкання, текстура та локалізована вібрація |
| Головна мета | Покращення взаємодії, занурення або комунікації | Підтверджуйте дії та повідомляйте інформацію, пов'язану з дотиком |
| Поширені пристрої | Ігрові контролери, смартфони, системи віртуальної реальності, автомобільні інтерфейси | Сенсорні екрани, кнопки, клавіатури, носимі пристрої |
| Можливі технології | ERM, LRA, п'єзоелектричні, приводи зі зворотним зв'язком по силі | Механічні перемикачі, ERM, LRA, п'єзоелектричні |
| Пріоритет дизайну | Реалістичні, експресивні або інформативні відчуття | Чіткі, розпізнавані та відповідно локалізовані відчуття |
Інженерна примітка:Ці терміни не визначають дві взаємовиключні категорії обладнання. Один і той самий двигун LRA може видавати короткий тактильний клацання або сприяти складнішому тактильному ефекту, залежно від того, як система спроектована та керована.
4. Технології тактильних актуаторів: ERM проти LRA проти Piezo
Вибір виконавчого механізму є одним з найважливіших інженерних рішень у проекті тактильного зворотного зв'язку. Різні технології пропонують різні компроміси щодо відгуку, керованості, розміру корпусу, вартості та складності інтеграції.
Двигуни ERM: практичний вибір для базової вібрації
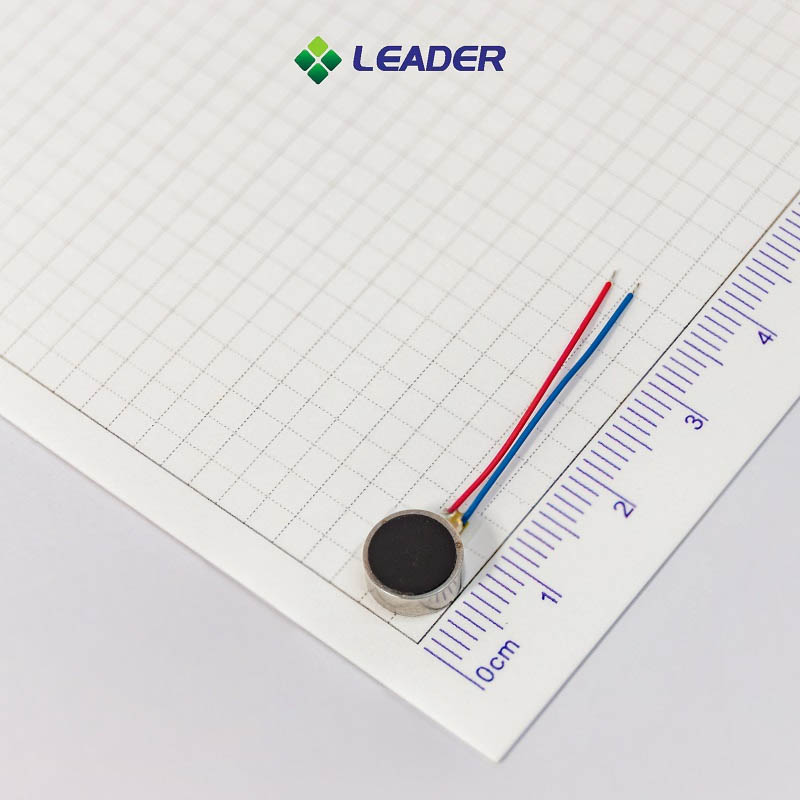
Ексцентриковий обертовий двигун (ERM) генерує вібрацію, обертаючи вантаж, розташований поза центром. Цей дисбаланс створює механічні коливання, які можуть передаватися на корпус пристрою.
Двигуни ERMшироко використовуються в системах сповіщень, носимих пристроях початкового рівня та інших продуктах, які потребують простих вібраційних сповіщень. Зазвичай ними легко керувати, і вони можуть запропонувати економічно ефективне рішення для простих шаблонів зворотного зв'язку.
Найкраще підходить для:Базові сповіщення, економічно чутлива електроніка та застосування, де достатньо простої вібрації.
Двигуни LRA: для точного та чуйного зворотного зв'язку
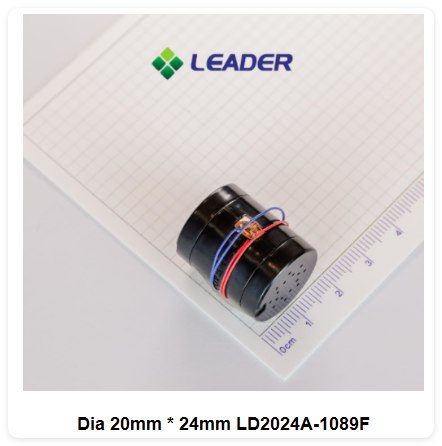
A лінійний резонансний актуатор (ЛРА)використовує електромагнітну систему для переміщення внутрішньої маси вперед і назад навколо резонансної частоти. На відміну від двигуна ERM, LRA не залежить від постійного обертання ексцентрикового вантажу.
LRA часто вибирають, коли продукт потребує чіткого зворотного зв'язку, контрольованої інтенсивності вібрації та повторюваних короткочасних ефектів. Вони підходять для смартфонів, смарт-годинників, ігрових контролерів та інших компактних електронних пристроїв.
Однак, LRA працюють найефективніше поблизу своєї проектної резонансної частоти. Тому під час розробки системи необхідно враховувати драйвер, монтажну конструкцію та механічний корпус.
Таблиця порівняння приводів
| Інженерний фактор | Двигун ERM | Мотор LRA | П'єзоелектричний актуатор |
| Механізм руху | Обертова ексцентрична маса | Коливальна внутрішня маса | Деформація матеріалу |
| Характер зворотного зв'язку | Загальна вібрація або гудіння | Чітка, контрольована вібрація | Локалізоване, швидке реагування |
| Вимоги до диска | Відносно просто | Змінний привід поблизу резонансу | Спеціалізований драйвер напруги |
| Міркування щодо контролю | Швидкість та інтенсивність вібрації пов'язані | Контроль амплітуди та резонансна матерія | Форма хвилі напруги та механічне навантаження |
| Типові застосування | Базові сповіщення, недорога електроніка | Смартфони, носимі пристрої, контролери | Тонкі дисплеї та спеціалізовані інтерфейси |
| Основні конструктивні міркування | Поведінка запуску/зупинки та якість вібрації | Резонанс, кріплення та сумісність драйверів | Напруга, зміщення та інтегрування |
Фактична продуктивність залежить від конкретного приводу, драйвера, прошивки, способу монтажу та корпусу виробу. У таблиці описано загальні тенденції проектування, а не гарантовані характеристики.
5. Як вибрати правильну технологію зворотного зв'язку
Вибір тактильного рішення починається з передбачуваного користувацького досвіду, а не лише з розмірів двигуна чи номінальної вібраційної сили.
Крок 1: Визначте відчуття, яке ви хочете створити
Визначте, чи потрібен продукту базовий сигнал сповіщення, короткий імітований клацання, серія окремих імпульсів чи більш захопливий ефект.
Просте сповіщення може добре працювати з двигуном ERM. Преміальний смартфон або носимий пристрій, якому потрібен чіткий, повторюваний зворотний зв'язок, може отримати користь від LRA. Тонкий інтерфейс, що вимагає локалізованої деформації, може краще підійти для п'єзоелектричної технології.
Крок 2: Підтвердження розміру та механічних обмежень
Наявний простір впливає на форм-фактор приводу, положення монтажу та передачу вібрації. Інженери повинні враховувати не лише розміри компонента, але й шар клею, опорну конструкцію, сусідні компоненти та корпус.
Двигун, який добре працює на випробувальному стенді, може відчуватися інакше після встановлення в готовий виріб. Тому тестування приводу в реальному корпусі є важливим.
Крок 3: Оцінка часу реагування та контролю
Для коротких подій зворотного зв'язку важлива поведінка запуску та зупинки. Затримка або тривала вібрація може зробити імітований клацання менш переконливим.
Для проектів LRA інженери повинні підтвердити резонансну частоту, сумісність драйверів та будь-які необхідні функції відстеження резонансу або гальмування. Ці фактори впливають на те, наскільки послідовно виконавчий механізм відтворює бажаний ефект.
Крок 4: Збалансуйте споживання енергії та вартість
Пристрої з живленням від батарейок повинні мати баланс між силою вібрації та споживанням енергії. Враховуйте напругу живлення, піковий струм, тривалість активації, частоту зворотного зв'язку та очікуване щоденне використання.
Привід з вищою ціною за одиницю все ще може бути кращим вибором на системному рівні, якщо він відповідає вимогам користувача з меншим переробленням або більш ефективною роботою.
Крок 5: Перевірка надійності та узгодженості виробництва
Перед масовим виробництвом перевірте вібраційний вихід, стабільність відгуку, акустичний шум, споживання енергії та довговічність за типових умов експлуатації.
Для проектів OEM/ODM також підтвердьте у постачальника наявність зразків, можливості налаштування, процедури контролю якості та терміни виробництва.
6. Застосування тактильного та гаптичного зворотного зв'язку
Різні продукти потребують різних видів фізичного зворотного зв'язку. Правильний дизайн залежить від того, як користувачі взаємодіють із пристроєм і наскільки чітко система повинна повідомляти про кожну подію.
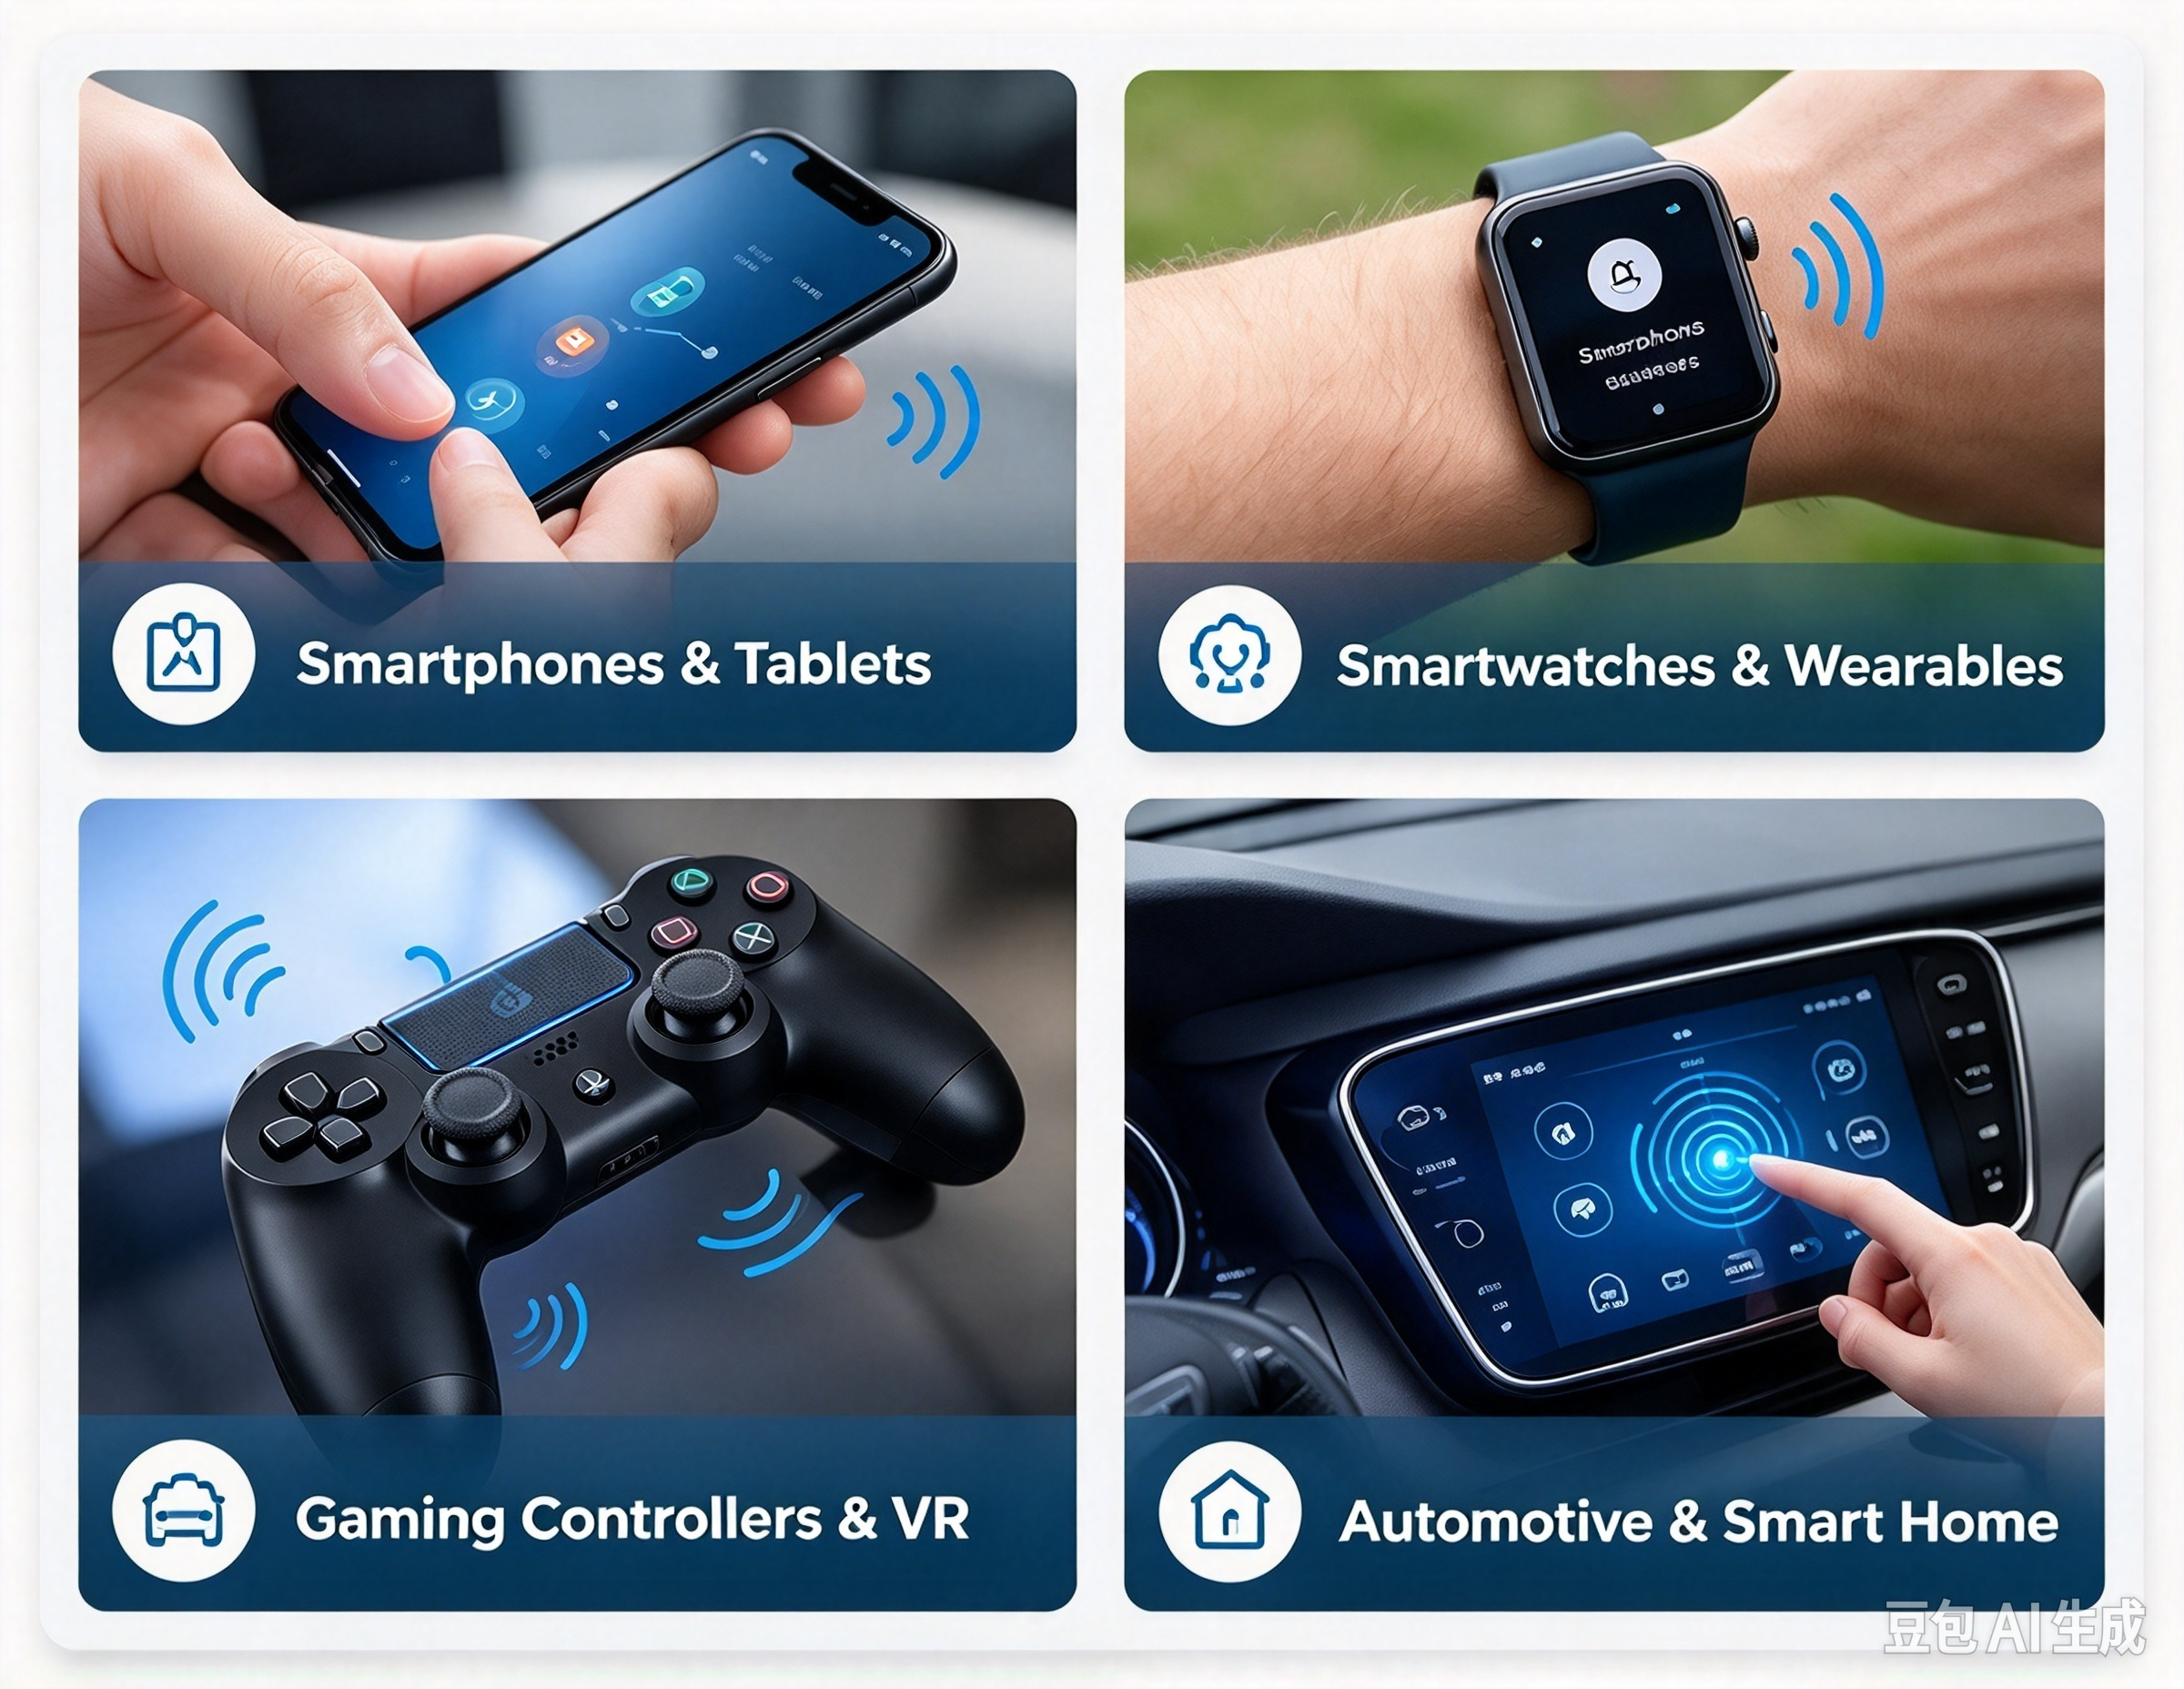
Смартфони та планшети
Смартфони використовують тактильний зворотний зв'язок для взаємодії з клавіатурою, системних сповіщень та віртуального керування. Добре продумана вібрація може зробити сенсорний екран більш чутливим без додавання фізичних кнопок.
Двигуни LRA є поширеним варіантом для продуктів, які надають пріоритет чіткому та контрольованому зворотному зв'язку, хоча кінцеве відчуття залежить від повної конструкції пристрою.
Розумні годинники та портативні пристрої
Носимі пристрої потребують помітного зворотного зв'язку, який не створює дискомфорту та не розряджає акумулятор зайво. Коротка вібрація може сповіщати про вхідний дзвінок, нагадування, інструкцію з навігації або сповіщення про активність.
Компактні вібраційні двигуни для монет та інші мініатюрні приводи є корисними варіантами, коли простір та вага обмежені.
Ігрові контролери та пристрої віртуальної реальності
Ігрові контролери використовують вібрацію для передачі даних про такі події, як удари, рух або зміни навколишнього середовища. Більш просунуті системи можуть поєднувати кілька виконавчих механізмів або використовувати додаткові технології для створення різних відчуттів.
Інженерна складність полягає в тому, щоб зробити кожен ефект чітким та чутливим, уникаючи при цьому надмірної вібрації, небажаного шуму або нестабільного виходу.
Автомобільні та інтерфейси для розумного дому
Автомобільні інтерфейси можуть використовувати тактильний зворотний зв'язок для підтвердження введених команд керування або повідомлення вибраних попереджень. Пристрої розумного дому можуть використовувати коротку вібрацію або клацання, щоб підтвердити реєстрацію команди.
В обох випадках зворотний зв'язок має бути чітким та передбачуваним. Розробники також повинні враховувати умови навколишнього середовища, термін служби виробу, вимоги безпеки та наслідки пропущеного або неоднозначного зворотного зв'язку.
7. Як перевірити ефективність тактильного зворотного зв'язку
Надійний процес валідації повинен оцінювати як вимірювані інженерні параметри, так і відчуття, які відчувають користувачі.
| Тестовий елемент | Що оцінювати | Чому це важливо |
| Прискорення | Віброприскорення у визначеній точці вимірювання | Показує вібраційний вихід за певних умов |
| Час відгуку | Час досягнення та виходу з цільового показника | Визначає, наскільки різко починається та закінчується зворотний зв'язок |
| Споживання енергії | Робочий струм та енергія на подію | Допомагає оцінити вплив заряду батареї |
| Акустичний шум | Звук, що генерується під час роботи | Виявляє небажані звукові артефакти |
| Довговічність | Вихід та функція після визначених робочих циклів | Відповідає вимогам щодо терміну служби та надійності |
| Сприйнятий зворотний зв'язок | Розпізнавання користувачами, чіткість та комфорт | Підтверджує, чи працює ефект у передбачуваному застосуванні |
Використовуйте однакові умови випробувань, включаючи спосіб кріплення, корпус, напругу живлення, налаштування драйвера та місце вимірювання. Для змістовного порівняння запишіть налаштування випробувань разом з результатами.
Корисний процес розробки поєднує вимірювання інструментів зі структурованою оцінкою користувачами. Одного лише сильного прискорення не гарантує кращого тактильного досвіду; важливі час, повторюваність, комфорт та контекст взаємодії.
Не зовсім. Тактильний зворотний зв'язок — це ширша категорія фізичного зворотного зв'язку, що включає вібрацію, рух і силу. Тактильний зворотний зв'язок зосереджений на відчуттях, що сприймаються через дотик. Ці терміни значною мірою перетинаються в побутовій електроніці.
Не в кожній ситуації. LRA часто надають перевагу для чіткого, контрольованого зворотного зв'язку, тоді як двигуни ERM можуть бути практичним та економічним вибором для базових вібраційних сповіщень. Найкращий варіант залежить від необхідного відчуття, вартості, простору, драйвера та бюджету на потужність.
Так. Вібромотор може забезпечити коротку фізичну реакцію, коли користувач натискає віртуальну кнопку. Схема вібрації та механічне з'єднання повинні бути розроблені таким чином, щоб забезпечити чітку взаємодію, не створюючи надмірного шуму чи дискомфорту.
Тактильний актуатор – це широкий термін для позначення компонента, який створює фізичний зворотний зв'язок. Вібраційний двигун – це один із типів актуаторів, що створюють вібрацію. Інші тактильні актуатори включають п'єзоелектричні пристрої та механізми зворотного зв'язку із силою.
Покупці повинні підтвердити бажане відчуття зворотного зв'язку, розмір корпусу, робочу напругу, вимоги до струму, характеристики відгуку, сумісність драйверів, умови монтажу, цільовий термін служби та вимоги до виробництва. Перед остаточним вибором рекомендується провести випробування зразків у призначеному корпусі.
Оберіть правильне тактильне рішення для вашого продукту
Тактильний та тактильний зворотний зв'язок допомагають подолати розрив між цифровими командами та фізичною взаємодією. Хоча терміни перетинаються, розуміння їхнього обсягу допомагає інженерам чіткіше визначити вимоги до продукту та вибрати відповідні технології.
Двигуни ERM залишаються корисними для простих вібраційних сповіщень, LRA пропонують надійний варіант для чутливої та контрольованої вібрації, а п'єзоелектричні актуатори підтримують спеціалізовані конструкції, що вимагають локалізованого механічного руху.
Для розробників продуктів найефективнішим рішенням є те, яке поєднує зручність використання, електричні характеристики, механічну інтеграцію, надійність та вартість.
Лідерпропонує мініатюрні вібраційні двигуни для OEM та ODM застосувань, включаючи вібраційні двигуни ERM, лінійні двигуни, вібраційні двигуни для монет та інші компактні конструкції двигунів.
Ознайомтеся з нашимиРішення для налаштування лінійних двигунівабоасортимент продукції для малих вібраційних двигунів щоб обговорити варіанти приводів для вашого наступного проекту.
Зверніться до своїх експертів-лідерів
Ми допоможемо вам уникнути помилок, щоб забезпечити якість та цінність ваших потреб у мікробезщітковому двигуні, вчасно та в рамках бюджету.
Час публікації: 01 грудня 2023 р.


