

Introduction : Pourquoi la technologie de rétroaction est importante
Les appareils électroniques modernes ont besoin de plus que des écrans et des sons pour communiquer avec les utilisateurs. Du clic discret d'un écran tactile de smartphone aux vibrations immersives d'une manette de jeu, le retour haptique permet aux utilisateurs d'interagir plus naturellement avec les produits numériques.
Deux termes apparaissent fréquemment dans le développement de produits :retour haptiqueetretour tactileBien qu'ils soient souvent utilisés de manière interchangeable, ils ne décrivent pas toujours exactement la même chose.
Pour les ingénieurs, les concepteurs de produits et les acheteurs OEM, comprendre cette distinction permet de clarifier le choix des actionneurs, l'intégration mécanique, les exigences de contrôle et l'expérience utilisateur finale.
Dans ce guide, nous expliquons comment fonctionnent les retours haptiques et tactiles, comparons leurs applications et explorons comment les moteurs ERM, les actionneurs résonants linéaires (LRA) et les actionneurs piézoélectriques répondent à différents besoins en matière de retours.
1. Qu'est-ce que le retour haptique ?
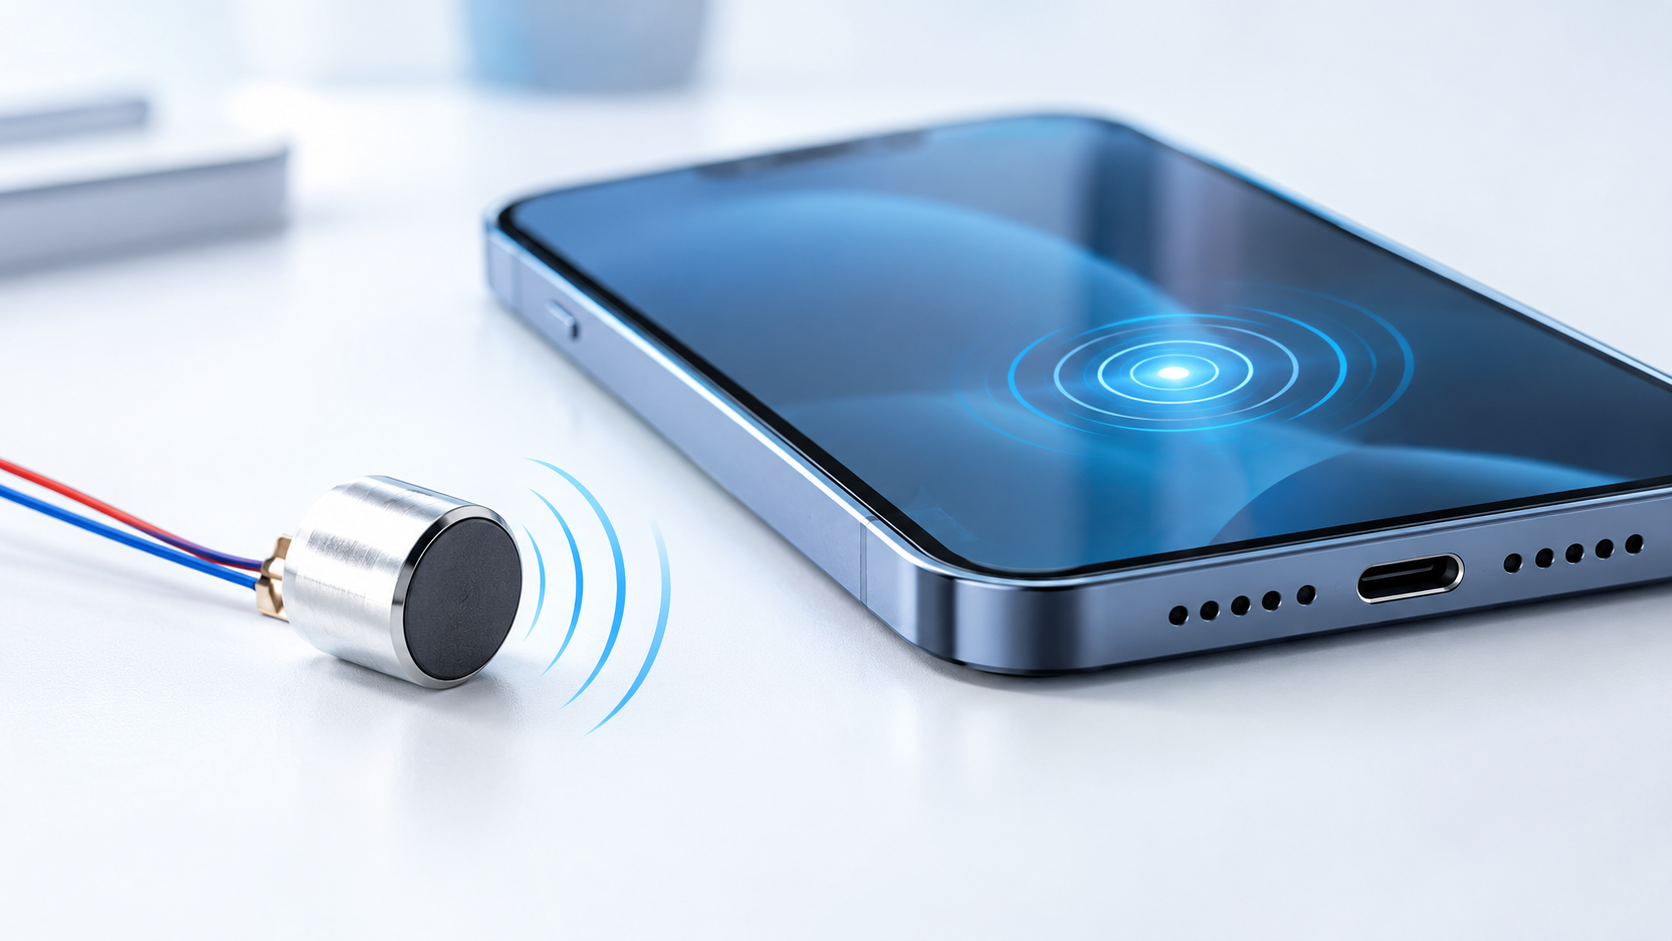
Le retour haptique est une technologie qui utilise les sensations physiques pour communiquer des informations à un utilisateur. Ces sensations peuvent inclure des vibrations, des mouvements, de la pression, de la résistance ou de la force.
Dans l'électronique grand public, les retours haptiques par vibration sont particulièrement répandus. Un smartphone peut émettre une brève vibration à la réception d'un message, tandis qu'une manette de jeu peut générer différents schémas de vibration pour représenter les impacts, les mouvements ou les effets environnementaux.
Le retour haptique peut améliorer l'ergonomie en rendant les interactions numériques plus réactives. Il peut également réduire la nécessité de regarder un écran en permanence, ce qui est utile pour les objets connectés, les interfaces automobiles et les commandes industrielles.
2. Qu'est-ce que le retour tactile ?
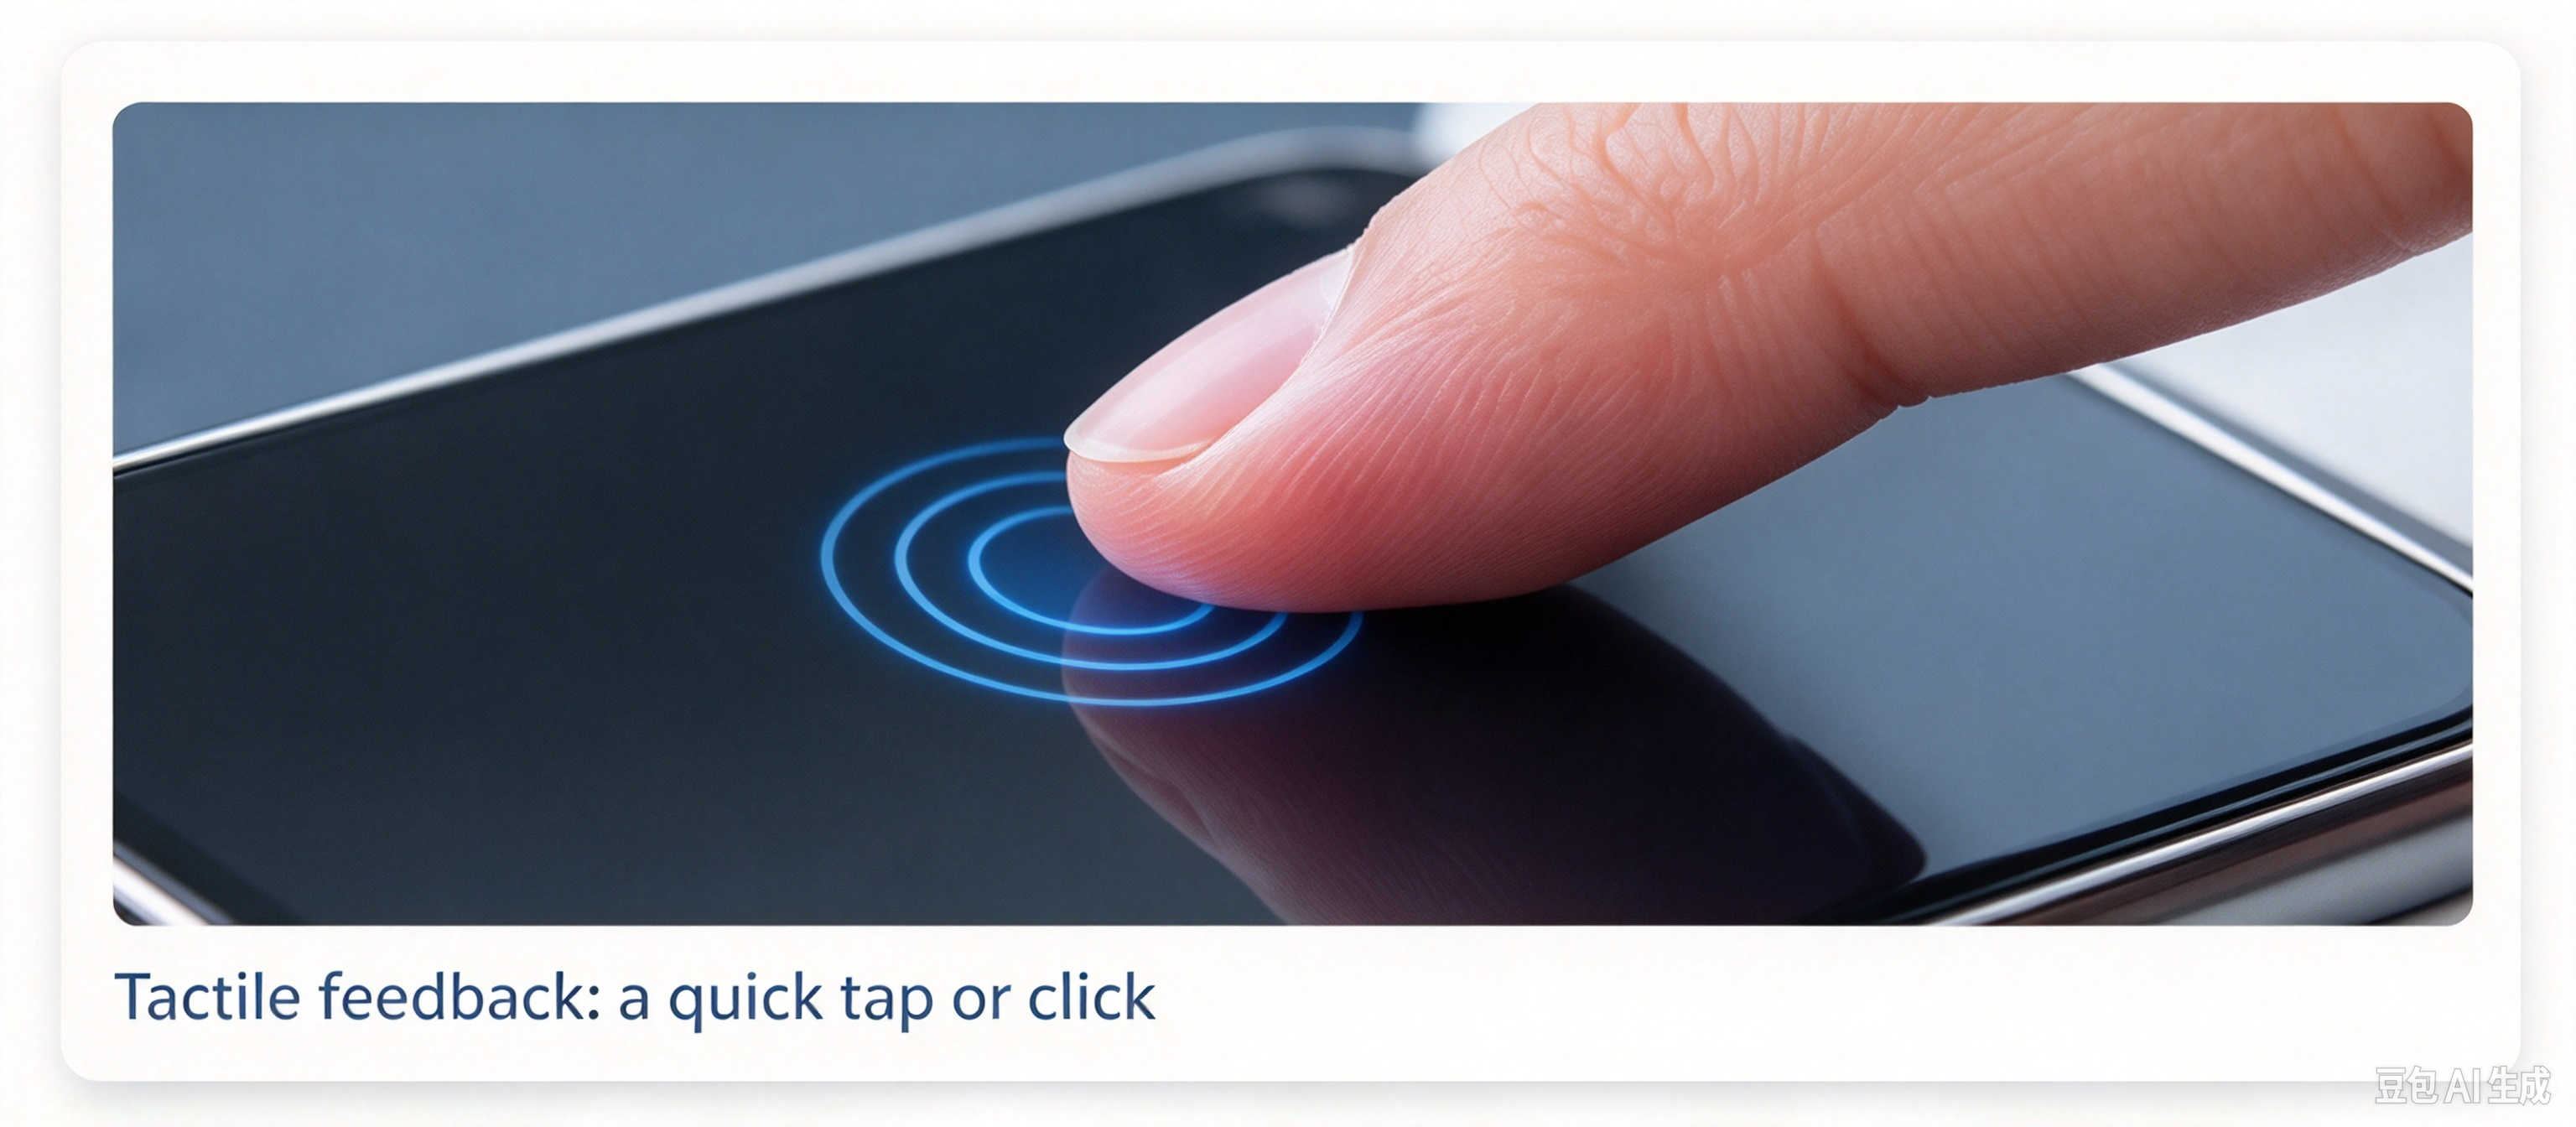
Le terme « retour tactile » désigne plus précisément les sensations perçues par le toucher. Il permet aux utilisateurs de reconnaître un contact, de confirmer une action ou de distinguer différentes interactions physiques.
Un clavier mécanique offre un retour tactile grâce au mouvement et à la résistance physiques de ses touches. Un écran tactile peut simuler une pression sur un bouton par une brève vibration, même s'il ne possède aucun bouton mécanique mobile.
Dans les produits électroniques, le retour tactile peut être généré par des moteurs de vibration, des actionneurs piézoélectriques, des commutateurs mécaniques ou des structures de surface spécialement conçues.
3. Retour haptique vs retour tactile : principales différences
La principale distinction réside dans la portée des termes. Le retour haptique est le concept plus large de communication par la sensation physique, tandis que le retour tactile se concentre sur les sensations perçues par le toucher.
Le retour tactile peut donc être considéré comme une forme de retour haptique.
| Comparaison | Retour haptique | Retour tactile |
| Définition | vaste catégorie de retours physiques liés au toucher | Retour d'information perçu spécifiquement par le toucher |
| Sensations | Vibration, force, mouvement, pression et toucher | Clics, tapotements, texture et vibrations localisées |
| Objectif principal | Améliorer l'interaction, l'immersion ou la communication | Confirmer les actions et communiquer les informations relatives au toucher |
| Dispositifs courants | Manettes de jeu, smartphones, systèmes de réalité virtuelle, interfaces automobiles | Écrans tactiles, boutons, claviers, objets connectés |
| Technologies possibles | Actionneurs ERM, LRA, piézo, à retour de force | Interrupteurs mécaniques, ERM, LRA, piézo |
| Priorité de conception | Sensations réalistes, expressives ou informatives | Des sensations claires, reconnaissables et correctement localisées |
Note technique :Ces termes ne définissent pas deux catégories de matériel mutuellement exclusives. Un même moteur LRA peut produire un bref clic tactile ou contribuer à un effet haptique plus complexe, selon la conception et le contrôle du système.
4. Technologies d'actionneurs haptiques : ERM vs LRA vs piézo
Le choix d'un actionneur est l'une des décisions d'ingénierie les plus importantes dans un projet de retour haptique. Les différentes technologies présentent différents compromis en termes de réactivité, de contrôlabilité, de taille, de coût et de complexité d'intégration.
Moteurs ERM : un choix pratique pour les vibrations de base
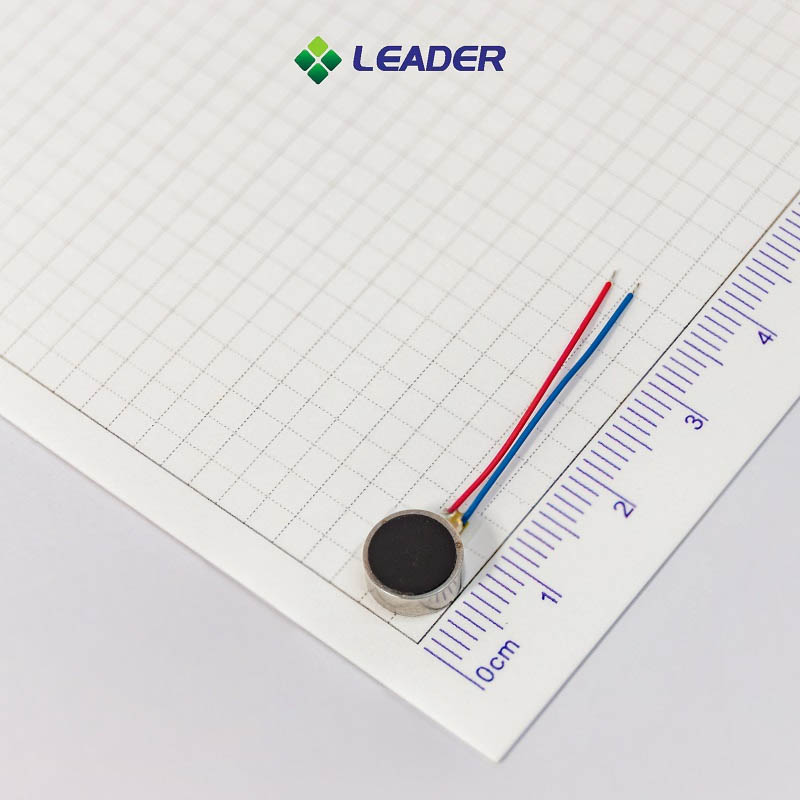
Un moteur à masse excentrée (ERM) génère des vibrations en faisant tourner une masse décentrée. Ce déséquilibre crée une oscillation mécanique qui peut être transmise au boîtier de l'appareil.
Moteurs ERMElles sont largement utilisées dans les systèmes de notification, les objets connectés d'entrée de gamme et autres produits nécessitant des alertes vibratoires simples. Leur utilisation est généralement aisée et elles constituent une solution économique pour les retours d'information simples.
Idéal pour :Alertes de base, électronique sensible aux coûts et applications où une simple vibration suffit.
Moteurs LRA : Pour un retour d’information précis et réactif
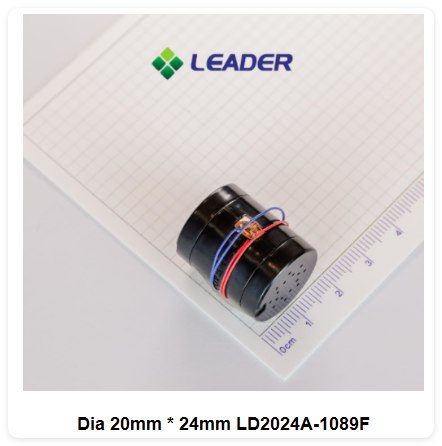
A actionneur résonant linéaire (LRA)Il utilise un système électromagnétique pour faire osciller une masse interne autour d'une fréquence de résonance. Contrairement à un moteur ERM, un LRA ne repose pas sur la rotation continue d'une masse excentrée.
Les amplificateurs à basse fréquence (LRA) sont souvent choisis lorsqu'un produit nécessite un retour haptique précis, une intensité de vibration contrôlée et des effets brefs et répétables. Ils conviennent aux smartphones, montres connectées, manettes de jeux et autres appareils électroniques compacts.
Cependant, les amplificateurs à résonance de basse fréquence (LRA) fonctionnent de manière optimale à proximité de leur fréquence de résonance nominale. Le haut-parleur, la structure de montage et le boîtier mécanique doivent donc être pris en compte lors du développement du système.
Tableau comparatif des actionneurs
| Facteur d'ingénierie | Moteur ERM | Moteur LRA | Actionneur piézoélectrique |
| mécanisme de mouvement | masse excentrée en rotation | masse interne oscillante | Déformation du matériau |
| Caractère de retour d'information | Vibrations ou bourdonnements généraux | Vibrations nettes et contrôlées | Intervention localisée et rapide |
| Exigences de conduite | Relativement simple | Entraînement alternatif près de la résonance | Pilote de tension spécialisé |
| Considérations relatives au contrôle | La vitesse et l'intensité des vibrations sont liées. | Le contrôle de l'amplitude et la résonance sont importants | La forme d'onde de la tension et la charge mécanique sont importantes |
| Applications typiques | Alertes de base, électronique à bas coût | Smartphones, objets connectés, manettes | Écrans fins et interfaces spécialisées |
| Principale considération de conception | Comportement au démarrage/arrêt et qualité des vibrations | Compatibilité en matière de résonance, de montage et de haut-parleurs | Tension, déplacement et intégration |
Les performances réelles dépendent de l'actionneur, du pilote, du micrologiciel, du mode de montage et du boîtier du produit. Le tableau décrit les tendances générales de conception plutôt que des spécifications garanties.
5. Comment choisir la technologie de rétroaction appropriée
Le choix d'une solution haptique commence par l'expérience utilisateur souhaitée, et non pas simplement par les dimensions du moteur ou la force de vibration nominale.
Étape 1 : Définissez la sensation que vous souhaitez créer
Déterminez si le produit nécessite une alerte de base, un court clic simulé, une série d'impulsions distinctes ou un effet plus immersif.
Une simple notification peut être bien gérée par un moteur ERM. Un smartphone haut de gamme ou un objet connecté nécessitant un retour d'information précis et répétable peut tirer profit d'un LRA. Une interface fine exigeant une déformation localisée peut être mieux adaptée à la technologie piézoélectrique.
Étape 2 : Confirmer les contraintes dimensionnelles et mécaniques
L'espace disponible influe sur la forme de l'actionneur, sa position de montage et la transmission des vibrations. Les ingénieurs doivent tenir compte non seulement des dimensions du composant, mais aussi de la couche adhésive, de la structure de support, des composants voisins et du boîtier.
Un moteur qui fonctionne correctement sur un banc d'essai peut présenter des performances différentes une fois installé dans le produit fini. Il est donc essentiel de tester l'actionneur dans son boîtier définitif.
Étape 3 : Évaluer le temps de réponse et le contrôle
Pour les événements de retour d'information brefs, le comportement au démarrage et à l'arrêt est important. Une vibration retardée ou persistante peut rendre un clic simulé moins convaincant.
Pour la conception des actionneurs à basse fréquence (LRA), les ingénieurs doivent vérifier la fréquence de résonance, la compatibilité du haut-parleur et les fonctions de suivi ou de freinage de résonance nécessaires. Ces facteurs influencent la constance avec laquelle l'actionneur reproduit l'effet recherché.
Étape 4 : Équilibrer la consommation d’énergie et le coût
Les appareils alimentés par batterie doivent trouver un équilibre entre l'intensité des vibrations et la consommation d'énergie. Il convient de prendre en compte la tension d'alimentation, le courant de crête, la durée d'activation, la fréquence de retour d'information et l'utilisation quotidienne prévue.
Un actionneur dont le prix unitaire est plus élevé peut néanmoins constituer le meilleur choix au niveau du système s'il répond aux exigences d'expérience utilisateur avec moins de modifications ou un fonctionnement plus efficace.
Étape 5 : Valider la fiabilité et la cohérence de la production
Avant la production en série, tester les vibrations produites, la constance de la réponse, le bruit acoustique, la consommation d'énergie et la durabilité dans des conditions de fonctionnement représentatives.
Pour les projets OEM/ODM, vérifiez également auprès du fournisseur la disponibilité des échantillons, les capacités de personnalisation, les procédures de contrôle qualité et les délais de production.
6. Applications du retour haptique et tactile
Différents produits requièrent différents types de retours d'information physiques. Une conception adaptée dépend de la manière dont les utilisateurs interagissent avec l'appareil et de la clarté avec laquelle le système doit communiquer chaque événement.
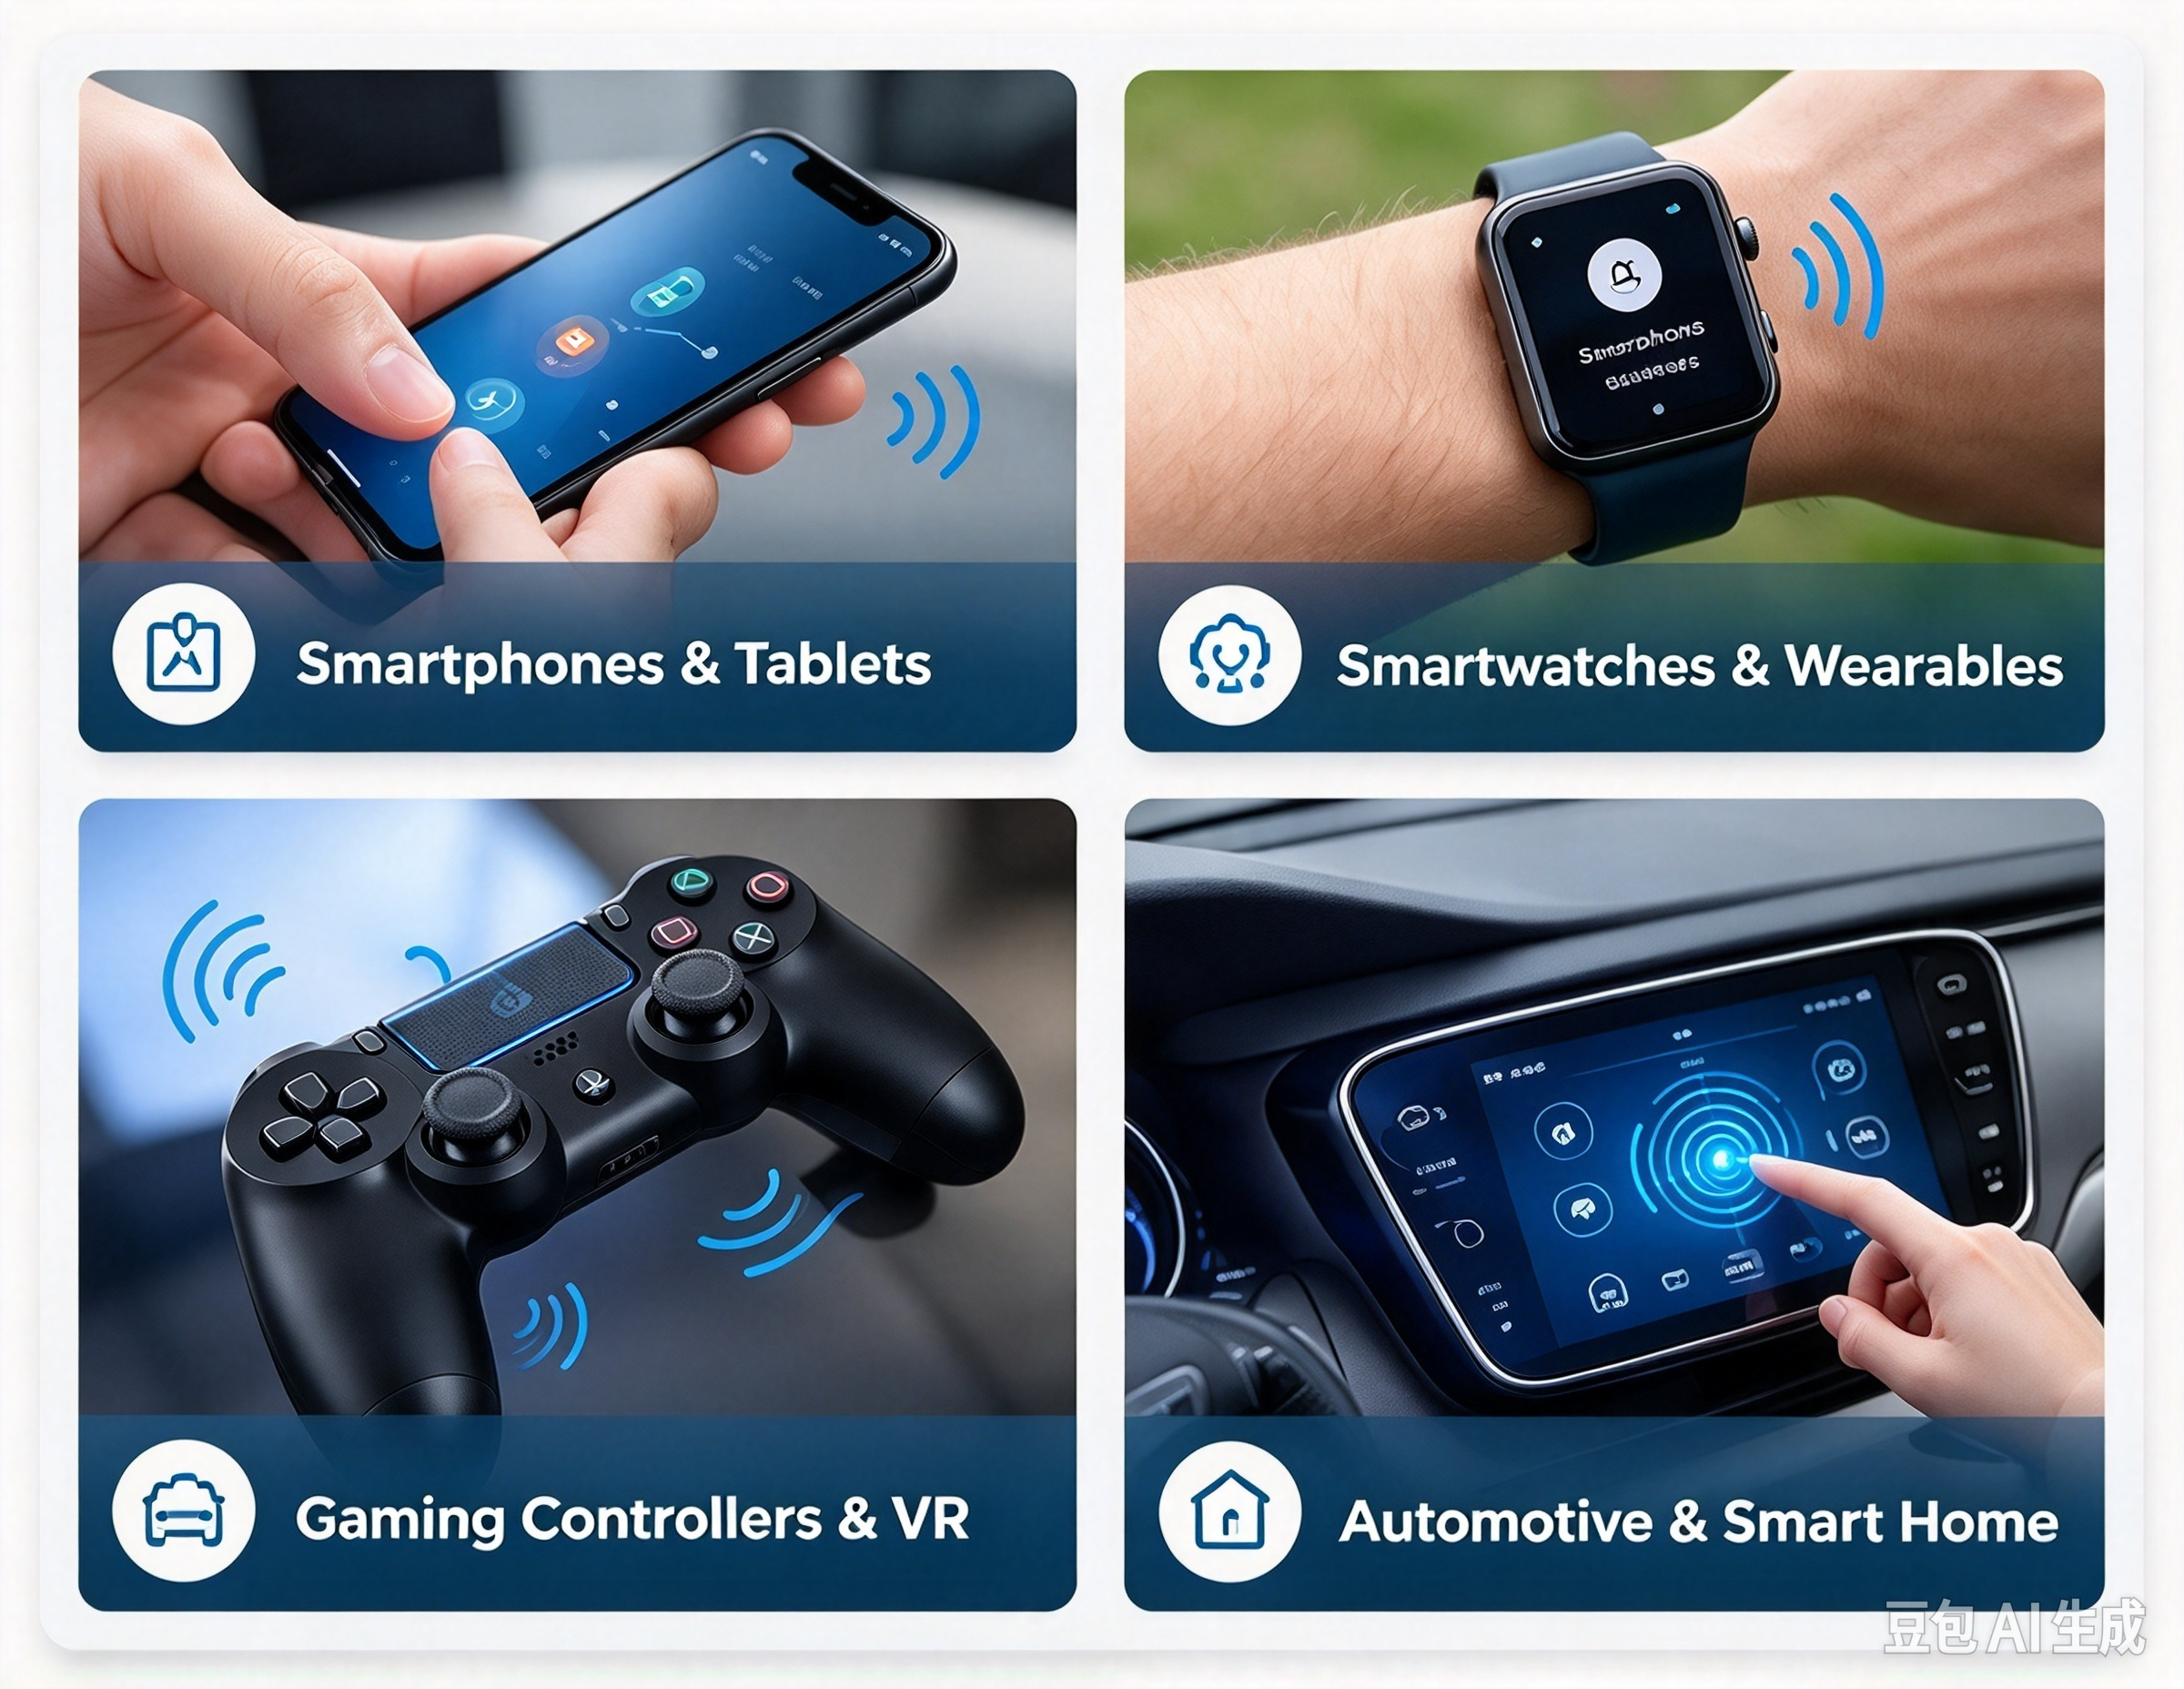
Smartphones et tablettes
Les smartphones utilisent le retour haptique pour les interactions avec le clavier, les notifications système et les commandes virtuelles. Des vibrations bien conçues peuvent rendre un écran tactile plus réactif sans ajouter de boutons physiques.
Les moteurs LRA sont une option courante pour les produits qui privilégient un retour d'information précis et contrôlé, bien que la sensation finale dépende de la conception complète de l'appareil.
Montres connectées et appareils portables
Les objets connectés nécessitent un retour d'information perceptible sans être inconfortable ni consommer inutilement la batterie. Une brève vibration peut signaler un appel entrant, un rappel, une instruction de navigation ou une alerte d'activité.
Les moteurs de vibration compacts pour pièces de monnaie et autres actionneurs miniatures sont des options utiles lorsque l'espace et le poids sont limités.
Manettes de jeu et appareils de réalité virtuelle
Les manettes de jeu utilisent les vibrations pour signaler des événements tels que les impacts, les mouvements ou les changements environnementaux. Les systèmes plus avancés peuvent combiner plusieurs actionneurs ou utiliser des technologies supplémentaires pour produire différentes sensations.
Le défi technique consiste à rendre chaque effet distinct et réactif tout en évitant les vibrations excessives, les bruits indésirables ou un rendement incohérent.
Interfaces automobiles et domotiques
Les interfaces automobiles peuvent utiliser un retour tactile pour confirmer les commandes ou communiquer des avertissements. Les appareils domotiques peuvent utiliser une brève vibration ou un clic pour confirmer l'enregistrement d'une commande.
Dans les deux cas, le retour d'information doit être clair et prévisible. Les concepteurs doivent également tenir compte des conditions environnementales, de la durée de vie du produit, des exigences de sécurité et des conséquences d'un retour d'information manquant ou ambigu.
7. Comment tester les performances du retour haptique
Un processus de validation fiable doit évaluer à la fois les paramètres techniques mesurables et les sensations ressenties par les utilisateurs.
| Élément de test | Éléments à évaluer | Pourquoi c'est important |
| Accélération | accélération vibratoire à un point de mesure défini | Indique le niveau de vibration dans des conditions spécifiées. |
| temps de réponse | Temps nécessaire pour atteindre et quitter la sortie cible | Détermine la netteté du début et de la fin du feedback |
| Consommation d'énergie | courant de fonctionnement et énergie par événement | Permet d'estimer l'impact sur la batterie |
| bruit acoustique | Son généré pendant le fonctionnement | Identifie les artefacts sonores indésirables |
| Durabilité | Sortie et fonction après les cycles de fonctionnement définis | Répond aux exigences de durée de vie et de fiabilité |
| Commentaires perçus | Reconnaissance de l'utilisateur, clarté et confort | Confirme si l'effet fonctionne dans l'application prévue |
Utilisez des conditions de test constantes, notamment la méthode de montage, le boîtier, la tension d'alimentation, les réglages du pilote et l'emplacement de mesure. Pour des comparaisons pertinentes, consignez la configuration de test ainsi que les résultats.
Un processus de développement efficace associe des mesures instrumentales à une évaluation structurée par l'utilisateur. Une forte accélération ne garantit pas à elle seule une meilleure expérience tactile ; le timing, la répétabilité, le confort et le contexte de l'interaction sont autant d'éléments importants.
Pas exactement. Le retour haptique est une catégorie plus large de retour physique, incluant les vibrations, le mouvement et la force. Le retour tactile, quant à lui, se concentre sur les sensations perçues par le toucher. Ces termes se recoupent largement dans le domaine de l'électronique grand public.
Ce n'est pas toujours le cas. Les amplificateurs à basse fréquence (LRA) sont souvent privilégiés pour un retour d'information précis et contrôlé, tandis que les moteurs à résonance électrique (ERM) peuvent constituer un choix pratique et économique pour les alertes vibratoires de base. La meilleure option dépend de la sensation recherchée, du coût, de l'espace disponible, du type de moteur et de la consommation électrique.
Oui. Un moteur vibrant peut fournir une brève réponse physique lorsqu'un utilisateur appuie sur un bouton virtuel. Le profil de vibration et le couplage mécanique doivent être conçus pour rendre l'interaction claire sans générer de bruit excessif ni d'inconfort.
Un actionneur haptique est un terme générique désignant un composant produisant un retour haptique. Un moteur vibrant est un type d'actionneur qui génère des vibrations. Parmi les autres actionneurs haptiques, on trouve les dispositifs piézoélectriques et les mécanismes à retour de force.
Les acheteurs doivent préciser le type de retour souhaité, les dimensions du boîtier, la tension de fonctionnement, le courant requis, les caractéristiques de réponse, la compatibilité avec les haut-parleurs, les conditions de montage, la durée de vie cible et les exigences de production. Il est recommandé de tester un échantillon dans le boîtier prévu avant la sélection finale.
Choisissez la solution haptique adaptée à votre produit
Le retour haptique et le retour tactile contribuent à combler le fossé entre les commandes numériques et l'interaction physique. Bien que ces termes se recoupent, bien comprendre leur portée aide les ingénieurs à définir plus précisément les exigences du produit et à sélectionner les technologies appropriées.
Les moteurs ERM restent utiles pour les alertes vibratoires simples, les LRA offrent une option intéressante pour les vibrations réactives et contrôlées, et les actionneurs piézoélectriques prennent en charge les conceptions spécialisées nécessitant un mouvement mécanique localisé.
Pour les développeurs de produits, la solution la plus efficace est celle qui équilibre l'expérience utilisateur, les performances électriques, l'intégration mécanique, la fiabilité et le coût.
Chefpropose des solutions de moteurs vibrants miniatures pour les applications OEM et ODM, notamment des moteurs vibrants ERM, des moteurs linéaires, des moteurs vibrants pour pièces de monnaie et d'autres conceptions de moteurs compacts.
Explorez notresolutions de personnalisation de moteurs linéairesougamme de petits moteurs vibrants pour discuter des options d'actionneurs pour votre prochain projet.
Consultez vos experts en leadership
Nous vous aidons à éviter les pièges pour vous fournir la qualité et la valeur dont votre micromoteur sans balais a besoin, dans les délais et le budget impartis.
Date de publication : 1er décembre 2023


