

מבוא: מדוע טכנולוגיית משוב חשובה
מכשירים אלקטרוניים מודרניים זקוקים ליותר מתצוגות חזותיות וצליל כדי לתקשר עם משתמשים. החל מהקליק העדין של מסך מגע של סמארטפון ועד לרטט סוחף של בקר משחקים, משוב פיזי עוזר למשתמשים לתקשר עם מוצרים דיגיטליים בצורה טבעית יותר.
שני מונחים מופיעים לעתים קרובות בפיתוח מוצרים:משוב הפטיומשוב מישושילמרות שהם משמשים לעתים קרובות לסירוגין, הם לא תמיד מתארים בדיוק את אותו הדבר.
עבור מהנדסים, מעצבי מוצר וקונים של יצרני ציוד מקורי (OEM), הבנת ההבדל מסייעת להבהיר את בחירת המפעילים, האינטגרציה המכנית, דרישות הבקרה וחוויית המשתמש הסופית.
במדריך זה, נסביר כיצד פועלים משוב האפטי ומשוב מישושי, נשווה את היישומים שלהם, ונחקור כיצד מנועי ERM, מפעילים תהודה ליניארית (LRA) ומפעילים פיזואלקטריים תומכים בדרישות משוב שונות.
1. מהו משוב האפטי?
משוב האפטי (haptic feedback) הוא טכנולוגיה המשתמשת בתחושות פיזיות כדי להעביר מידע למשתמש. תחושות אלו יכולות לכלול רטט, תנועה, לחץ, התנגדות או כוח.
במוצרי אלקטרוניקה צרכניים, תחושה מבוססת רטט נפוצה במיוחד. סמארטפון עשוי לייצר רטט קצר כאשר מגיעה הודעה, בעוד שבקר משחקים יכול לייצר דפוסי רטט שונים כדי לייצג פגיעות, תנועה או השפעות סביבתיות.
משוב האפטי יכול לשפר את השימושיות על ידי יצירת אינטראקציות דיגיטליות בעלות רגישות גבוהה יותר. הוא יכול גם להפחית את הצורך להסתכל על המסך ברציפות, דבר שימושי במכשירים לבישים, ממשקים לרכב ובקרות תעשייתיות.
2. מהו משוב מישושי?
משוב מישושי מתייחס באופן ספציפי יותר לתחושות הנתפסות באמצעות מגע. הוא עוזר למשתמשים לזהות מגע, לאשר פעולה או להבחין בין אינטראקציות פיזיות שונות.
מקלדת מכנית מספקת משוב מישושי באמצעות תנועה פיזית והתנגדות של המקשים שלה. מסך מגע יכול לדמות לחיצת כפתור באמצעות רטט קצר, למרות שלהצג עצמו אין כפתור מכני נע.
במוצרים אלקטרוניים, משוב מישושי עשוי להיווצר על ידי מנועי רטט, מפעילים פיזואלקטריים, מתגים מכניים או מבני משטח שתוכננו במיוחד.
3. משוב הפטי לעומת משוב מישושי: הבדלים עיקריים
ההבדל העיקרי הוא היקף המונחים. משוב הפטי הוא המושג הרחב יותר של תקשורת באמצעות תחושה פיזית, בעוד שמשוב מישושי מתמקד בתחושות הנחווות באמצעות מגע.
לכן, משוב מישושי יכול להיחשב כצורה אחת של משוב הפטי.
| השוואה | משוב האפטי | משוב מישושי |
| הַגדָרָה | קטגוריה רחבה של משוב פיזי הקשור למגע | משוב הנתפס במיוחד באמצעות מגע |
| תחושות | רטט, כוח, תנועה, לחץ ומגע | קליקים, נקישות, מרקם ורעידות מקומיות |
| המטרה העיקרית | שיפור האינטראקציה, החוויה או התקשורת | אישור פעולות והעברת מידע הקשור למגע |
| מכשירים נפוצים | בקרי משחקים, סמארטפונים, מערכות VR, ממשקי רכב | מסכי מגע, כפתורים, מקלדות, מכשירים לבישים |
| טכנולוגיות אפשריות | מפעילי ERM, LRA, פיאזו, משוב כוח | מתגים מכניים, ERM, LRA, פיאזו |
| עדיפות עיצובית | תחושות ריאליסטיות, אקספרסיביות או אינפורמטיביות | תחושות ברורות, ניתנות לזיהוי וממוקמות כראוי |
הערה הנדסית:מונחים אלה אינם מגדירים שתי קטגוריות חומרה שסותרות זו את זו. אותו מנוע LRA יכול לייצר קליק מישושי קצר או לתרום לאפקט הפטי מורכב יותר, תלוי באופן שבו המערכת מתוכננת ומבוקרת.
4. טכנולוגיות מפעילים חפיים: ERM לעומת LRA לעומת Piezo
בחירת מפעיל היא אחת ההחלטות ההנדסיות החשובות ביותר בפרויקט משוב הפטי. טכנולוגיות שונות מציעות פשרות שונות בתגובה, יכולת בקרה, גודל מארז, עלות ומורכבות אינטגרציה.
מנועי ERM: בחירה מעשית לרעידות בסיסיות
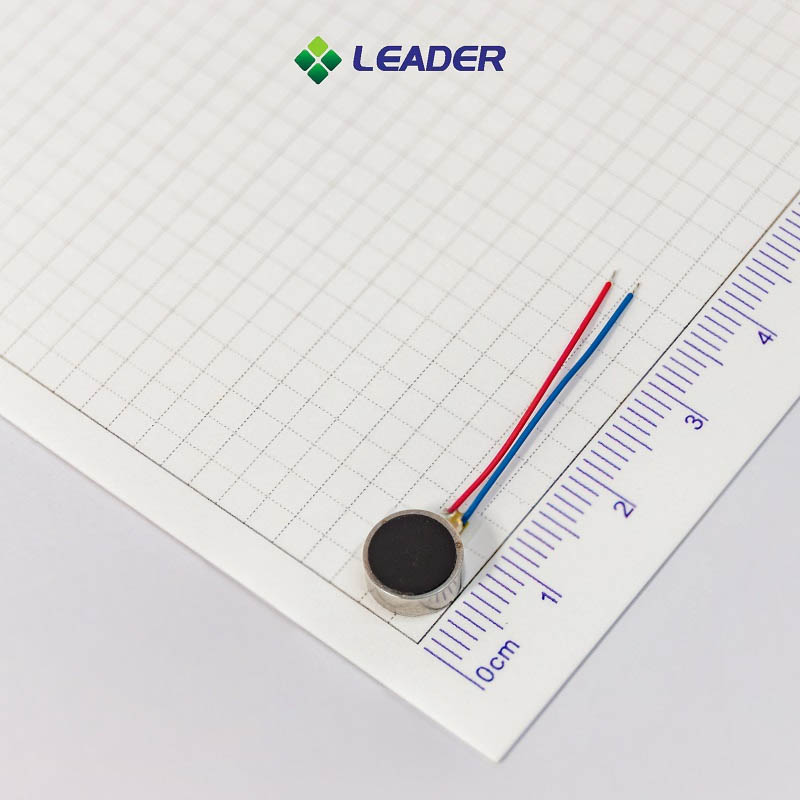
מנוע בעל מסה מסתובבת אקסצנטרית (ERM) מייצר ויברציות על ידי סיבוב משקולת שאינה ממרכזת. חוסר איזון זה יוצר תנודה מכנית שניתן להעביר למארז המכשיר.
מנועי ERMנמצאים בשימוש נרחב במערכות התראות, מכשירים לבישים ברמת כניסה ומוצרים אחרים הזקוקים להתראות רטט פשוטות. הם בדרך כלל קלים להפעלה ויכולים להציע פתרון חסכוני לדפוסי משוב פשוטים.
מתאים ביותר עבור:התראות בסיסיות, אלקטרוניקה רגישה לעלות ויישומים שבהם רטט פשוט מספיק.
מנועי LRA: למשוב מדויק ותגובתי
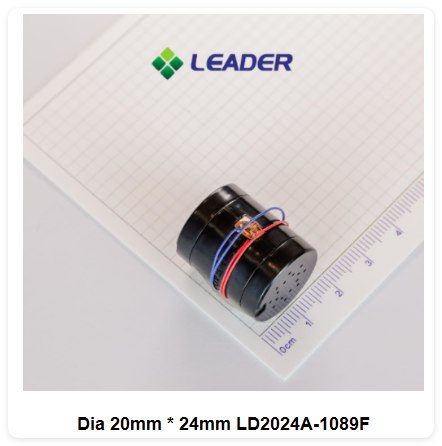
A מפעיל תהודה ליניארי (LRA)משתמש במערכת אלקטרומגנטית כדי להזיז מסה פנימית קדימה ואחורה סביב תדר תהודה. בניגוד למנוע ERM, מנוע LRA אינו תלוי בסיבוב רציף של משקולת אקסצנטרית.
LRAs נבחרים לעתים קרובות כאשר מוצר דורש משוב חד, עוצמת רטט מבוקרת ואפקטים קצרי טווח הניתנים לחזרה. הם מתאימים לסמארטפונים, שעונים חכמים, בקרי משחקים ומכשירים אלקטרוניים קומפקטיים אחרים.
עם זאת, LRAs פועלים בצורה היעילה ביותר ליד תדר התהודה המתוכנן שלהם. לכן, יש לקחת בחשבון את הדרייבר, מבנה ההרכבה והמארז המכני במהלך פיתוח המערכת.
טבלת השוואה של מפעילים
| גורם הנדסי | מנוע ERM | מנוע LRA | מפעיל פיזו |
| מנגנון תנועה | מסה אקסצנטרית מסתובבת | מסה פנימית מתנדנדת | עיוות חומרי |
| תו משוב | רטט או זמזום כללי | רטט חד ומבוקר | תגובה מקומית ומהירה |
| דרישות הכונן | פשוט יחסית | הנעה חלופית ליד תהודה | דרייבר מתח מיוחד |
| שיקולי בקרה | מהירות ועוצמת הרטט קשורות זו לזו | בקרת משרעת וחומר תהודה | צורת גל מתח וחומר עומס מכני |
| יישומים אופייניים | התראות בסיסיות, מוצרי אלקטרוניקה זולים | סמארטפונים, מכשירים לבישים, בקרים | צגים דקים וממשקים מיוחדים |
| שיקול עיצובי עיקרי | התנהגות התחלה/עצירה ואיכות רטט | תהודה, הרכבה ותאימות דרייברים | מתח, תזוזה ואינטגרציה |
הביצועים בפועל תלויים במפעיל, בדרייבר, בקושחה, בשיטת ההרכבה ובמארז המוצר הספציפי. הטבלה מתארת מגמות עיצוב כלליות ולא מפרטים מובטחים.
5. כיצד לבחור את טכנולוגיית המשוב הנכונה
בחירת פתרון הפטי מתחילה בחוויית המשתמש המיועדת - לא רק במידות המנוע או בעוצמת הרטט המדורגת.
שלב 1: הגדירו את התחושה שאתם רוצים ליצור
קבע אם המוצר זקוק להתראה בסיסית, קליק מדומה קצר, סדרה של פעימות ברורות או אפקט סוחף יותר.
התראה פשוטה עשויה לעבוד היטב עם מנוע ERM. סמארטפון או מכשיר לביש איכותי הזקוק למשוב חד וחוזר עשויים להפיק תועלת מ-LRA. ממשק דק הדורש עיוות מקומי עשוי להתאים יותר לטכנולוגיית פיאזו.
שלב 2: אישור גודל ואילוצים מכניים
השטח הזמין משפיע על צורת המפעיל, מיקום ההרכבה והעברת הרטט. מהנדסים צריכים לקחת בחשבון לא רק את מידות הרכיב אלא גם את שכבת הדבק, המבנה התומך, הרכיבים הסמוכים והמארז.
מנוע שפועל היטב על מתקן בדיקה עשוי להרגיש שונה לאחר ההתקנה במוצר המוגמר. לכן, בדיקת המפעיל בתוך המארז עצמו היא חיונית.
שלב 3: הערכת זמן תגובה ובקרה
עבור אירועי משוב קצרים, התנהגות ההפעלה והעצירה חשובה. רטט מושהה או מתמשך יכול לגרום ללחיצה מדומה להרגיש פחות משכנעת.
עבור תכנוני LRA, על המהנדסים לאשר את תדר התהודה, תאימות הדרייבר וכל פונקציות עקיבת התהודה או בלימה הנדרשות. גורמים אלה משפיעים על מידת העקביות של המפעיל משחזר את האפקט המיועד.
שלב 4: איזון צריכת חשמל ועלות
מכשירים המופעלים על ידי סוללות צריכים לאזן בין עוצמת הרטט לבין צריכת האנרגיה. יש לקחת בחשבון את מתח האספקה, זרם השיא, משך ההפעלה, תדירות המשוב והשימוש היומי הצפוי.
מפעיל בעל מחיר יחידה גבוה יותר עדיין עשוי להיות בחירה טובה יותר ברמת המערכת אם הוא עומד בדרישות חוויית המשתמש עם פחות עיצוב מחדש או פעולה יעילה יותר.
שלב 5: אימות אמינות ועקביות ייצור
לפני ייצור המוני, יש לבדוק את תפוקת הרטט, עקביות התגובה, רעש אקוסטי, צריכת חשמל ועמידות בתנאי הפעלה מייצגים.
עבור פרויקטים של OEM/ODM, יש לאשר גם את זמינות הדגימות, יכולות ההתאמה האישית, נהלי בקרת האיכות וזמני אספקה לייצור עם הספק.
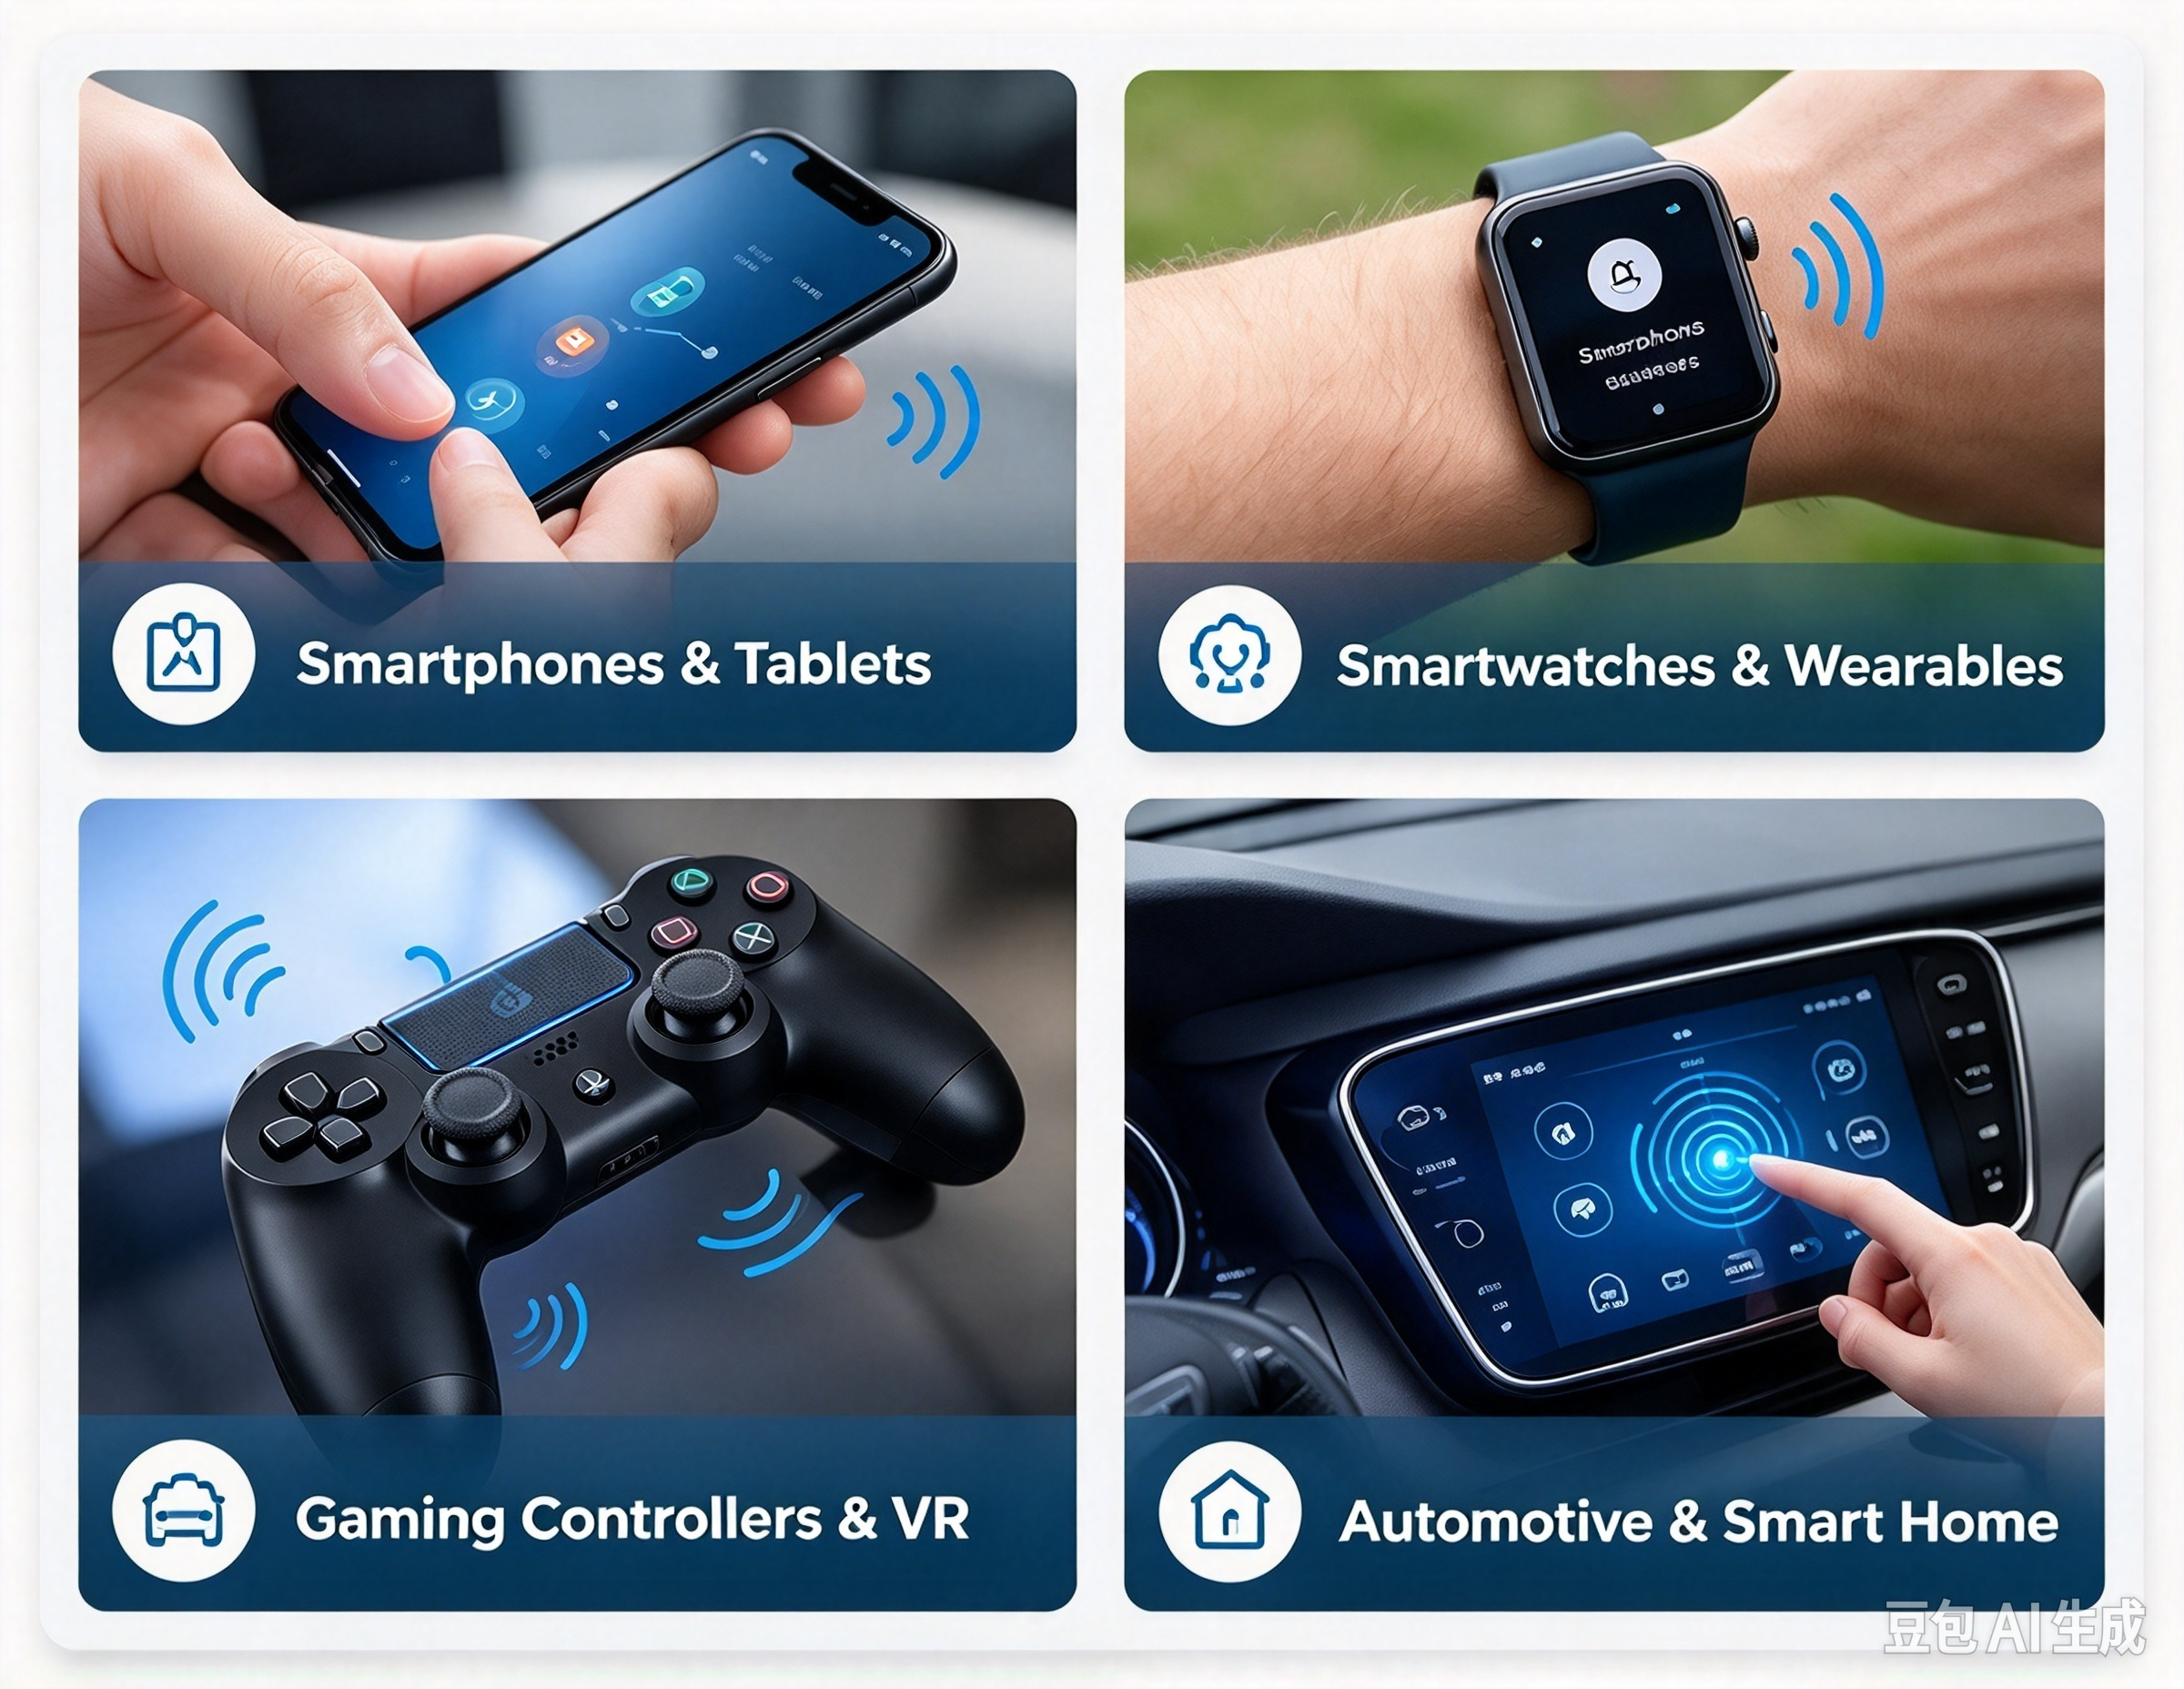
6. יישומים של משוב הפטי ומישושי
מוצרים שונים זקוקים לסוגים שונים של משוב פיזי. העיצוב הנכון תלוי באופן שבו משתמשים מקיימים אינטראקציה עם המכשיר ובאיזו ברורות המערכת צריכה לתקשר כל אירוע.
טלפונים חכמים וטאבלטים
סמארטפונים משתמשים במשוב הפטי עבור אינטראקציות עם המקלדת, התראות מערכת ובקרות וירטואליות. רטט מעוצב היטב יכול לגרום למסך מגע להרגיש רספונסיבי יותר מבלי להוסיף כפתורים פיזיים.
מנועי LRA הם אופציה נפוצה עבור מוצרים המעדיפים משוב חד ומבוקר, אם כי התחושה הסופית תלויה בתכנון המכשיר המלא.
שעונים חכמים ומכשירים לבישים
מכשירים לבישים זקוקים למשוב מורגש מבלי לגרום לאי נוחות או לרוקן את הסוללה שלא לצורך. רטט קצר יכול להודיע על שיחה נכנסת, תזכורת, הוראות ניווט או התראת פעילות.
מנועי רטט מטבעות קומפקטיים ומפעילים מיניאטוריים אחרים הם אפשרויות שימושיות כאשר המקום והמשקל מוגבלים.
בקרי משחקים ומכשירי VR
בקרי משחקים משתמשים ברטט כדי לתקשר אירועים כגון פגיעות, תנועה או שינויים סביבתיים. מערכות מתקדמות יותר עשויות לשלב מספר מפעילים או להשתמש בטכנולוגיות נוספות כדי לייצר תחושות שונות.
האתגר ההנדסי הוא להפוך כל אפקט לייחודי ורספונסיבי תוך הימנעות מרעידות מוגזמות, רעש לא רצוי או פלט לא עקבי.
ממשקי רכב ובית חכם
ממשקי רכב יכולים להשתמש במשוב מישושי כדי לאשר קלט בקרה או להעביר אזהרות נבחרות. מכשירי בית חכם עשויים להשתמש ברטט קצר או בתחושת קליק כדי לאשר שפקודה נרשמה.
בשני היישומים, המשוב צריך להיות ברור וצפוי. על המתכננים לקחת בחשבון גם את תנאי הסביבה, את חיי המוצר, את דרישות הבטיחות ואת ההשלכות של משוב שהוחמצ או מעורפל.
7. כיצד לבדוק את ביצועי המשוב ההאפטי
תהליך אימות אמין צריך להעריך הן פרמטרים הנדסיים מדידים והן את התחושה שחווים המשתמשים.
| פריט בדיקה | מה להעריך | למה זה חשוב |
| תְאוּצָה | תאוצת רטט בנקודת מדידה מוגדרת | מציין את תפוקת הרטט בתנאים מוגדרים |
| זמן תגובה | זמן להגיע ולעזוב את תפוקת היעד | קובע את חדות תחילתו ומסתיימו של המשוב |
| צריכת חשמל | זרם הפעלה ואנרגיה לכל אירוע | מסייע בהערכת השפעת הסוללה |
| רעש אקוסטי | רעש שנוצר במהלך הפעולה | מזהה תופעות קוליות לא רצויות |
| עֲמִידוּת | פלט ותפקוד לאחר מחזורי הפעלה מוגדרים | תומך בדרישות אורך חיים ואמינות |
| משוב נתפס | זיהוי, בהירות ונוחות של המשתמש | מאשר האם האפקט עובד ביישום המיועד |
השתמשו בתנאי בדיקה עקביים, כולל שיטת ההרכבה, המארז, מתח האספקה, הגדרות הדרייבר ומיקום המדידה. להשוואות משמעותיות, רשמו את מערך הבדיקה לצד התוצאות.
תהליך פיתוח שימושי משלב מדידות של מכשירים עם הערכה מובנית של המשתמש. תאוצה חזקה לבדה אינה מבטיחה חוויית מגע טובה יותר; תזמון, חזרתיות, נוחות והקשר של האינטראקציה - כולם חשובים.
לא בדיוק. משוב הפטי הוא הקטגוריה הרחבה יותר של משוב פיזי, הכוללת רטט, תנועה וכוח. משוב מישושי מתמקד בתחושות הנתפסות באמצעות מגע. המונחים חופפים באופן משמעותי באלקטרוניקה צרכנית.
לא בכל מצב. מנועי LRA עדיפים לעתים קרובות למשוב חד ומבוקר, בעוד שמנועי ERM יכולים להיות בחירה מעשית וחסכונית להתראות רטט בסיסיות. האפשרות הטובה ביותר תלויה בתחושה הנדרשת, בעלות, במקום, בדרייבר ובתקציב החשמל.
כן. מנוע רטט יכול לספק תגובה פיזית קצרה כאשר משתמש מקיש על כפתור וירטואלי. דפוס הרטט והצימוד המכני צריכים להיות מתוכננים כך שהאינטראקציה תהיה ברורה מבלי ליצור רעש או אי נוחות מוגזמים.
מפעיל האפטי הוא מונח רחב לרכיב המייצר משוב פיזי. מנוע רטט הוא סוג אחד של מפעיל שיוצר רטט. מפעילים האפטיים אחרים כוללים התקנים פיזואלקטריים ומנגנוני משוב כוח.
על הקונים לאשר את תחושת המשוב הרצויה, גודל המארז, מתח ההפעלה, דרישות הזרם, מאפייני התגובה, תאימות הדרייברים, תנאי ההרכבה, יעדי אורך החיים ודרישות הייצור. מומלץ לבצע בדיקות מדגמיות במארז המיועד לפני הבחירה הסופית.
בחרו את הפתרון ההאפטי המתאים למוצר שלכם
משוב האפטי ומשוב מישושי עוזרים לגשר על הפער בין פקודות דיגיטליות לאינטראקציה פיזית. למרות שהמונחים חופפים, הבנת היקפם עוזרת למהנדסים להגדיר דרישות מוצר ברורות יותר ולבחור טכנולוגיות מתאימות.
מנועי ERM נותרו שימושיים להתרעות רטט פשוטות, מנועי LRA מציעים אפשרות חזקה לרטט מגיב ומבוקר, ומפעילים פיזואלקטריים תומכים בעיצובים מיוחדים הדורשים תנועה מכנית מקומית.
עבור מפתחי מוצרים, הפתרון היעיל ביותר הוא זה שמאזן בין חוויית משתמש, ביצועים חשמליים, אינטגרציה מכנית, אמינות ועלות.
מַנהִיגמספקת פתרונות למנועי רטט מיניאטוריים עבור יישומי OEM ו-ODM, כולל מנועי רטט ERM, מנועים ליניאריים, מנועי רטט מטבעות ועיצובים קומפקטיים אחרים של מנועים.
גלו את שלנופתרונות התאמה אישית של מנועים ליניארייםאוֹמגוון מוצרים של מנועי רטט קטנים כדי לדון באפשרויות המפעיל לפרויקט הבא שלך.
התייעצו עם מומחי המנהיגות שלכם
אנו עוזרים לכם להימנע מהמכשולים כדי לספק את האיכות והערך הדרושים למנוע המיקרו-ללא-מברשות שלכם, בזמן ובתקציב.
זמן פרסום: 1 בדצמבר 2023


